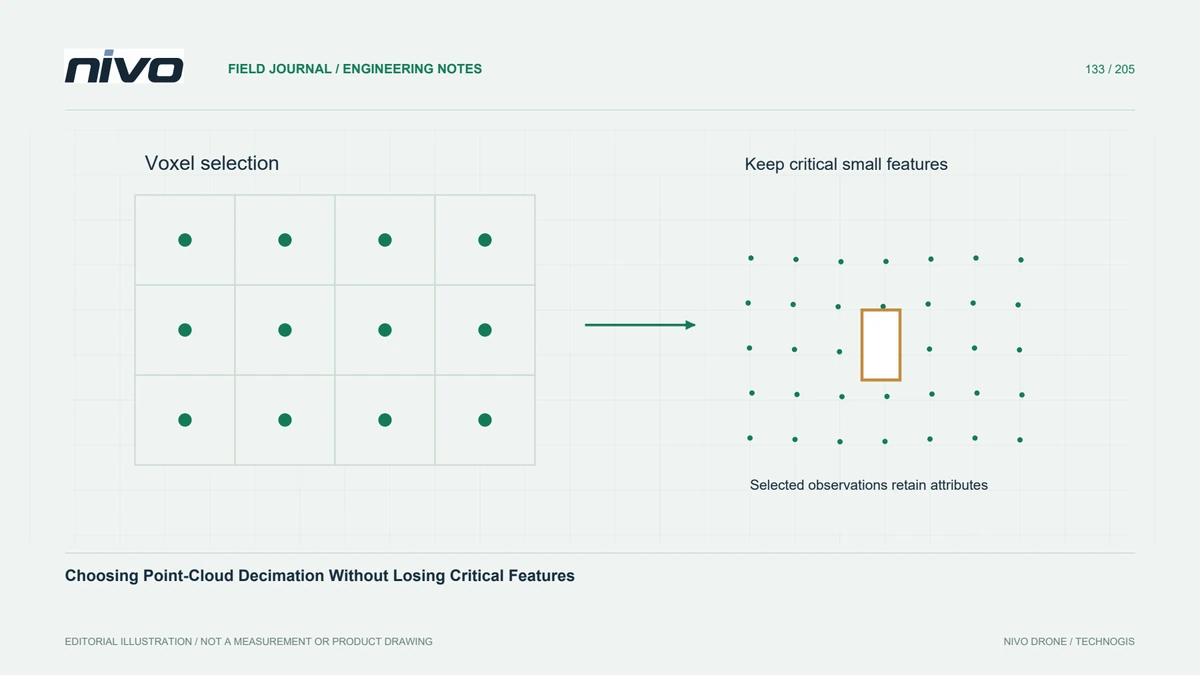
Memilih Pengurangan Titik tanpa Menghilangkan Unsur Kritis
Bandingkan seleksi voxel, sampling berbasis jarak, dan penjarangan sederhana terhadap ukuran unsur, atribut tersimpan, dan tujuan pengurangan dataset LiDAR.
Panduan praktis VTOL, teknologi pendukung drone, alur kerja geospasial, payload, dan inspeksi.

Bandingkan seleksi voxel, sampling berbasis jarak, dan penjarangan sederhana terhadap ukuran unsur, atribut tersimpan, dan tujuan pengurangan dataset LiDAR.

Kendalikan posisi, ketebalan, arah proyeksi, dan pengaturan envelope agar penampang point cloud menjelaskan geometri teramati tanpa menciptakan ketegasan semu.

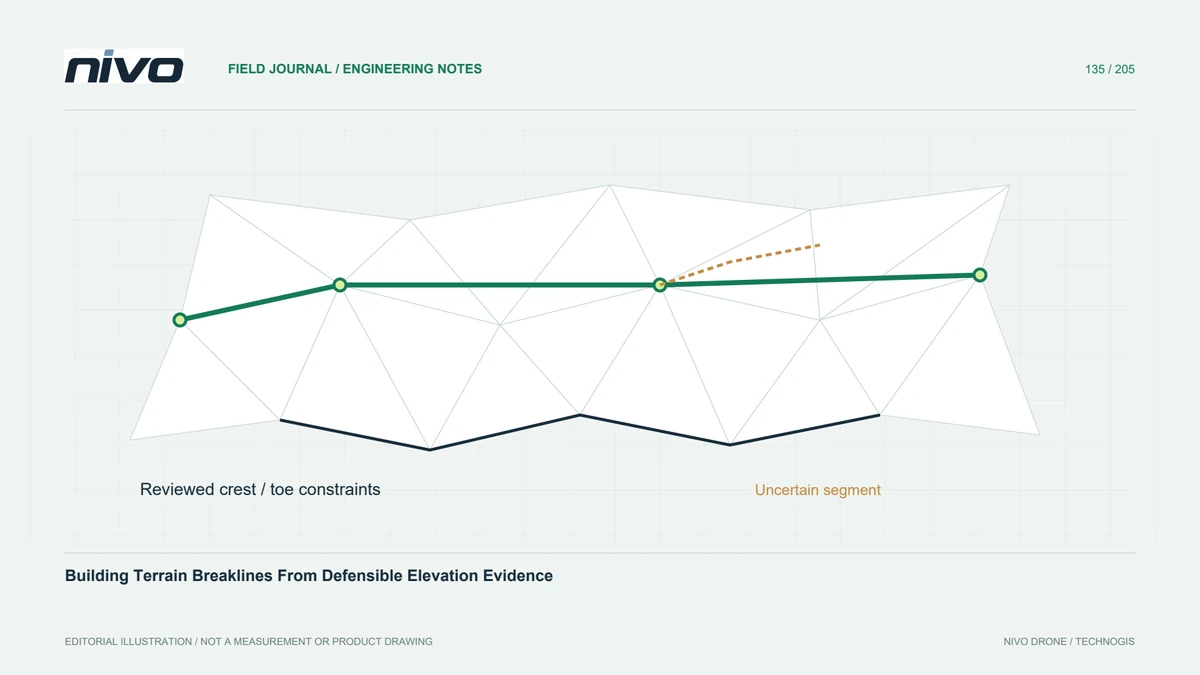
Gunakan breakline untuk perubahan tajam medan dan batas air sambil memeriksa elevasi simpul, konektivitas, observasi sekitar, serta perlakuan permukaan yang dituju.

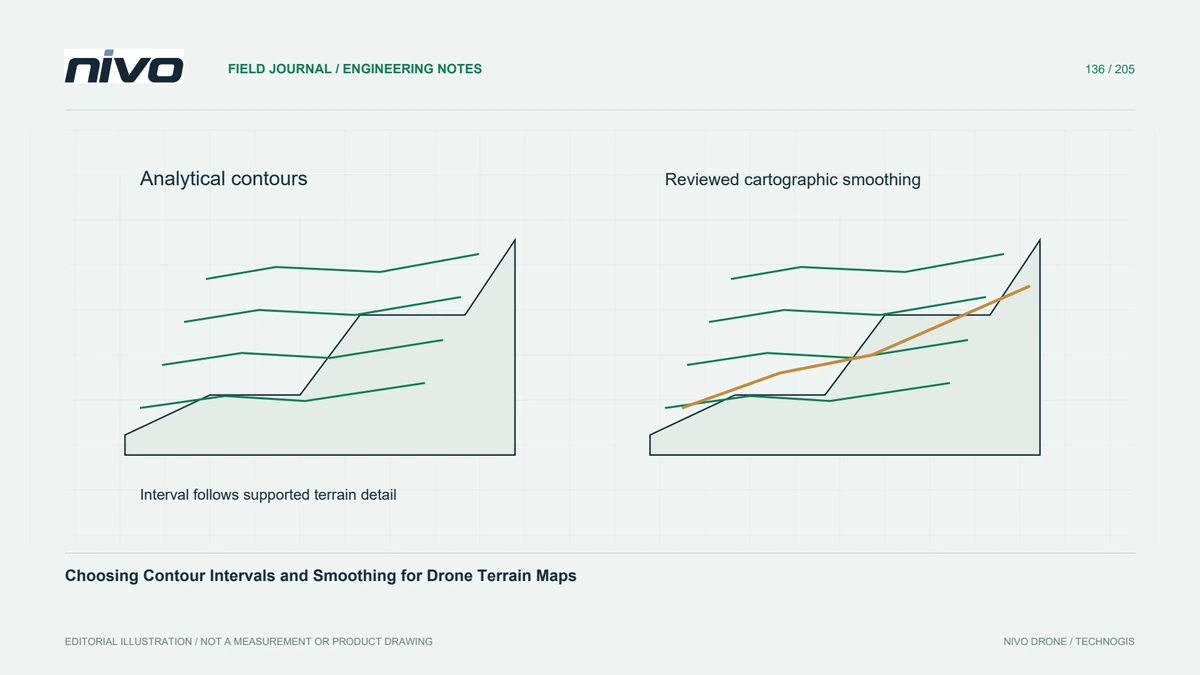
Sesuaikan penyajian kontur dengan bukti medan, pisahkan penghalusan kartografis dari koreksi permukaan, dan periksa atribut elevasi serta celah sebelum penyerahan.

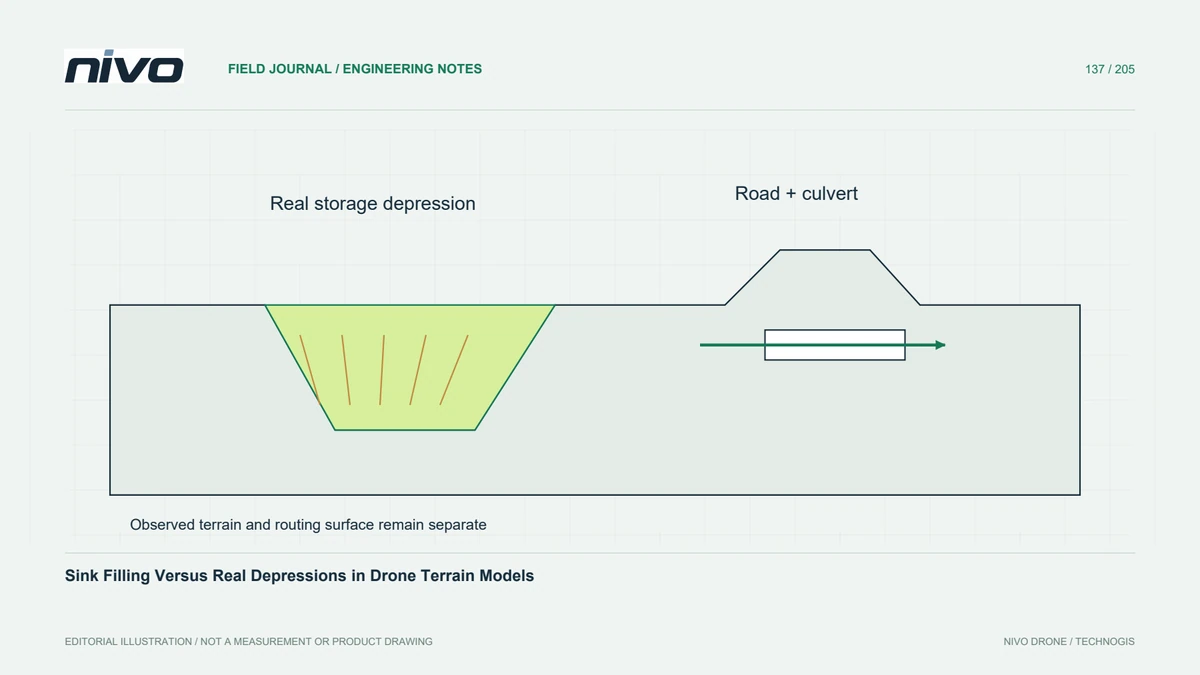
Tinjau cekungan sebelum pengondisian hidrologi, simpan medan terukur secara terpisah, dan dokumentasikan perubahan tafsir drainase akibat pengisian atau perlakuan lain.

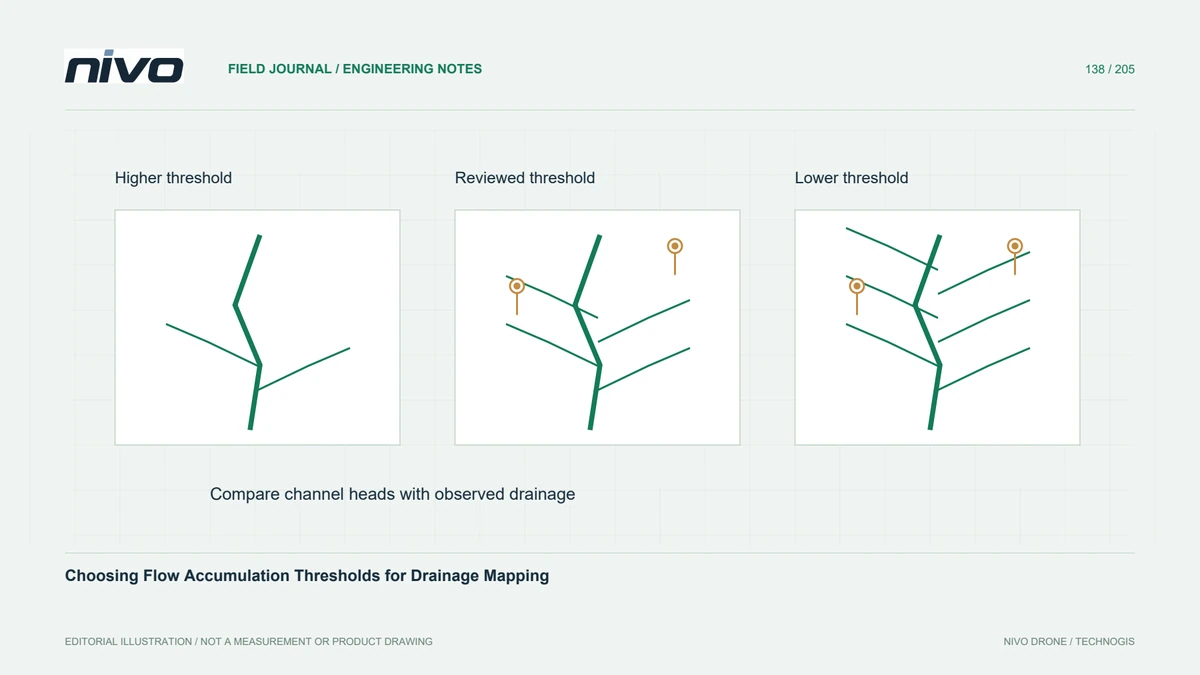
Hubungkan ambang akumulasi dengan luas kontribusi, asumsi perutean, resolusi grid, dan drainase teramati agar jaringan saluran hasil ekstraksi dapat ditafsirkan.

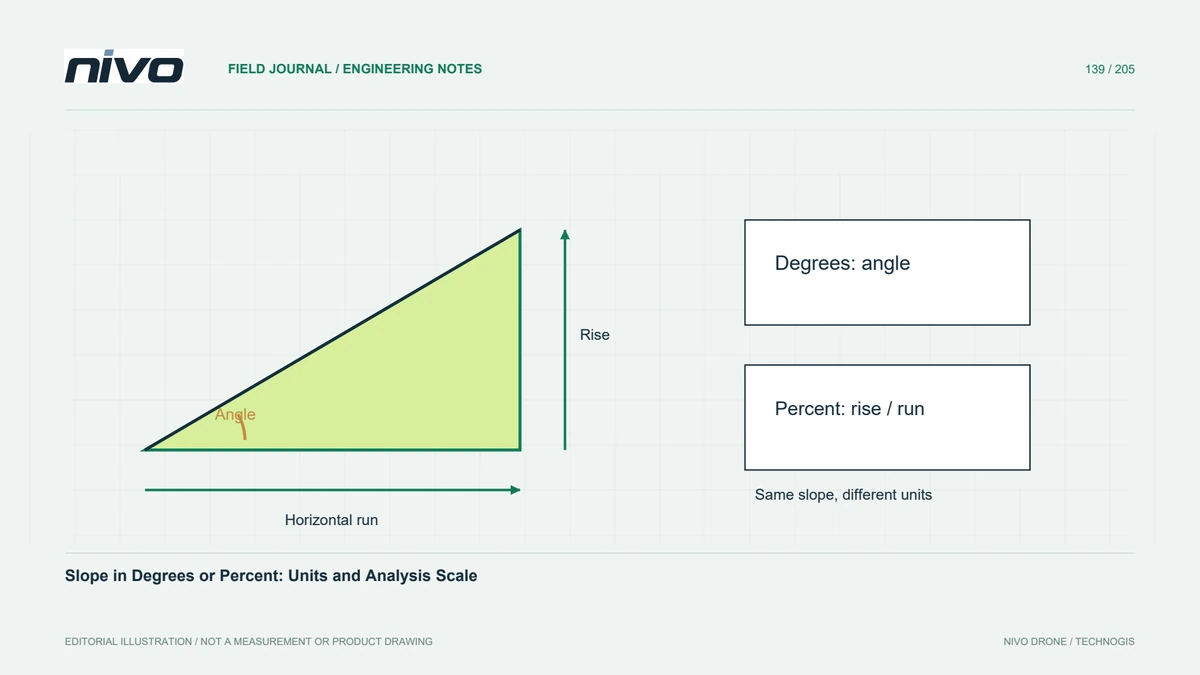
Tetapkan satuan kemiringan, skala horizontal dan vertikal, jenis permukaan, serta ukuran lingkungan sebelum membandingkan kelas medan atau ambang pemeriksaan rekayasa.

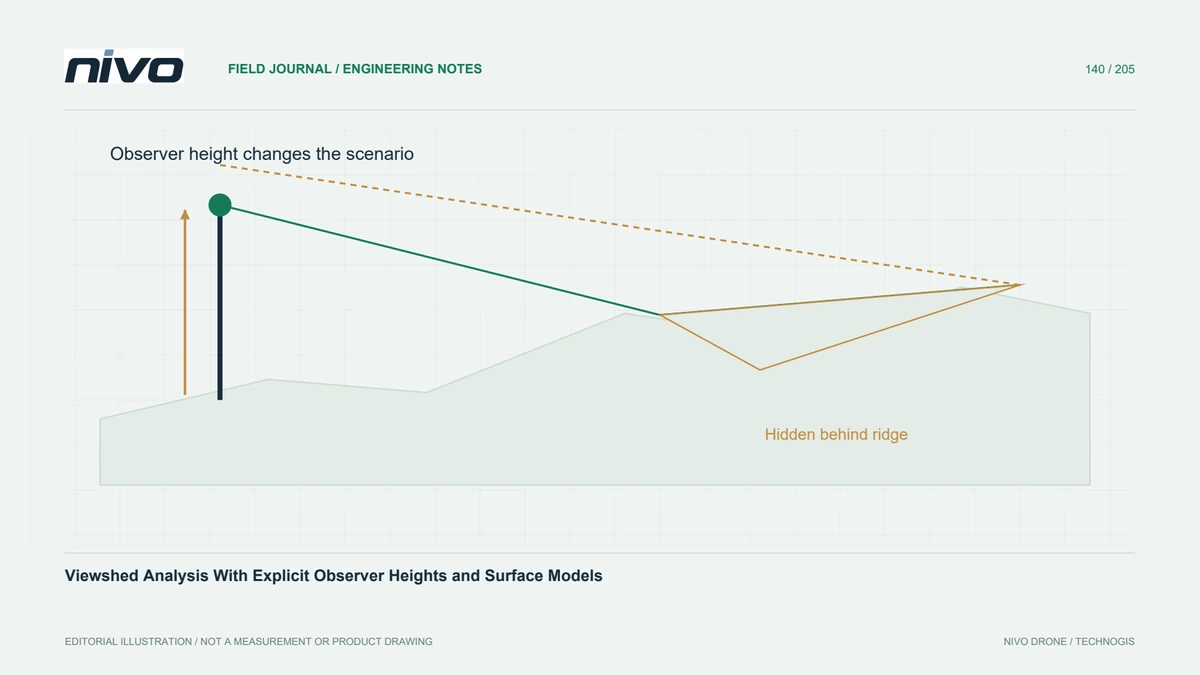
Tetapkan tinggi pengamat dan target, penghalang medan, batas cakupan, serta uji kepekaan sebelum menafsirkan peta keterlihatan dari data drone.

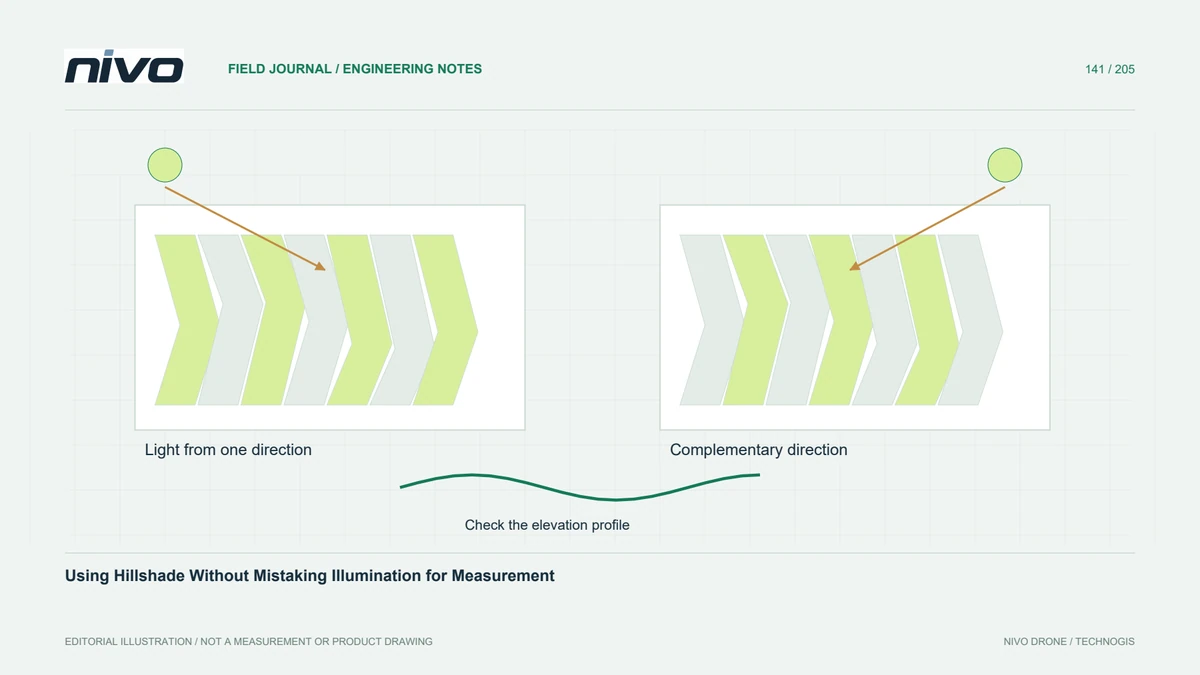
Gunakan arah pencahayaan pelengkap untuk meninjau struktur medan, sambil menyimpan model elevasi, mencatat pembesaran, dan memeriksa unsur yang dicurigai.

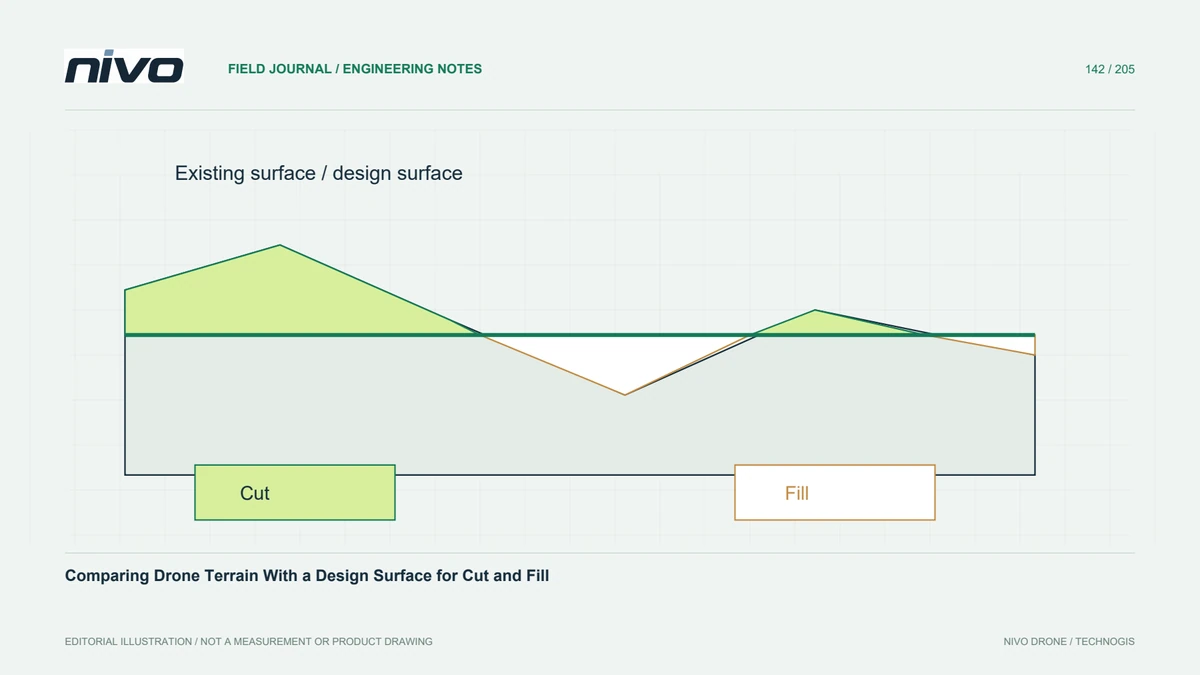
Siapkan permukaan eksisting serta rencana yang sesuai, pisahkan galian dan timbunan, periksa cakupan serta revisi desain, dan laporkan volume dengan asumsi jelas.

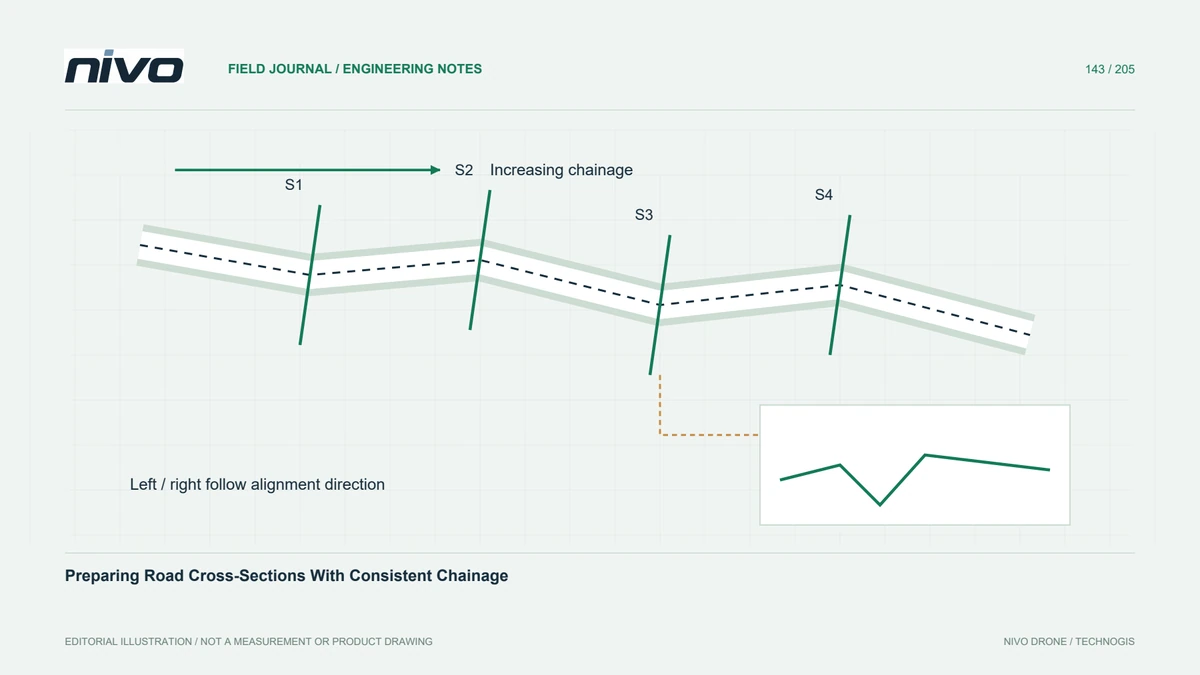
Tetapkan arah trase, penomoran stasiun, offset kiri dan kanan, dukungan penampang, serta referensi elevasi sebelum membuat profil jalan dari medan drone.

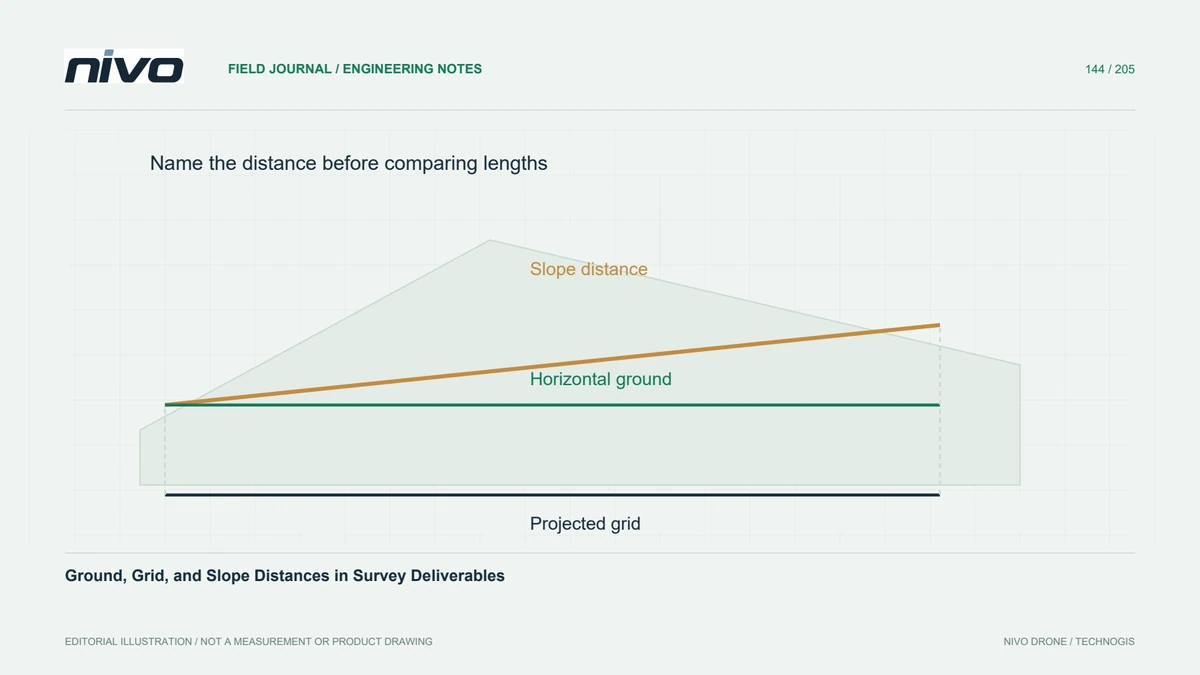
Bedakan jarak miring terukur, jarak horizontal ground, dan jarak grid proyeksi sebelum membandingkan peta drone dengan desain atau pengukuran lapangan.