地理空間
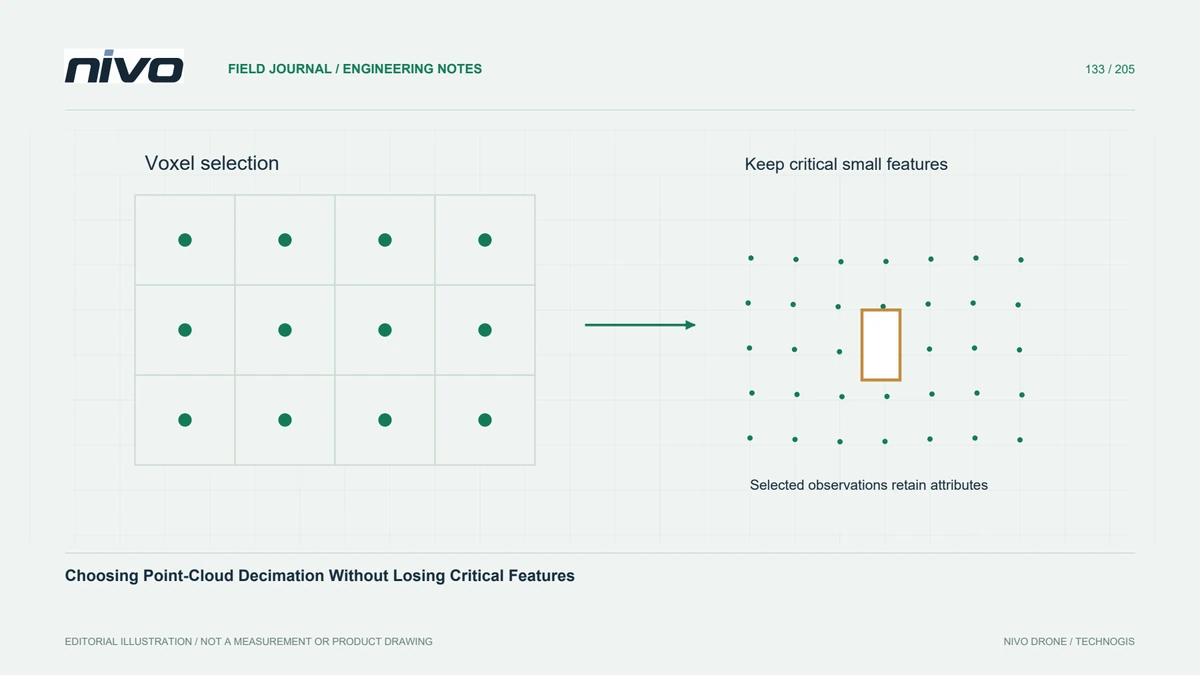
重要な特徴を失わずに点群間引きを選択する
ボクセル選択、間隔ベースのサンプリング、単純な間引きを、フィーチャのサイズ、保持される属性、縮小された LiDAR データセットの目的と比較します。
4 分で読めます記事を読む

VTOL、ドローン技術、地理空間データ、ペイロード、点検の実践ガイド。
ボクセル選択、間隔ベースのサンプリング、単純な間引きを、フィーチャのサイズ、保持される属性、縮小された LiDAR データセットの目的と比較します。

セクションの位置、厚さ、投影方向、エンベロープの設定を制御することで、鋭い表面を作成することなく点群断面で観察されたジオメトリを説明できます。
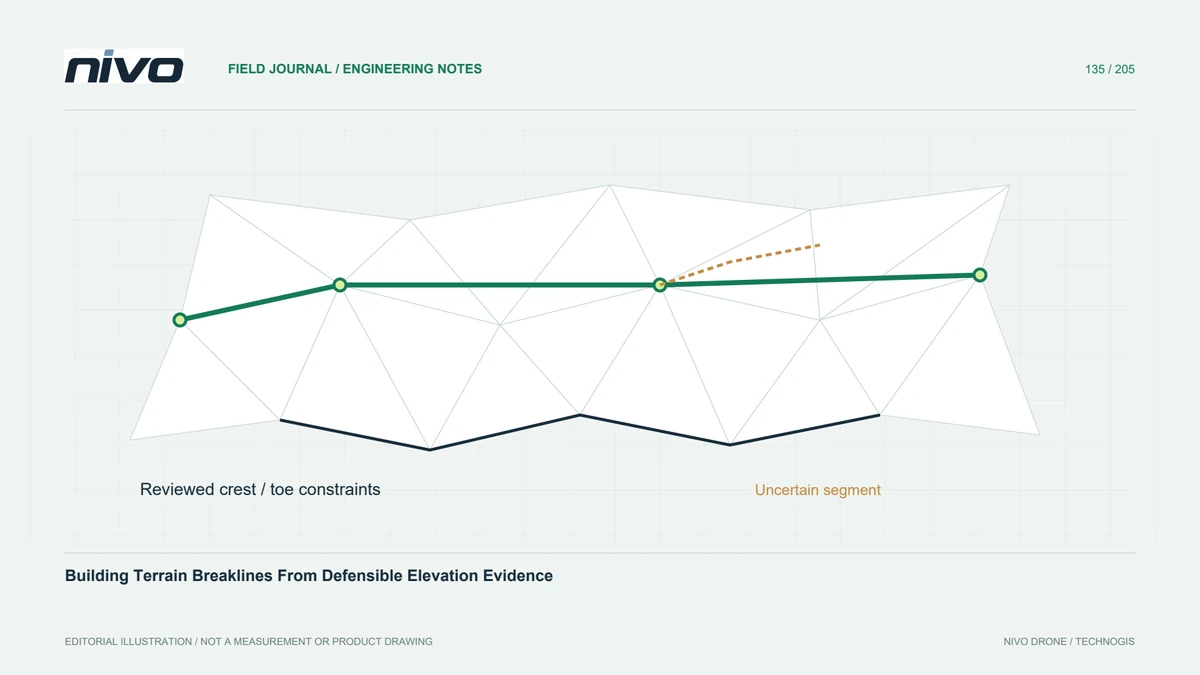
ブレークラインを使用して、頂点の高さ、接続性、近くの観測点、および目的の表面処理を確認しながら、地形の不連続性と水の境界を表します。
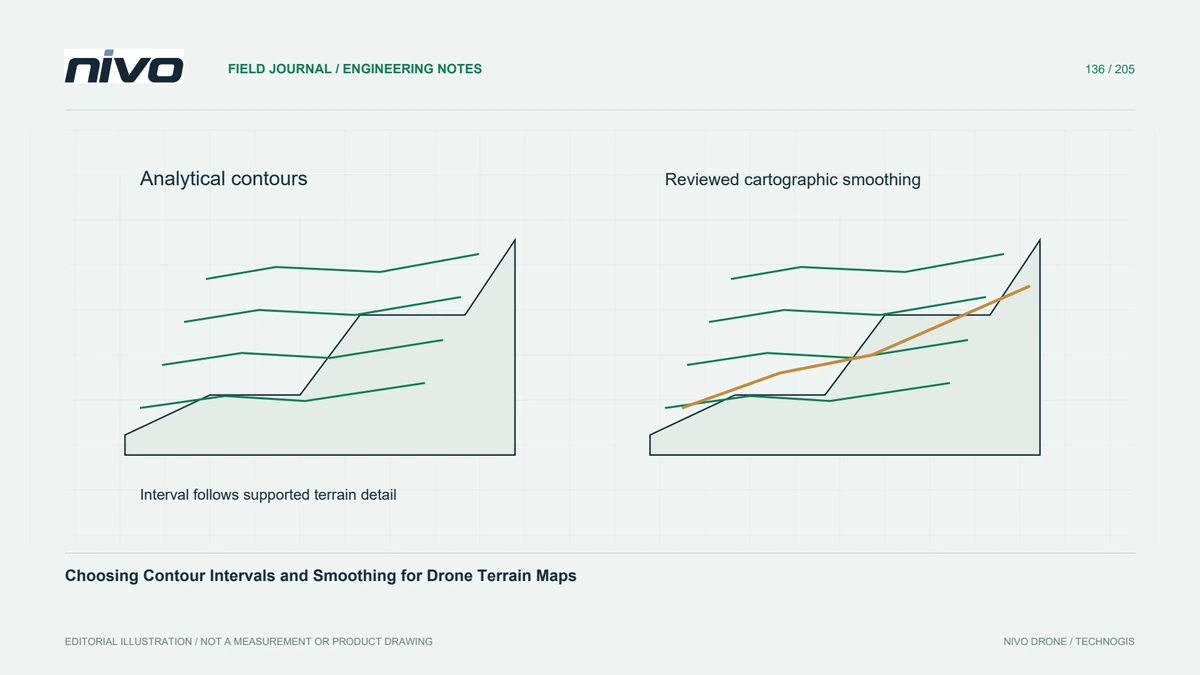
等高線の表示を地形の証拠と照合し、地図作成上の平滑化を表面補正から分離し、エンジニアリング引き継ぎの前に標高属性とギャップを検証します。
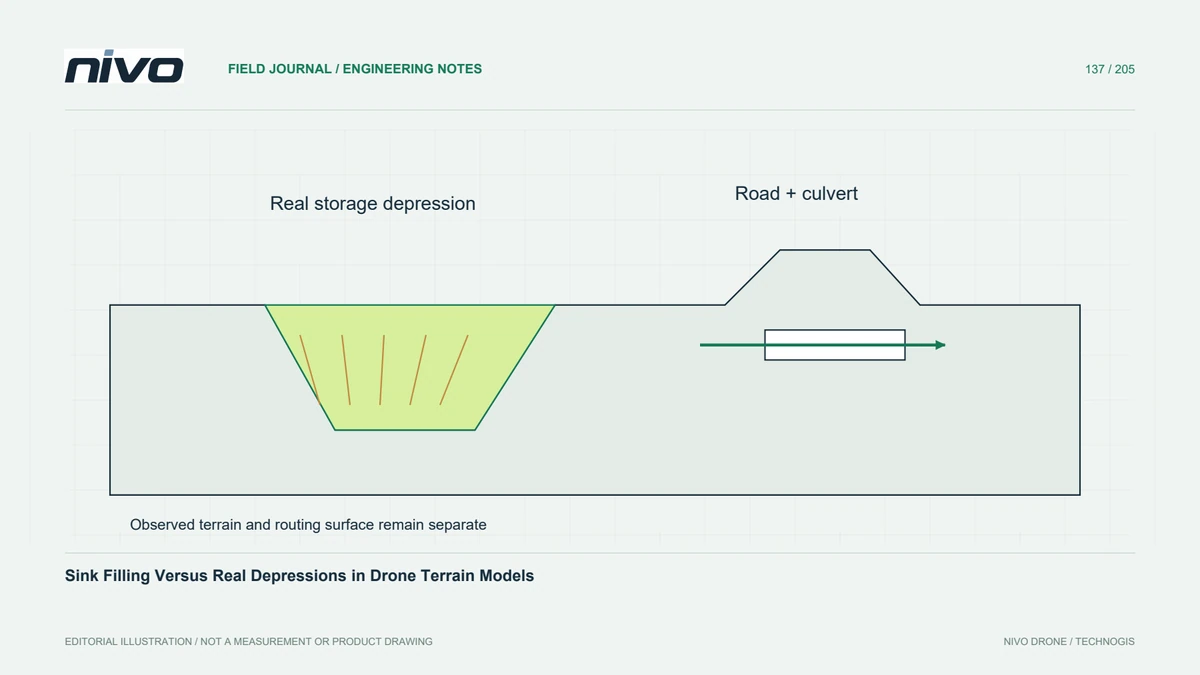
水文学的調整の前に窪みを確認し、測定された地形を個別に保存し、埋め立てやその他の処理によって排水の解釈がどのように変化するかを文書化します。
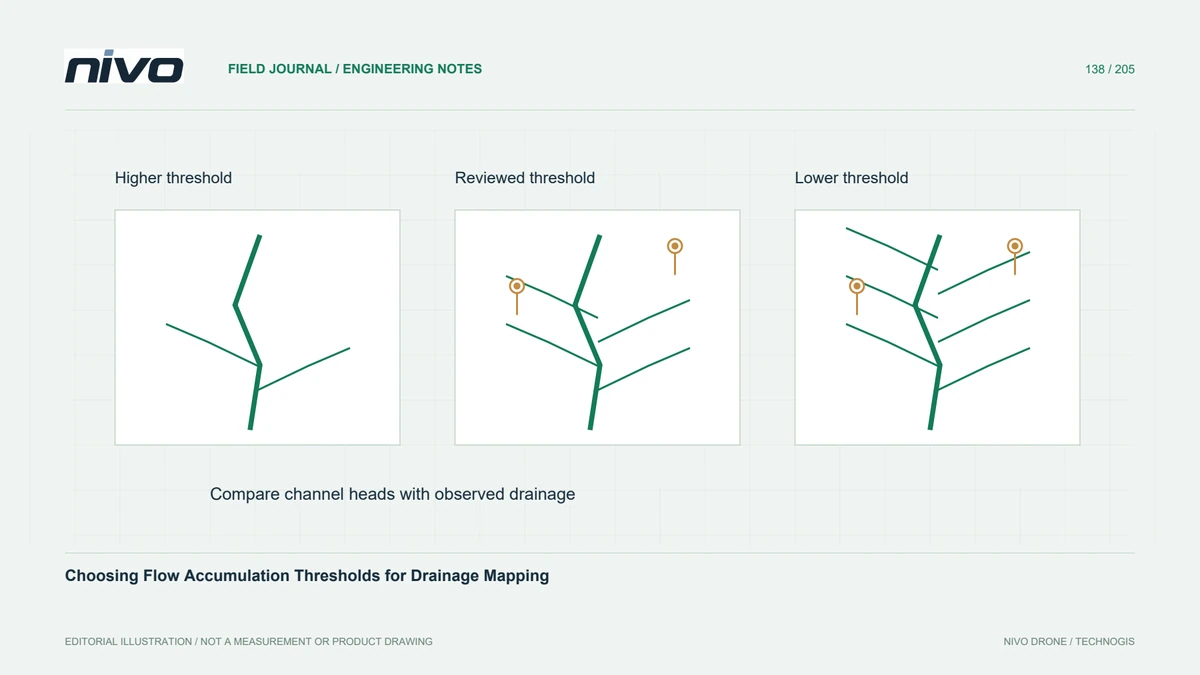
抽出されたチャネルが解釈可能な状態を維持できるように、蓄積しきい値を寄与するエリア、ルーティングの仮定、グリッド解像度、観察された排水に関連付けます。
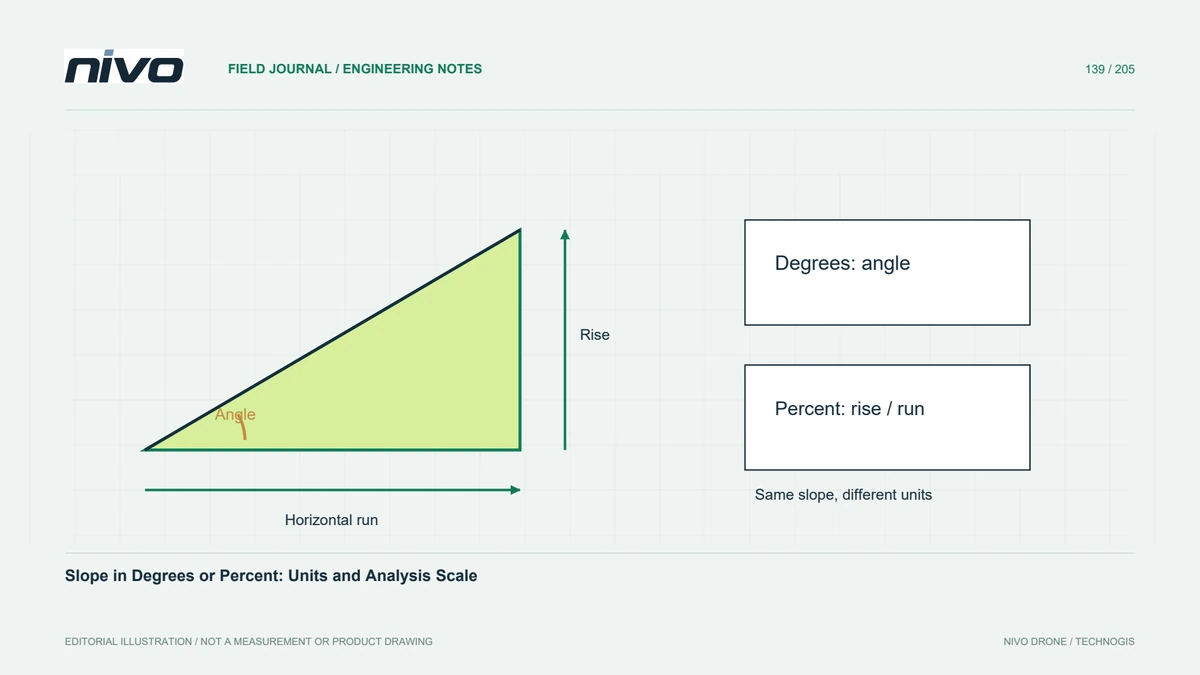
地形クラスを比較したり工学的スクリーニングしきい値を適用したりする前に、傾斜単位、水平方向と垂直方向のスケーリング、サーフェスの選択、および近傍のサイズを定義します。
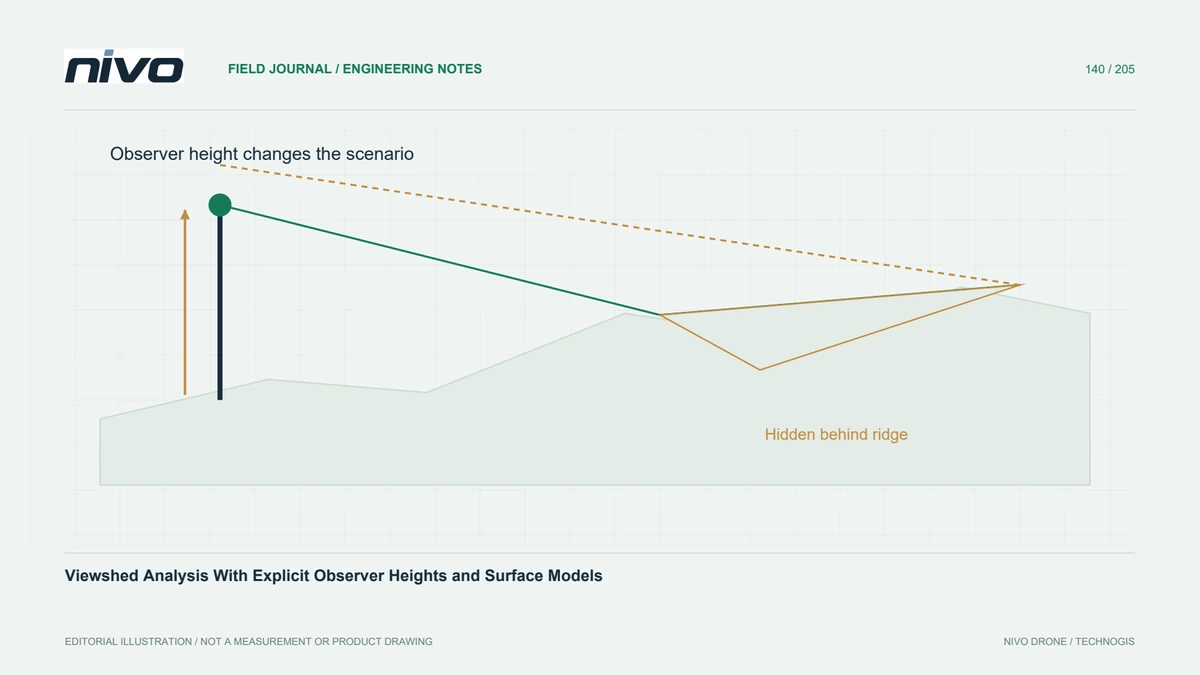
ドローンから得られた視界マップを解釈する前に、観測者と目標の高さ、地形の障害物、カバー範囲の制限、感度チェックを定義します。
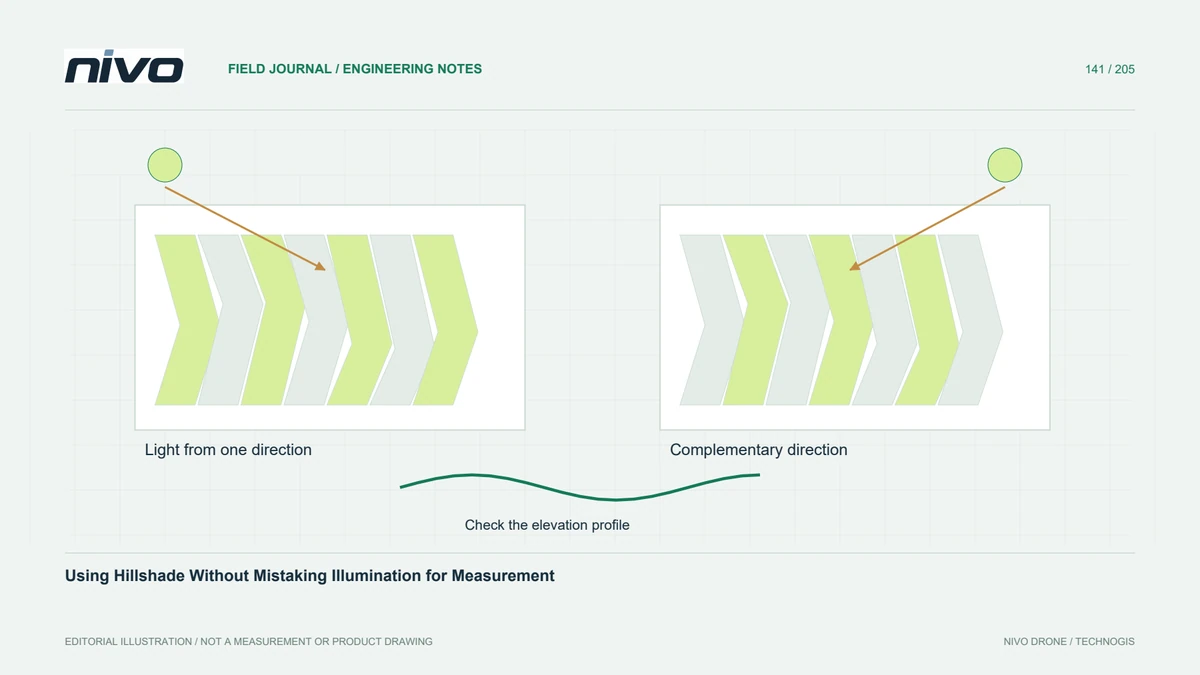
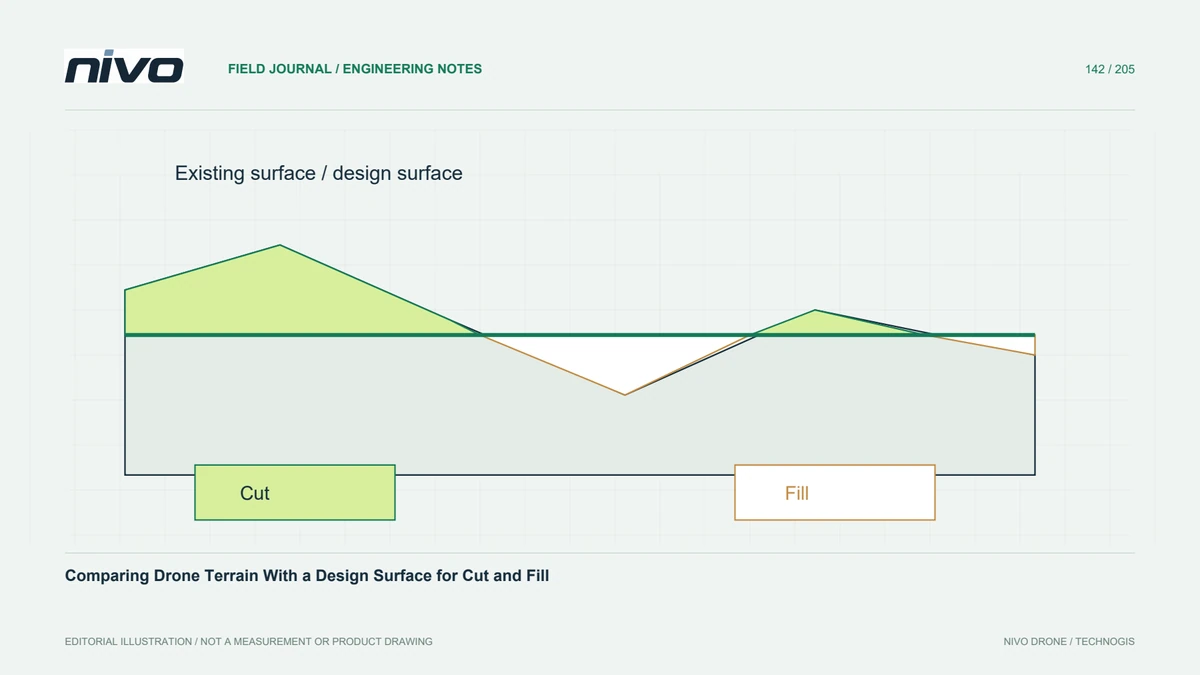
互換性のある既存のサーフェスと提案されたサーフェスを準備し、切土と盛土を分離し、カバレッジと設計の改訂を検査し、明確なモデリング前提条件を備えた体積をレポートします。
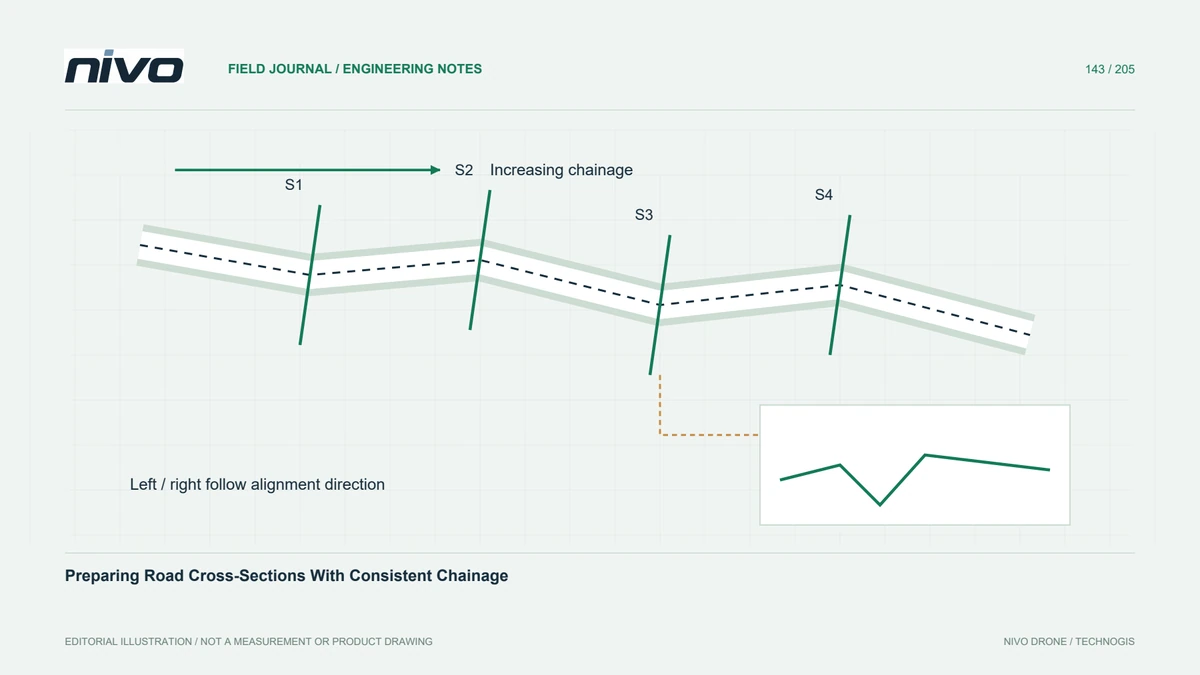
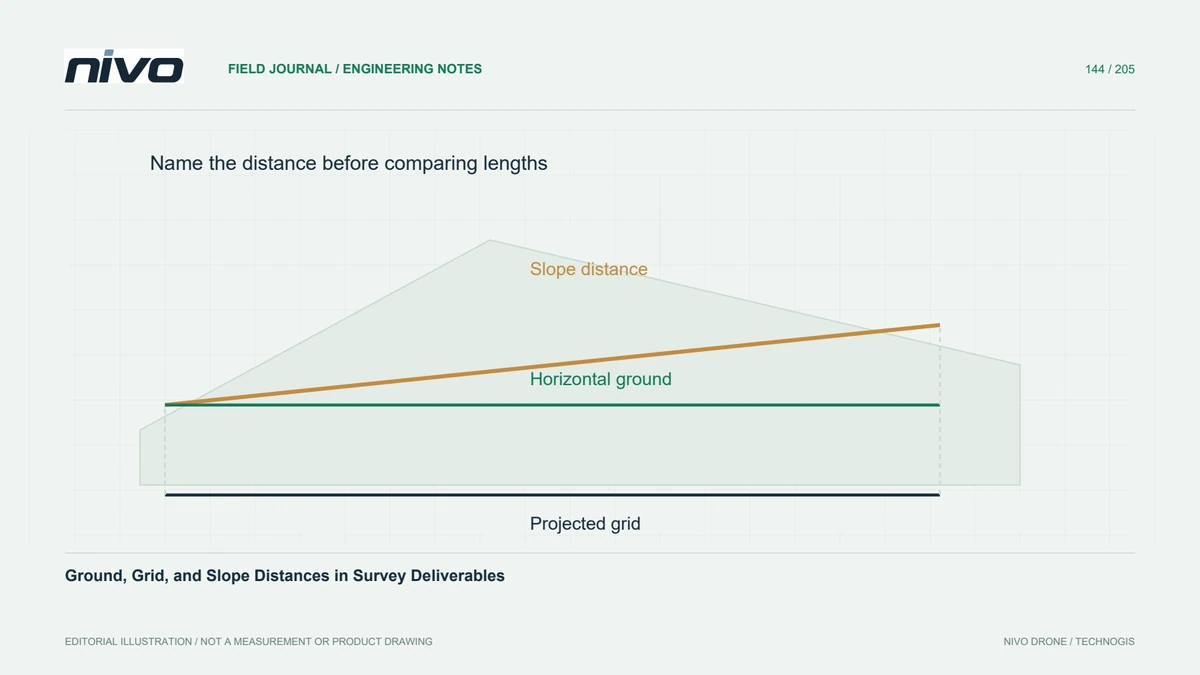
ドローンマップと設計図や現地測定値を比較する前に、測定された斜面距離、地面の水平距離、投影されたグリッド距離を区別します。