地理空間
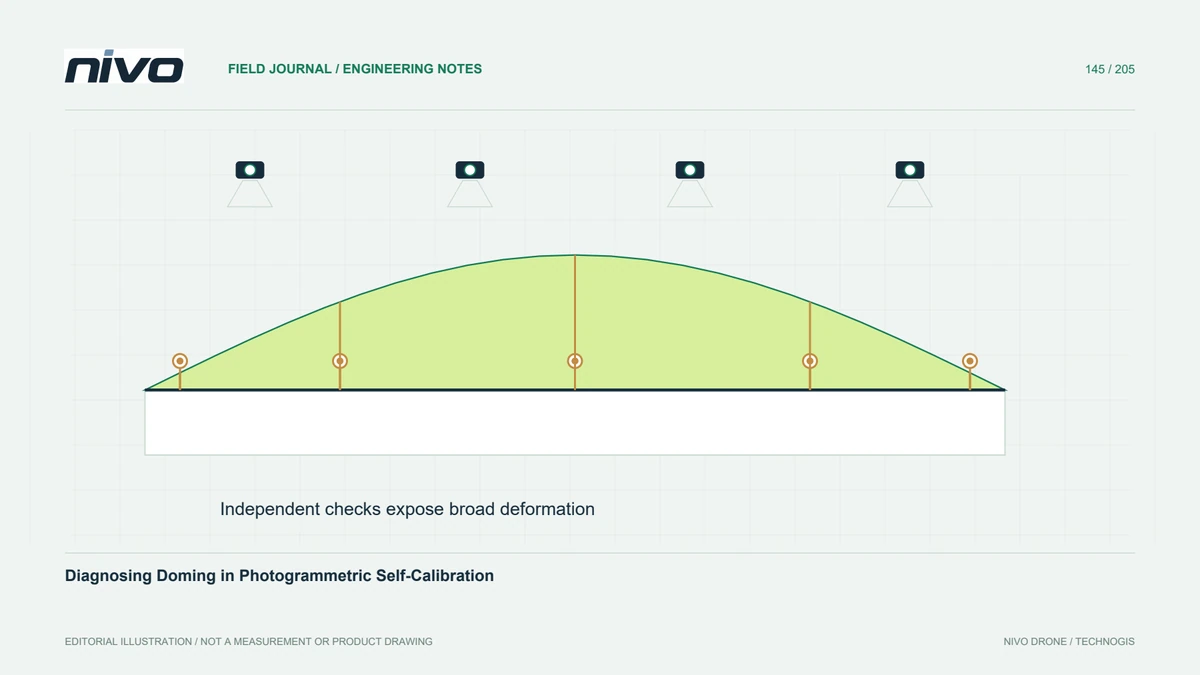
写真測量セルフキャリブレーションでのドーミングの診断
画像の適合だけで再構成を判断するのではなく、独立したチェック、カメラパラメータのレビュー、およびネットワークジオメトリを使用して、広範な系統的な変形を探します。
4 分で読めます記事を読む

VTOL、ドローン技術、地理空間データ、ペイロード、点検の実践ガイド。
画像の適合だけで再構成を判断するのではなく、独立したチェック、カメラパラメータのレビュー、およびネットワークジオメトリを使用して、広範な系統的な変形を探します。
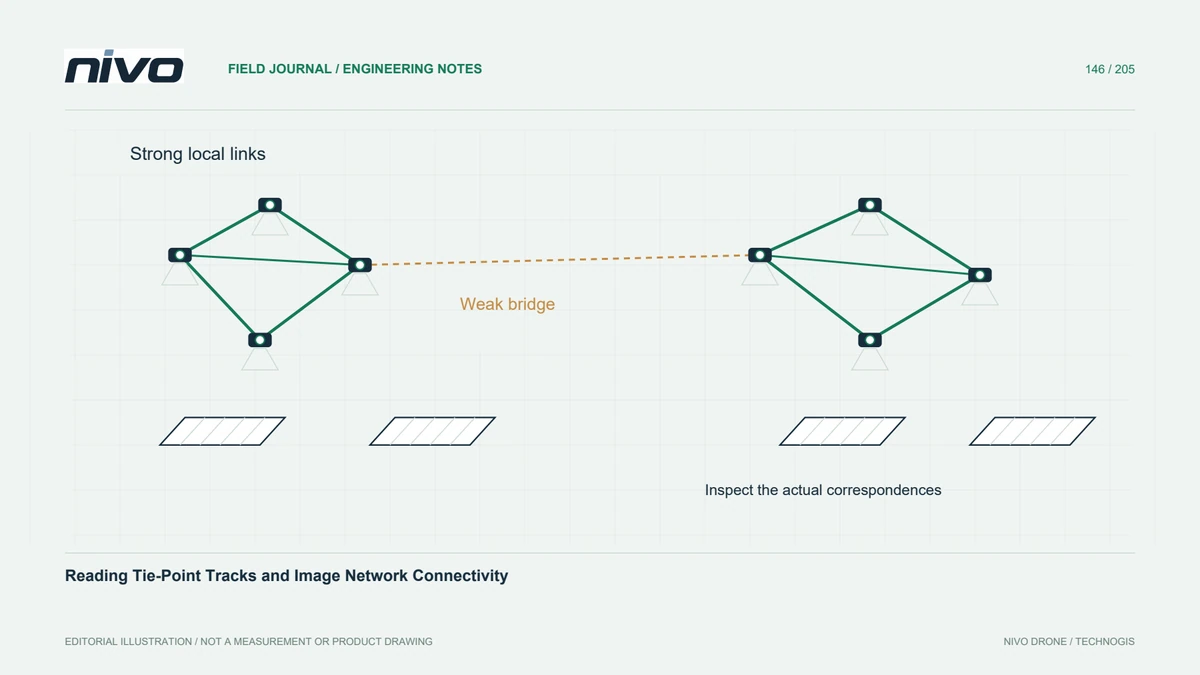
密な再構築に投資する前に、画像の接続を評価し、分布を追跡して、弱くリンクされたブロック、繰り返しテクスチャ、孤立した画像を見つけます。
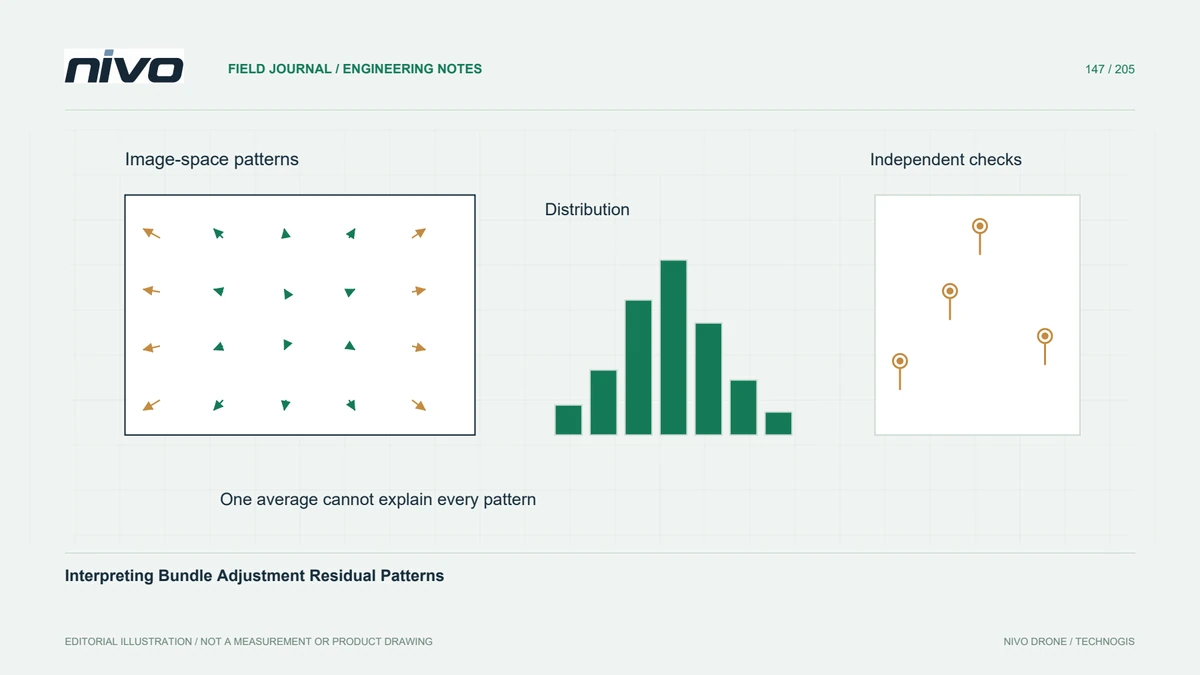
画像の位置、カメラ グループ、調査位置ごとに残差分布を読み取ることで、全体的な再構成誤差が低いにもかかわらず体系的な問題が依然として残ることがわかります。
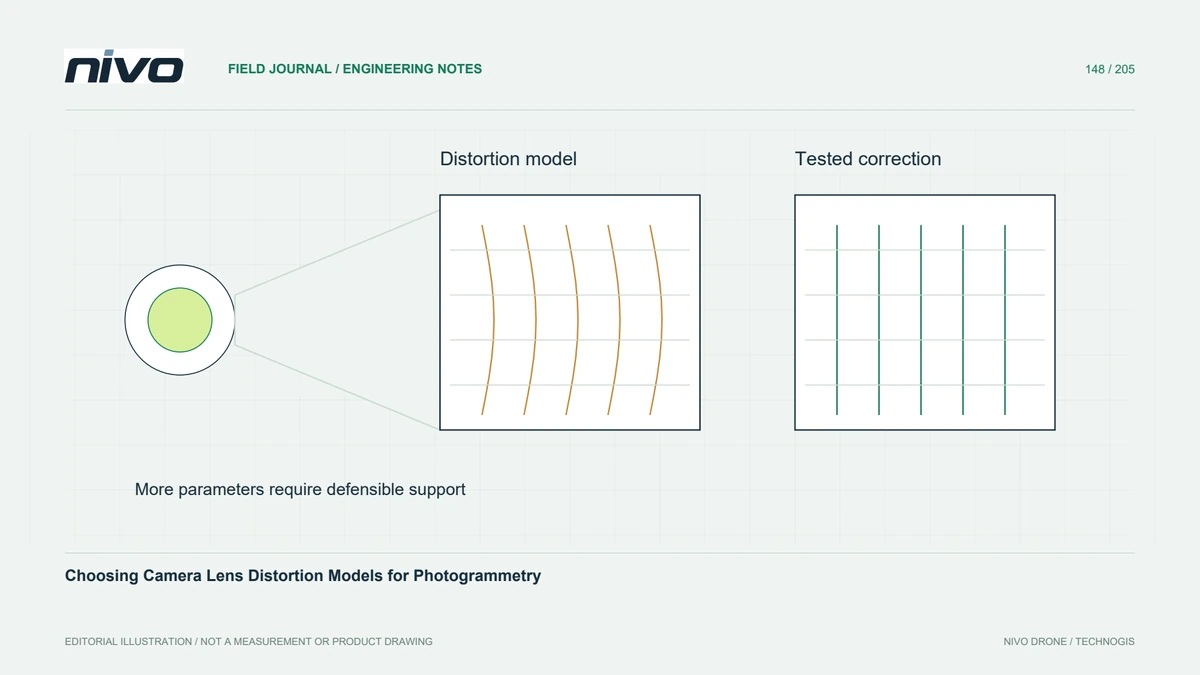
より多くの係数が精度を向上させると仮定するのではなく、根拠のあるカメラ モデルを選択し、キャリブレーション規則を保持し、パラメーターの安定性と独立したジオメトリをテストします。
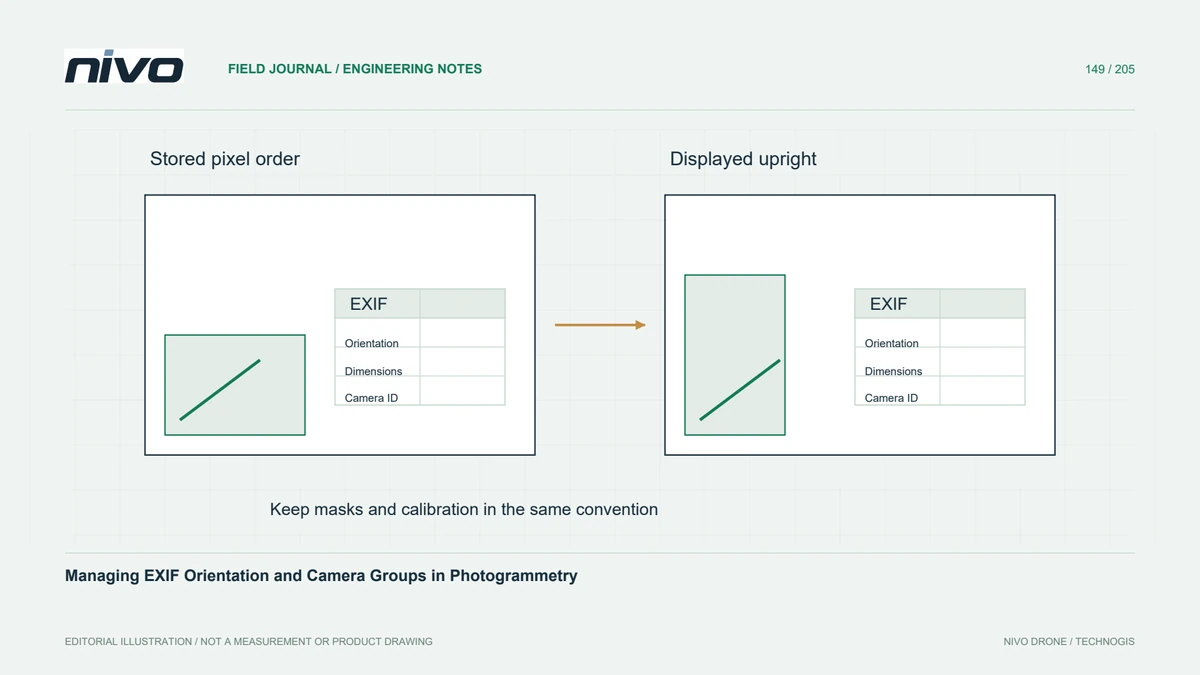
混合画像を処理したり、マスクやカメラのパラメータを転送したりする前に、保存されたピクセル、方向タグ、画像の寸法、およびキャリブレーション グループを検査します。
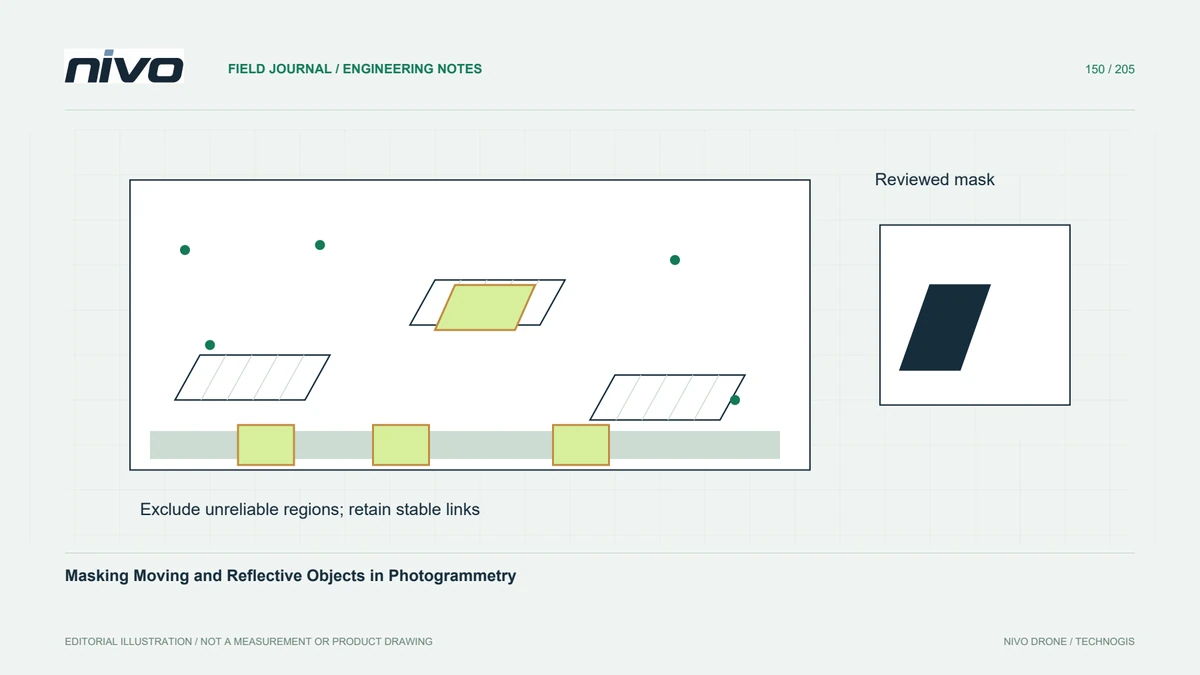
レビューされたマスクで信頼性の低い画像領域を除外し、十分な安定した特徴点による支持を維持し、どの再構成ステージが実際にマスクを使用しているかを検証します。
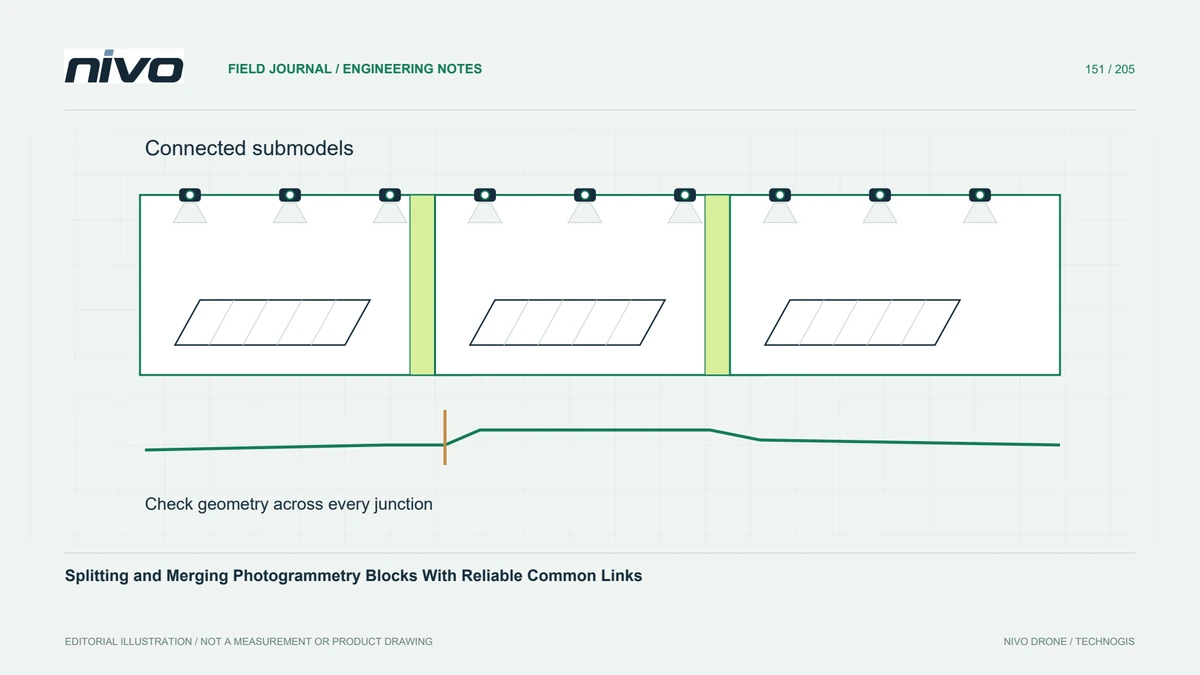
実際の接続性を中心に大規模な画像プロジェクトを分割し、共有された観察と調整を検証し、シームレスに見えるオルソモザイクを超えてマージされた出力をチェックします。
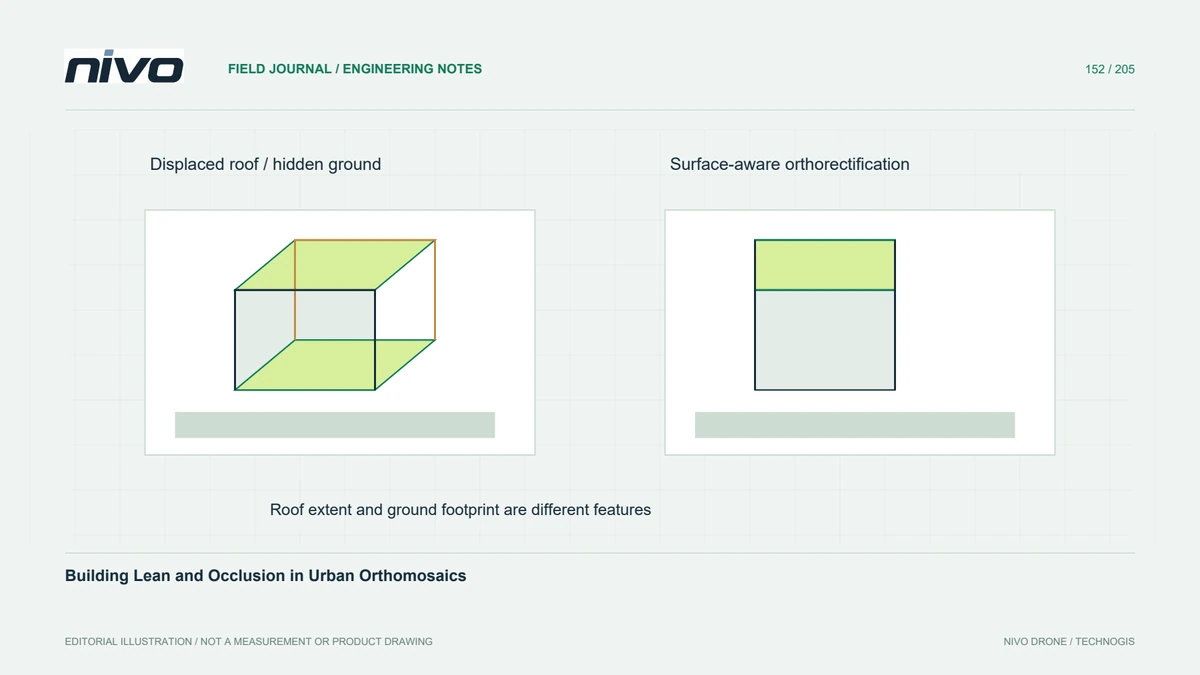
アセット マッピングにオルソモザイクを使用する前に、ずれた屋根を地面のフットプリントから区別し、都市のオクルージョンを検査し、サーフェス モデルとソース ビューをチェックします。
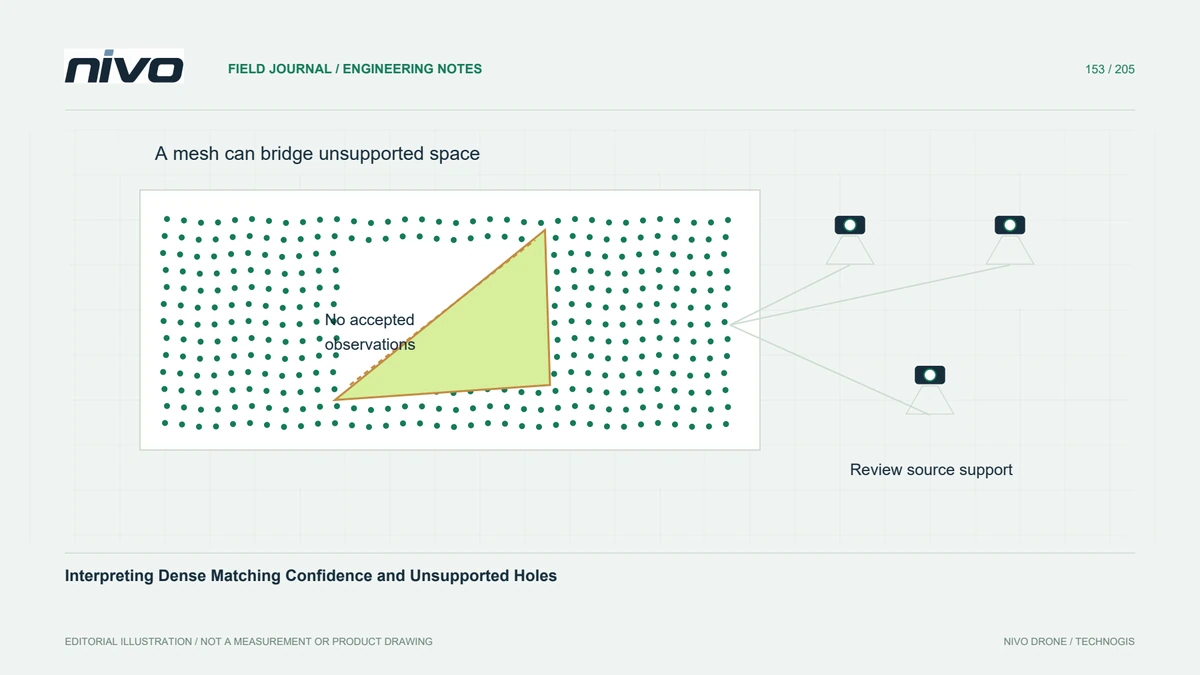
ソフトウェア コンテキストで密な再構築品質フィールドを読み取り、完全性と信頼性を比較し、派生サーフェスでサポートされていないギャップを表示したままにします。
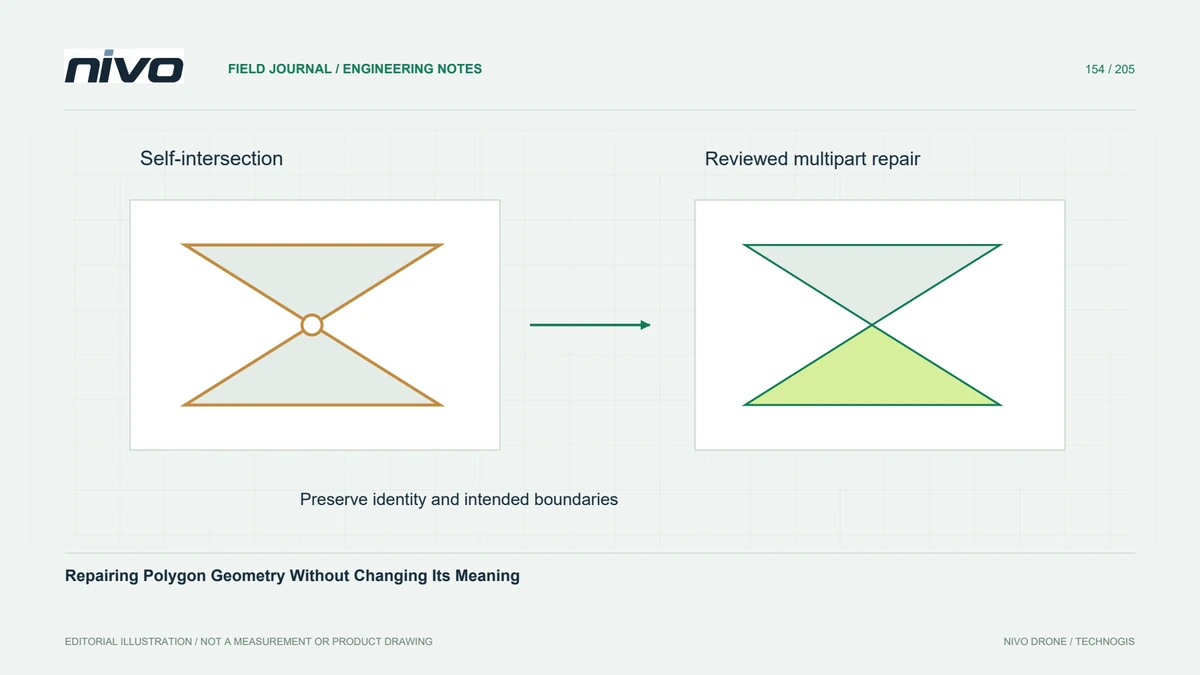
無効なポリゴンを診断し、自動修復の効果を確認し、GIS クリーンアップを通じてフィーチャ ID、エリア証拠、意図した境界を保持します。
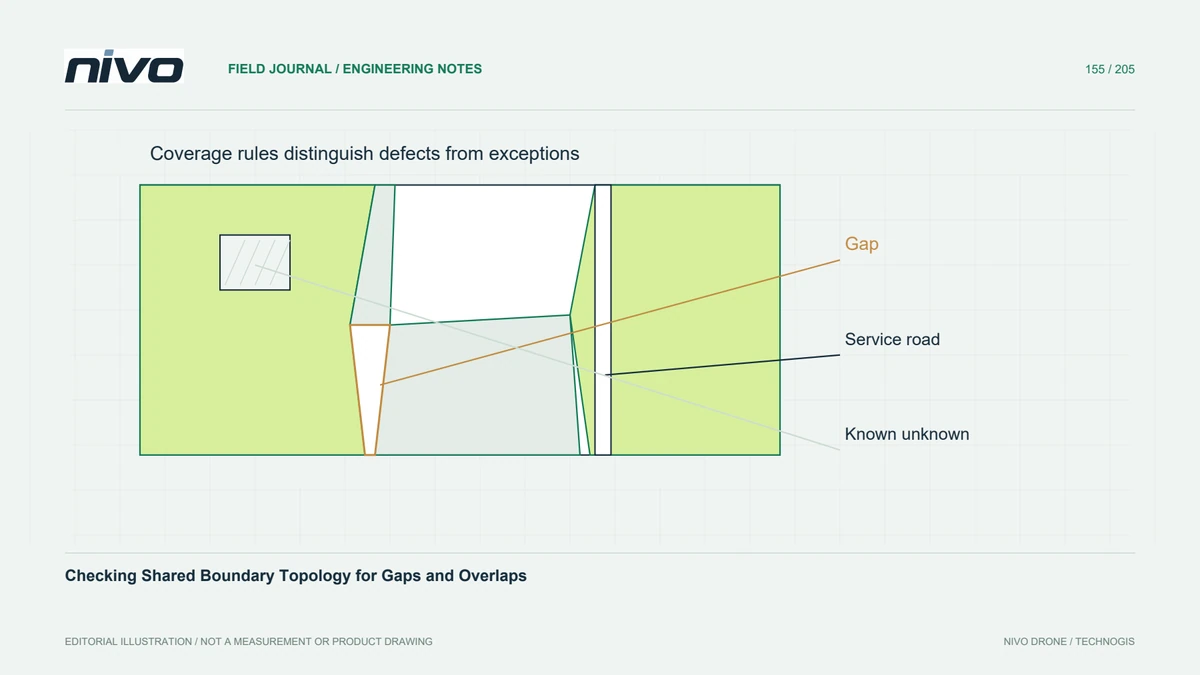
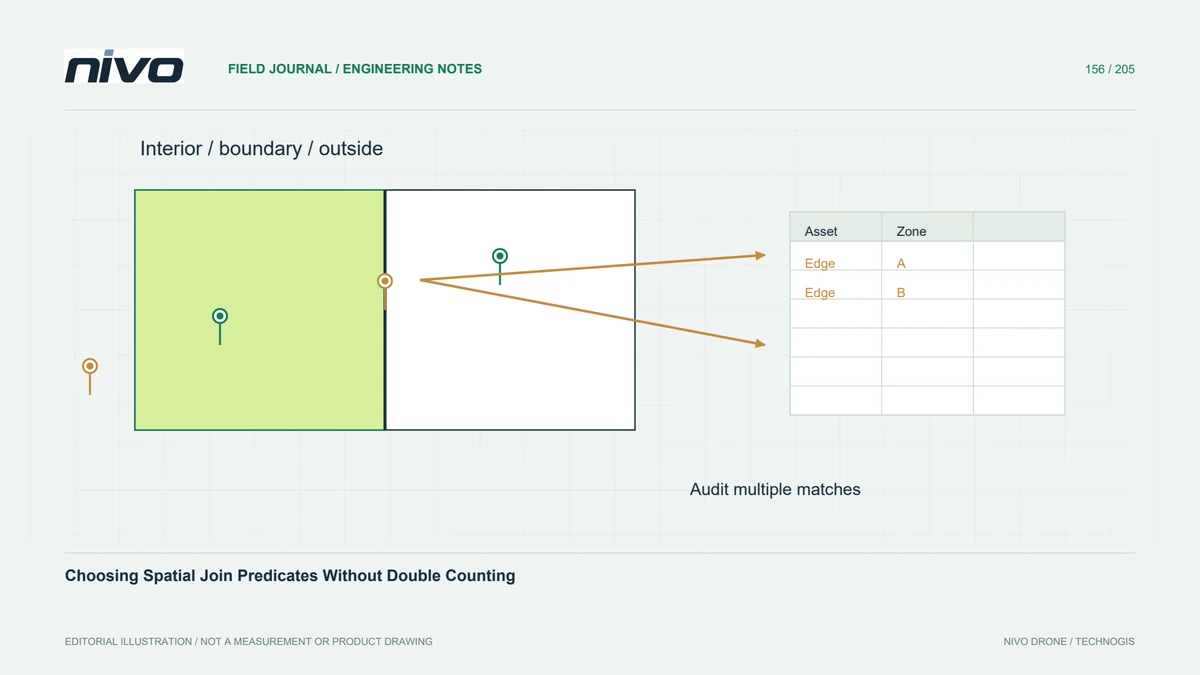
ドローン由来のアセットをゾーンに結合する前に、内部、境界、およびオーバーラップの動作を定義し、未一致レコードと複数一致レコードを監査します。