地理空間
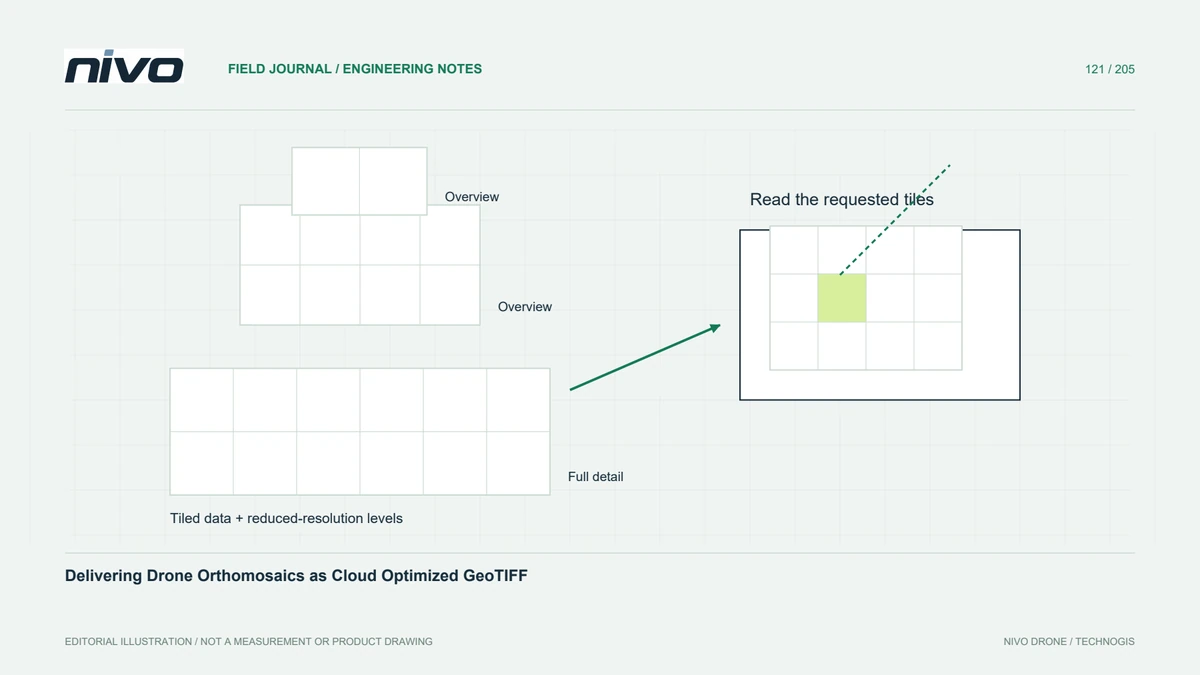
ドローン オルソモザイクをクラウドに最適化された GeoTIFF として提供
タイル化されたストレージ、適切なオーバービュー、制御された圧縮、および受信者の実際のビューアでの動作確認を使用して、選択的な読み取り用に大型のドローン オルソモザイクをパッケージ化します。
4 分で読めます記事を読む

VTOL、ドローン技術、地理空間データ、ペイロード、点検の実践ガイド。
タイル化されたストレージ、適切なオーバービュー、制御された圧縮、および受信者の実際のビューアでの動作確認を使用して、選択的な読み取り用に大型のドローン オルソモザイクをパッケージ化します。
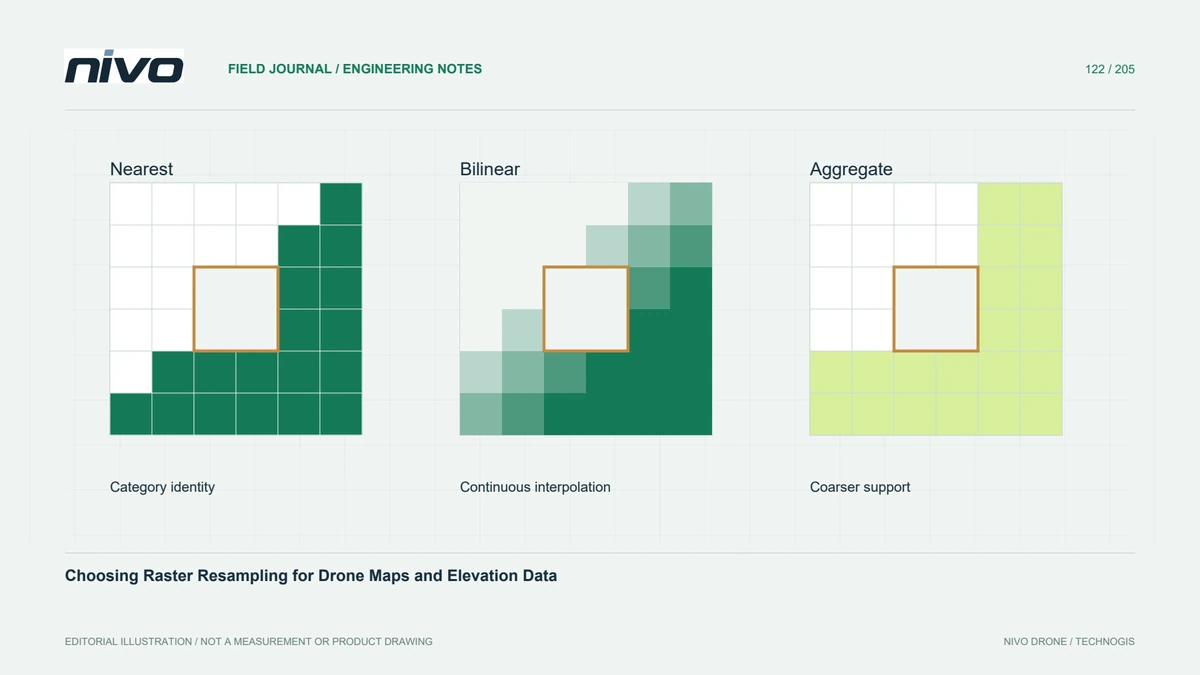
最近傍法、内挿法、集計法をラスターの意味と比較することで、再投影により有用な測定値とカテゴリラベルが保持されます。
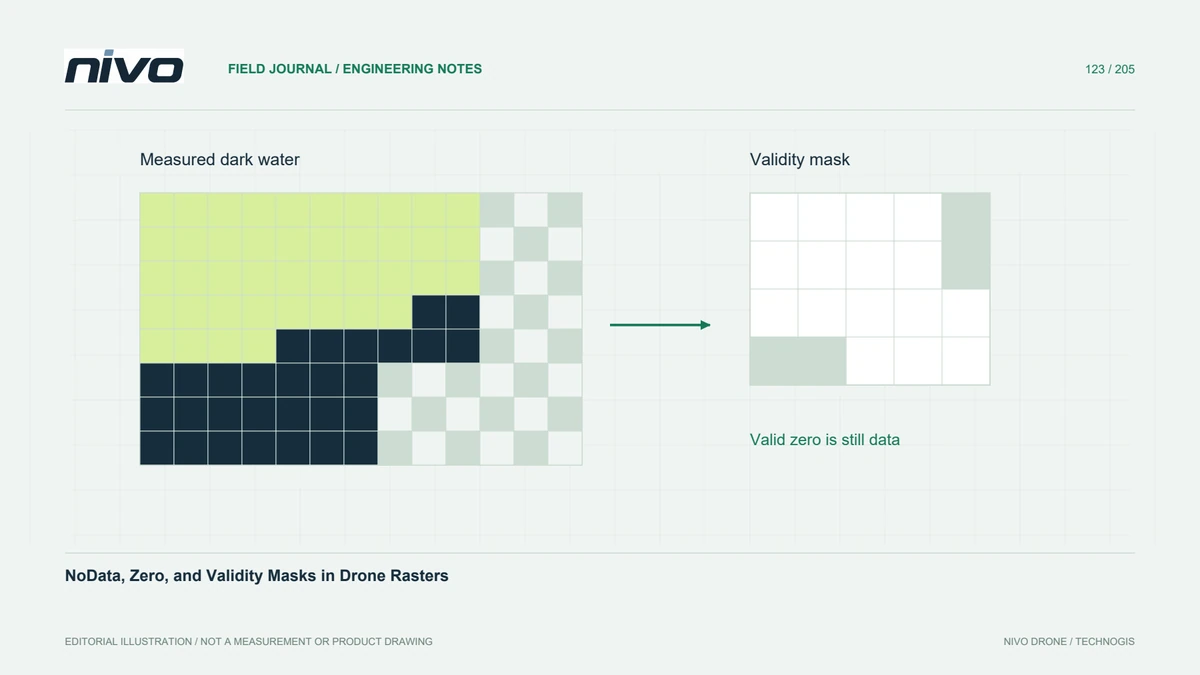
下流解析用に標高、反射率、および分類されたドローン ラスターを準備する場合は、未観測のセルを本物のゼロ測定から切り離してください。
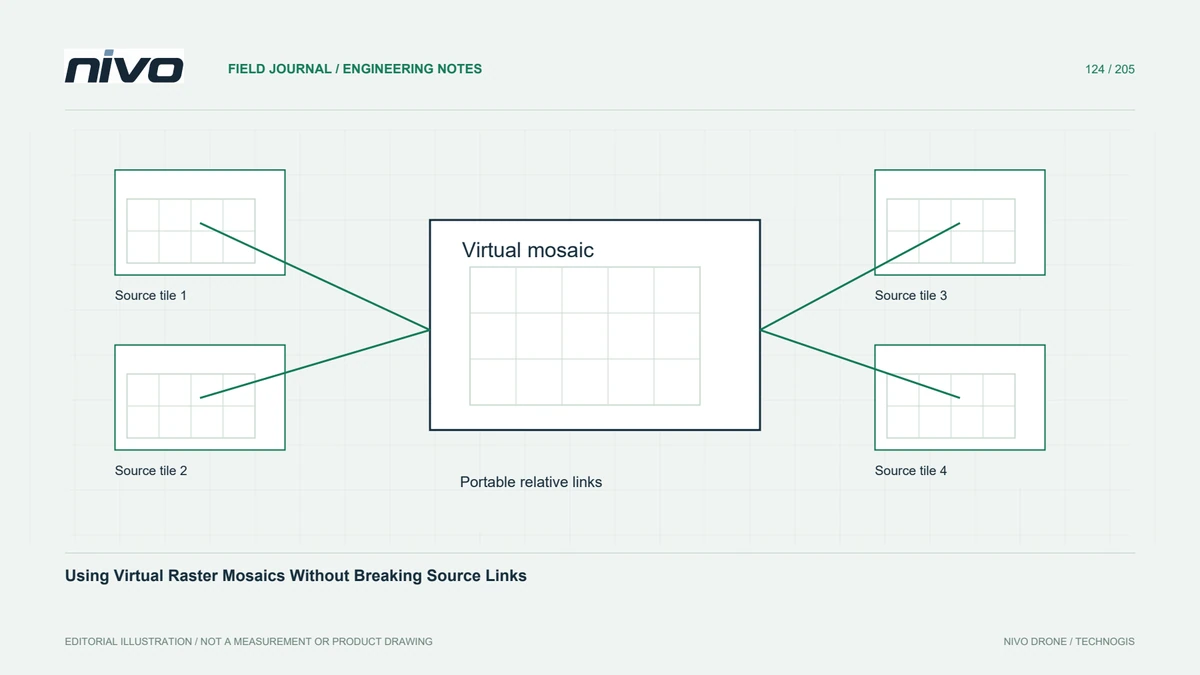
仮想ラスター、予測可能な重複優先順位、互換性のあるメタデータ、プロジェクトの引き継ぎを維持するポータブル リンクを使用して、隣接するオルソモザイク タイルを整理します。
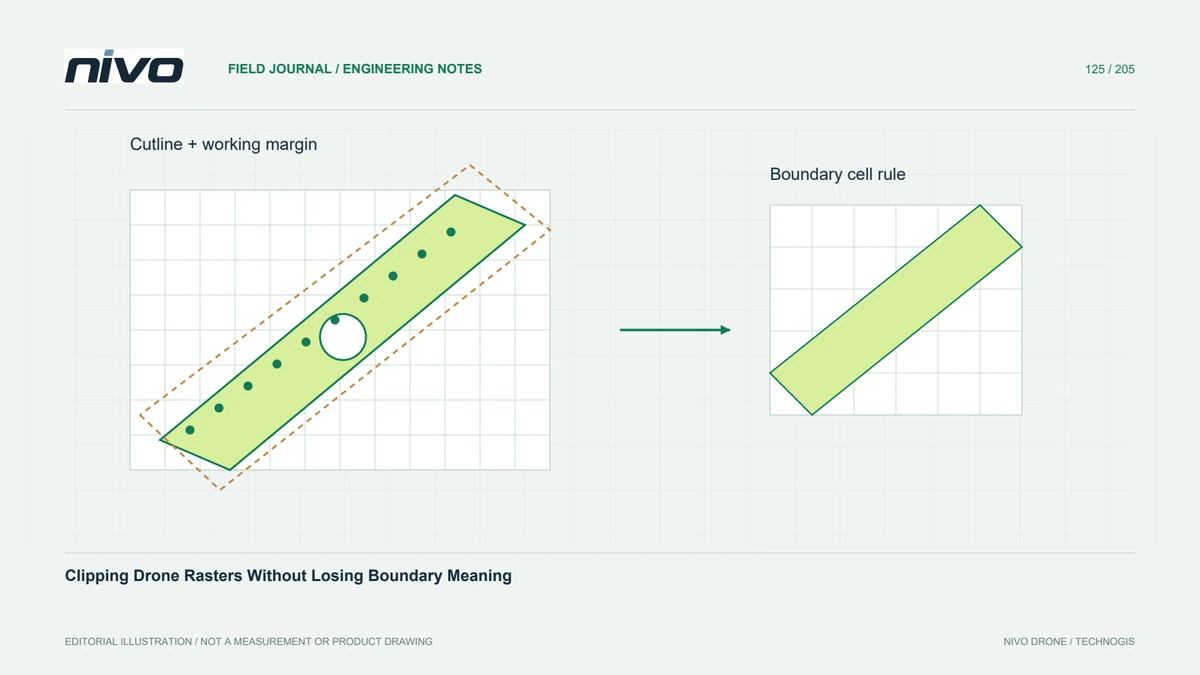
観察されたカバレッジからレポート境界を分離し、明示的なカットライン ルールを選択し、クリップされたオルソモザイクまたは標高モデルを提供する前にエッジ ピクセルを検査します。
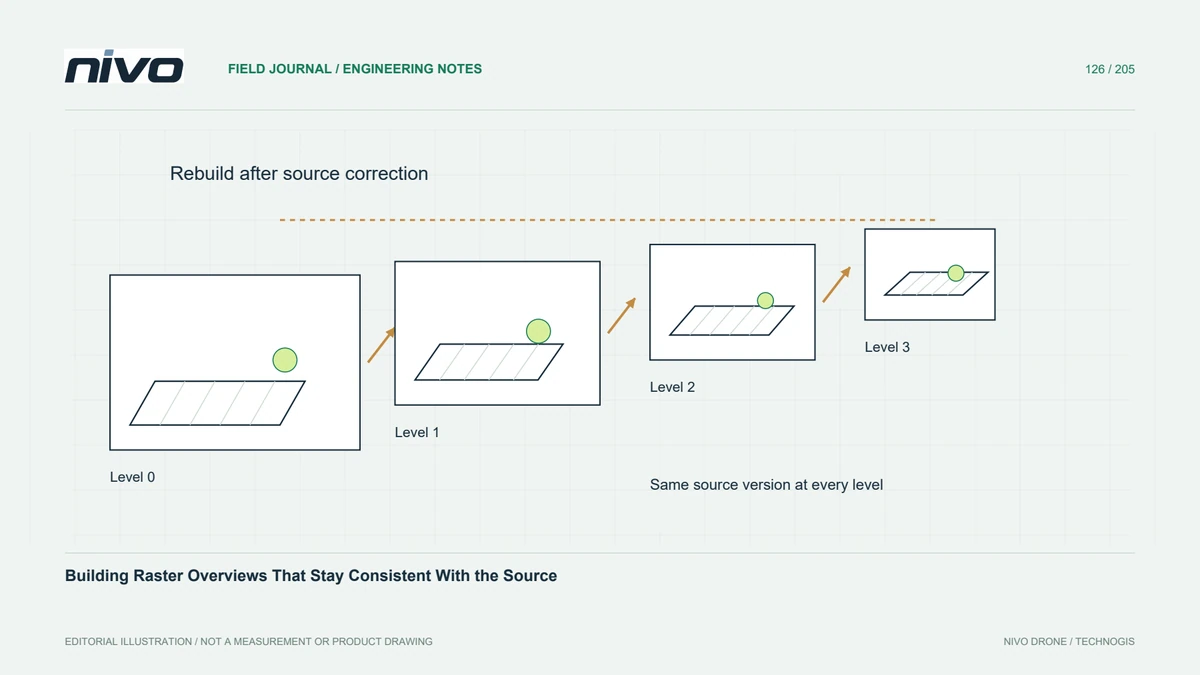
オーバービューのリサンプリング、ソース編集、外部ピラミッド ファイル、分析値を明示的に制御しながら、大規模なドローン データセットの閲覧を改善します。
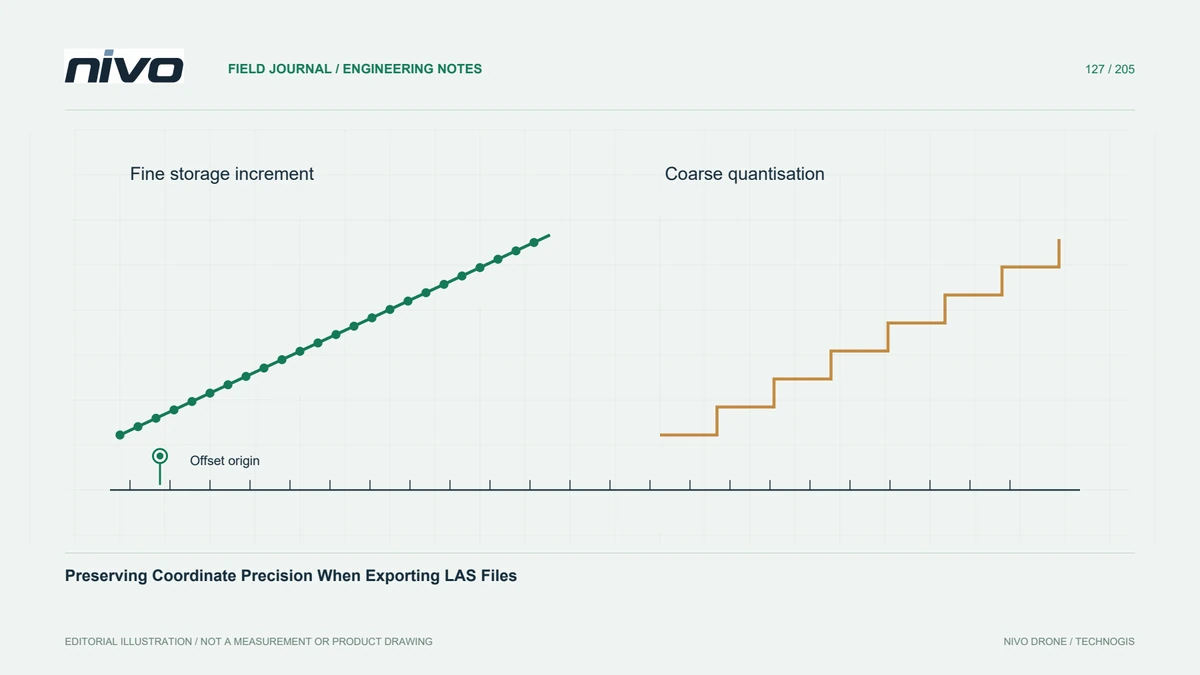
LAS 座標スケールとオフセットを慎重に選択し、ストレージ増分と測量精度を区別し、点群ハンドオーバー前にエクスポートされた座標を比較します。
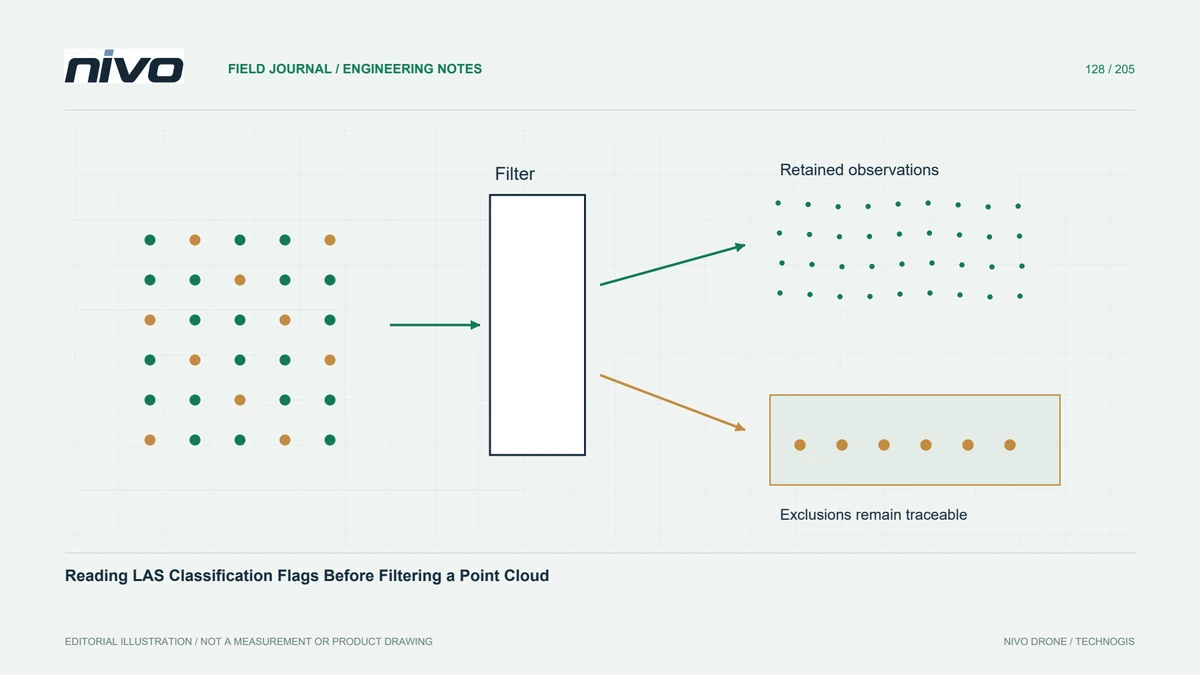
ポイントクラスと分類フラグを区別し、除外を文書化して、各 LiDAR 成果物に必要な観測値がフィルタリングによって保持されていることを確認します。

空間的に整理された点群配信を使用して、保持されたディメンション、要求された解像度、座標メタデータ、およびホスティング動作を確認しながら、選択的に読み取ります。

明示的なクラス、グリッド エリア、オーバーラップ ルール、およびエッジ処理を使用してローカル ポイント サポートを測定し、全体の密度が高くても重要な地形のギャップが隠れないようにする。
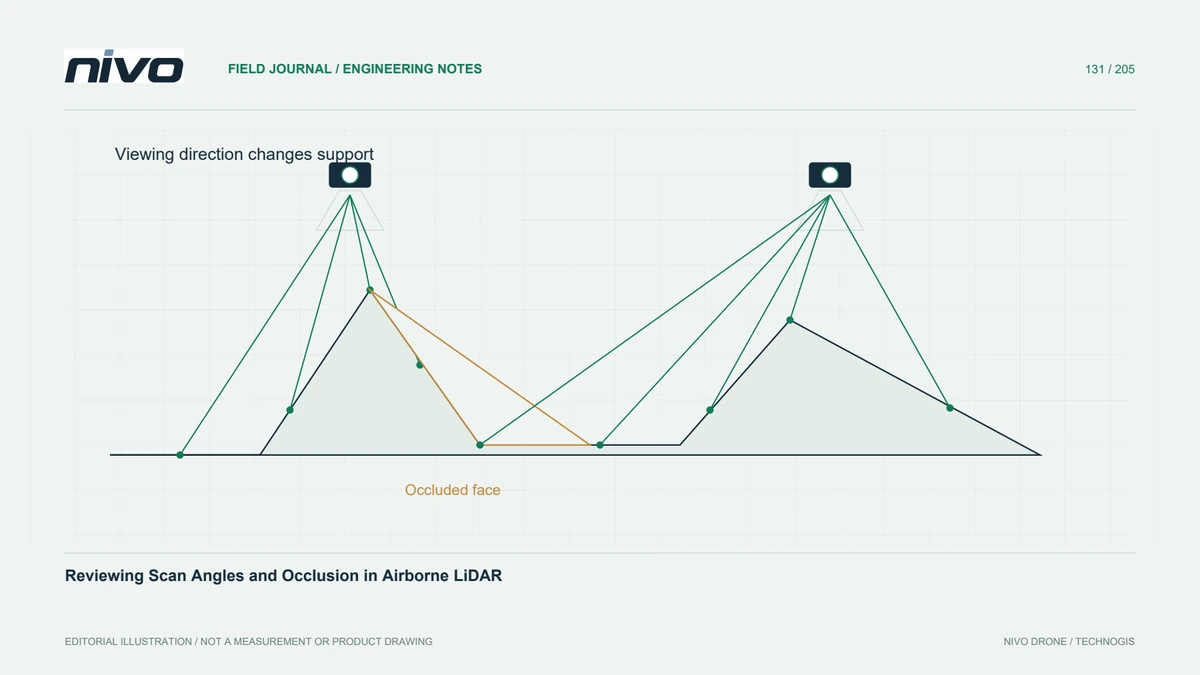
品質保証として単一の角度しきい値を使用するのではなく、スキャン角度分布を飛行ジオメトリ、地形断面、局所ギャップと合わせて解釈します。
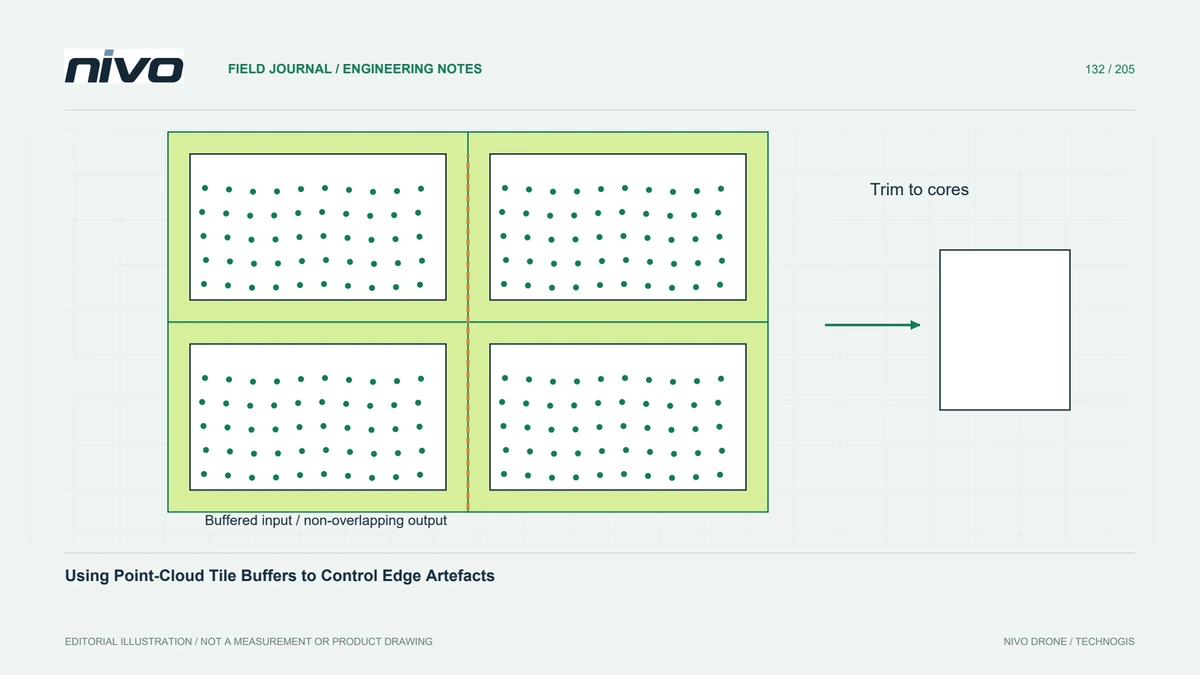
近傍操作に十分な周囲の観測値を使用してタイル化された点群を処理し、出力を一貫してトリミングし、未分割で処理した参照結果に対して継ぎ目をテストします。