Địa không gian
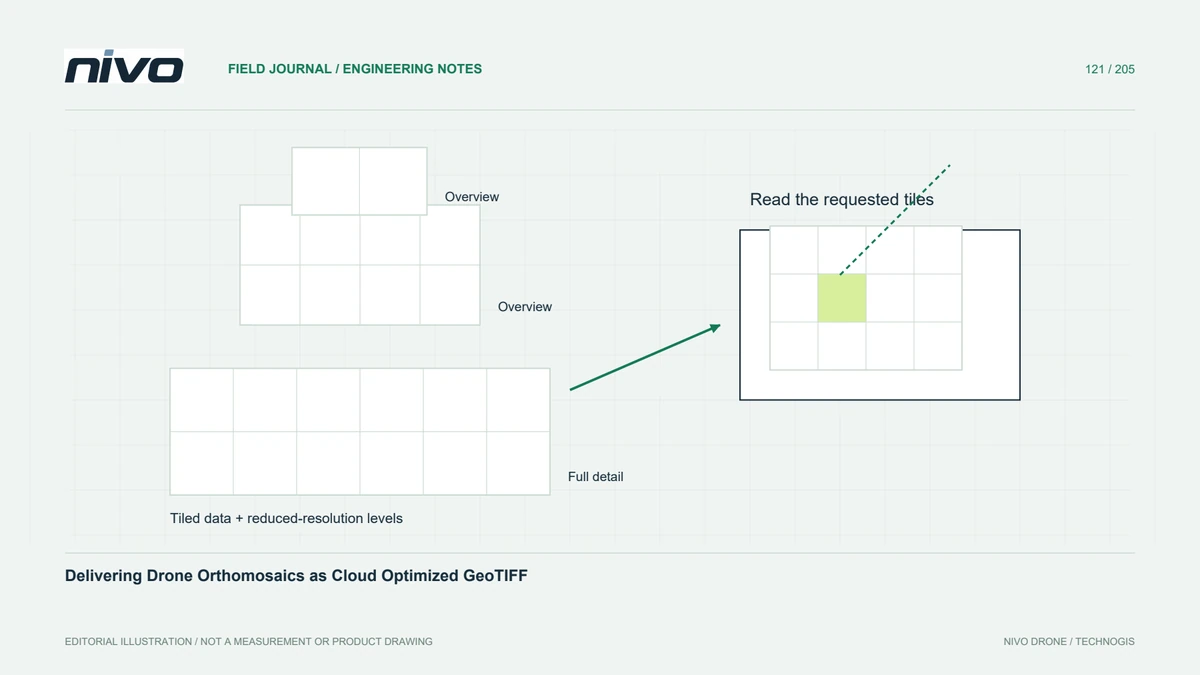
Bàn giao ảnh ghép trực giao từ drone dưới dạng GeoTIFF tối ưu cho đám mây
Đóng gói ảnh ghép trực giao lớn theo COG, kiểm tra ô lưu trữ, ảnh tổng quan, nén và cách truy cập trong phần mềm thực tế của người nhận.
4 phút đọcĐọc bài viết

Hướng dẫn thực tế về VTOL, công nghệ drone, địa không gian, tải trọng và kiểm tra.
Đóng gói ảnh ghép trực giao lớn theo COG, kiểm tra ô lưu trữ, ảnh tổng quan, nén và cách truy cập trong phần mềm thực tế của người nhận.
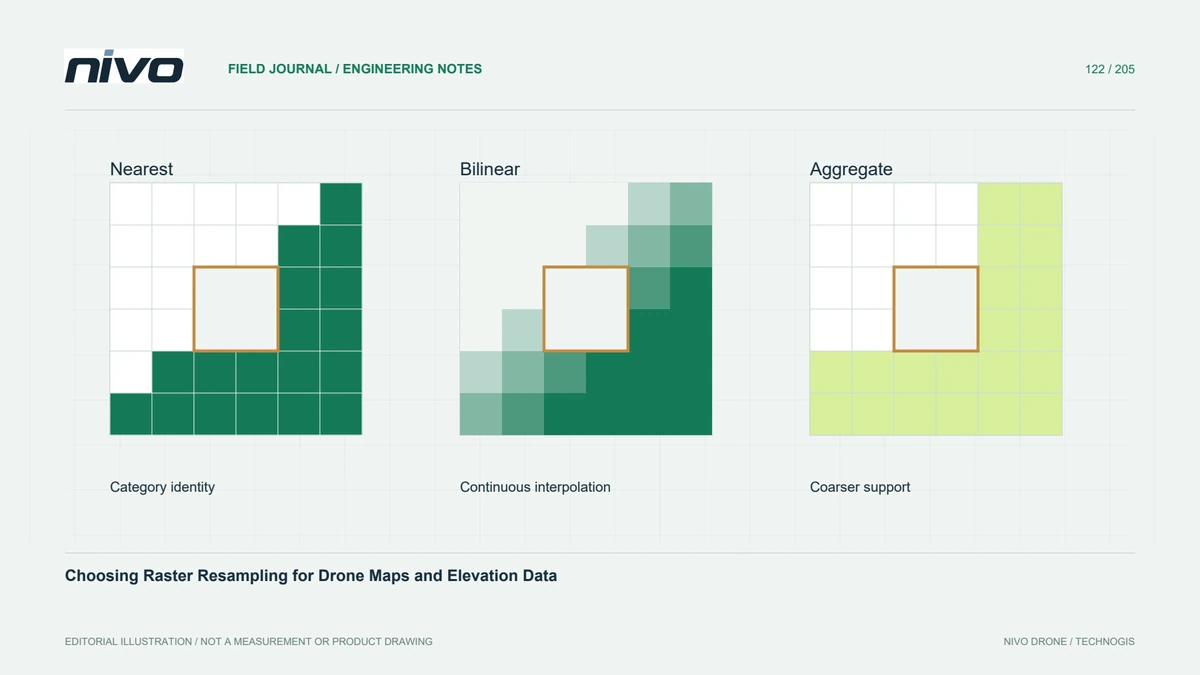
So sánh các phương pháp lân cận, nội suy và tổng hợp gần nhất với ý nghĩa raster để phép chiếu lại duy trì các phép đo hữu ích và nhãn phân loại.
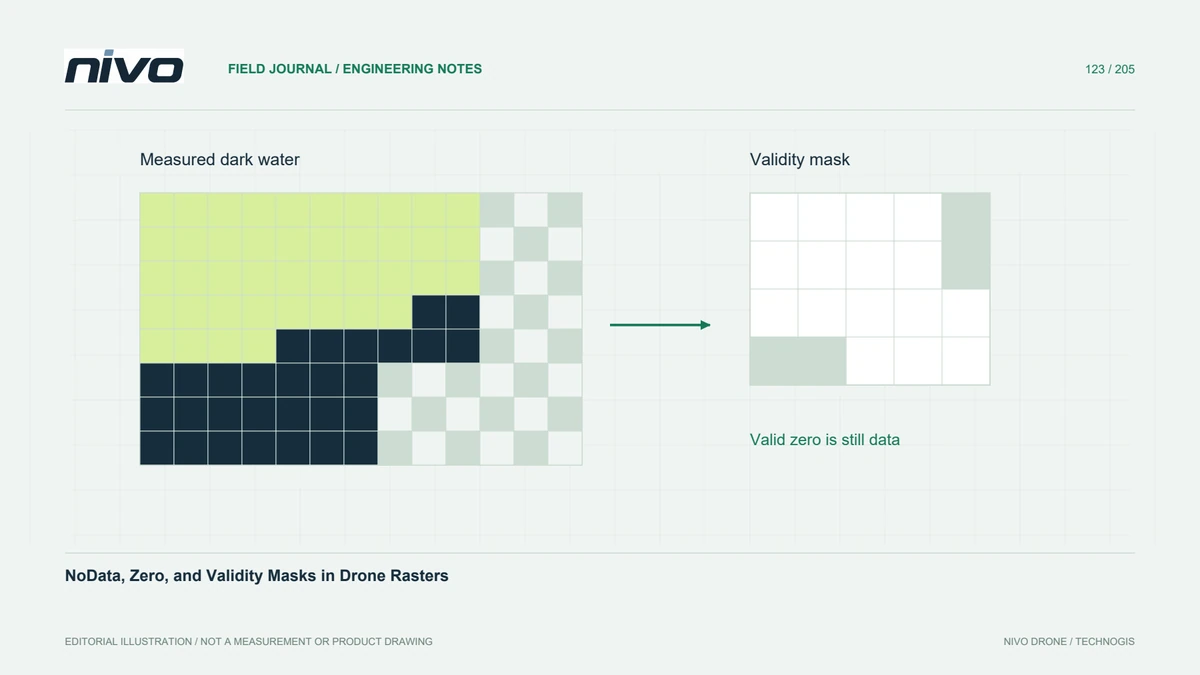
Giữ các ô không được quan sát tách biệt khỏi các phép đo điểm 0 chính hãng khi chuẩn bị các raster độ cao, độ phản xạ và máy bay không người lái được phân loại để phân tích tiếp theo.
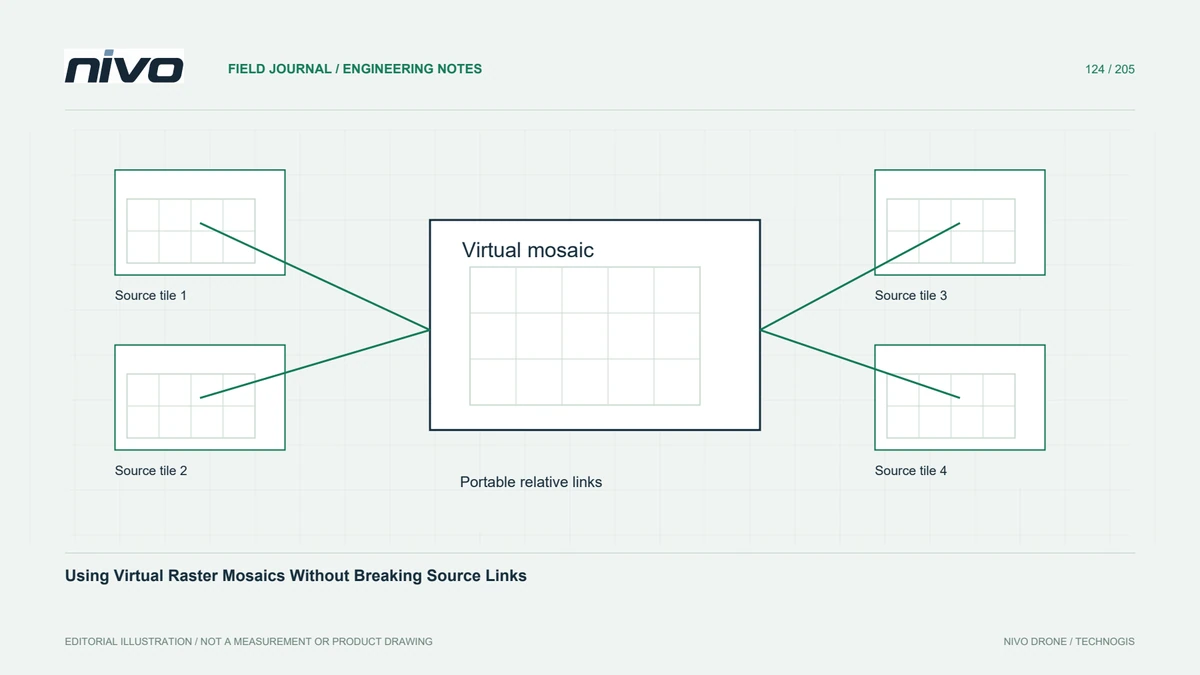
Tổ chức các ô trực giao liền kề bằng một raster ảo, các mức độ ưu tiên chồng chéo có thể dự đoán được, siêu dữ liệu tương thích và các liên kết di động tồn tại trong quá trình chuyển giao dự án.
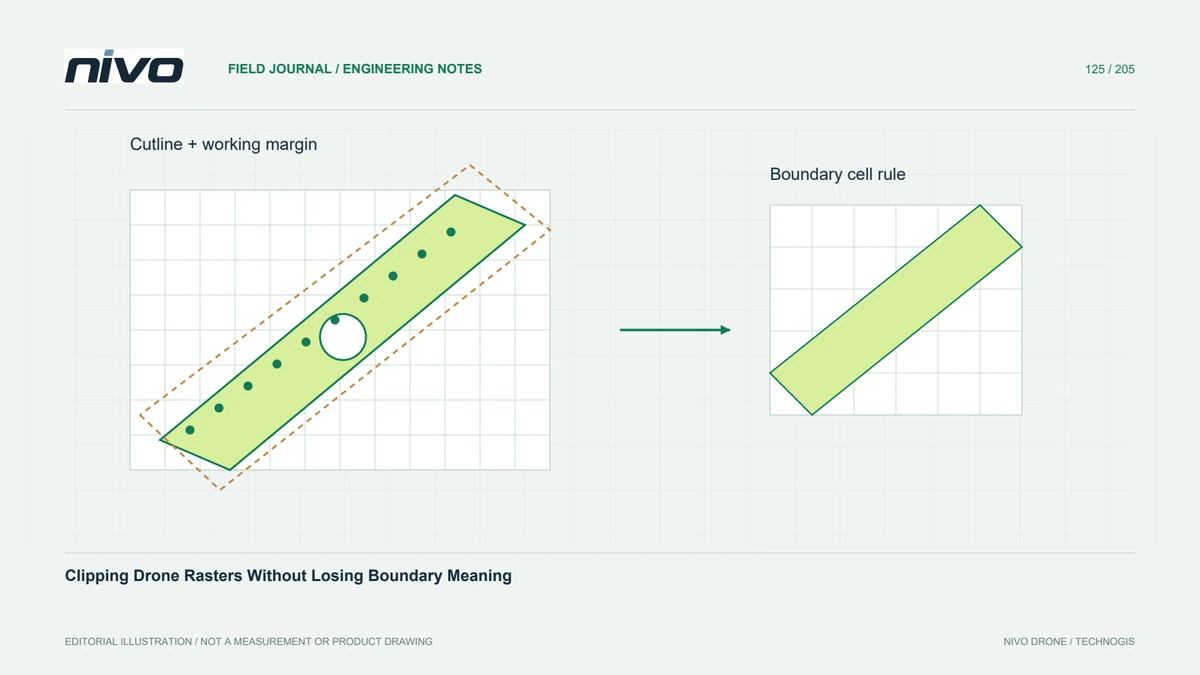
Tách ranh giới báo cáo khỏi phạm vi bao phủ được quan sát, chọn quy tắc đường cắt rõ ràng và kiểm tra các pixel cạnh trước khi cung cấp mô hình độ cao hoặc ảnh ghép trực giao đã cắt.
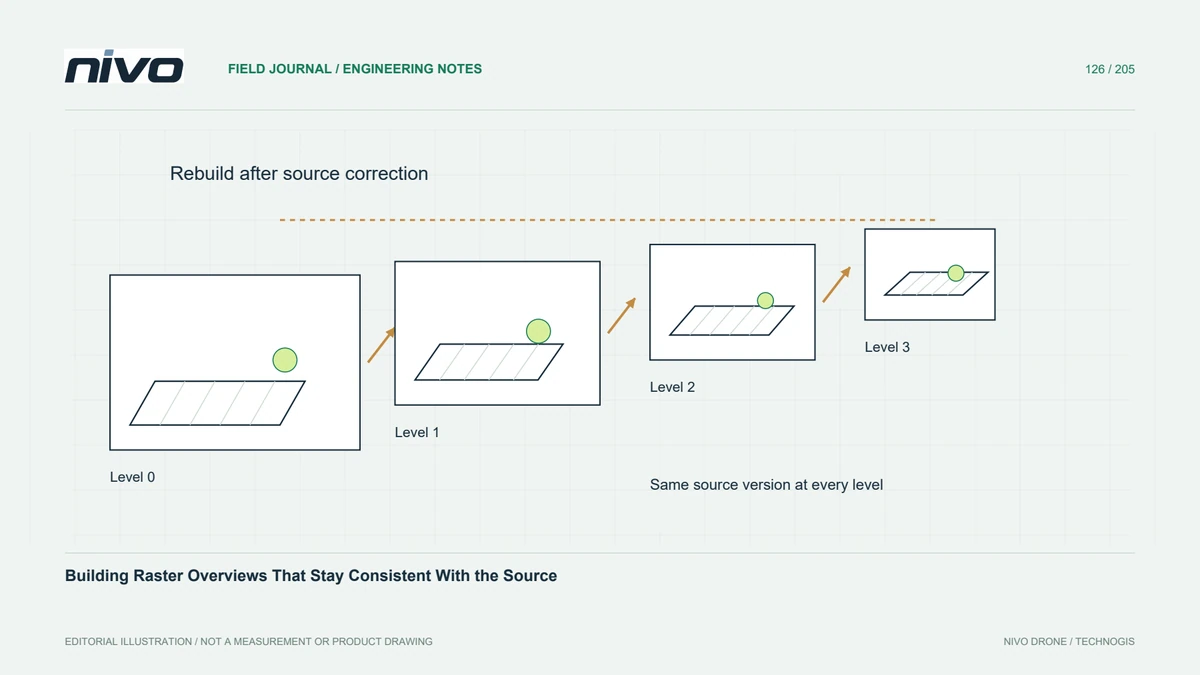
Cải thiện khả năng duyệt dữ liệu drone lớn, kiểm soát phương pháp tạo ảnh tổng quan, cập nhật nguồn, tệp kim tự tháp bên ngoài và các giá trị dùng cho phân tích.
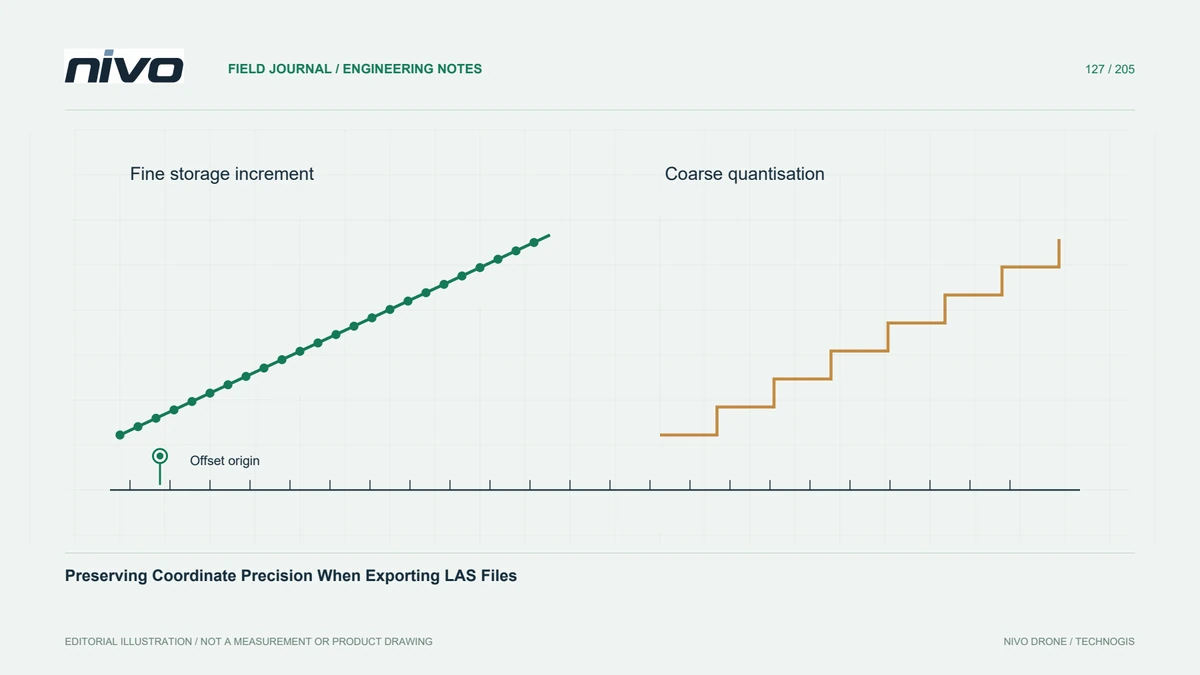
Chọn tỷ lệ tọa độ LAS và độ lệch có chủ ý, phân biệt mức tăng lưu trữ với độ chính xác của khảo sát và so sánh tọa độ được xuất trước khi chuyển giao trên đám mây điểm.
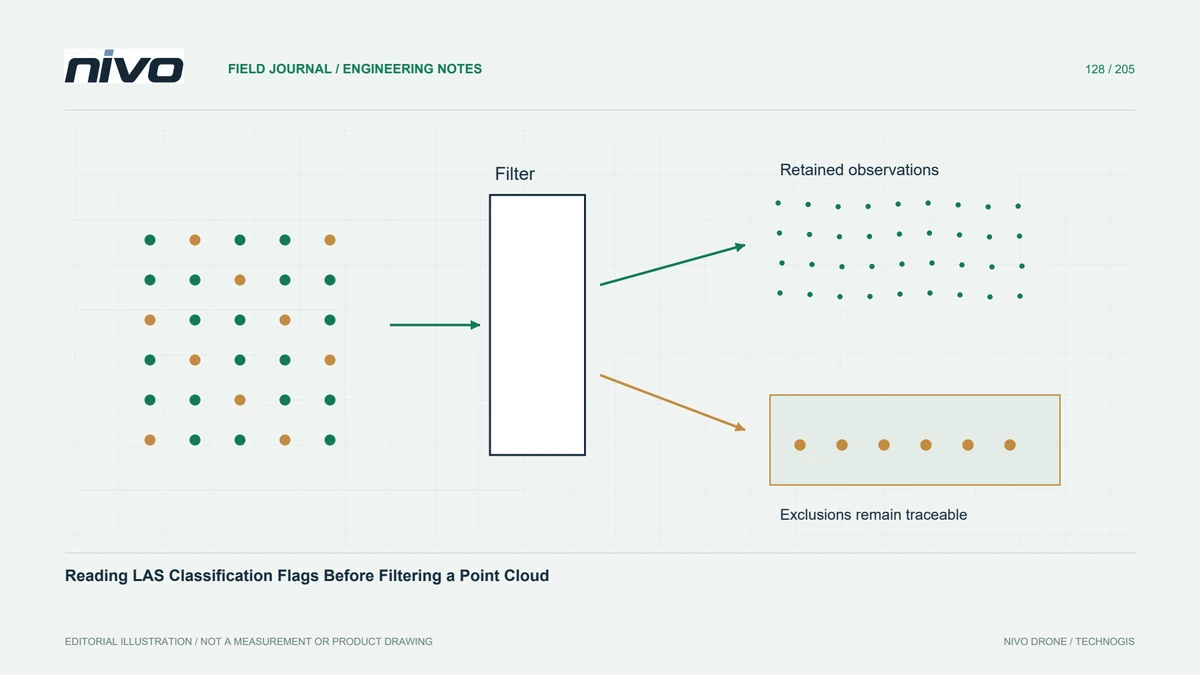
Giữ các cờ phân loại và lớp điểm riêng biệt, ghi lại các trường hợp loại trừ và xác minh rằng quá trình lọc sẽ duy trì các quan sát cần thiết cho mỗi sản phẩm LiDAR được phân phối.

Sử dụng phân phối đám mây điểm được tổ chức theo không gian để đọc có chọn lọc, đồng thời kiểm tra các kích thước được bảo toàn, độ phân giải được yêu cầu, siêu dữ liệu tọa độ và hành vi lưu trữ.

Đo lường mức hỗ trợ điểm cục bộ bằng cách sử dụng các lớp rõ ràng, vùng lưới, quy tắc chồng chéo và xử lý cạnh để mật độ tổng thể cao không che giấu các khoảng trống địa hình quan trọng.
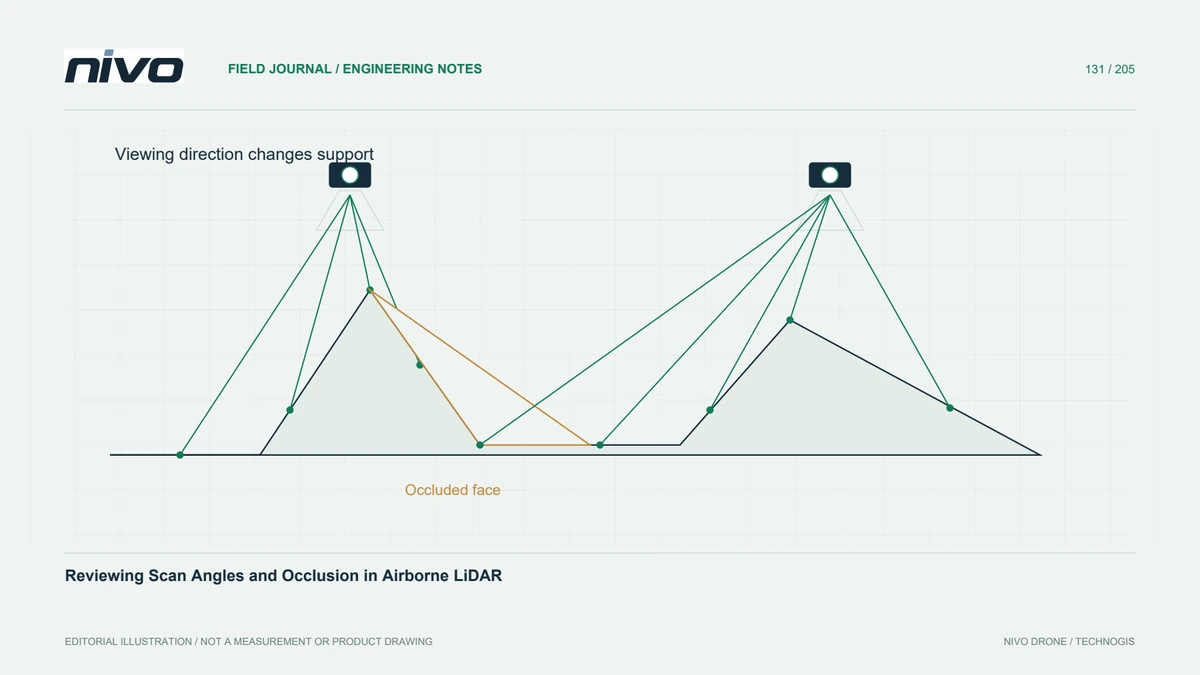
Giải thích sự phân bố góc quét cùng với hình dạng chuyến bay, cấu hình địa hình và khoảng trống cục bộ thay vì sử dụng một ngưỡng góc duy nhất để đảm bảo chất lượng.
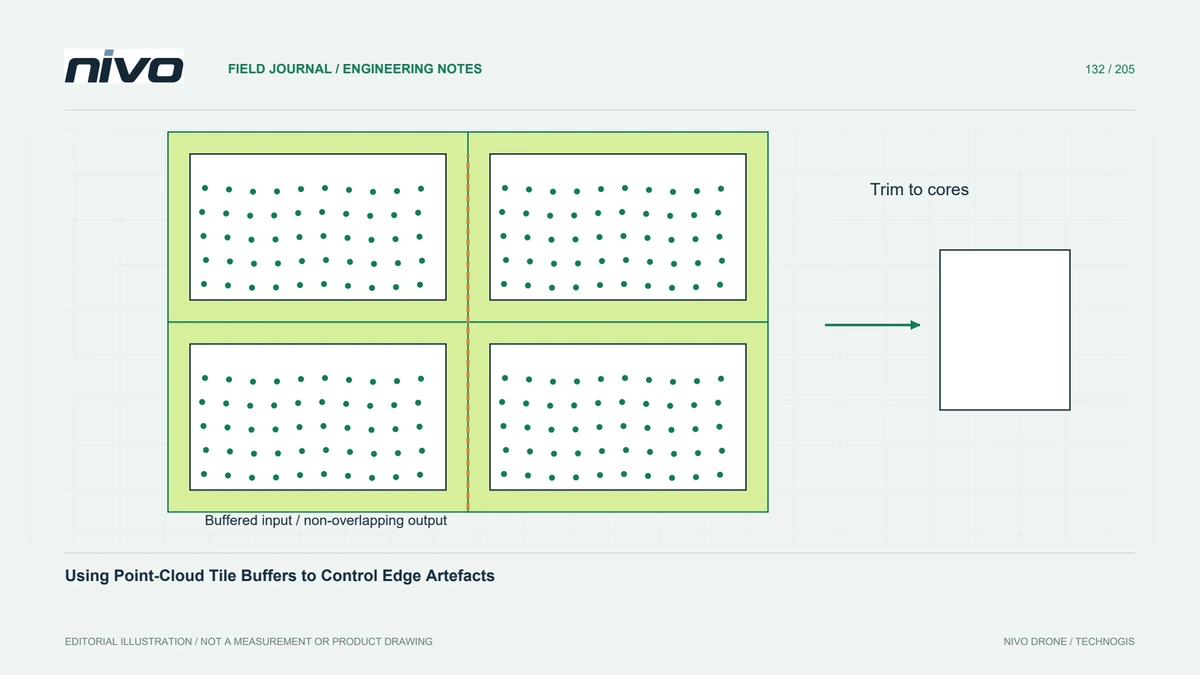
Xử lý các đám mây điểm xếp chồng với đủ các quan sát xung quanh cho các hoạt động lân cận, sau đó cắt bớt đầu ra một cách nhất quán và kiểm tra các đường nối dựa trên một tham chiếu không chia ô.