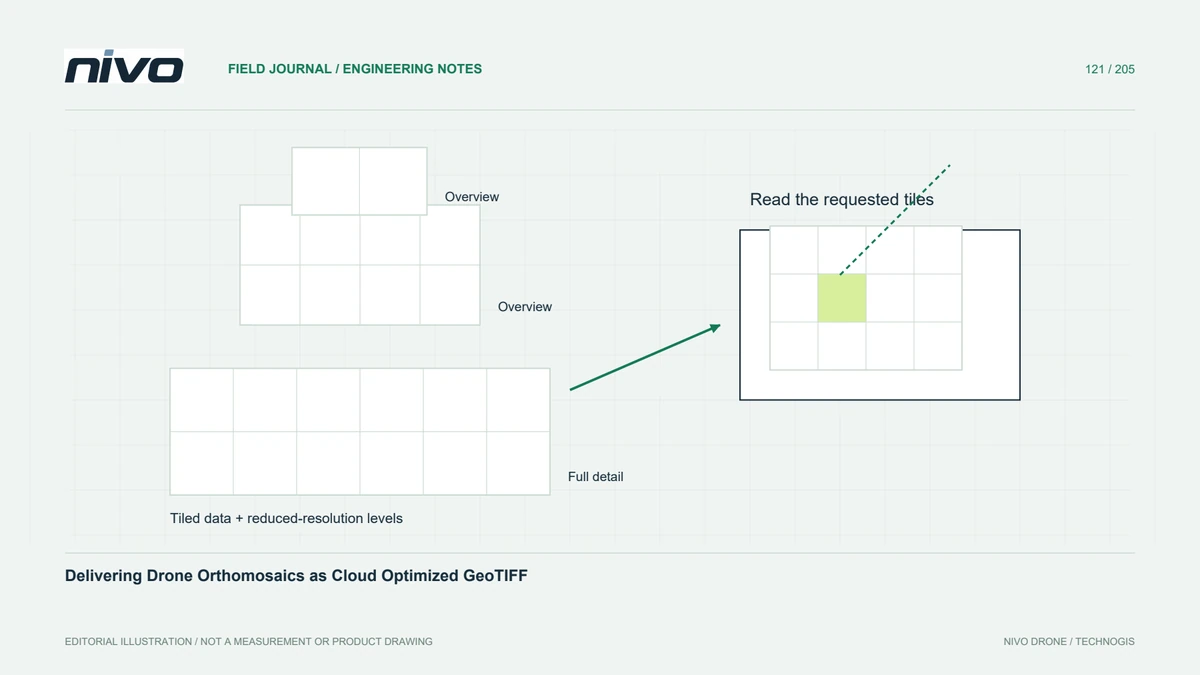
क्लाउड ऑप्टिमाइज़्ड GeoTIFF के रूप में ड्रोन ऑर्थोमोज़िक्स वितरित करना
टाइलयुक्त भंडारण, उपयुक्त ओवरव्यू, नियंत्रित संपीड़न और प्राप्तकर्ता के वास्तविक दर्शक में जांच के साथ चयनात्मक पढ़ने के लिए एक बड़े ड्रोन ऑर्थोमोज़ेक को पैकेज करें।
VTOL, ड्रोन तकनीक, भू-स्थानिक कार्यप्रवाह, पेलोड और निरीक्षण के व्यावहारिक मार्गदर्शक।

टाइलयुक्त भंडारण, उपयुक्त ओवरव्यू, नियंत्रित संपीड़न और प्राप्तकर्ता के वास्तविक दर्शक में जांच के साथ चयनात्मक पढ़ने के लिए एक बड़े ड्रोन ऑर्थोमोज़ेक को पैकेज करें।

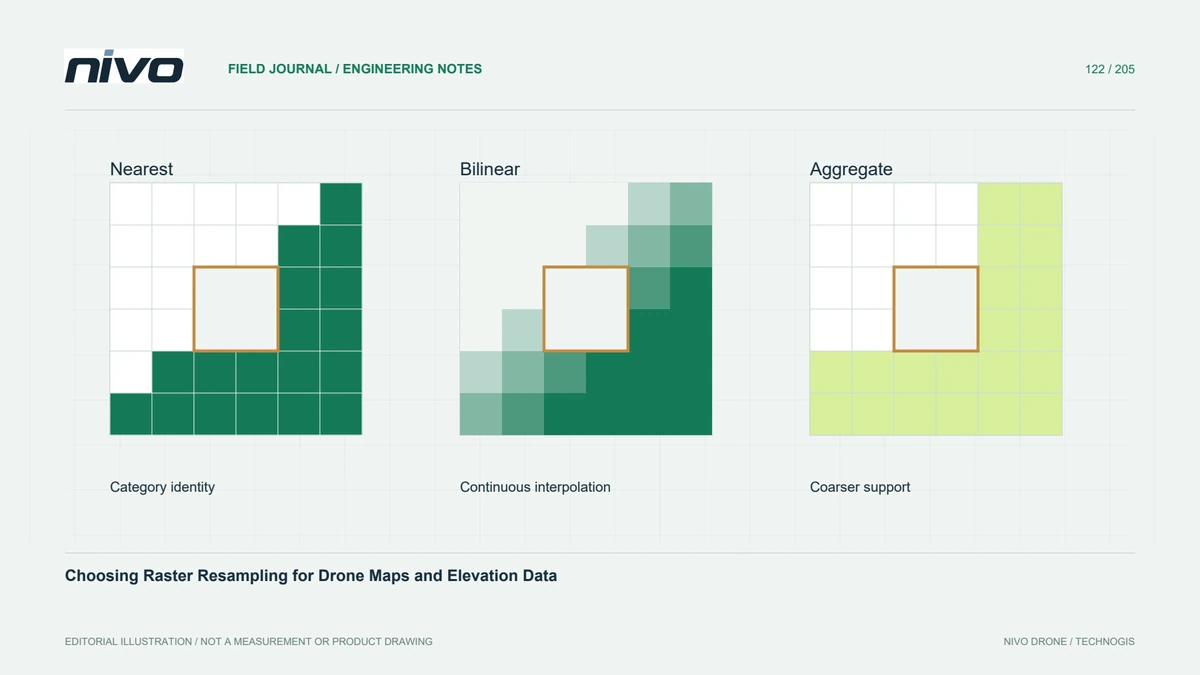
रेखापुंज अर्थ के विरुद्ध निकटतम पड़ोसी, प्रक्षेप और एकत्रीकरण विधियों की तुलना करें ताकि पुन: प्रक्षेपण उपयोगी माप और श्रेणीबद्ध लेबल को सुरक्षित रखे।

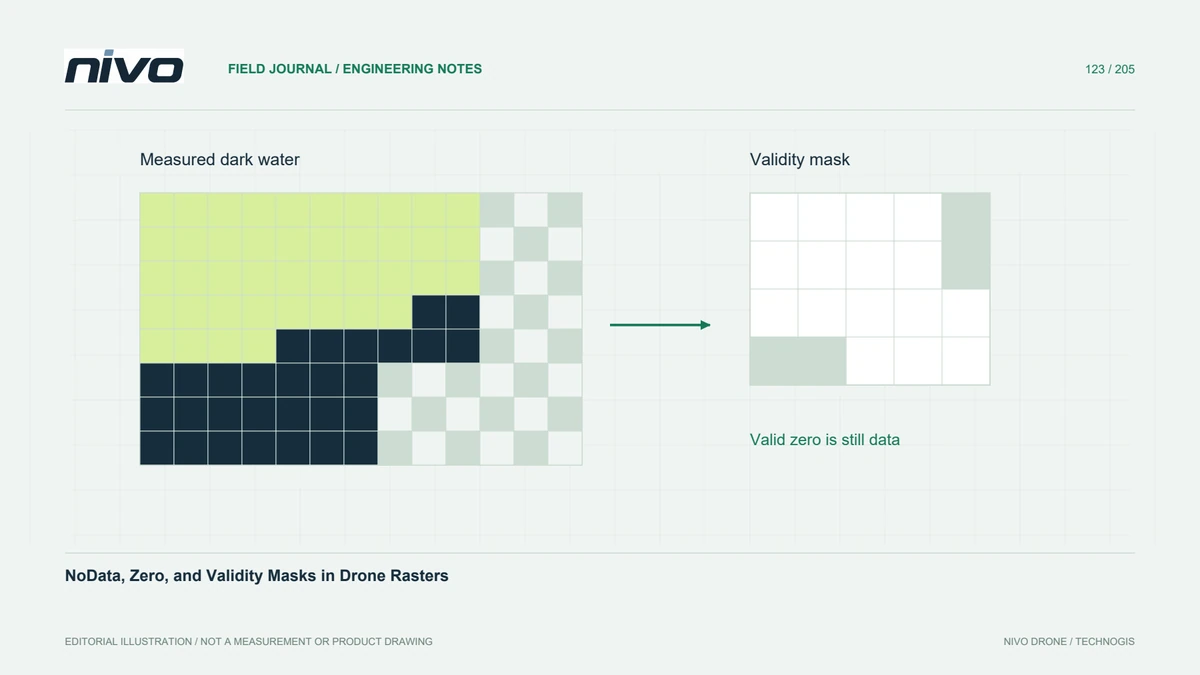
डाउनस्ट्रीम विश्लेषण के लिए ऊंचाई, परावर्तन और वर्गीकृत ड्रोन रैस्टर तैयार करते समय अनअवलोकित कोशिकाओं को वास्तविक शून्य माप से अलग रखें।

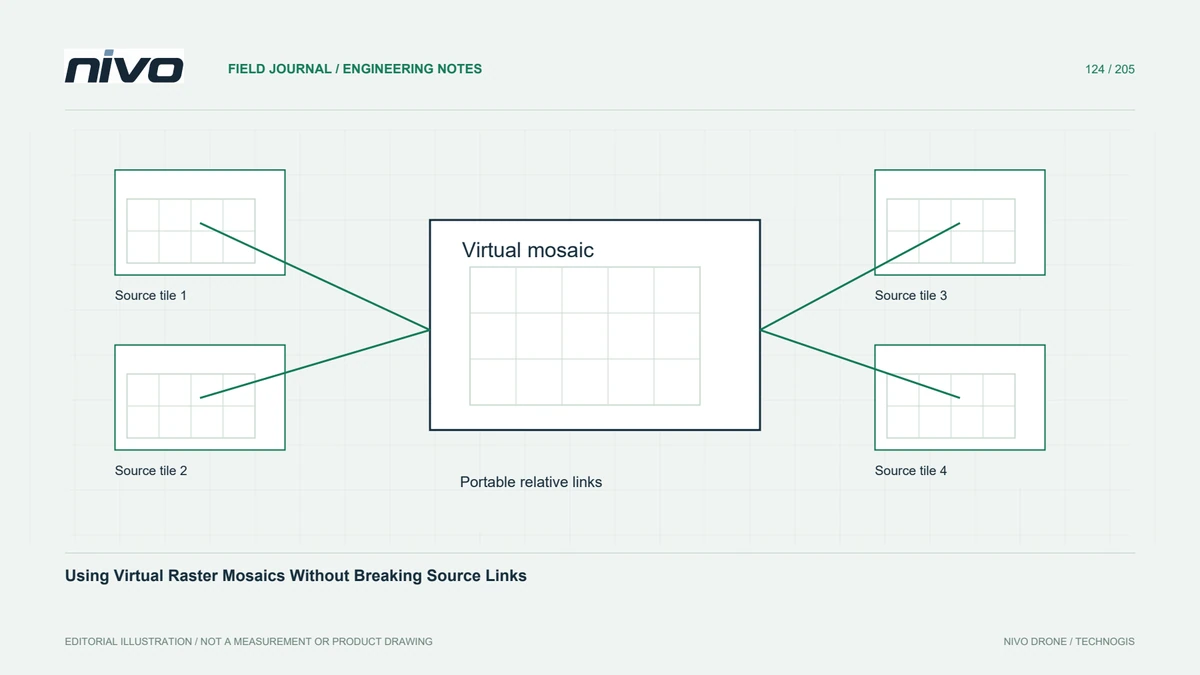
वर्चुअल रैस्टर, पूर्वानुमेय ओवरलैप प्राथमिकताओं, संगत मेटाडेटा और प्रोजेक्ट हस्तांतरण के बाद भी काम करने वाले पोर्टेबल लिंक के साथ आसन्न ऑर्थोमोज़ेक टाइल्स को व्यवस्थित करें।

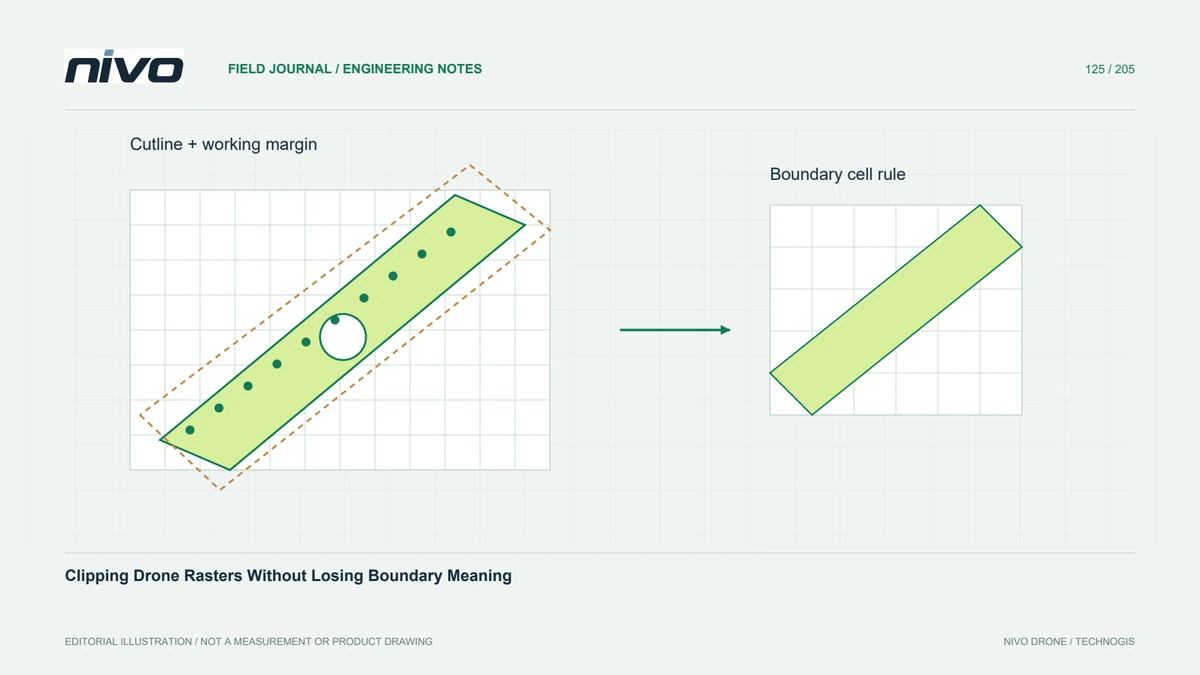
रिपोर्टिंग सीमा को देखे गए कवरेज से अलग करें, स्पष्ट कटलाइन नियम चुनें, और क्लिप्ड ऑर्थोमोज़ेक या एलिवेशन मॉडल देने से पहले किनारे के पिक्सल का निरीक्षण करें।

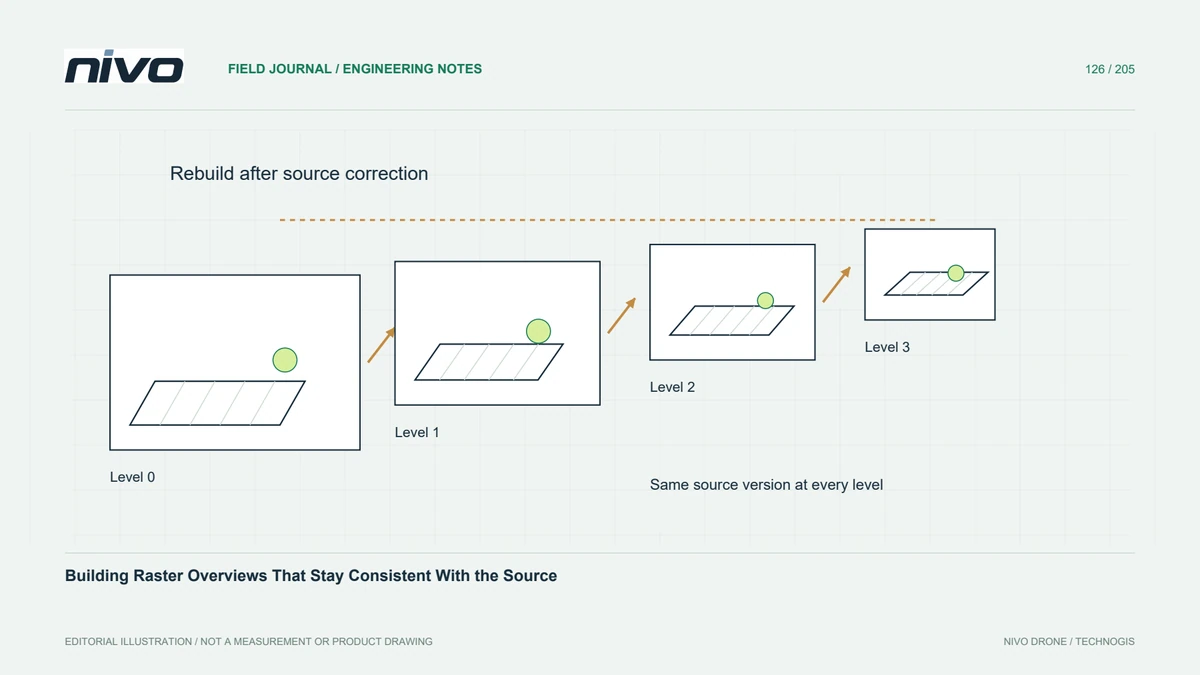
ओवरव्यू पुन: नमूनाकरण, स्रोत संपादन, बाहरी पिरामिड फ़ाइलें और विश्लेषणात्मक मूल्यों को स्पष्ट नियंत्रण में रखते हुए बड़े ड्रोन डेटासेट की ब्राउज़िंग में सुधार करें।

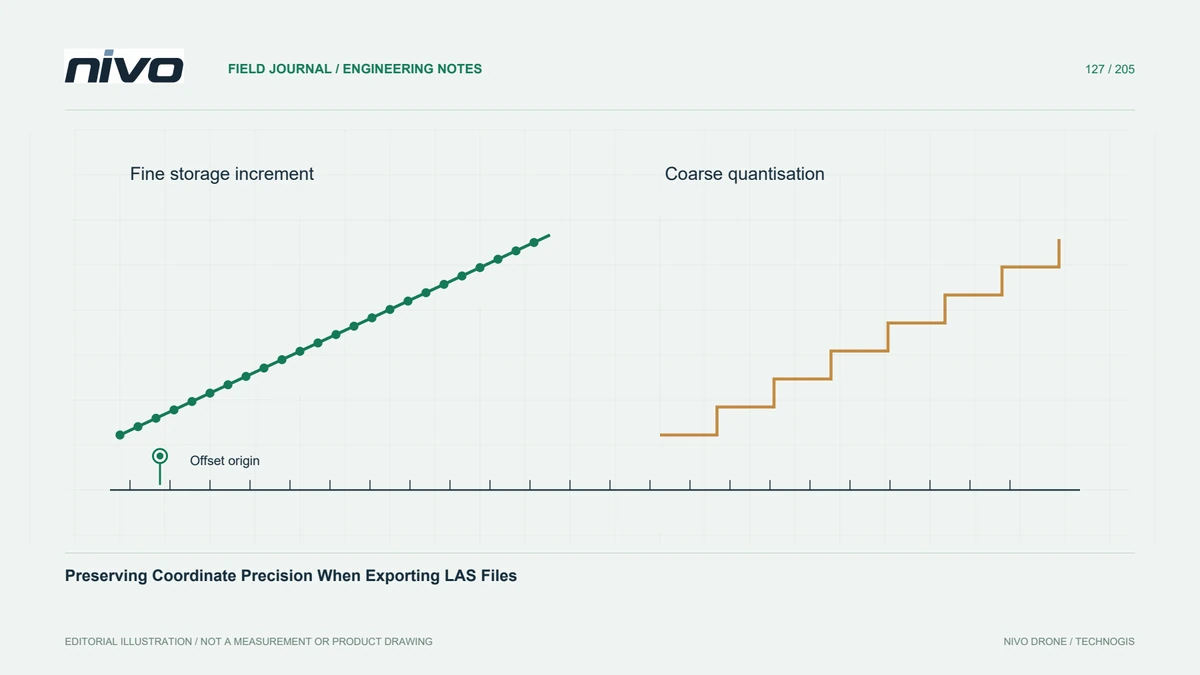
LAS निर्देशांक स्केल और ऑफसेट सोच-समझकर चुनें, भंडारण वृद्धि को सर्वेक्षण सटीकता से अलग करें, और बिंदु-क्लाउड हैंडओवर से पहले निर्यातित निर्देशांक की तुलना करें।

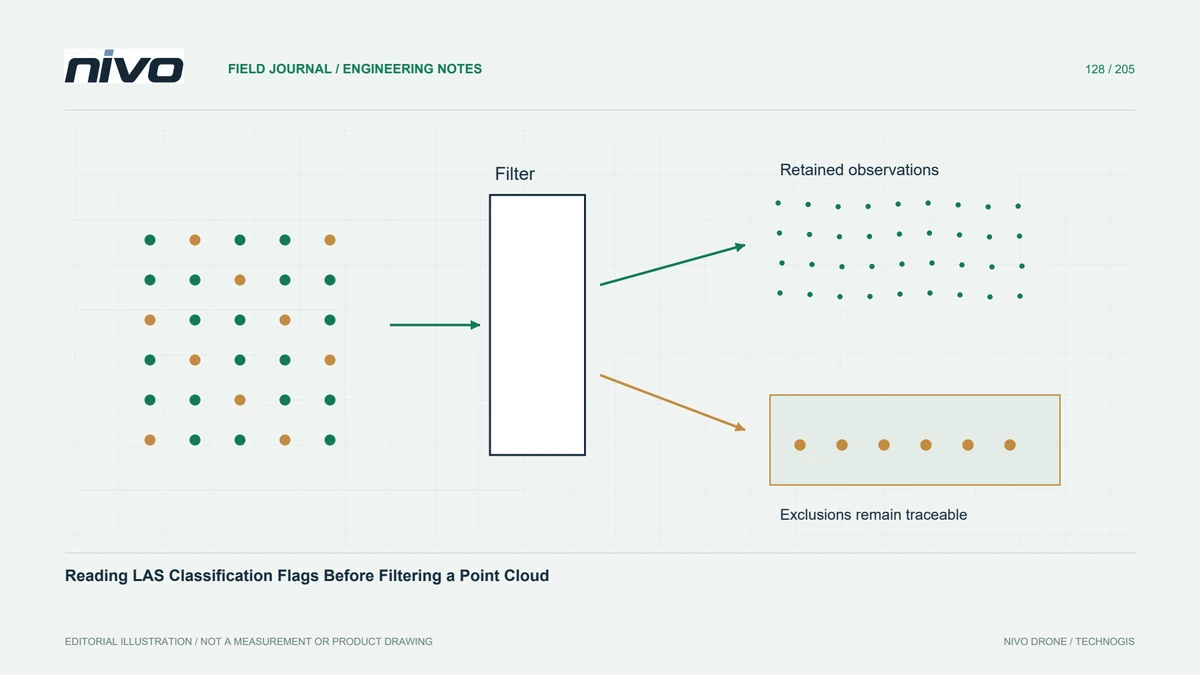
बिंदु वर्ग और वर्गीकरण फ़्लैग को अलग रखें, बहिष्करण का रिकॉर्ड रखें, और सत्यापित करें कि फ़िल्टरिंग प्रत्येक LiDAR डिलिवरेबल के लिए आवश्यक अवलोकनों को संरक्षित करता है।

संरक्षित आयामों, अनुरोधित रिज़ॉल्यूशन, निर्देशांक मेटाडेटा और होस्टिंग व्यवहार की जाँच करते समय, चयनात्मक पढ़ने के लिए स्थानिक रूप से व्यवस्थित बिंदु-क्लाउड डिलीवरी का उपयोग करें।

स्पष्ट वर्गों, ग्रिड क्षेत्रों, ओवरलैप नियमों और किनारे के उपचार का उपयोग करके स्थानीय बिंदु समर्थन को मापें ताकि उच्च समग्र घनत्व महत्वपूर्ण इलाके के अंतराल को न छिपाए।

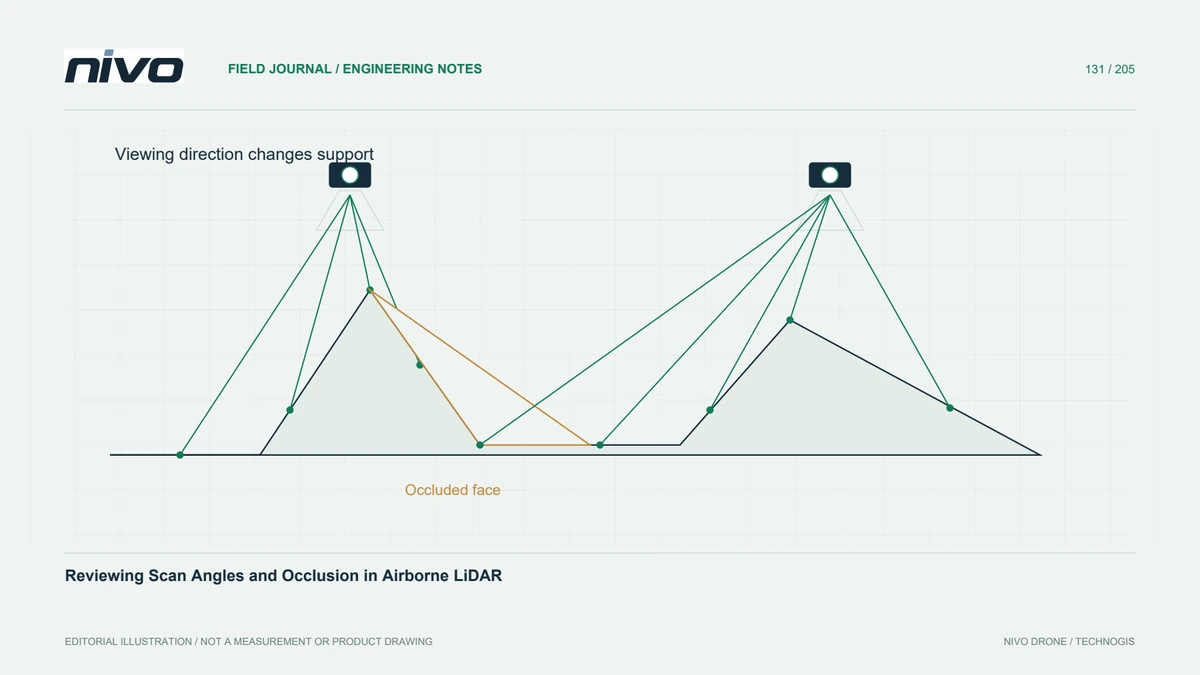
गुणवत्ता की गारंटी के रूप में एकल कोण सीमा का उपयोग करने के बजाय उड़ान ज्यामिति, इलाके प्रोफाइल और स्थानीय अंतराल के साथ स्कैन-कोण वितरण की व्याख्या करें।

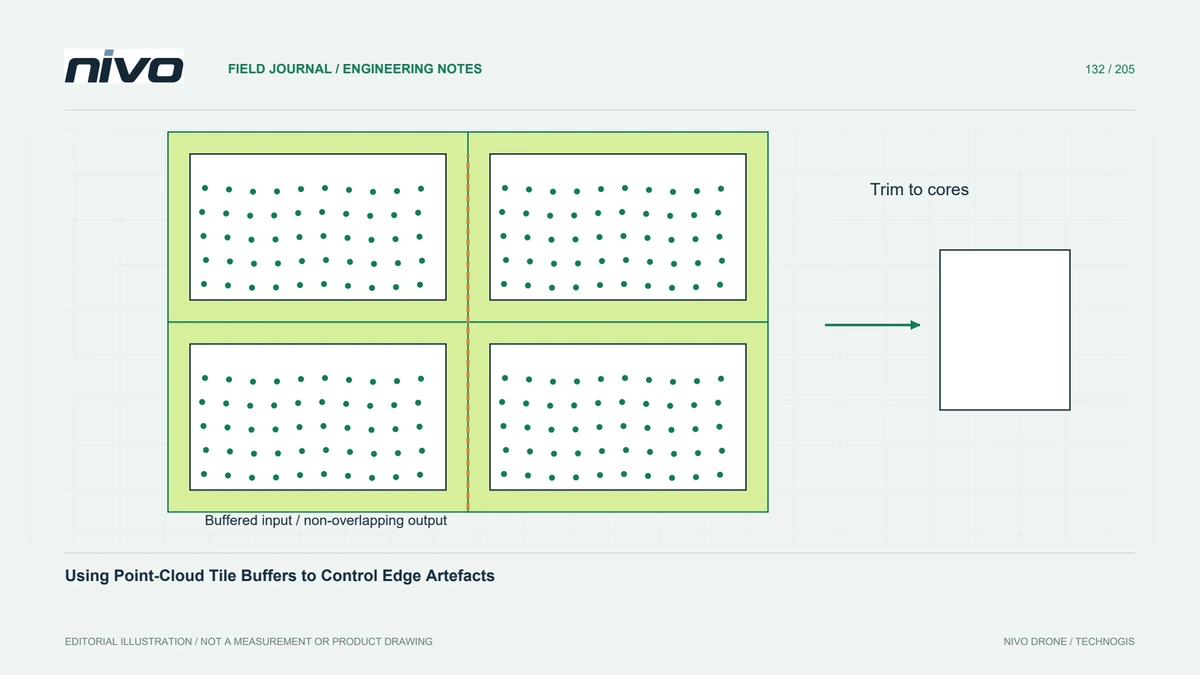
पड़ोस के संचालन के लिए पर्याप्त आसपास के अवलोकनों के साथ टाइलयुक्त बिंदु बादलों की प्रक्रिया करें, फिर आउटपुट को लगातार ट्रिम करें और एक बिना टाइल-विभाजन वाले संदर्भ के खिलाफ सीम का परीक्षण करें।