NiVO / BY TECHNOGISเยอรมนี · อินโดนีเซีย
NIVO JOURNAL

ความรู้สำหรับทุกภารกิจ

คู่มือ VTOL เทคโนโลยีโดรน ข้อมูลภูมิสารสนเทศ เพย์โหลด และการตรวจสอบ

205 บทความหน้า 11 / 18
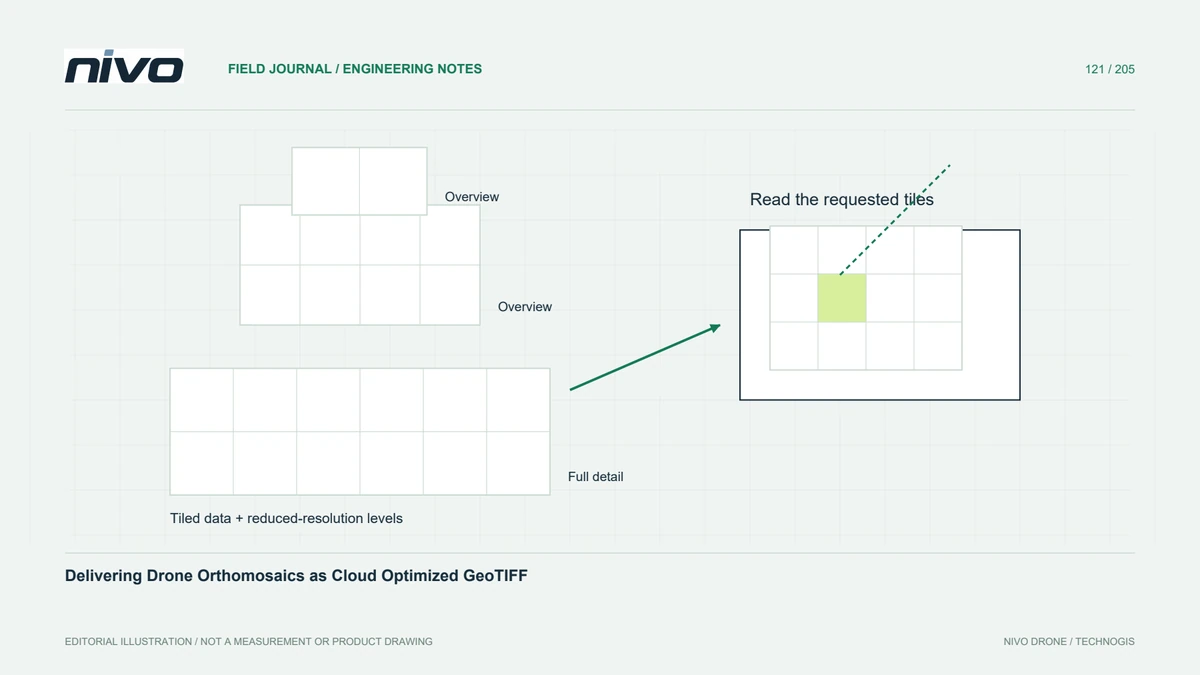
ส่งมอบภาพออร์โธโมซาอิกจากโดรนในรูปแบบ GeoTIFF ที่ปรับให้เหมาะกับคลาวด์
ภูมิสารสนเทศ

ส่งมอบภาพออร์โธโมซาอิกจากโดรนในรูปแบบ GeoTIFF ที่ปรับให้เหมาะกับคลาวด์

จัดแพคเกจโดรนออร์โธโมซาอิกขนาดใหญ่สำหรับการอ่านแบบเลือกสรรด้วยการจัดเก็บแบบเรียงต่อกัน ภาพรวมที่เหมาะสม การบีบอัดแบบควบคุม และการตรวจสอบในตัวแสดงที่แท้จริงของผู้รับ

4 นาทีในการอ่านอ่านบทความ
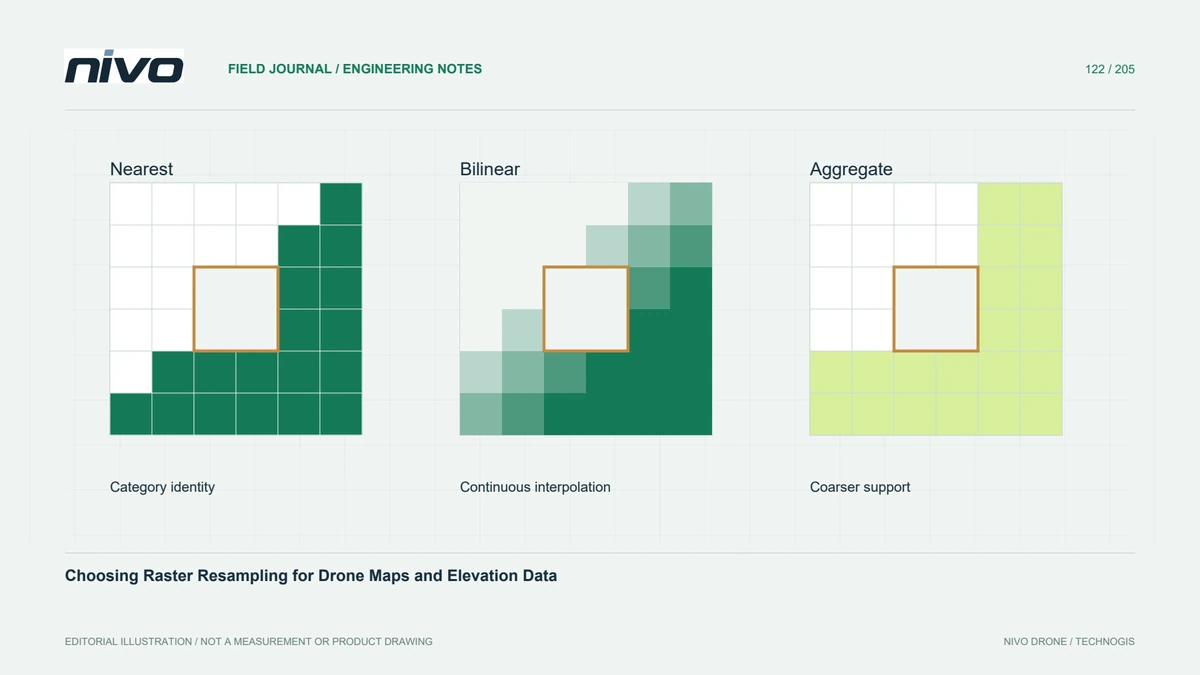
การเลือกวิธีกำหนดค่าพิกเซลใหม่สำหรับแผนที่โดรนและข้อมูลระดับความสูง
ภูมิสารสนเทศ

การเลือกวิธีกำหนดค่าพิกเซลใหม่สำหรับแผนที่โดรนและข้อมูลระดับความสูง

เปรียบเทียบเพื่อนบ้านที่ใกล้ที่สุด การแก้ไข และวิธีรวมกลุ่มกับความหมายแรสเตอร์ เพื่อให้การฉายภาพซ้ำรักษาการวัดที่มีประโยชน์และป้ายกำกับหมวดหมู่

4 นาทีในการอ่านอ่านบทความ
ค่า NoData ค่าศูนย์ และมาสก์ความใช้ได้ในแรสเตอร์จากโดรน
ภูมิสารสนเทศ

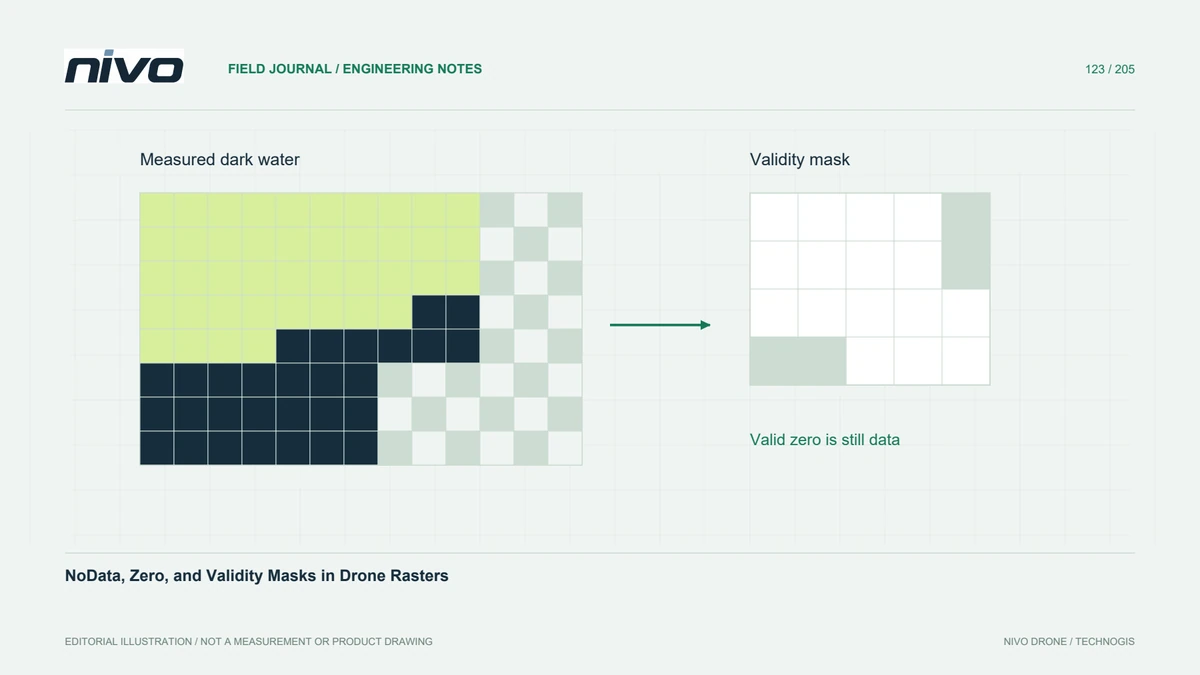
ค่า NoData ค่าศูนย์ และมาสก์ความใช้ได้ในแรสเตอร์จากโดรน

แยกเซลล์ที่ไม่ถูกสังเกตออกจากการวัดค่าศูนย์ของแท้ เมื่อเตรียมระดับความสูง การสะท้อนกลับ และแรสเตอร์โดรนที่จำแนกประเภทสำหรับการวิเคราะห์ขั้นปลาย

3 นาทีในการอ่านอ่านบทความ
การใช้โมเสกแรสเตอร์เสมือนโดยไม่ทำลายลิงก์ต้นทาง
ภูมิสารสนเทศ

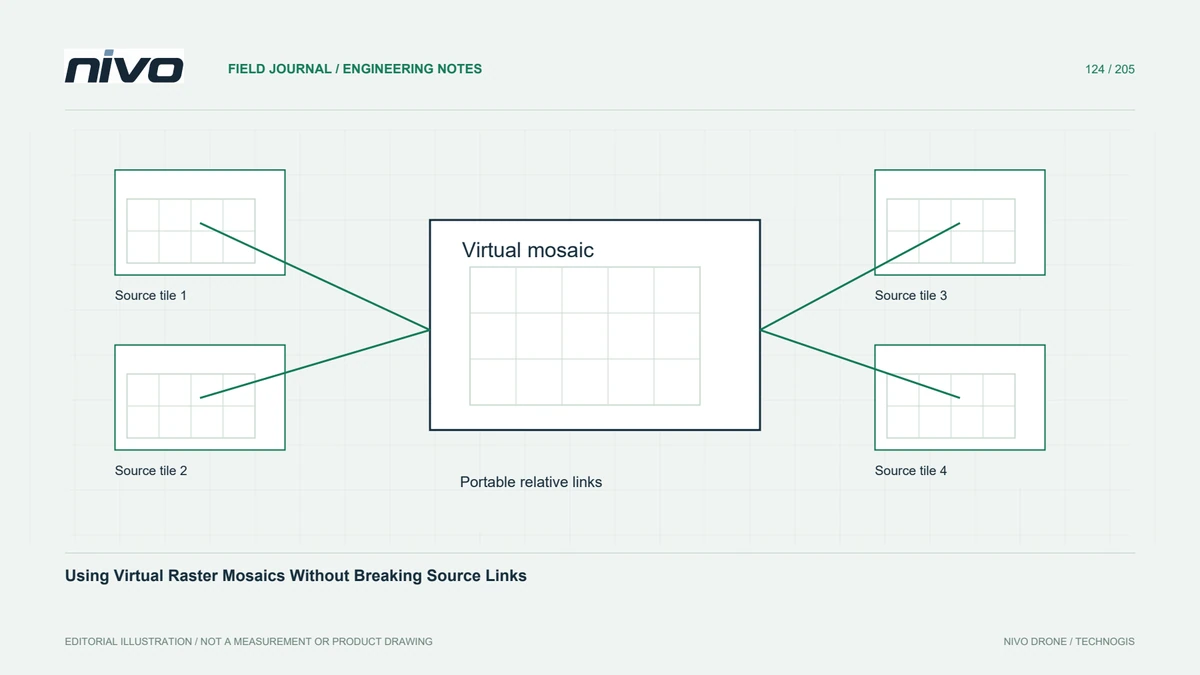
การใช้โมเสกแรสเตอร์เสมือนโดยไม่ทำลายลิงก์ต้นทาง

จัดระเบียบไทล์ออร์โธโมซาอิกที่อยู่ติดกันด้วยแรสเตอร์เสมือน ลำดับความสำคัญที่ทับซ้อนกันที่คาดการณ์ได้ เมตาดาต้าที่เข้ากันได้ และลิงก์แบบพกพาที่รอดพ้นจากการส่งมอบโปรเจ็กต์

3 นาทีในการอ่านอ่านบทความ
การตัดภาพแรสเตอร์ของโดรนโดยไม่สูญเสียความหมายขอบเขต
ภูมิสารสนเทศ

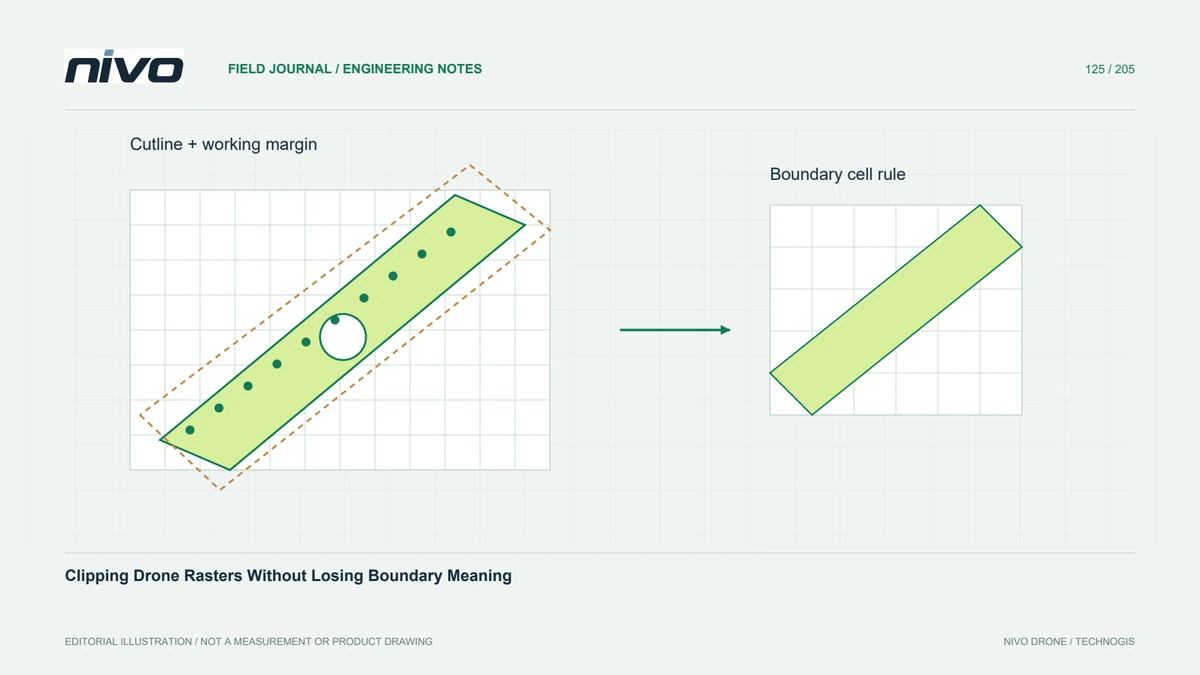
การตัดภาพแรสเตอร์ของโดรนโดยไม่สูญเสียความหมายขอบเขต

แยกขอบเขตการรายงานออกจากความครอบคลุมที่สังเกตได้ เลือกกฎการตัดที่ชัดเจน และตรวจสอบพิกเซลขอบก่อนที่จะส่งโมเดลออร์โธโมซาอิกที่ถูกตัดหรือแบบจำลองระดับความสูง

3 นาทีในการอ่านอ่านบทความ
การสร้างภาพรวมแรสเตอร์ที่สอดคล้องกับแหล่งที่มา
ภูมิสารสนเทศ

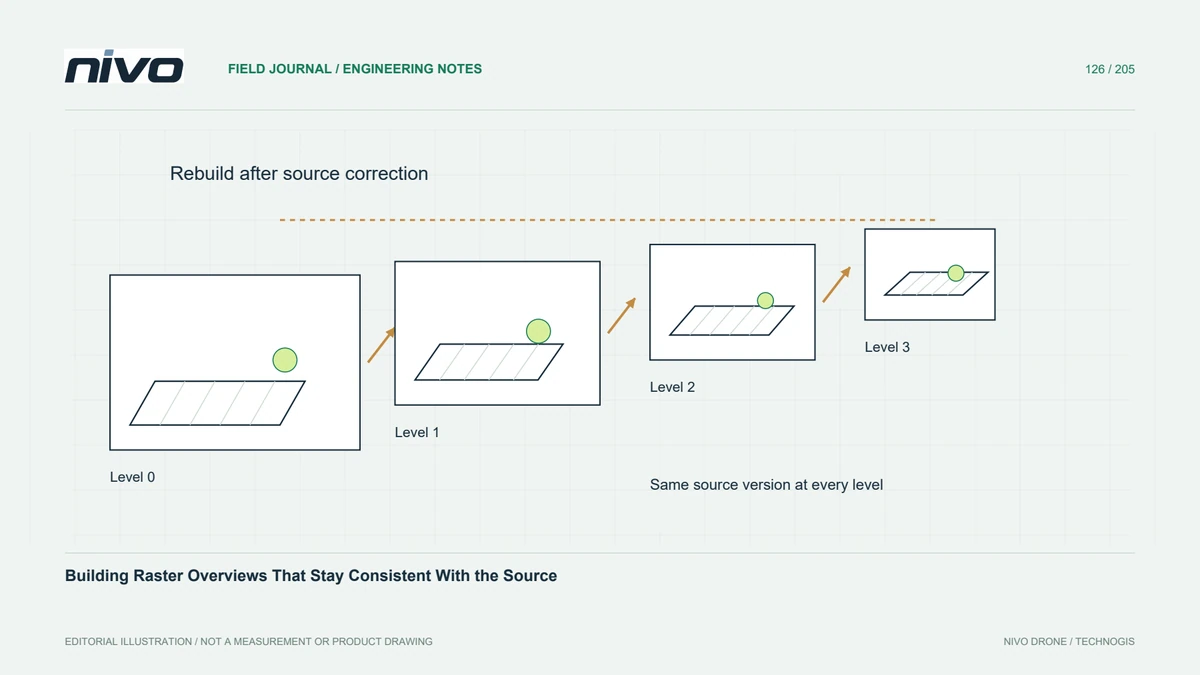
การสร้างภาพรวมแรสเตอร์ที่สอดคล้องกับแหล่งที่มา

ปรับปรุงการเรียกดูชุดข้อมูลโดรนขนาดใหญ่ในขณะที่ยังคงการสุ่มตัวอย่างภาพรวม การแก้ไขแหล่งที่มา ไฟล์พีระมิดภายนอก และค่าการวิเคราะห์ภายใต้การควบคุมที่ชัดเจน

3 นาทีในการอ่านอ่านบทความ
การรักษาความแม่นยำของพิกัดเมื่อส่งออกไฟล์ LAS
ภูมิสารสนเทศ

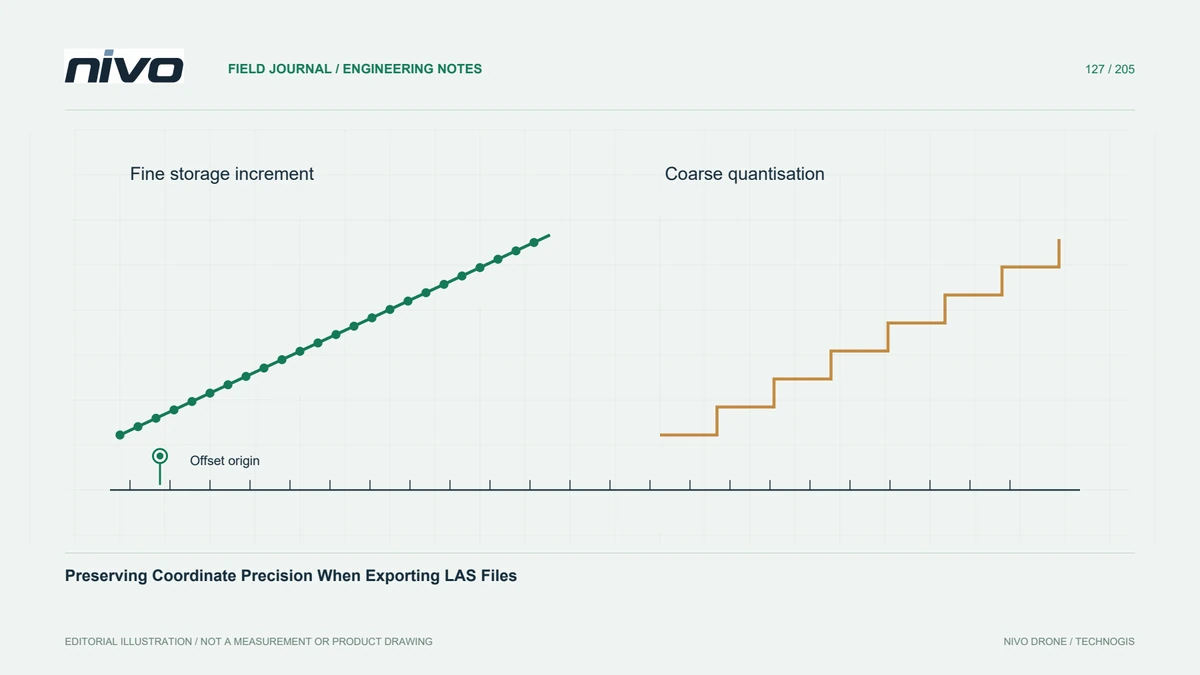
การรักษาความแม่นยำของพิกัดเมื่อส่งออกไฟล์ LAS

เลือกมาตราส่วนพิกัด LAS และชดเชยอย่างจงใจ แยกความแตกต่างของพื้นที่จัดเก็บข้อมูลที่เพิ่มขึ้นจากความแม่นยำในการสำรวจ และเปรียบเทียบพิกัดที่ส่งออกก่อนการส่งมอบพอยต์คลาวด์

3 นาทีในการอ่านอ่านบทความ
การอ่านแฟล็กการจำแนกประเภท LAS ก่อนที่จะกรองพอยต์คลาวด์
ภูมิสารสนเทศ

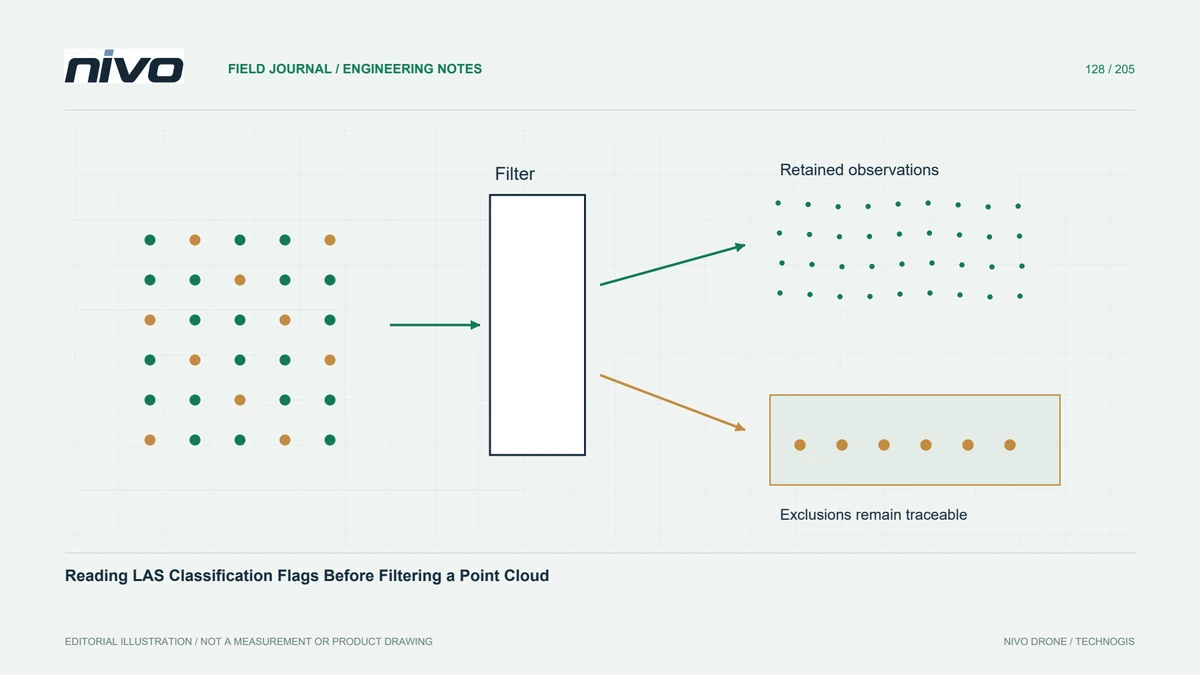
การอ่านแฟล็กการจำแนกประเภท LAS ก่อนที่จะกรองพอยต์คลาวด์

แยกคลาสจุดและแฟล็กการจัดหมวดหมู่ให้ชัดเจน บันทึกการยกเว้น และตรวจสอบว่าการกรองรักษาข้อสังเกตที่จำเป็นสำหรับการส่งมอบ LiDAR แต่ละรายการ

3 นาทีในการอ่านอ่านบทความ
การเตรียมพอยต์คลาวด์ COPC เพื่อเข้าถึงข้อมูลเชิงพื้นที่แบบเลือกสรร
ภูมิสารสนเทศ

การเตรียมพอยต์คลาวด์ COPC เพื่อเข้าถึงข้อมูลเชิงพื้นที่แบบเลือกสรร

ใช้การนำส่งพอยต์คลาวด์ที่มีการจัดระเบียบเชิงพื้นที่สำหรับการอ่านแบบเลือก ในขณะที่ตรวจสอบมิติที่สงวนไว้ ความละเอียดที่ร้องขอ เมตาดาต้าระบบพิกัด และพฤติกรรมการโฮสต์

3 นาทีในการอ่านอ่านบทความ
การทำแผนที่ความหนาแน่นของ LiDAR เพื่อเปิดเผยช่องว่างการรองรับภาคพื้นดิน
ภูมิสารสนเทศ

การทำแผนที่ความหนาแน่นของ LiDAR เพื่อเปิดเผยช่องว่างการรองรับภาคพื้นดิน

วัดการสนับสนุนจุดในพื้นที่โดยใช้คลาสที่ชัดเจน พื้นที่กริด กฎการทับซ้อน และการจัดการขอบ เพื่อให้ความหนาแน่นโดยรวมสูงไม่ซ่อนช่องว่างภูมิประเทศที่สำคัญ

3 นาทีในการอ่านอ่านบทความ
การตรวจสอบมุมสแกนและการบดบังในข้อมูล LiDAR ทางอากาศ
ภูมิสารสนเทศ

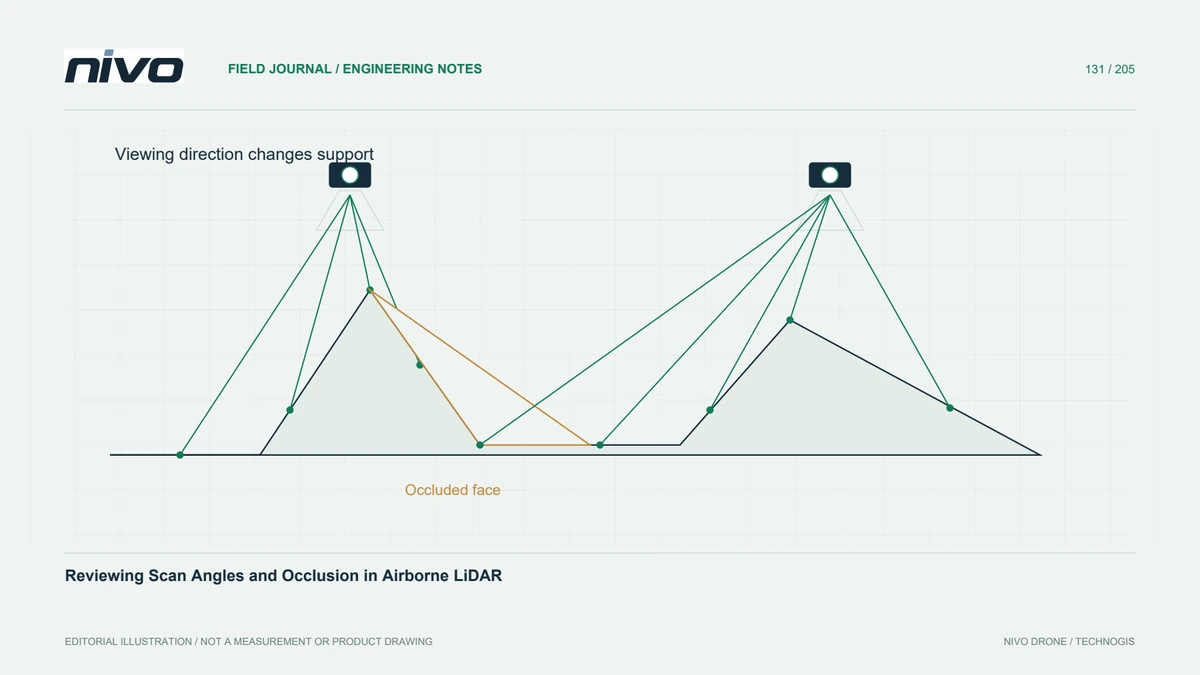
การตรวจสอบมุมสแกนและการบดบังในข้อมูล LiDAR ทางอากาศ

ตีความการกระจายมุมสแกนร่วมกับเรขาคณิตการบิน โปรไฟล์ภูมิประเทศ และช่องว่างในพื้นที่ แทนที่จะใช้เกณฑ์มุมเดียวเป็นการรับประกันคุณภาพ

3 นาทีในการอ่านอ่านบทความ
ใช้บัฟเฟอร์ของไทล์พอยต์คลาวด์เพื่อลดความผิดเพี้ยนบริเวณขอบ
ภูมิสารสนเทศ

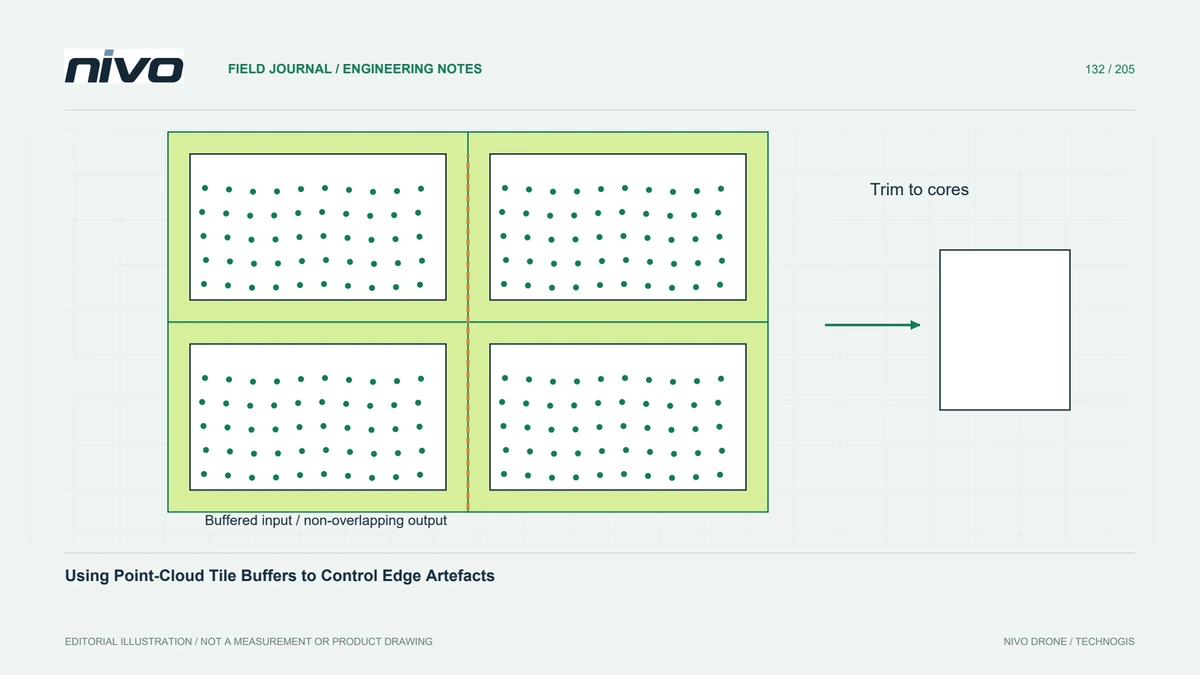
ใช้บัฟเฟอร์ของไทล์พอยต์คลาวด์เพื่อลดความผิดเพี้ยนบริเวณขอบ

ประมวลผล point cloud แบบเรียงต่อกันโดยมีการสังเกตการณ์โดยรอบเพียงพอสำหรับการปฏิบัติงานในบริเวณใกล้เคียง จากนั้นตัดเอาต์พุตอย่างสม่ำเสมอ และทดสอบตะเข็บเทียบกับข้อมูลอ้างอิงที่ไม่แบ่งเป็นไทล์

3 นาทีในการอ่านอ่านบทความ
LET’S TAKE FLIGHT

ภารกิจถัดไป
เริ่มด้วยการพูดคุย

ปรึกษาทีมงาน