NiVO / BY TECHNOGISเยอรมนี · อินโดนีเซีย
NIVO JOURNAL

ความรู้สำหรับทุกภารกิจ

คู่มือ VTOL เทคโนโลยีโดรน ข้อมูลภูมิสารสนเทศ เพย์โหลด และการตรวจสอบ

205 บทความหน้า 9 / 18
ดำเนินภารกิจการทำแผนที่ที่ถูกขัดจังหวะต่อโดยไม่สูญเสียความครอบคลุม
VTOL

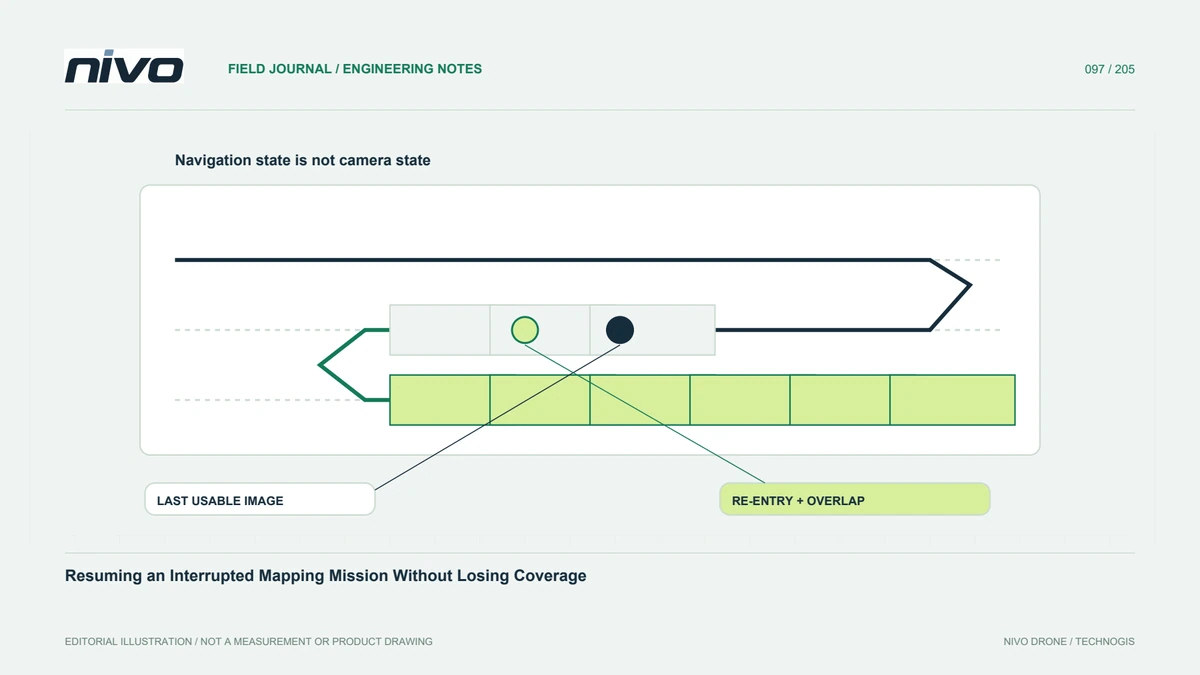
ดำเนินภารกิจการทำแผนที่ที่ถูกขัดจังหวะต่อโดยไม่สูญเสียความครอบคลุม

เชื่อมต่อสถานะภารกิจ ลักษณะการทำงานต่อที่รองรับ กิจกรรมของกล้อง เรขาคณิตการบิน และการตรวจสอบรูปภาพต้นฉบับก่อนที่จะยอมรับความต่อเนื่องหลังจากการหยุดชะงัก

4 นาทีในการอ่านอ่านบทความ
การยอมรับเวย์พอยท์กับความครอบคลุมของภาพใกล้ทางเลี้ยวสำรวจ
VTOL

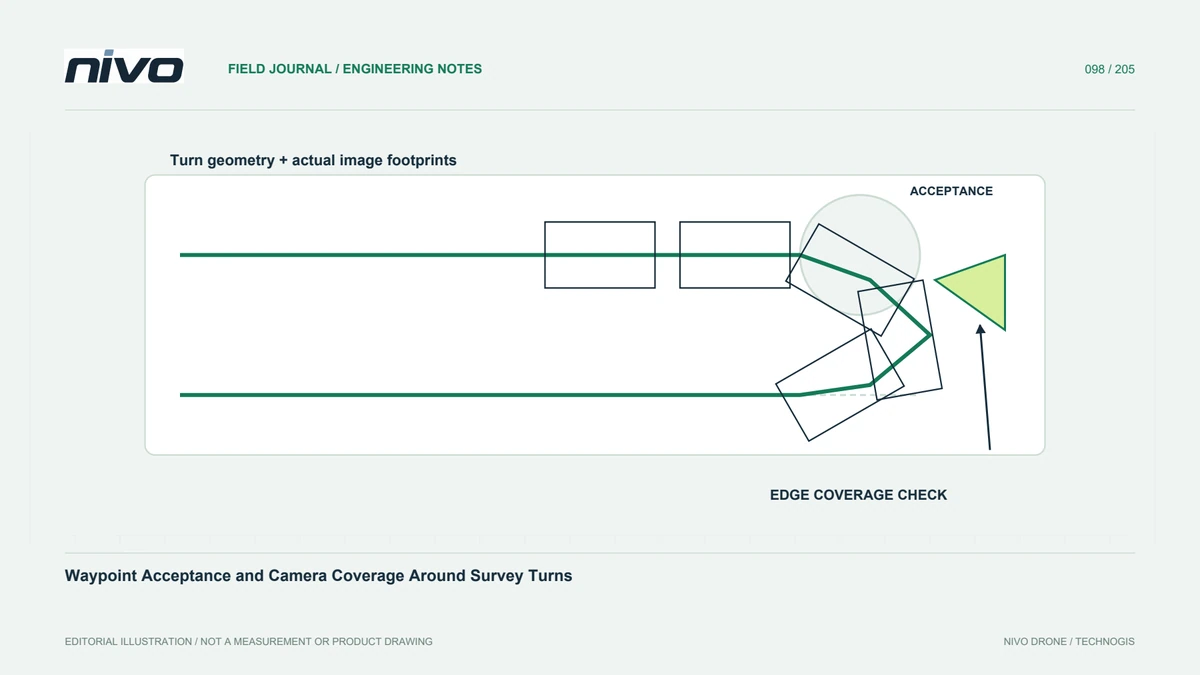
การยอมรับเวย์พอยท์กับความครอบคลุมของภาพใกล้ทางเลี้ยวสำรวจ

แยกความสมบูรณ์ของเวย์พอยท์ออกจากความครอบคลุมของภาพโดยตรวจสอบพฤติกรรมการนำทาง รูปทรงของกล้อง จังหวะทริกเกอร์ และการสังเกตที่ใช้งานได้ที่ปลายเส้นสำรวจ

4 นาทีในการอ่านอ่านบทความ
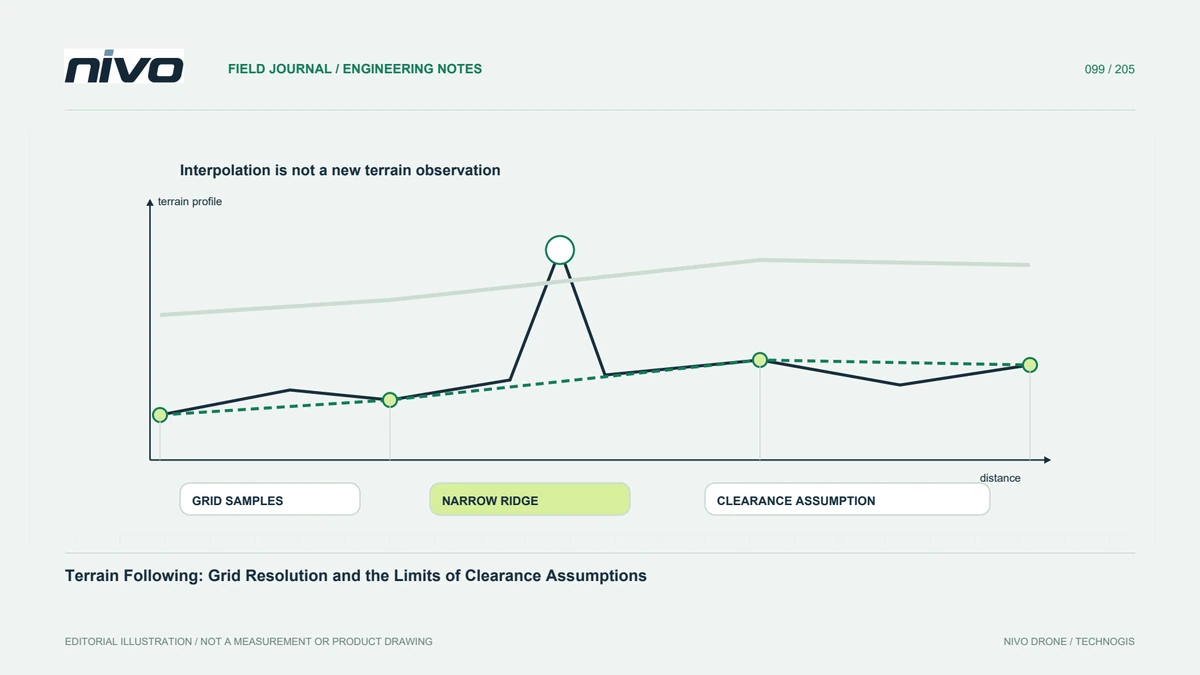
การบินตามภูมิประเทศ: ความละเอียดกริดและข้อจำกัดด้านระยะห่าง
VTOL

การบินตามภูมิประเทศ: ความละเอียดกริดและข้อจำกัดด้านระยะห่าง

ประเมินการวางแผนที่ขึ้นอยู่กับภูมิประเทศผ่านความหมายของระดับความสูง รายละเอียดตาราง ลักษณะภูมิประเทศที่แคบ ความไม่แน่นอนของข้อมูล และพฤติกรรมที่รองรับของเครื่องบินจริง

4 นาทีในการอ่านอ่านบทความ
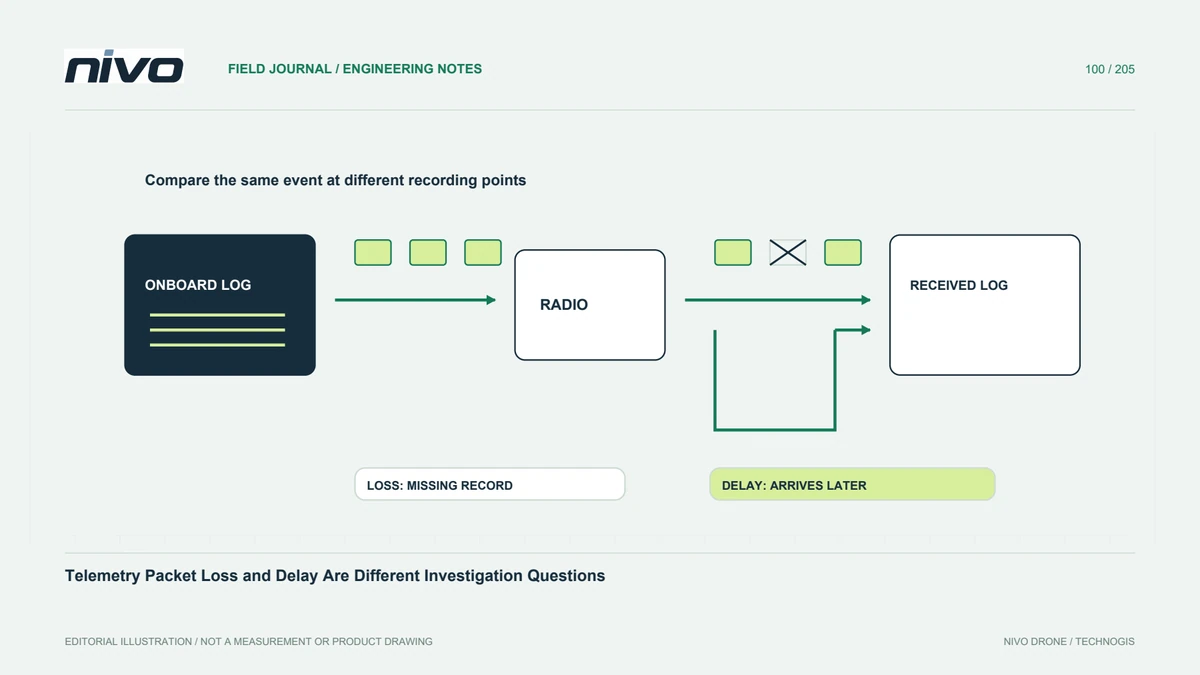
การสูญเสียและความล่าช้าของแพ็กเก็ต Telemetry เป็นคำถามในการสืบสวนที่แตกต่างกัน
เทคโนโลยีโดรน

การสูญเสียและความล่าช้าของแพ็กเก็ต Telemetry เป็นคำถามในการสืบสวนที่แตกต่างกัน

แยกแยะข้อความที่หายไป จอแสดงผลล่าช้า ช่องว่างในการบันทึก และตัวนับโปรโตคอล ก่อนที่จะระบุสาเหตุของอาการการวัดและส่งข้อมูลทางไกลที่ช่วงวิทยุหรือความล้มเหลวของฮาร์ดแวร์

4 นาทีในการอ่านอ่านบทความ
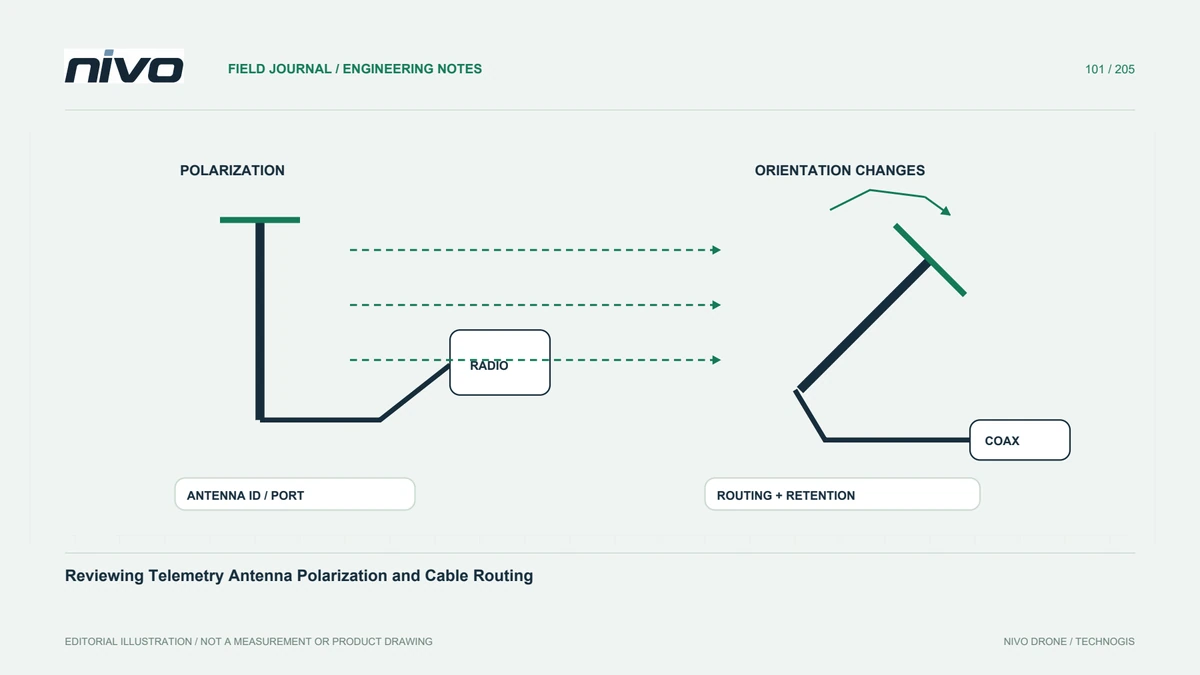
การตรวจสอบโพลาไรเซชันของเสาอากาศ Telemetry และการกำหนดเส้นทางสายเคเบิล
เทคโนโลยีโดรน

การตรวจสอบโพลาไรเซชันของเสาอากาศ Telemetry และการกำหนดเส้นทางสายเคเบิล

ตรวจสอบความเปลี่ยนแปลงของลิงก์ผ่านชนิดเสาอากาศ การวางแนว ระบบ diversity สายเคเบิล และข้อมูลที่เปรียบเทียบกันได้

4 นาทีในการอ่านอ่านบทความ
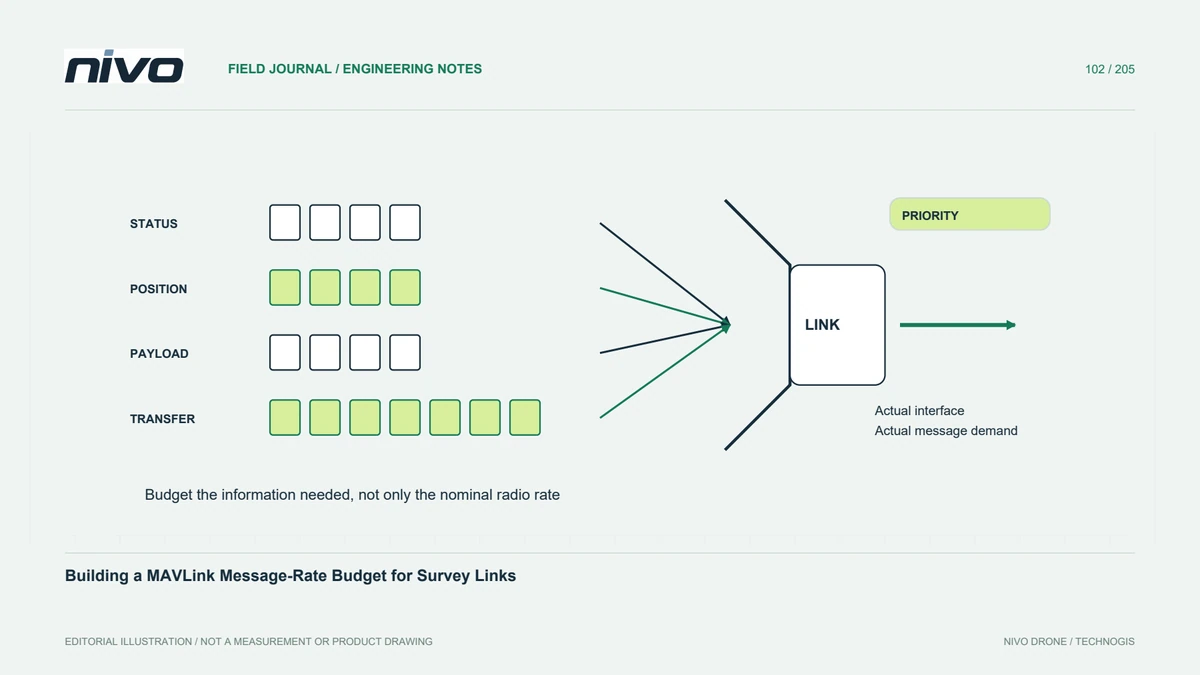
กำหนดงบอัตราข้อความ MAVLink สำหรับลิงก์งานสำรวจ
เทคโนโลยีโดรน

กำหนดงบอัตราข้อความ MAVLink สำหรับลิงก์งานสำรวจ

จัดลำดับข้อมูลตามวัตถุประสงค์ อัตราข้อความ โอเวอร์เฮด และงานส่งข้อมูลร่วม พร้อมตรวจวัดพฤติกรรมบนลิงก์จริง

4 นาทีในการอ่านอ่านบทความ
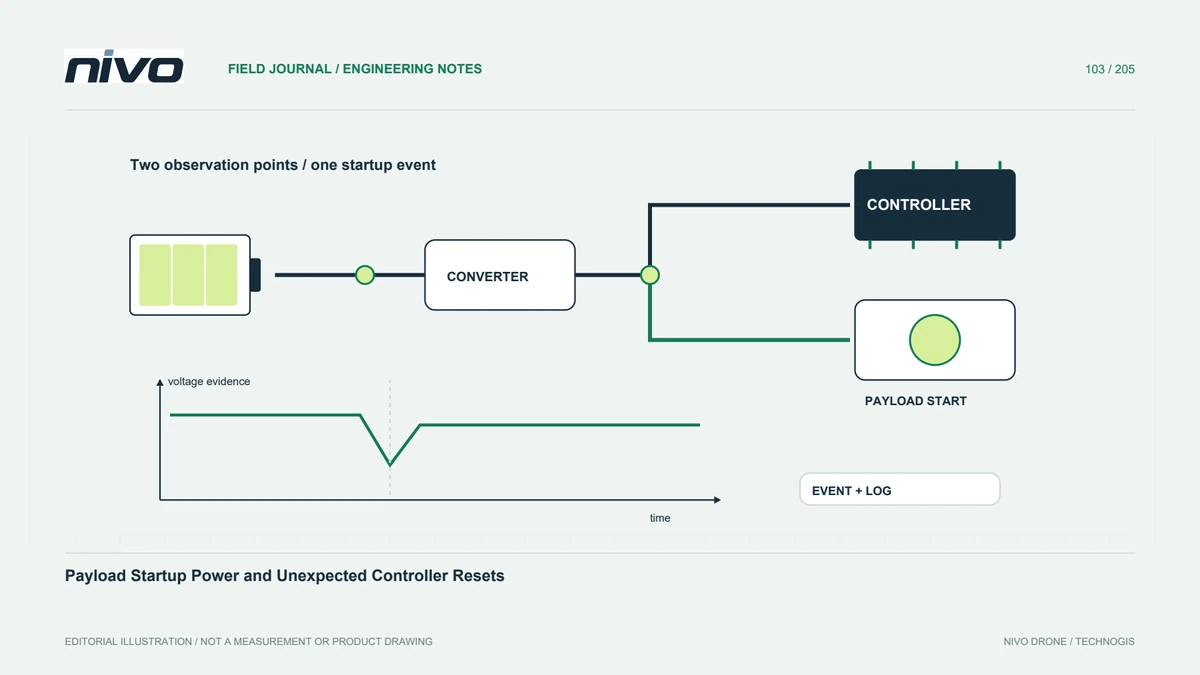
กำลังเริ่มต้นเพย์โหลดและการรีเซ็ตคอนโทรลเลอร์ที่ไม่คาดคิด
เทคโนโลยีโดรน

กำลังเริ่มต้นเพย์โหลดและการรีเซ็ตคอนโทรลเลอร์ที่ไม่คาดคิด

ตรวจสอบการรีเซ็ตที่เกี่ยวข้องกับการเริ่มต้นระบบผ่านโทโพโลยีการจ่ายไฟ เวลา สถานที่ตรวจสอบ ความต้องการของอุปกรณ์ และการตรวจสอบควบคุมระบบไฟฟ้าที่ติดตั้ง

4 นาทีในการอ่านอ่านบทความ
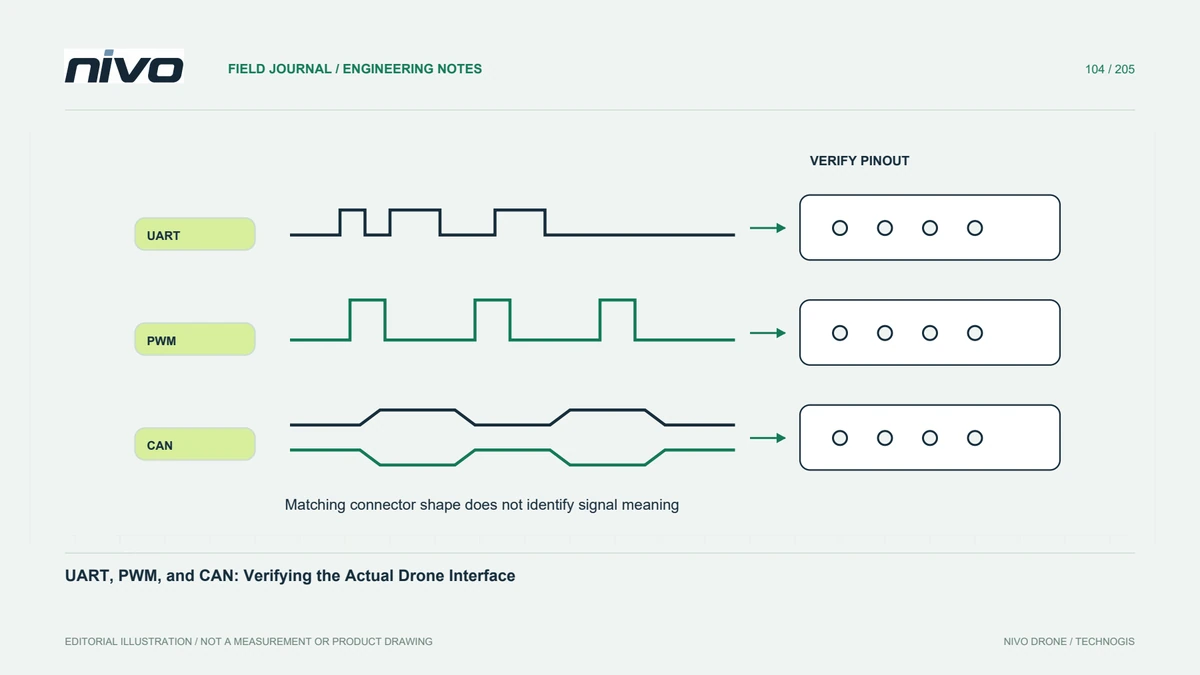
UART, PWM และ CAN: การตรวจสอบอินเทอร์เฟซของโดรนจริง
เทคโนโลยีโดรน

UART, PWM และ CAN: การตรวจสอบอินเทอร์เฟซของโดรนจริง

แยกรูปร่างขั้วต่อ ความเข้ากันได้ทางไฟฟ้า ความหมายสัญญาณ โปรโตคอล และพฤติกรรมอุปกรณ์ในการบูรณาการเซ็นเซอร์และเพย์โหลด

4 นาทีในการอ่านอ่านบทความ
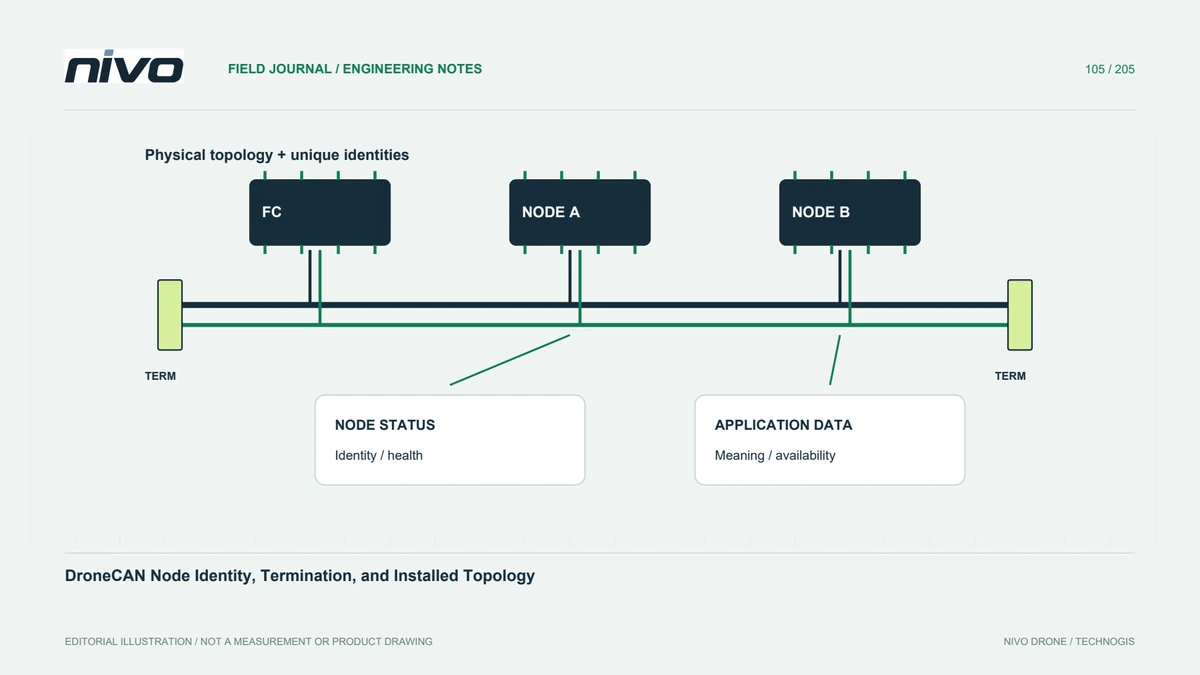
ตัวตนโหนด DroneCAN การต่อปลายบัส และโครงข่ายติดตั้งจริง
เทคโนโลยีโดรน

ตัวตนโหนด DroneCAN การต่อปลายบัส และโครงข่ายติดตั้งจริง

ตรวจสอบ DroneCAN ผ่านตัวตนโหนด สถานะอุปกรณ์ โครงข่ายจริง การต่อปลายบัส และเอกสารสนับสนุนเฉพาะรุ่น

4 นาทีในการอ่านอ่านบทความ
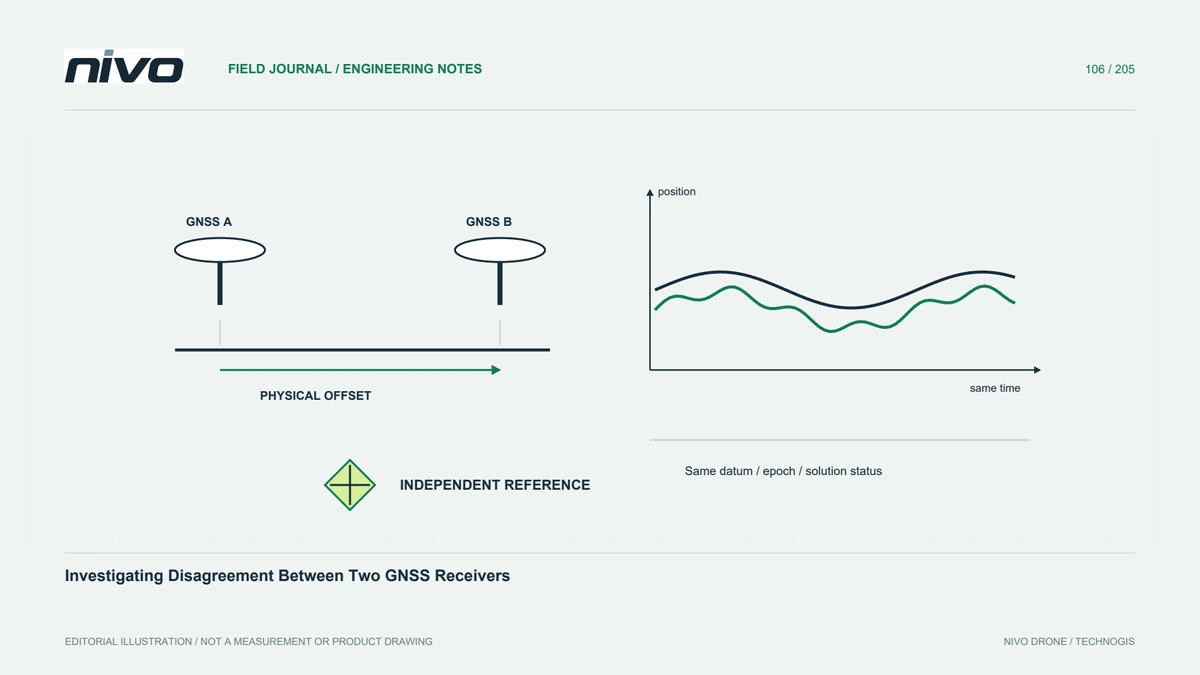
การตรวจสอบความไม่ลงรอยกันระหว่างตัวรับ GNSS สองตัว
เทคโนโลยีโดรน

การตรวจสอบความไม่ลงรอยกันระหว่างตัวรับ GNSS สองตัว

เปรียบเทียบแหล่งที่มา GNSS สองแหล่งผ่านข้อมูลประจำตัวทางกายภาพ การประทับเวลา ตำแหน่งเสาอากาศ คำจำกัดความอ้างอิง สถานะของโซลูชัน และตรรกะการเลือกที่ติดตั้ง

4 นาทีในการอ่านอ่านบทความ
GNSS Multipath ใกล้พื้นผิวสะท้อนสัญญาณ: ตรวจสอบด้วยหลักฐาน
เทคโนโลยีโดรน

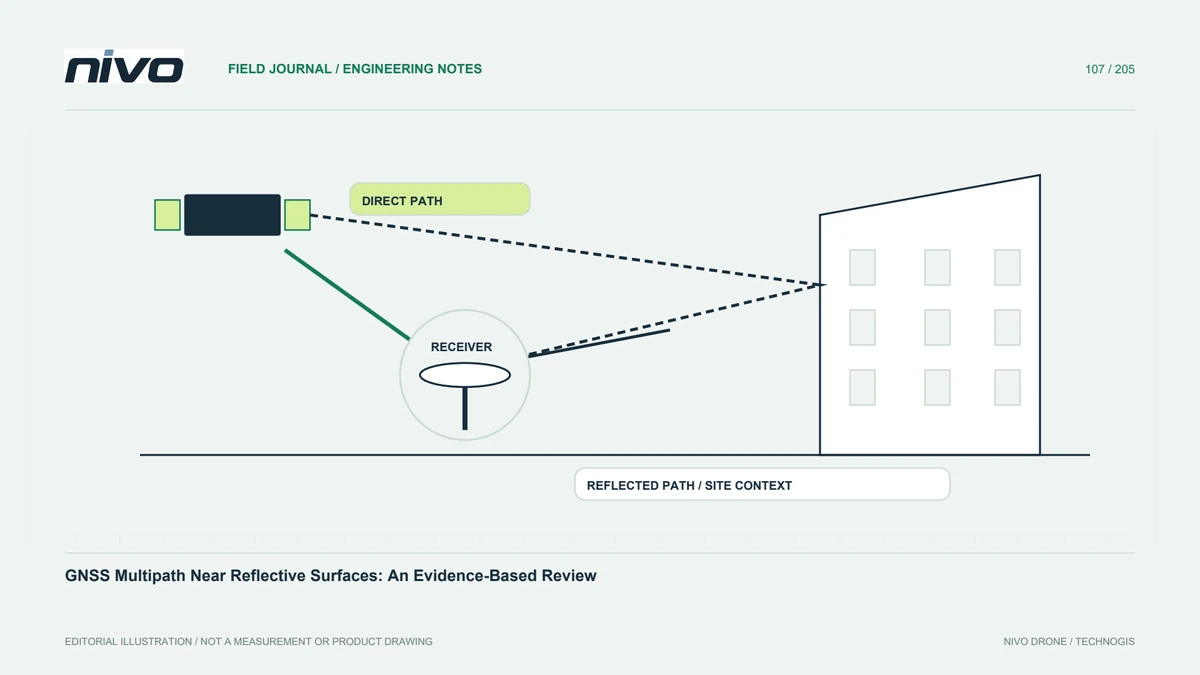
GNSS Multipath ใกล้พื้นผิวสะท้อนสัญญาณ: ตรวจสอบด้วยหลักฐาน

ประเมินผลกระทบของสัญญาณสะท้อนที่เป็นไปได้โดยใช้สภาพแวดล้อมของเสาอากาศ การสังเกตซ้ำ หลักฐานตัวรับสัญญาณ และการตรวจสอบตำแหน่งที่เป็นอิสระ

4 นาทีในการอ่านอ่านบทความ
อายุข้อมูลแก้ค่าพิกัด NTRIP และเครือข่ายขาดช่วงระหว่างสำรวจ
เทคโนโลยีโดรน

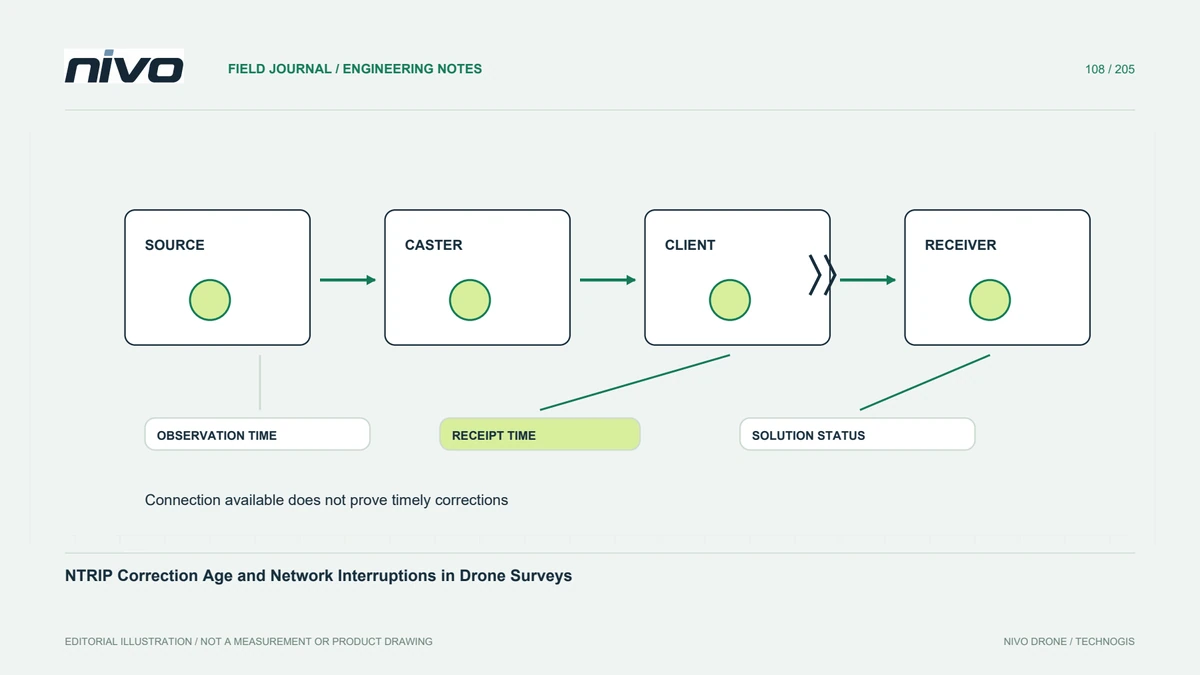
อายุข้อมูลแก้ค่าพิกัด NTRIP และเครือข่ายขาดช่วงระหว่างสำรวจ

ติดตามความพร้อมในการแก้ไขผ่านข้อมูลประจำตัวของแหล่งที่มา เนื้อหาสตรีม การประทับเวลา ขั้นตอนเครือข่าย พฤติกรรมของผู้รับ และหลักฐานที่จำเป็นสำหรับการประมวลผลในภายหลัง

4 นาทีในการอ่านอ่านบทความ
LET’S TAKE FLIGHT

ภารกิจถัดไป
เริ่มด้วยการพูดคุย

ปรึกษาทีมงาน