UART, PWM และ CAN: การตรวจสอบอินเทอร์เฟซของโดรนจริง
แยกรูปร่างขั้วต่อ ความเข้ากันได้ทางไฟฟ้า ความหมายสัญญาณ โปรโตคอล และพฤติกรรมอุปกรณ์ในการบูรณาการเซ็นเซอร์และเพย์โหลด
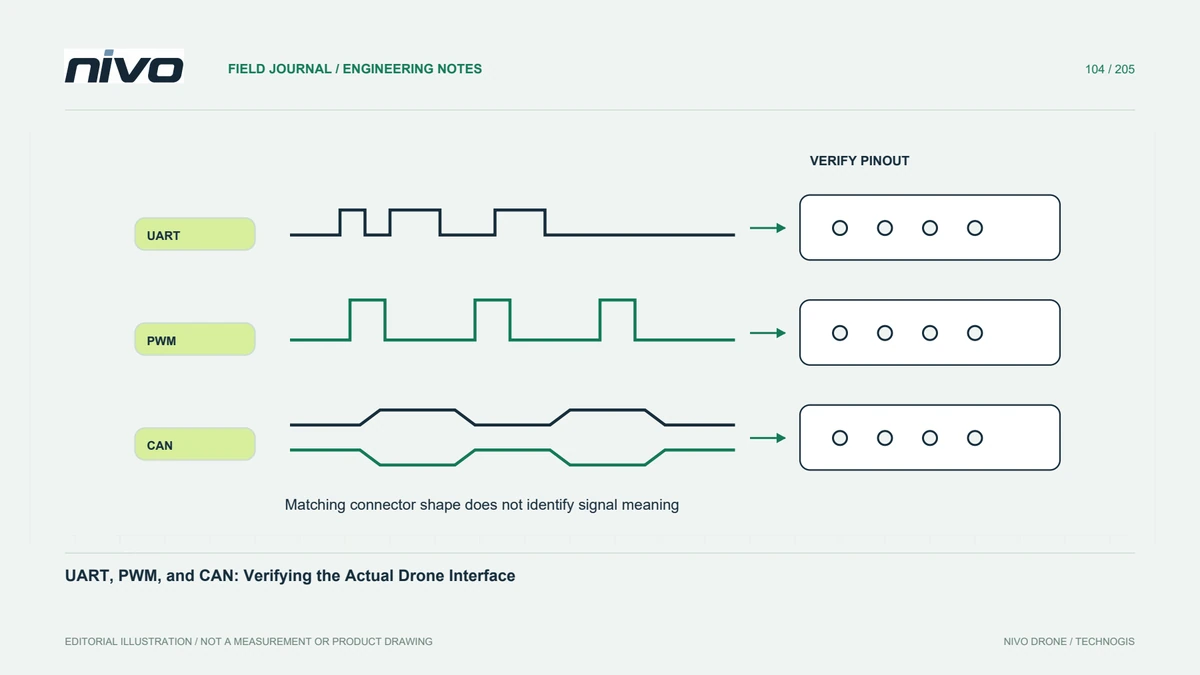
เริ่มต้นด้วยฟังก์ชันมากกว่ารูปร่างของตัวเชื่อมต่อ
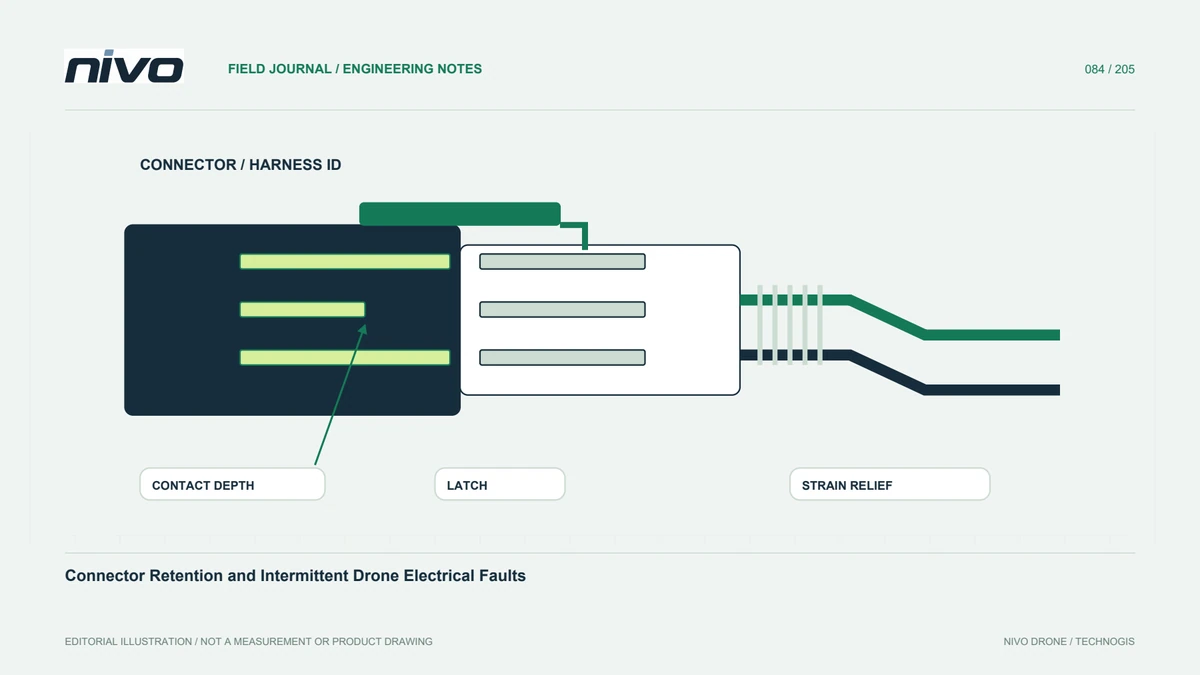
อุปกรณ์สองเครื่องสามารถใช้ขั้วต่อที่คล้ายกันในขณะที่ส่งสัญญาณหรือข้อกำหนดทางไฟฟ้าต่างกัน ระบุพอร์ตที่แท้จริง ฟังก์ชันพิน ข้อกำหนดด้านการจ่ายไฟ และเอกสารประกอบของผู้ผลิตทั้งสองด้าน UART, PWM และ CAN อธิบายการจัดเรียงอินเทอร์เฟซที่แตกต่างกัน ป้ายเหล่านี้ไม่สามารถใช้แทนกันได้สำหรับสายเคเบิล การเชื่อมต่อทางกลที่ประสบความสำเร็จไม่สามารถอนุมัติการรวมระบบได้ สร้างบันทึกอินเทอร์เฟซก่อนเลือกอะแดปเตอร์หรือสมมติว่าสีสายไฟที่คุ้นเคยสร้างความเข้ากันได้
แยกชั้นไฟฟ้าและข้อมูล
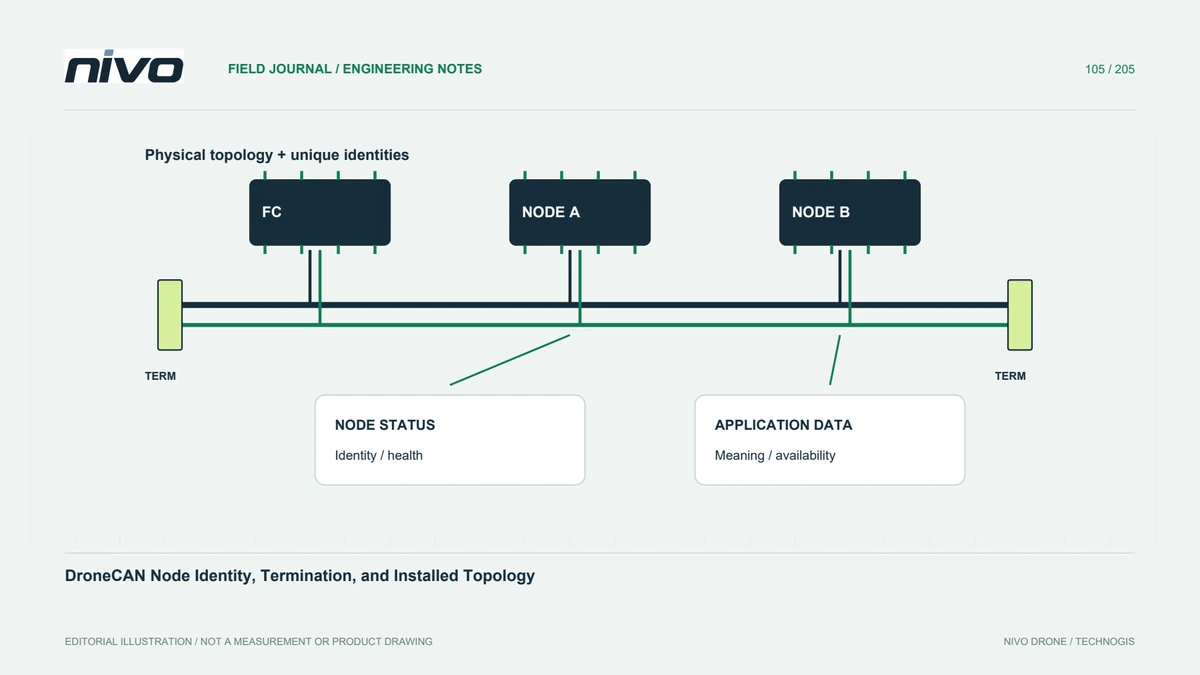
ความเข้ากันได้ทางไฟฟ้าเป็นคำถามหนึ่ง ความหมายของข้อมูลที่ส่งก็เป็นอีกเรื่องหนึ่ง การเชื่อมต่อแบบอนุกรมไม่ได้หมายความว่าอุปกรณ์ทั้งสองใช้ MAVLink โดยอัตโนมัติ และการเชื่อมต่อ CAN ไม่ได้สร้างการรองรับสำหรับทุกโปรโตคอลของแอปพลิเคชัน พฤติกรรมของ PWM ก็ขึ้นอยู่กับอุปกรณ์และการกำหนดค่าที่เกี่ยวข้องเช่นกัน เอกสารแต่ละชั้นอย่างชัดเจน วิธีนี้จะป้องกันไม่ให้การแก้ไขปัญหาข้ามไปที่การตั้งค่าซอฟต์แวร์ในขณะที่ปัญหาทางไฟฟ้าหรือการกำหนดหน้าที่พินที่ยังไม่ได้รับการแก้ไขยังคงอยู่ในการติดตั้ง
บันทึกทิศทางข้อมูลและความรับผิดชอบ
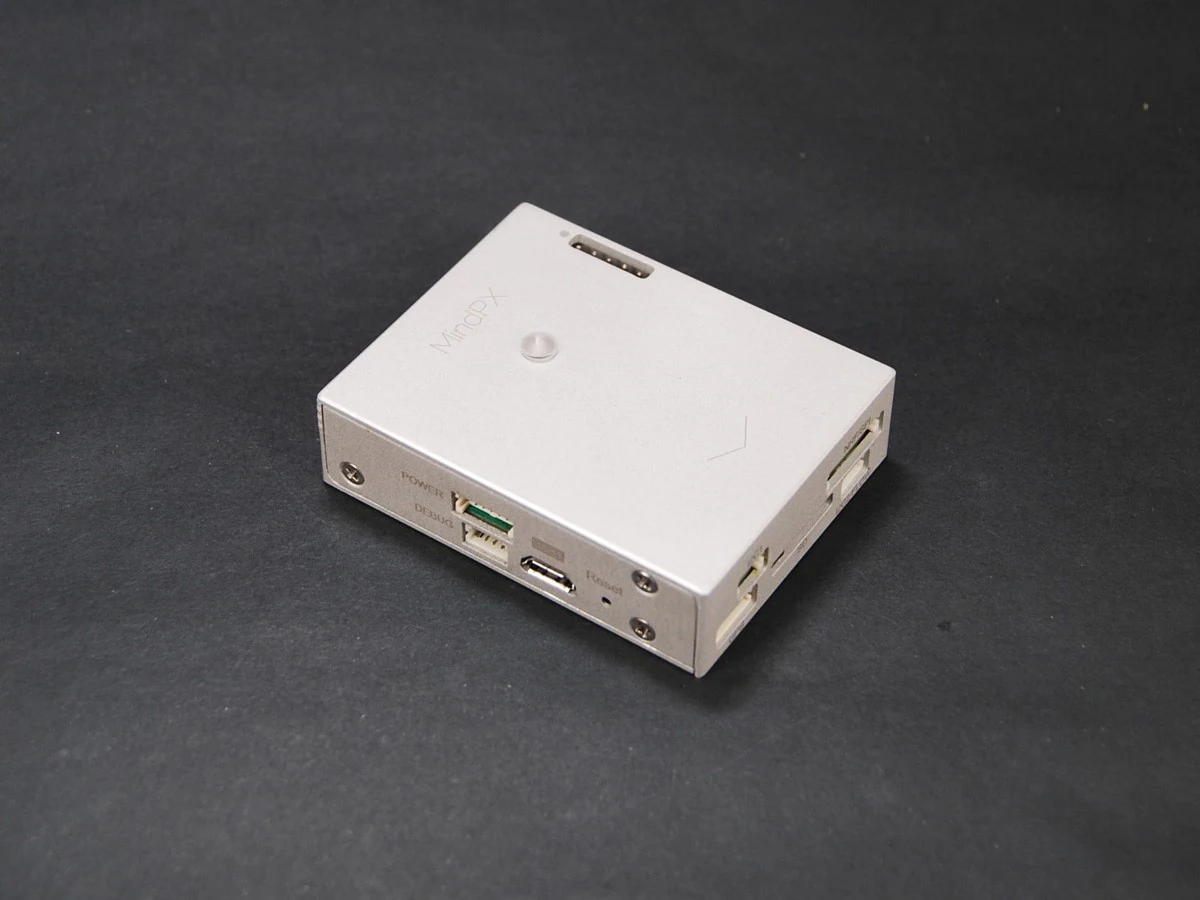
ระบุว่าส่วนประกอบใดส่ง รับ คำสั่ง รายงาน หรือจ่ายไฟ รวมการกำหนดเส้นทางและตัวแปลงระดับกลางใดๆ ค่าสถานะที่สังเกตได้แตกต่างจากการตอบสนองคำสั่งที่ยืนยันแล้ว ในกรณีที่อุปกรณ์หลายเครื่องใช้ทรัพยากรร่วมกัน ให้อธิบายตัวตนและบทบาทของอุปกรณ์เหล่านั้น ไดอะแกรมที่ชัดเจนช่วยแยกการกลับสายไฟ ข้อความที่ไม่รองรับ ปัญหาการแมปเอาต์พุต หรือความเข้าใจผิดของแอปพลิเคชัน โดยไม่ต้องเปลี่ยนการตั้งค่าซ้ำๆ เพียงเพื่อดูว่ามีบางอย่างเริ่มเคลื่อนไหวหรือปรากฏบนหน้าจอหรือไม่
ตรวจสอบการดำเนินการตามเอกสาร
อ่านข้อมูลเครื่องบิน ตัวควบคุม และน้ำหนักบรรทุกที่เกี่ยวข้องสำหรับพอร์ต เวอร์ชันซอฟต์แวร์ การตั้งค่า และข้อจำกัดที่รองรับ มาตรฐานโปรโตคอลทั่วไปอธิบายถึงความสามารถ ไม่จำเป็นว่าผลิตภัณฑ์นั้นๆ จะนำไปใช้อย่างไร บันทึกการดัดแปลงที่จำเป็นใดๆ ให้เป็นงานวิศวกรรม แทนที่จะเป็นคุณลักษณะที่มีอยู่ อย่าอนุมานความเข้ากันได้ของ NiVO จากชื่อหมวดหมู่เพียงอย่างเดียว อินเทอร์เฟซที่ยอมรับจะต้องอธิบายการกำหนดค่าที่ให้มาจริงและหลักฐานที่ใช้เพื่อสร้างการดำเนินการตามที่ต้องการ
ตรวจสอบเส้นทางข้อมูลที่สมบูรณ์
ใช้แผนการทดสอบที่ได้รับอนุมัติในการเชื่อมต่ออินพุตหรือคำสั่งที่รู้จักเข้ากับลักษณะการทำงานของอุปกรณ์ที่คาดหวังและหลักฐานที่บันทึกไว้ รักษาระบบขับเคลื่อนและการทำงานที่เป็นอันตรายอื่นๆ ภายใต้ข้อควรระวังในการบำรุงรักษาที่เกี่ยวข้อง ยืนยันการทำงานหลังจากการรีสตาร์ทหรือเงื่อนไขการเชื่อมต่อใหม่ตามเอกสารที่เกี่ยวข้อง ข้อความที่มองเห็นเพียงอย่างเดียวอาจพิสูจน์ได้ว่ารับข้อความแล้วโดยไม่ต้องพิสูจน์การตีความที่ถูกต้อง เก็บข้อสังเกตที่ไม่ประสบผลสำเร็จไว้เนื่องจากสามารถเปิดเผยได้ว่าการเปลี่ยนแปลงในภายหลังได้ตอบคำถามเดิมหรือเพียงแค่เปลี่ยนอาการเท่านั้น
มอบคำจำกัดความของอินเทอร์เฟซ
ให้ข้อมูลระบุพอร์ต การอ้างอิงการเดินสายไฟ ข้อกำหนดทางไฟฟ้า บทบาทของโปรโตคอล บริบทของซอฟต์แวร์ และผลลัพธ์การยอมรับ เก็บอะแดปเตอร์และการแก้ไขสายเคเบิลให้สามารถระบุได้ ช่างเทคนิคในอนาคตควรเชื่อมต่อส่วนประกอบที่ได้รับอนุมัติโดยไม่ต้องสร้างการทดลองขึ้นใหม่จากหน่วยความจำ สิ่งนี้ทำให้การอภิปรายเพย์โหลดของ NiVO ใช้งานได้จริง และลดสมมติฐานเกี่ยวกับความเข้ากันได้ของปลั๊ก ขณะเดียวกันก็ปล่อยให้ชุดค่าผสมที่ไม่ได้รับการทดสอบสามารถแยกความแตกต่างได้อย่างชัดเจนจากการกำหนดค่าที่มีพฤติกรรมตั้งแต่ต้นทางถึงปลายทางที่บันทึกไว้และการอนุมัติทางเทคนิคที่เหมาะสม