UART, PWM en CAN: verificatie van de daadwerkelijke drone-interface
Onderscheid connectorvorm, elektrische compatibiliteit, signaalbetekenis, protocolondersteuning en toepassingsgedrag bij integratie van sensoren en payloads.
Begin met de functie in plaats van de vorm van de connector
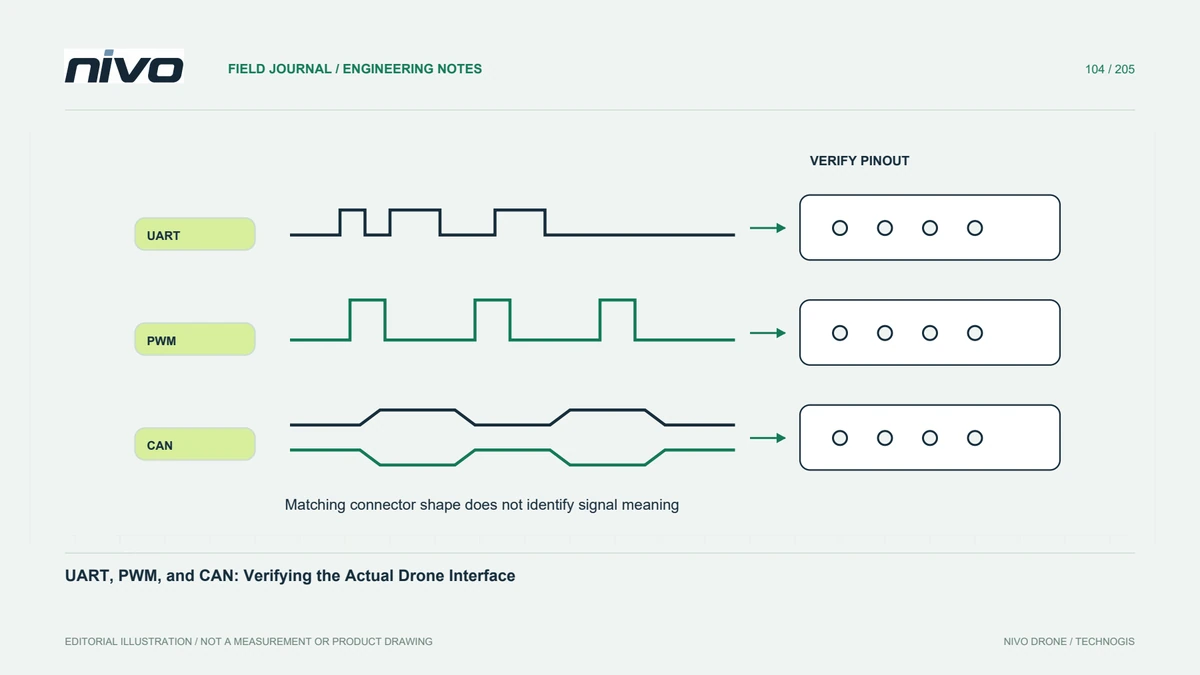
Twee apparaten kunnen vergelijkbare connectoren gebruiken terwijl ze verschillende signalen of elektrische vereisten dragen. Identificeer aan beide kanten de daadwerkelijke poort, pinfuncties, voedingseisen en fabrikantdocumentatie. UART, PWM en CAN beschrijven verschillende interface-arrangementen; het zijn geen verwisselbare labels voor een kabel. Een succesvolle mechanische verbinding kan de integratie niet goedkeuren. Bouw een interfacerecord op voordat u adapters selecteert of ervan uitgaat dat bekende draadkleuren compatibiliteit garanderen.
Scheid elektrische compatibiliteit van de informatielaag
Elektrische compatibiliteit is één vraag; de betekenis van verzonden informatie is een andere. Een seriële verbinding betekent niet automatisch dat beide apparaten MAVLink gebruiken, en CAN-connectiviteit biedt geen ondersteuning voor elk toepassingsprotocol. Het PWM-gedrag is eveneens afhankelijk van het betreffende apparaat en de configuratie. Documenteer elke laag expliciet. Dit voorkomt dat de probleemoplossing naar de software-instellingen springt terwijl er een onopgelost elektrisch of pin-definitieprobleem in de installatie blijft bestaan.
Leg richting en verantwoordelijkheid vast
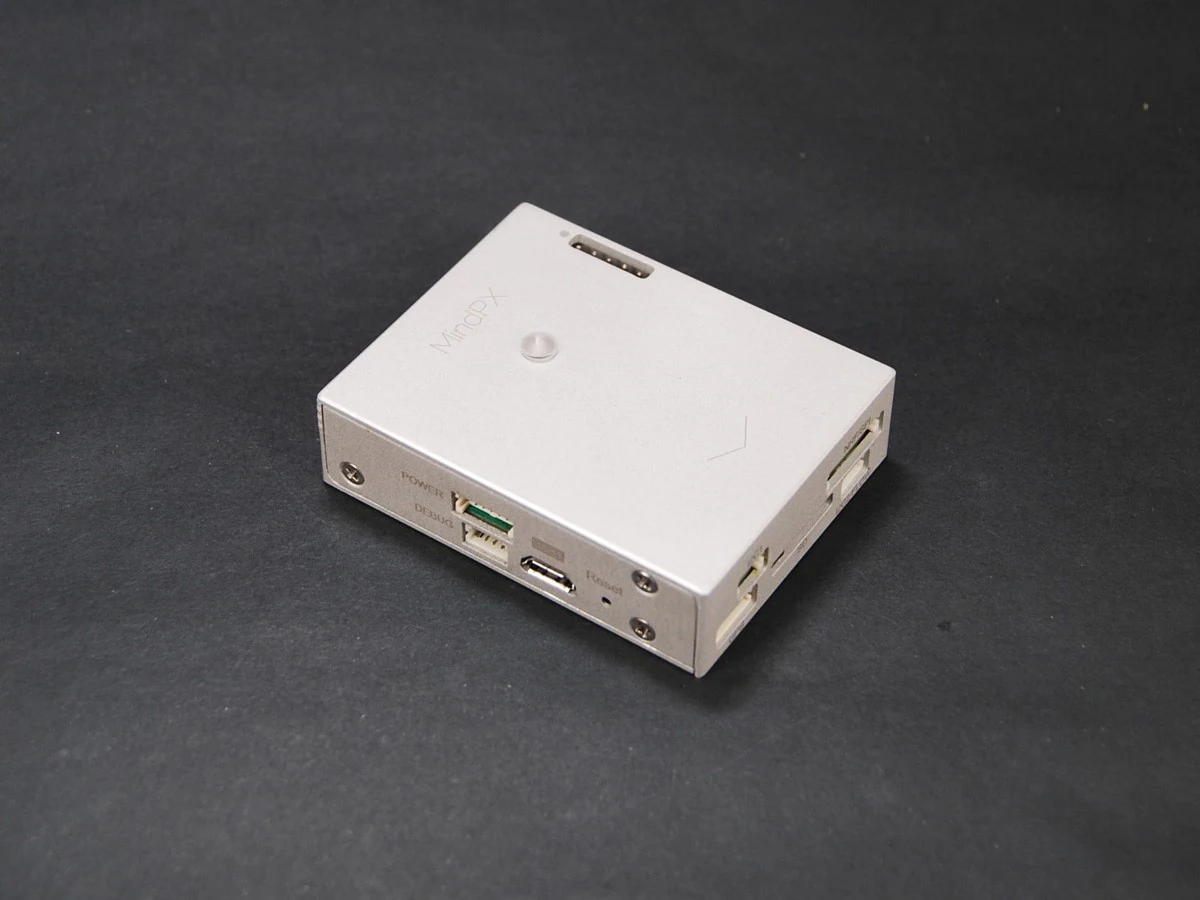
Identificeer welke component gegevens verzendt of ontvangt, opdrachten geeft, informatie rapporteert of voeding levert. Inclusief routing en eventuele tussenliggende converters. Een waargenomen statuswaarde verschilt van een bevestigde opdrachtreactie. Als verschillende apparaten bronnen delen, leg dan hun identiteit en rol uit. Een duidelijk diagram helpt een omkering van de bedrading, een niet-ondersteund bericht, een probleem met de uitvoertoewijzing of een misverstand over de toepassing te scheiden zonder herhaaldelijk de instellingen te wijzigen, alleen maar om te zien of er iets begint te bewegen of op het scherm verschijnt.
Controleer de gedocumenteerde implementatie
Lees de toepasselijke vliegtuig-, controller- en payload-informatie voor ondersteunde poorten, softwareversies, instellingen en beperkingen. Een generieke protocolstandaard legt de mogelijkheden uit, niet noodzakelijkerwijs wat een bepaald product implementeert. Leg eventuele benodigde aanpassingen vast als ingenieurswerk en niet als een bestaand kenmerk. Leid de NiVO-compatibiliteit niet alleen af op basis van een categorienaam. De geaccepteerde interface moet de daadwerkelijk geleverde configuratie beschrijven en het bewijsmateriaal dat is gebruikt om de beoogde werking ervan vast te stellen.
Controleer het volledige informatiepad
Gebruik een goedgekeurd testplan dat een bekende invoer of opdracht koppelt aan het verwachte gedrag van het apparaat en vastgelegd bewijsmateriaal. Houd de voortstuwings- en andere gevaarlijke functies aan de toepasselijke onderhoudsvoorzorgsmaatregelen. Bevestig het gedrag na de gedocumenteerde herstart- of herverbindingsomstandigheden, indien relevant. Alleen een zichtbare boodschap kan ontvangst bewijzen zonder de juiste interpretatie te bewijzen. Bewaar niet-succesvolle observaties omdat ze kunnen onthullen of een latere verandering de oorspronkelijke vraag heeft aangepakt of alleen het symptoom heeft veranderd.
Overhandig een interfacedefinitie
Geef poortidentiteiten, bedradingsreferenties, elektrische vereisten, protocolrollen, softwarecontext en acceptatieresultaten op. Houd adapters en kabelrevisies herkenbaar. Een toekomstige technicus moet de goedgekeurde componenten met elkaar verbinden zonder een experiment uit het hoofd te reconstrueren. Dit maakt discussies over de NiVO-payload praktisch en vermindert aannames over plug-compatibiliteit, terwijl niet-geteste combinaties duidelijk te onderscheiden zijn van configuraties met gedocumenteerd end-to-end-gedrag en een passende technische vrijgave.