UART、PWM 与 CAN:核实无人机实际接口
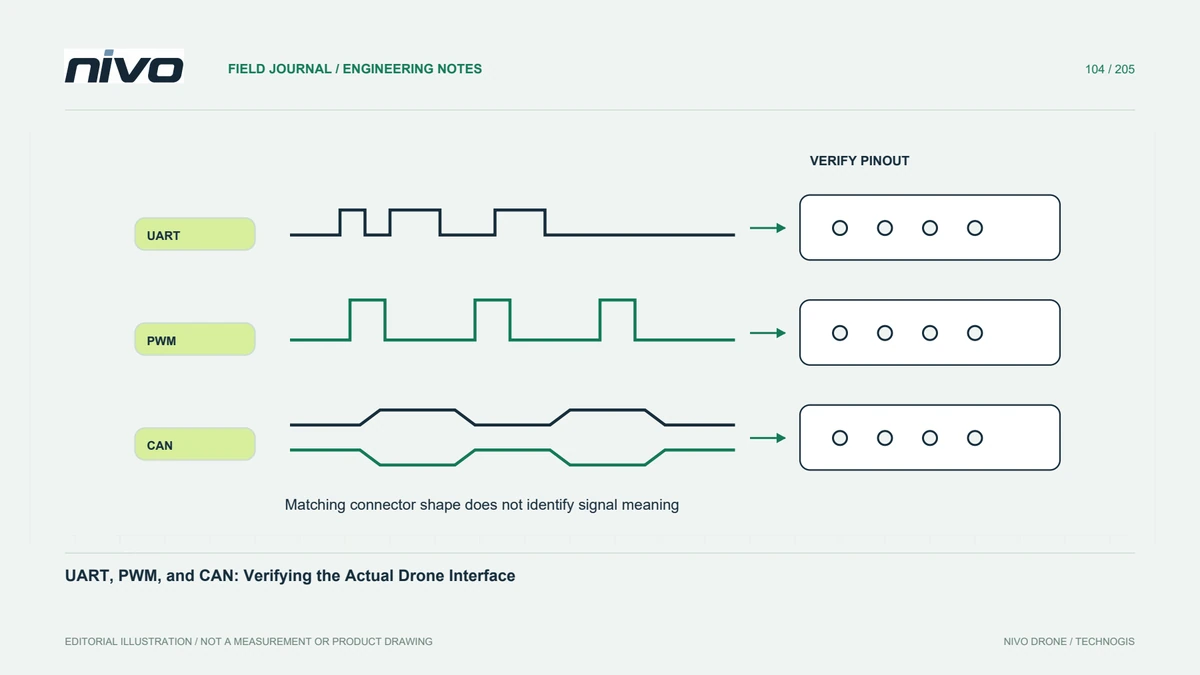
集成无人机传感器和载荷时,应区分连接器外形、电气兼容性、信号含义、协议支持及应用行为。
从功能入手,不只看连接器形状
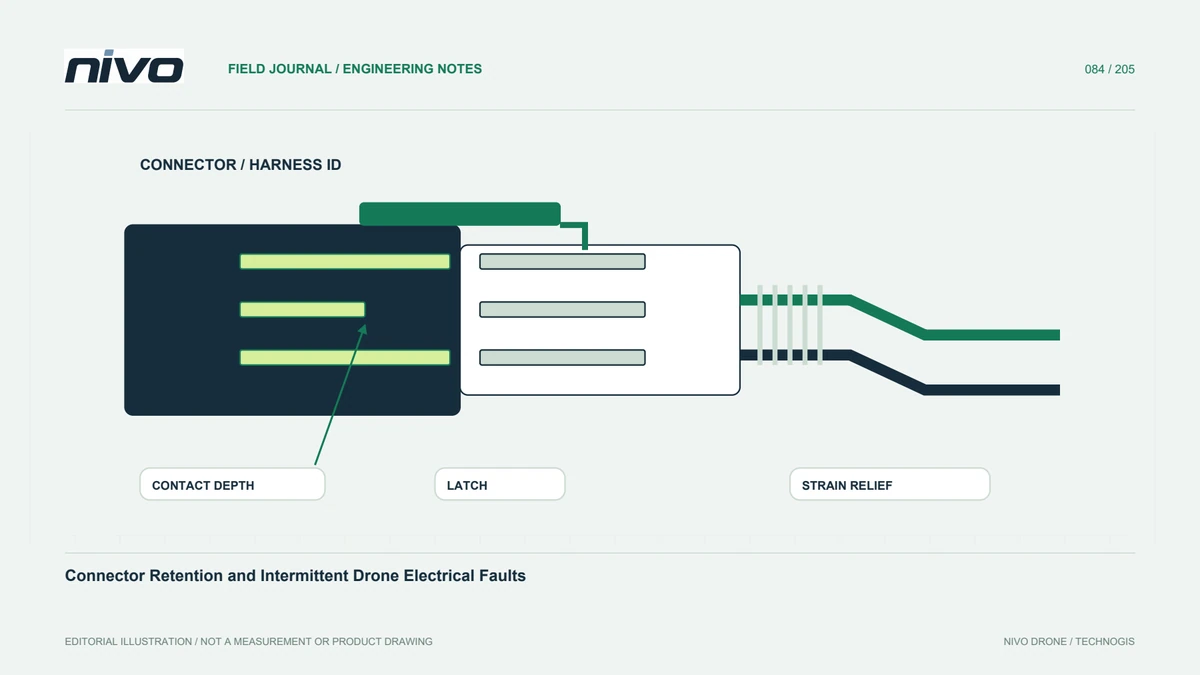
两个设备可以使用相似的连接器,但承载不同的信号或电气要求。确定连接两端的实际端口、引脚功能、供电要求和制造商文档。 UART、PWM 和 CAN 描述了不同的接口形式;它们不是电缆的可互换标签。成功的机械连接不能批准集成。在选择转接器或假设熟悉的电线颜色建立兼容性之前建立接口记录。
区分电气层与信息层
电气兼容性是一个问题,传输信息的含义则是另一个问题。串口连接不自动意味着两台设备都使用 MAVLink;CAN 连通也不证明支持所有应用协议。PWM 的行为同样取决于相关设备和配置。应明确记录每一层,避免安装中的电气或引脚定义问题尚未解决,就直接跳到软件设置进行排障。
记录方向和各部件职责
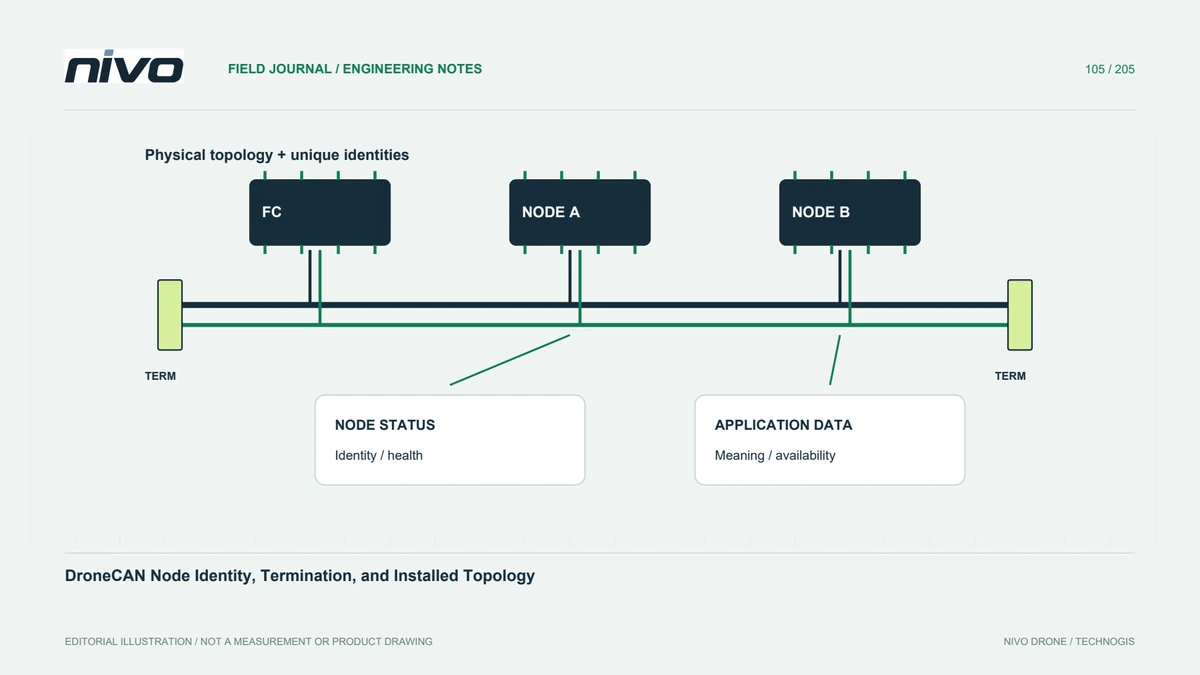
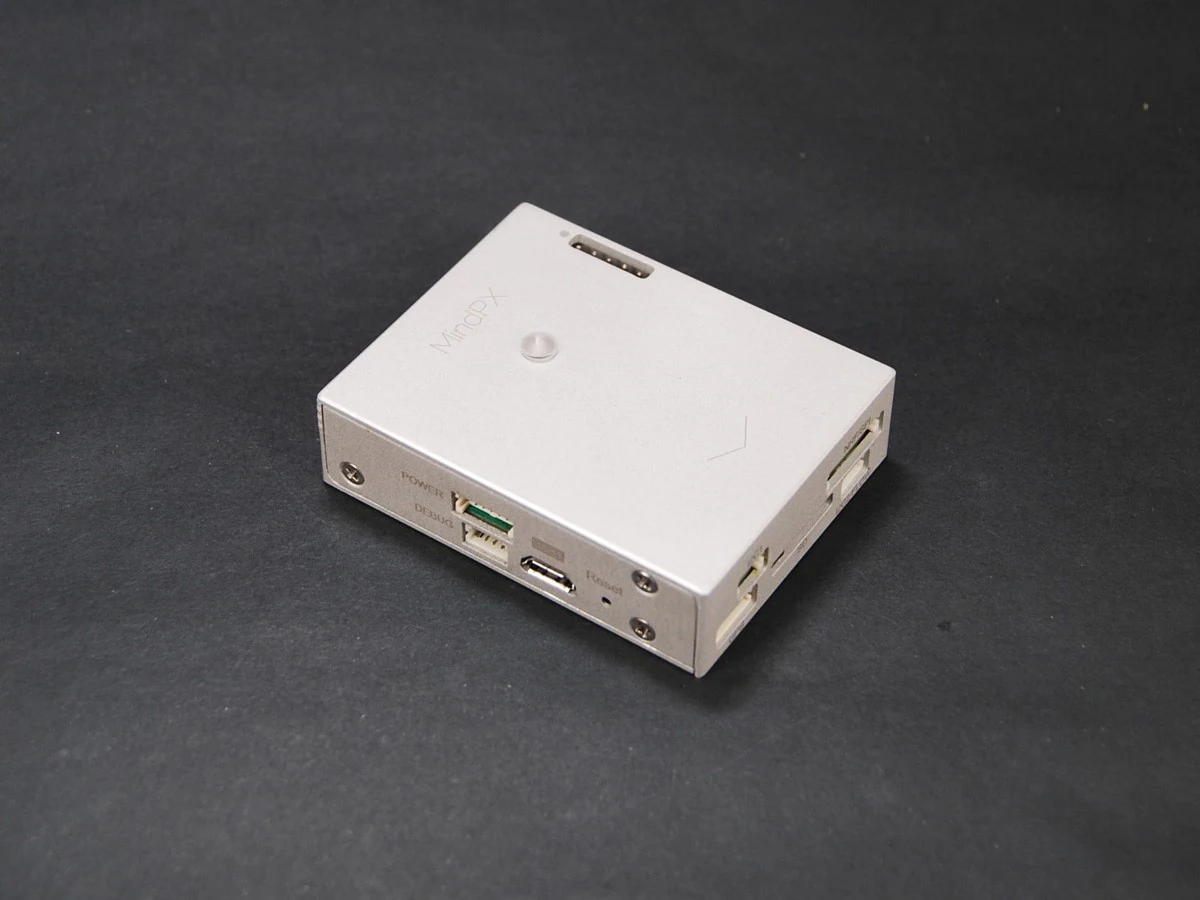
识别哪个组件发送、接收、命令、报告或供电。包括路由和任何中间转换器。观察到的状态值与确认的命令响应不同。如果多个设备共享资源,请解释它们的身份和角色。清晰的图表有助于区分接线颠倒、不受支持的消息、输出映射问题或应用程序误解,而无需仅仅为了查看某些内容是否开始移动或出现在屏幕上而重复更改设置。
核查有文档依据的具体实现
阅读适用的飞机、控制器和载荷信息,了解支持的端口、软件版本、设置和限制。通用协议标准说明可能的能力,而不一定解释特定产品实现的内容。将任何所需的适配开发记录为工程工作而不是现有功能。不要仅从类别名称推断 NiVO 兼容性。接受的接口必须描述实际提供的配置以及用于建立其预期操作的证据。
验证完整信息传递路径
使用经批准的测试计划将已知的输入或命令与预期的设备行为和记录的证据连接起来。将推进和其他危险功能保持在适用的维护预防措施之下。确认记录的相关重启或重新连接条件后的行为。仅凭可见的消息就可以证明接收,但不能证明正确的解释。保留不成功的观察结果,因为它们可以揭示后来的更改是解决了最初的问题还是仅仅改变了症状。
交接明确的接口定义
交接资料应提供端口标识、布线依据、电气要求、协议角色、软件背景及验收结果,并确保转接器和电缆修订版本可识别。后续技术人员应能连接获批准的部件,而不必凭记忆重建试验。这让 NiVO 载荷讨论更实际,减少对插头兼容性的假设,并将未经测试的组合,与已有端到端行为记录且获得相应技术放行的配置明确区分。