DroneCAN 节点标识、端接与实际安装拓扑
结合节点标识、状态证据、物理拓扑、端接依据和设备专用支持文档,调查 DroneCAN 安装问题。
变更配置前先清点节点
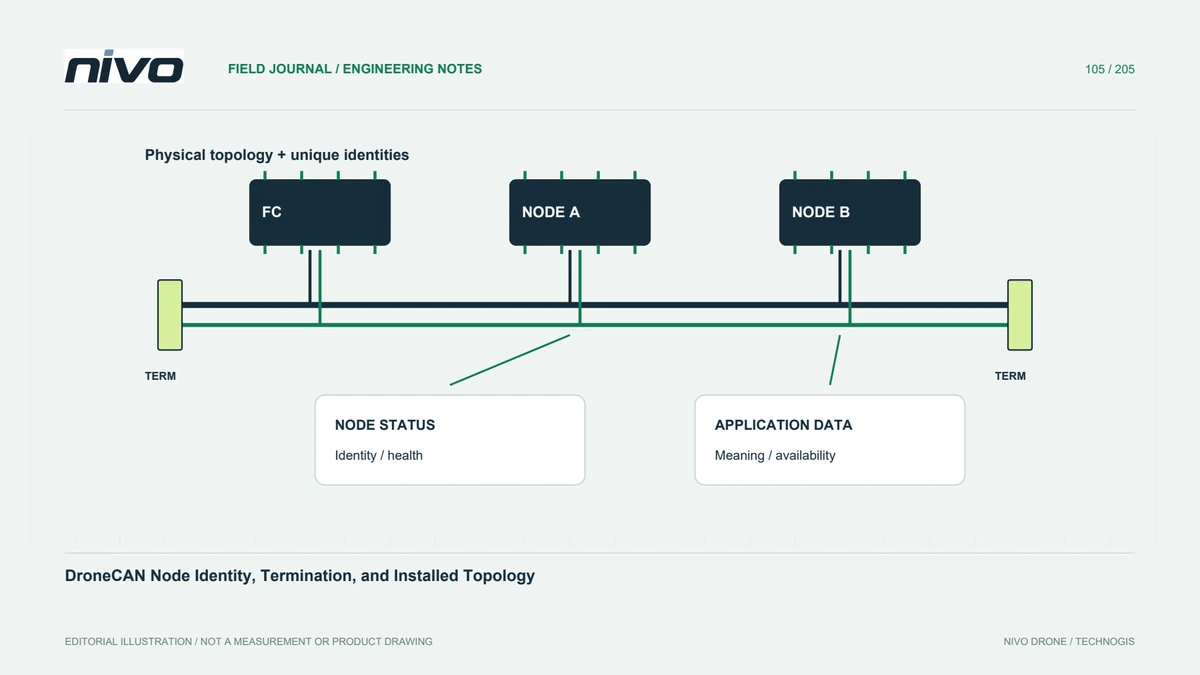
列出控制器和每个连接的 DroneCAN 设备的实体设备标识、固件、功能和可用节点信息。熟悉的设备名称并不能确定哪个物理单元产生了消息。在更改地址或更换组件之前保留发现的网络状态。该清单为间歇性丢失设备报告提供了具体的基础,并防止新连接的备用设备被认为与所更换的设备相同。
理解节点标识与分配方式
DroneCAN 节点需要适合网络的身份,并且支持的系统可以使用不同的分配安排。阅读设备和网络文档,而不是分配任意值,直到警告消失。将持久硬件标识与会话中观察到的节点标识符区分开来。记录重新启动后的预期行为。唯一且明确的标识非常重要,因为在维护和重新配置过程中,接收到的数据必须与正确的传感器或执行器保持关联。
绘制物理总线
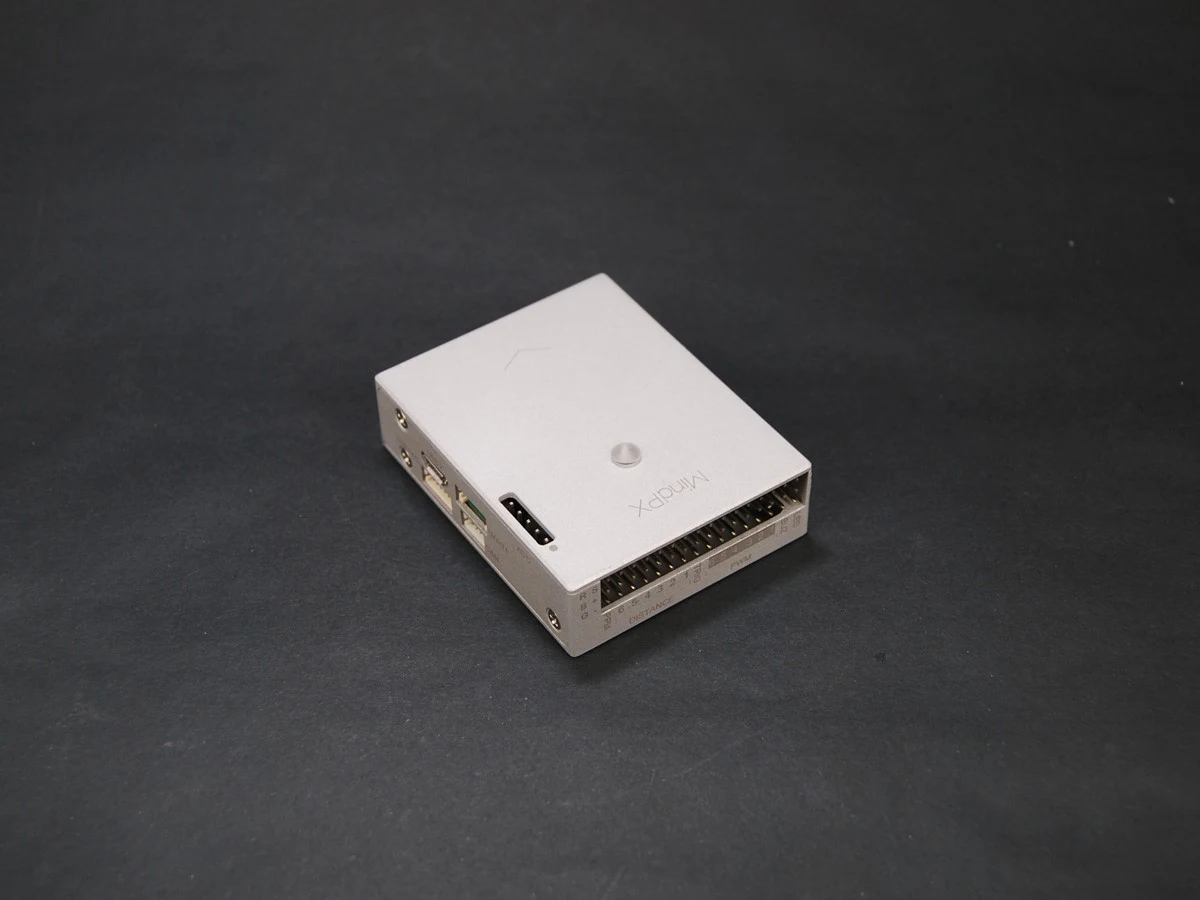
根据实际安装绘制电缆段、接头、连接器、配电和端接。简化的软件设备列表不会显示每个物理分支。将安排与适用的硬件指南和批准的飞机设计进行比较。不要仅仅因为通信不稳定而添加终端电阻。正确的评估需要现有元素的位置和用途,以及设备要求和最近工作中所做的任何更改。
区分节点状态与有效应用数据
已在线的节点可以报告状态,而无需提供飞行器期望的所有功能。检查相关的应用层消息、设备运行状况信息和具体实现所支持的功能。相反,丢失的显示项可能源自接收配置,而不是证明总线损坏。保留时间戳和受影响的功能。这种区别指导下一步对物理连接、身份、软件解释或设备特定行为的检查,而不是将每个症状视为相同。
依据已知基准评估变更
更换设备或电缆时,准确记录更改的内容并检查变更后的拓扑和配置。使用经批准的诊断方法和适当的电气预防措施。将启动、状态和所需的应用程序行为与保留的基线进行比较。一次成功识别设备并不等于全面验收。证据应表明正确的物理设备在技术过程实际评估的条件下可靠地提供预期信息。
保留可用于维护的网络依据
将总线图、组件标识、分配假设、端接依据、软件版本和接受的检查存储在一起。让以后的扩展触发审查而不是随意插入设备的决定。这有助于 NiVO 团队评估支持的 CAN 外设,而无需假设通用兼容性。它还使服务通信更加高效:技术人员收到可识别的网络和范围明确的异常描述,而不仅仅是 CAN 传感器有时消失的报告。