Identiti Nod DroneCAN, Penamatan Bas dan Topologi Terpasang
Siasat pemasangan DroneCAN melalui identiti nod, bukti status, topologi fizikal, rujukan penamatan dan sokongan khusus peranti yang didokumenkan.
Senaraikan nod sebelum menukar konfigurasi
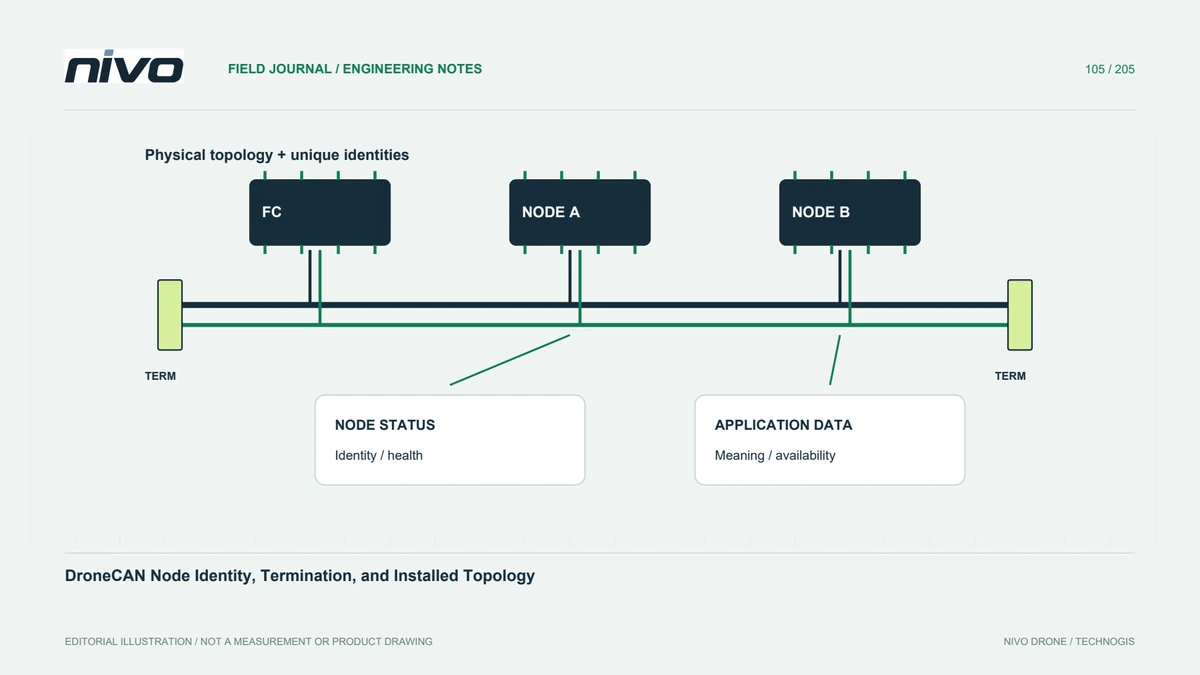
Senaraikan pengawal dan setiap peranti DroneCAN yang disambungkan dengan identiti fizikal, perisian tegar, fungsi dan maklumat nod yang tersedia. Nama peranti yang biasa tidak menentukan unit fizikal yang menghasilkan mesej. Kekalkan keadaan rangkaian yang ditemui sebelum menukar alamat atau menggantikan komponen. Inventori ini memberikan laporan peranti hilang sekejap secara konkrit dan menghalang alat ganti yang baru disambungkan daripada dianggap sama dengan unit yang digantikannya.
Fahami identiti dan peruntukan
Nod DroneCAN memerlukan identiti yang sesuai dengan rangkaian, dan sistem yang disokong boleh menggunakan pengaturan peruntukan yang berbeza. Baca dokumentasi peranti dan rangkaian daripada memberikan nilai sewenang-wenangnya sehingga amaran hilang. Bezakan identiti perkakasan berterusan daripada pengecam nod yang diperhatikan dalam sesi. Catat tingkah laku yang dijangkakan selepas dimulakan semula. Identiti unik dan mudah difahami adalah penting kerana data yang diterima mesti kekal dikaitkan dengan penderia atau penggerak yang betul merentasi penyelenggaraan dan konfigurasi semula.
Lukis bas fizikal
Petakan segmen kabel, persimpangan, penyambung, pengagihan kuasa dan penamatan mengikut pemasangan sebenar. Senarai peranti perisian yang dipermudahkan tidak mendedahkan setiap cawangan fizikal. Bandingkan susunan dengan panduan perkakasan yang berkenaan dan reka bentuk pesawat yang diluluskan. Jangan tambah penamat bas hanya kerana komunikasi kelihatan tidak stabil. Penilaian yang betul memerlukan lokasi dan tujuan elemen sedia ada, bersama dengan keperluan peranti dan sebarang perubahan yang dibuat semasa kerja baru-baru ini.
Asingkan status nod daripada data aplikasi yang berguna
Nod yang hadir dalam rangkaian boleh melaporkan status tanpa membekalkan setiap fungsi yang diharapkan oleh pesawat. Periksa mesej aplikasi yang berkaitan, maklumat kesihatan peranti dan sokongan pelaksanaan. Sebaliknya, item paparan yang hilang boleh berasal dari konfigurasi penerimaan dan bukannya membuktikan bas rosak. Kekalkan cap masa dan fungsi yang terjejas. Perbezaan ini membimbing pemeriksaan seterusnya ke arah ketersambungan fizikal, identiti, tafsiran perisian atau tingkah laku khusus peranti dan bukannya menganggap setiap gejala sebagai sama.
Nilaikan perubahan dengan garis dasar yang diketahui
Apabila peranti atau kabel diganti, rekod dengan tepat apa yang berubah dan semak topologi dan konfigurasi yang terhasil. Gunakan kaedah diagnostik yang diluluskan dan langkah berjaga-jaga elektrik yang sesuai. Bandingkan permulaan, status dan gelagat aplikasi yang diperlukan dengan garis dasar yang dikekalkan. Satu penemuan yang berjaya bukanlah penerimaan sepenuhnya. Bukti harus menunjukkan bahawa peranti fizikal yang betul membekalkan maklumat yang dimaksudkan dengan pasti dalam keadaan yang sebenarnya dinilai oleh proses teknikal.
Simpan rujukan rangkaian yang boleh diselenggara
Simpan gambar rajah bas, identiti komponen, andaian peruntukan, rujukan penamatan, versi perisian dan semakan yang diterima bersama-sama. Buat pengembangan kemudian mencetuskan semakan dan bukannya keputusan menyambung peranti secara tidak formal. Ini membantu pasukan NiVO menilai peranti CAN yang disokong tanpa menganggap keserasian universal. Ia juga menjadikan komunikasi perkhidmatan lebih cekap: juruteknik menerima rangkaian yang boleh dikenal pasti dan gejala terhad, bukan sekadar laporan bahawa penderia CAN kadangkala hilang.