Identità del nodo DroneCAN, terminazione e topologia installata
Esamina le installazioni DroneCAN attraverso identità dei nodi, prove di stato, topologia fisica, riferimenti di terminazione e supporto specifico del dispositivo documentato.
Inventariare i nodi prima di modificare la configurazione
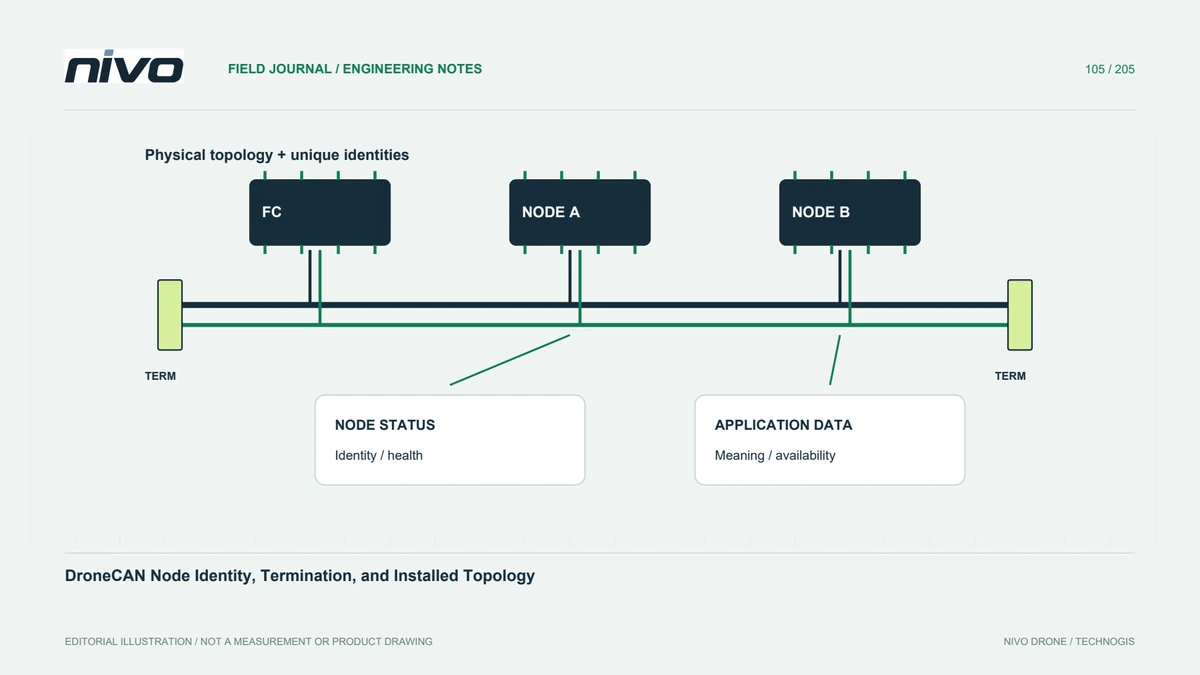
Elenca il controller e ciascun dispositivo DroneCAN connesso con identità fisica, firmware, funzione e informazioni sul nodo disponibili. Un nome di dispositivo familiare non stabilisce quale unità fisica ha prodotto un messaggio. Preserva lo stato della rete rilevata prima di modificare gli indirizzi o sostituire i componenti. Questo inventario fornisce una base concreta alle segnalazioni intermittenti di dispositivi mancanti e impedisce che un ricambio appena collegato venga considerato identico all'unità sostituita.
Comprendere identità e allocazione
I nodi DroneCAN richiedono identità adeguate alla rete e i sistemi supportati possono utilizzare diverse modalità di allocazione. Leggi la documentazione del dispositivo e della rete anziché assegnare valori arbitrari finché gli avvisi non scompaiono. Distinguere l'identità hardware persistente dall'identificatore del nodo osservato in una sessione. Registra il comportamento previsto dopo il riavvio. L'identità univoca e comprensibile è importante perché i dati ricevuti devono rimanere associati al sensore o all'attuatore corretto durante la manutenzione e la riconfigurazione.
Disegnare il bus fisico
Mappa segmenti di cavo, giunzioni, connettori, distribuzione di alimentazione e terminazione in base all'installazione effettiva. Un elenco semplificato dei dispositivi software non rivela tutti i rami fisici. Confrontare la disposizione con la guida hardware applicabile e la progettazione dell'aeromobile approvata. Non aggiungere terminatori semplicemente perché la comunicazione sembra instabile. Una valutazione corretta richiede l'ubicazione e lo scopo degli elementi esistenti, insieme ai requisiti del dispositivo e ad eventuali modifiche apportate durante i lavori recenti.
Separare lo stato del nodo dai dati utili dell'applicazione
Un nodo presente può riportare lo stato senza fornire tutte le funzioni previste dall'aereo. Esaminare i messaggi dell'applicazione pertinenti, le informazioni sullo stato del dispositivo e il supporto per l'implementazione. Al contrario, un elemento di visualizzazione mancante può avere origine nella configurazione di ricezione piuttosto che dimostrare un bus rotto. Conserva i timestamp e le funzioni interessate. Questa distinzione guida il controllo successivo verso la connettività fisica, l'identità, l'interpretazione del software o il comportamento specifico del dispositivo invece di trattare ogni sintomo come identico.
Valutare i cambiamenti con una linea di base nota
Quando un dispositivo o un cavo viene sostituito, registra esattamente cosa è cambiato ed esamina la topologia e la configurazione risultanti. Utilizzare metodi diagnostici approvati e precauzioni elettriche appropriate. Confronta l'avvio, lo stato e il comportamento richiesto dell'applicazione con la linea di base mantenuta. Un singolo rilevamento riuscito non significa accettazione completa. Le prove dovrebbero dimostrare che il dispositivo fisico corretto fornisce le informazioni previste in modo affidabile nelle condizioni effettivamente valutate dal processo tecnico.
Mantieni un riferimento di rete gestibile
Archiviare insieme il diagramma del bus, le identità dei componenti, le ipotesi di allocazione, i riferimenti di terminazione, le versioni del software e i controlli accettati. Fare in modo che le espansioni successive richiedano una revisione, anziché collegare nuove periferiche tramite una decisione informale. Ciò aiuta i team NiVO a valutare le periferiche CAN supportate senza dare per scontata la compatibilità universale. Inoltre, rende più efficiente la comunicazione di servizio: il tecnico riceve una rete identificabile e un sintomo delimitato, non semplicemente un rapporto che a volte un sensore CAN scompare.