DroneCAN-Knotenkennungen, Busabschluss und Einbautopologie
Untersuchen Sie DroneCAN-Installationen anhand von Knotenidentitäten, Statusnachweisen, physischer Topologie, Referenzen für den Busabschluss und dokumentierter gerätespezifischer Unterstützung.
Führen Sie eine Bestandsaufnahme der Knoten durch, bevor Sie die Konfiguration ändern
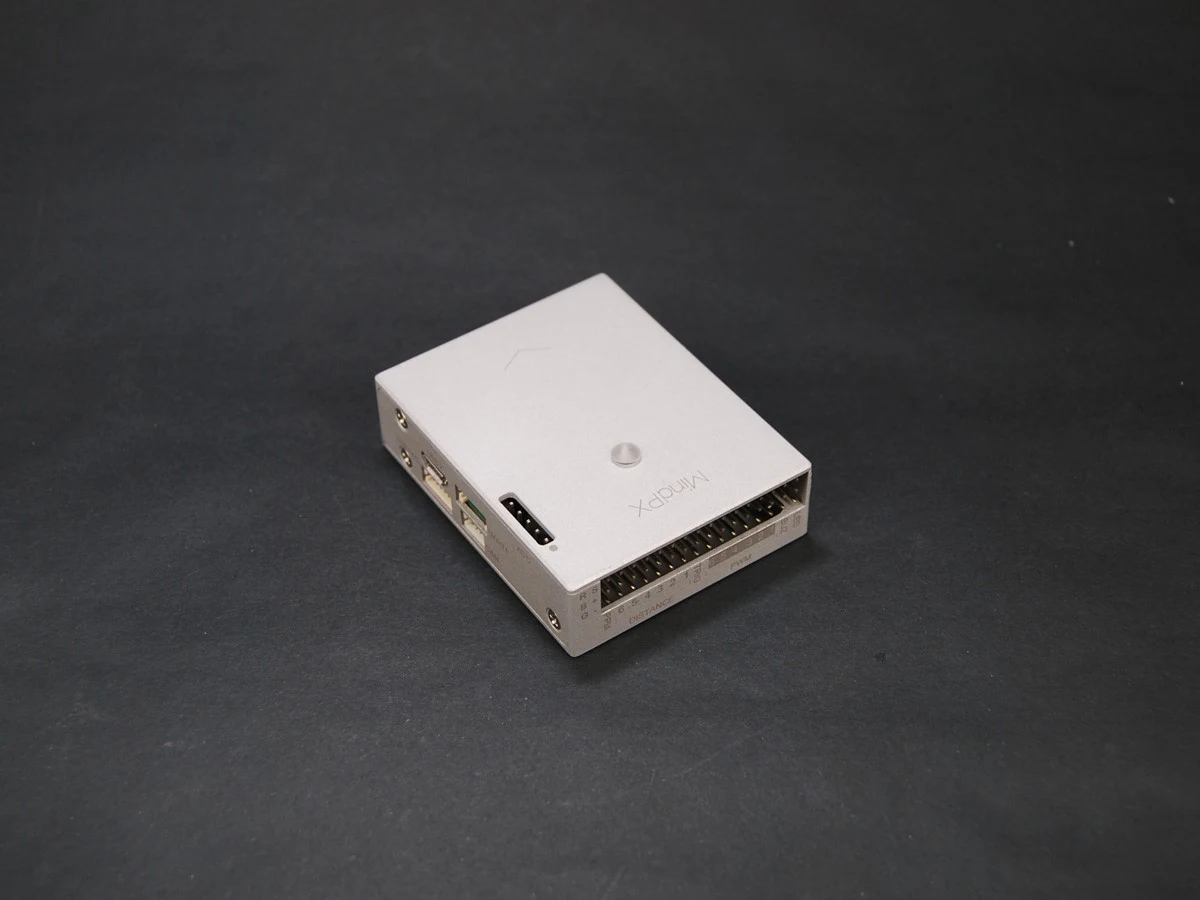
Listen Sie den Controller und jedes verbundene DroneCAN-Gerät mit physischer Identität, Firmware, Funktion und verfügbaren Knoteninformationen auf. Ein bekannter Gerätename lässt nicht erkennen, welche physikalische Einheit eine Nachricht erzeugt hat. Behalten Sie den erkannten Netzwerkstatus bei, bevor Sie Adressen ändern oder Komponenten austauschen. Diese Bestandsaufnahme liefert zeitweise fehlenden Gerätemeldungen eine konkrete Grundlage und verhindert, dass davon ausgegangen wird, dass ein neu angeschlossenes Ersatzteil mit dem Gerät identisch ist, das es ersetzt hat.
Verstehen Sie Kennungen und Vergabeverfahren
DroneCAN-Knoten erfordern für das Netzwerk geeignete Identitäten und unterstützte Systeme können unterschiedliche Vergabeverfahren verwenden. Lesen Sie die Geräte- und Netzwerkdokumentation, anstatt willkürliche Werte zuzuweisen, bis die Warnungen verschwinden. Unterscheiden Sie die persistente Hardwareidentität von der in einer Sitzung beobachteten Knotenkennung. Erwartetes Verhalten nach dem Neustart aufzeichnen. Eine eindeutige und verständliche Identität ist wichtig, da empfangene Daten auch bei Wartung und Neukonfiguration mit dem richtigen Sensor oder Aktor verknüpft bleiben müssen.
Zeichnen Sie den physischen Bus
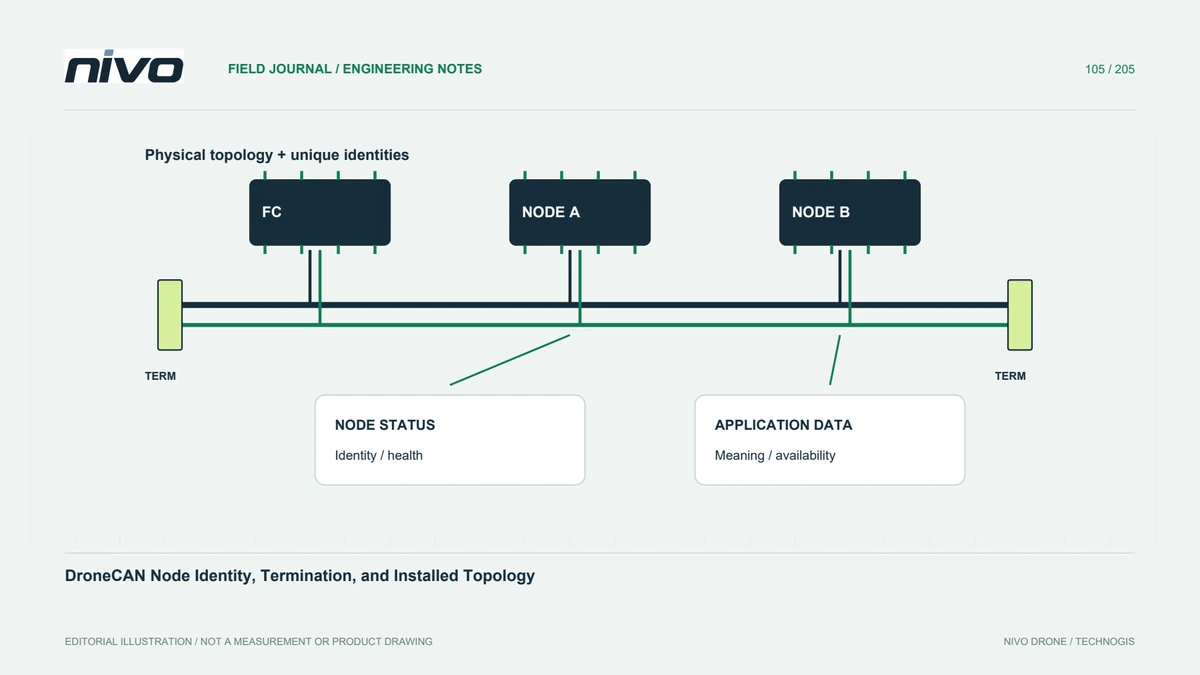
Ordnen Sie Kabelsegmente, Abzweigungen, Anschlüsse, Stromverteilung und Busabschlüsse entsprechend der tatsächlichen Installation zu. Eine vereinfachte Softwaregeräteliste zeigt nicht jeden physischen Zweig. Vergleichen Sie die Anordnung mit den geltenden Hardware-Richtlinien und dem genehmigten Flugzeugdesign. Fügen Sie keine Terminatoren hinzu, nur weil die Kommunikation instabil erscheint. Für eine korrekte Beurteilung sind Standort und Zweck der vorhandenen Elemente sowie Geräteanforderungen und alle während der letzten Arbeiten vorgenommenen Änderungen erforderlich.
Trennen Sie den Knotenstatus von nützlichen Anwendungsdaten
Ein vorhandener Knoten kann den Status melden, ohne jede vom Flugzeug erwartete Funktion bereitzustellen. Untersuchen Sie die relevanten Anwendungsmeldungen, Gerätezustandsinformationen und Implementierungsunterstützung. Umgekehrt kann ein fehlendes Anzeigeelement eher auf die Empfangskonfiguration zurückzuführen sein als auf einen defekten Bus. Behalten Sie Zeitstempel und betroffene Funktionen bei. Diese Unterscheidung lenkt die nächste Prüfung auf physische Konnektivität, Identität, Softwareinterpretation oder gerätespezifisches Verhalten, anstatt jedes Symptom als identisch zu behandeln.
Bewerten Sie Änderungen mit einer bekannten Basislinie
Wenn ein Gerät oder Kabel ausgetauscht wird, notieren Sie genau, was sich geändert hat, und überprüfen Sie die resultierende Topologie und Konfiguration. Verwenden Sie zugelassene Diagnosemethoden und geeignete elektrische Vorsichtsmaßnahmen. Vergleichen Sie Start, Status und erforderliches Anwendungsverhalten mit der beibehaltenen Baseline. Eine einzelne erfolgreiche Geräteerkennung ist noch keine vollständige Akzeptanz. Der Nachweis soll zeigen, dass das richtige physikalische Gerät die beabsichtigten Informationen unter den Bedingungen, die der technische Prozess tatsächlich auswertet, zuverlässig liefert.
Halten Sie eine wartbare Netzwerkreferenz bereit
Speichern Sie das Busdiagramm, Komponentenidentitäten, Zuordnungsannahmen, Referenzen für den Busabschluss, Softwareversionen und akzeptierte Prüfungen zusammen. Sorgen Sie dafür, dass spätere Erweiterungen eine Überprüfung und nicht eine ungeprüfte Entscheidung zum Anschließen eines Geräts auslösen. Dies hilft NiVO-Teams bei der Bewertung unterstützter CAN-Peripheriegeräte, ohne eine universelle Kompatibilität vorauszusetzen. Außerdem wird die Servicekommunikation effizienter: Der Techniker erhält ein identifizierbares Netzwerk und ein begrenztes Symptom, nicht nur eine Meldung, dass ein CAN-Sensor manchmal verschwindet.