UART・PWM・CAN:実際のドローンインターフェースを検証する
センサーやペイロードの統合では、コネクタ形状、電気的互換性、信号の意味、対応プロトコルとアプリケーション動作を区別します。
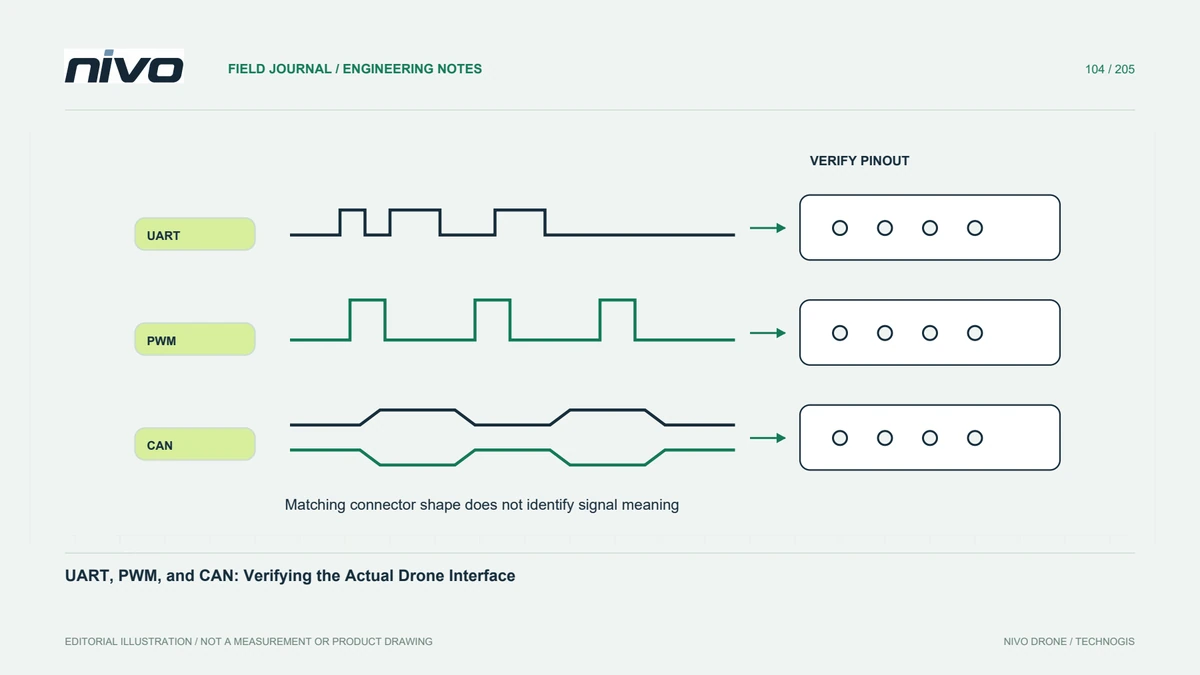
コネクタ形状より機能から考える
2 つのデバイスは、異なる信号や電気要件を伝送しながら、同様のコネクタを使用できます。実際のポート、ピンの機能、供給条件、および両側のメーカーのドキュメントを特定します。 UART、PWM、および CAN は、さまざまなインターフェイスの配置を記述します。これらはケーブルの交換可能なラベルではありません。機械的接続が成功しても、統合を承認することはできません。アダプターを選択する前、または使い慣れたワイヤーの色で互換性が確立されると仮定する前に、インターフェイス レコードを作成します。
電気層と情報層を区別する
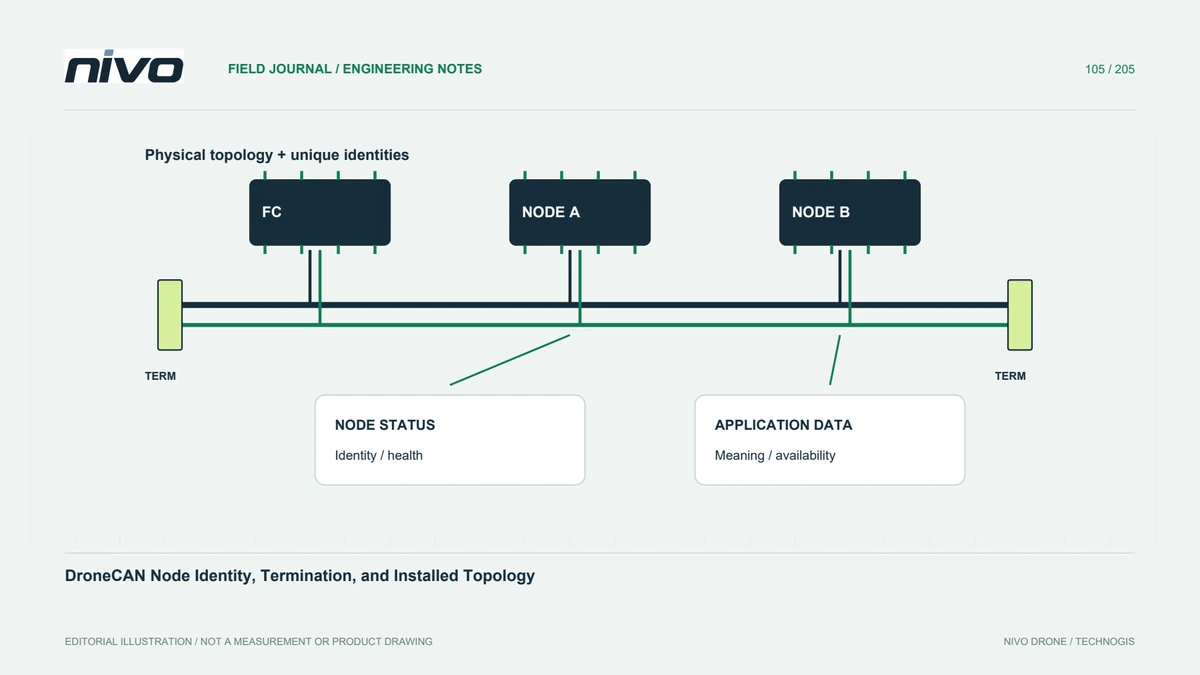
電気的な互換性は 1 つの問題です。発信される情報の意味は別です。シリアル接続は、両方のデバイスが MAVLink を使用することを自動的に意味するものではなく、CAN 接続はすべてのアプリケーション プロトコルのサポートを確立するものではありません。 PWM の動作も同様に、関連するデバイスと構成によって異なります。各レイヤーを明示的に文書化します。これにより、インストール内に未解決の電気的またはピン定義の問題が残っている間、トラブルシューティングがソフトウェア設定にジャンプすることがなくなります。
信号の方向と担当機器を記録する
どの部品が送信、受信、指令、報告、または電源供給を担当するかを特定します。ルーティングと中間コンバーターが含まれます。観測されたステータス値は、確認されたコマンド応答とは異なります。複数のデバイスがリソースを共有する場合、その識別情報と役割を説明します。明確な図は、何かが動き始めたり画面に表示されたりするかどうかを確認するためだけに設定を繰り返し変更することなく、配線の反転、サポートされていないメッセージ、出力マッピングの問題、またはアプリケーションの誤解を区別するのに役立ちます。
文書化された実装を確認する
サポートされているポート、ソフトウェア バージョン、設定、および制限については、該当する航空機、コントローラー、およびペイロードの情報をお読みください。一般的なプロトコル標準は機能を説明するものであり、必ずしも特定の製品が実装するものではありません。必要な適応は、既存の機能ではなくエンジニアリング作業として記録します。カテゴリ名だけから NiVO の互換性を推測しないでください。受け入れられたインターフェイスは、実際に提供された構成と、その意図された動作を確立するために使用された証拠を記述する必要があります。
情報経路全体を検証する
既知の入力またはコマンドを、予想されるデバイスの動作および記録された証拠に結び付ける、承認されたテスト計画を使用します。推進およびその他の危険な機能は、該当する保守上の注意事項に従ってください。関連する場合、文書化された再起動または再接続条件後の動作を確認します。目に見えるメッセージだけでは、正しい解釈を証明することなく、受信を証明する可能性があります。失敗した観察を保存しておくと、後の変更が元の質問に対処したのか、単に症状が変化しただけなのかが明らかになるためです。
インターフェース定義を引き継ぐ
ポート ID、配線リファレンス、電気的要件、プロトコルの役割、ソフトウェア コンテキスト、および承認結果を提供します。アダプターとケーブルのリビジョンを識別できるようにしてください。将来の技術者は、記憶から実験を再構築することなく、承認されたコンポーネントを接続する必要があります。これにより、NiVO ペイロードの議論が実用的になり、プラグの互換性に関する仮定が減ります。その一方で、テストされていない組み合わせは、エンドツーエンドの動作が文書化され、適切な技術的使用承認が記載された構成と明確に区別できるようになります。