UART, PWM e CAN: verificar a interface real do drone
Na integração de sensores e cargas úteis, distinga o formato dos conectores, compatibilidade elétrica, significado dos sinais, protocolos suportados e comportamento da aplicação.
Começar pela função e não pelo formato do conector
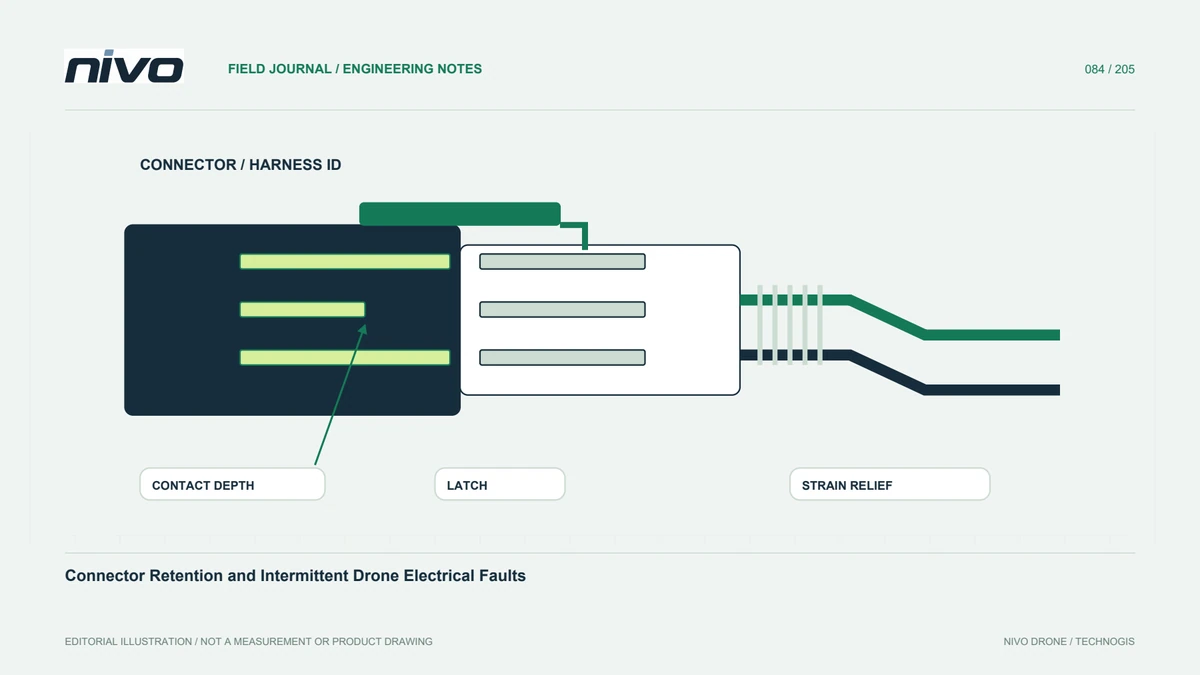
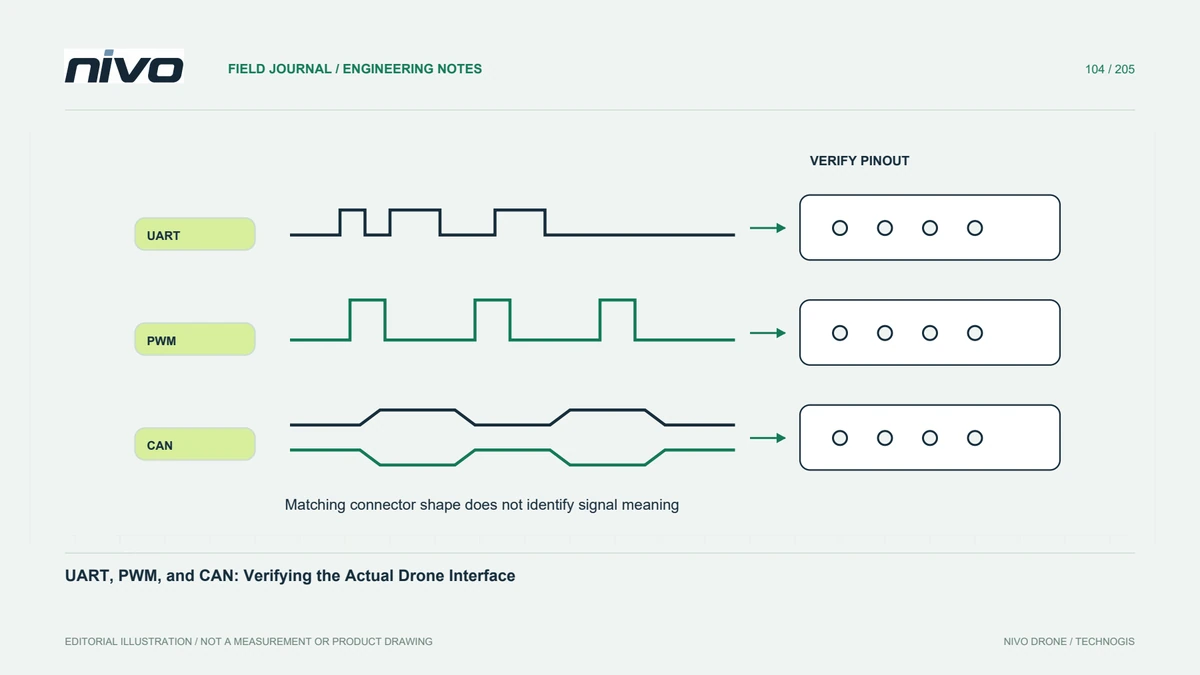
Dois dispositivos podem usar conectores semelhantes enquanto transportam sinais ou requisitos elétricos diferentes. Identifique a porta real, as funções dos pinos, as expectativas de fornecimento e a documentação do fabricante em ambos os lados. UART, PWM e CAN descrevem diferentes arranjos de interface; elas não são etiquetas intercambiáveis para um cabo. Uma ligação mecânica bem-sucedida não poderá aprovar a integração. Crie um registo de interface antes de selecionar adaptadores ou presumir que cores de fios familiares estabelecem compatibilidade.
Separar as camadas elétrica e de informação
A compatibilidade elétrica é uma questão; o significado da informação transmitida é outro. Uma ligação serial não significa automaticamente que ambos os dispositivos usem MAVLink, e a conectividade CAN não estabelece suporte para todos os protocolos de aplicação. O comportamento do PWM também depende do dispositivo e da configuração relevantes. Documente cada camada explicitamente. Isso evita que a solução de problemas passe para as configurações do software enquanto um problema elétrico ou de definição de pinos não resolvido permanece na instalação.
Registar a direção e a responsabilidade de cada componente
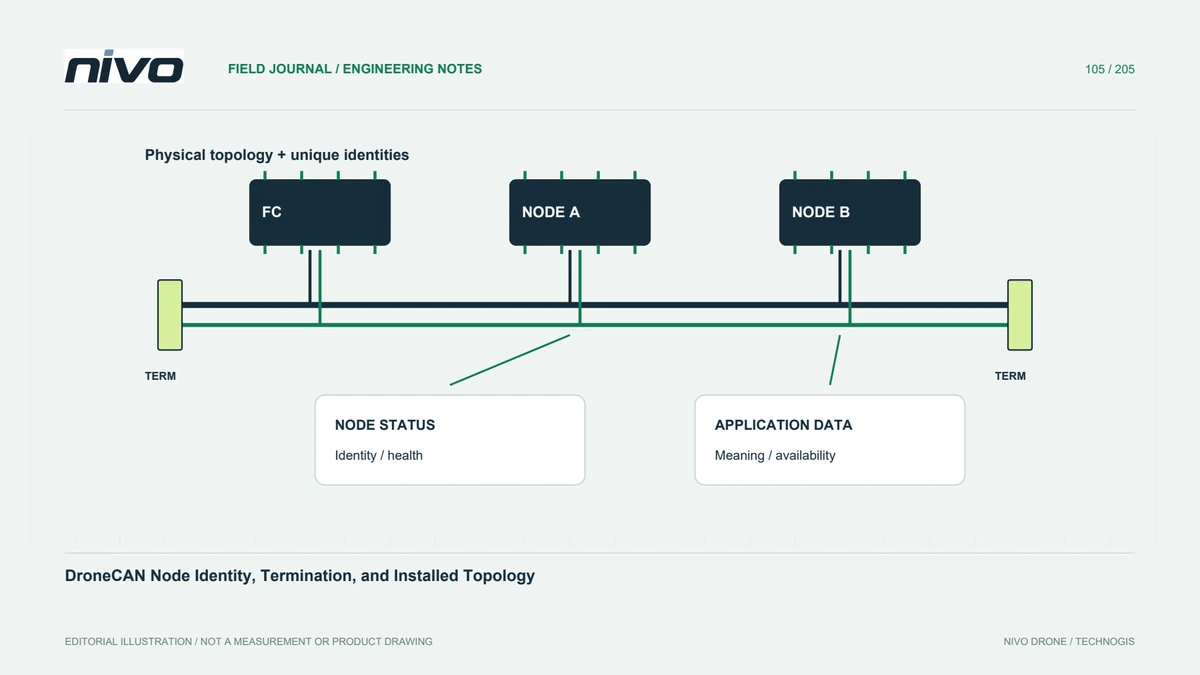
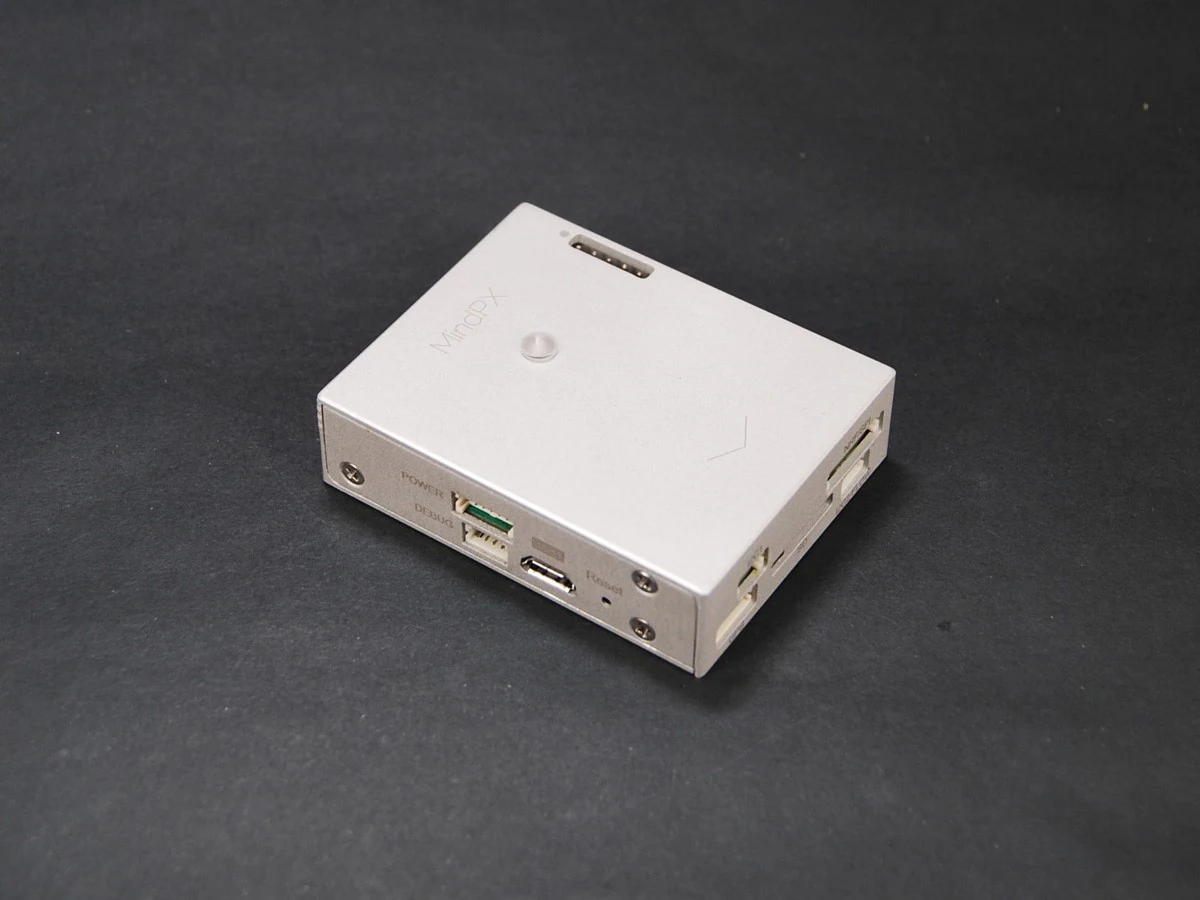
Identifique qual componente envia, recebe, comanda, reporta ou fornece energia. Inclua o encaminhamento e qualquer conversor intermediário. Um valor de estado observado é diferente de uma resposta de comando confirmada. Onde vários dispositivos partilham recursos, explique suas identidades e funções. Um diagrama claro ajuda a separar uma inversão de cablagem, uma mensagem não suportada, um problema de mapeamento de saída ou um mal-entendido do aplicação, sem alterar repetidamente as configurações apenas para ver se algo começa a se mover ou a aparecer na ecrã.
Verificar a implementação documentada
Leia as informações aplicáveis sobre aeronave, controlador e carga útil para portas suportadas, versões de software, configurações e limitações. Um padrão de protocolo genérico explica os recursos, não necessariamente o que um produto específico implementa. Registe qualquer adaptação necessária como trabalho de engenharia e não como um recurso existente. Não infira a compatibilidade do NiVO apenas com o nome de uma categoria. A interface aceite deve descrever a configuração realmente fornecida e as evidências utilizadas para estabelecer a operação pretendida.
Verificar todo o percurso da informação
Use um plano de teste aprovado conectando uma entrada ou comando conhecido ao comportamento esperado do dispositivo e às evidências registadas. Mantenha a propulsão e outras funções perigosas sob as precauções de manutenção aplicáveis. Confirme o comportamento após as condições documentadas de reinicialização ou reconexão, quando relevante. Uma mensagem visível por si só pode provar a recepção sem provar a interpretação correta. Preserve observações malsucedidas porque elas podem revelar se uma mudança posterior abordou a questão original ou apenas alterou o sintoma.
Entregar uma definição da interface
Forneça identidades de portas, referências de cablagem, requisitos elétricos, funções de protocolo, contexto de software e resultados de aceitação. Mantenha os adaptadores e as revisões dos cabos identificáveis. Um futuro técnico deveria conectar os componentes aprovados sem reconstruir um experimento de memória. Isso torna práticas as discussões sobre carga útil do NiVO e reduz suposições sobre compatibilidade da ficha, ao mesmo tempo em que deixa combinações não testadas claramente distinguíveis de configurações com comportamento de extremo a extremo documentado e uma autorização técnica adequada.