UART, PWM và CAN: kiểm chứng giao diện thực tế của drone
Phân biệt hình dạng đầu nối, tương thích điện, ý nghĩa tín hiệu, hỗ trợ giao thức và hành vi ứng dụng khi tích hợp cảm biến và payload.
Bắt đầu với chức năng thay vì hình dạng đầu nối
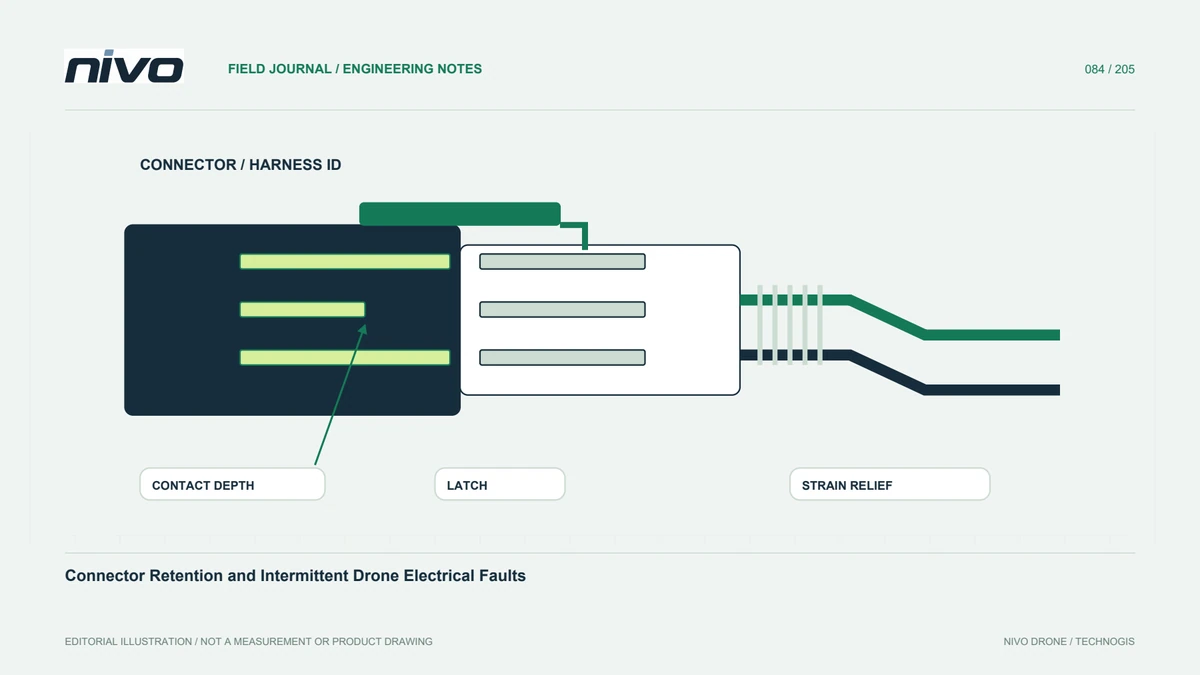
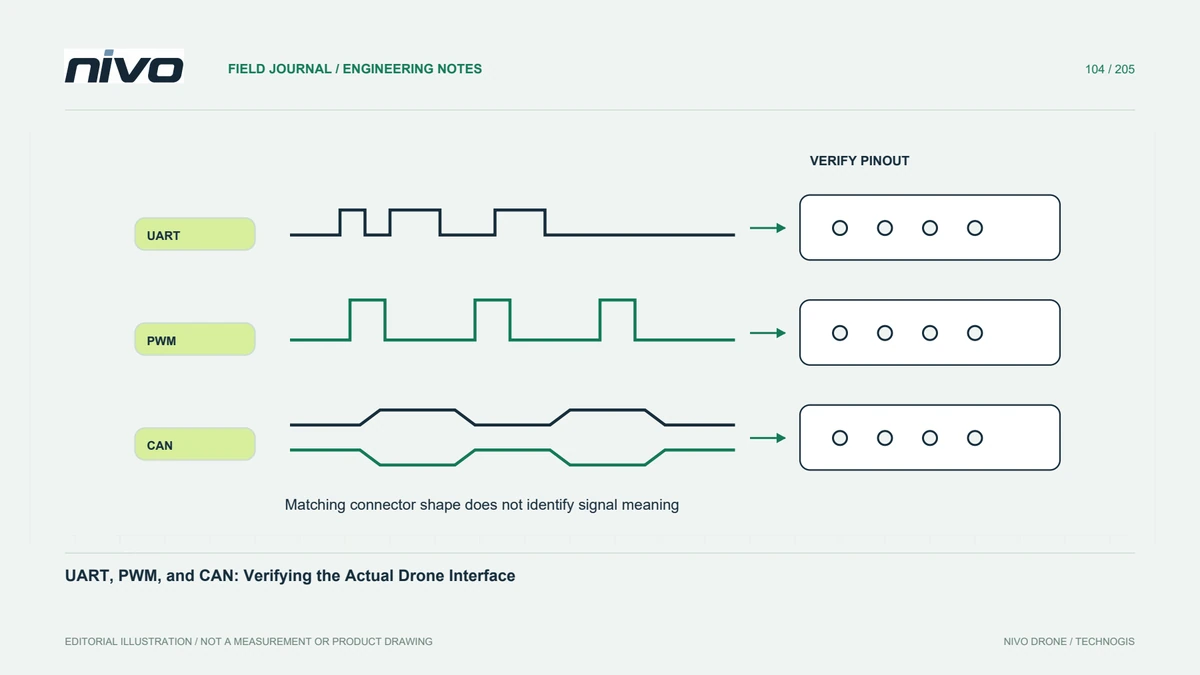
Hai thiết bị có thể sử dụng các đầu nối giống nhau trong khi mang các tín hiệu hoặc yêu cầu về điện khác nhau. Xác định cổng thực tế, chức năng từng chân, kỳ vọng về nguồn cung cấp và tài liệu của nhà sản xuất ở cả hai bên. UART, PWM và CAN mô tả các cách sắp xếp giao diện khác nhau; chúng không phải là nhãn có thể hoán đổi cho nhau cho cáp. Một kết nối cơ học thành công không thể phê duyệt việc tích hợp. Xây dựng bản ghi giao diện trước khi chọn bộ điều hợp hoặc giả định rằng màu dây quen thuộc sẽ thiết lập khả năng tương thích.
Tách biệt các lớp điện và thông tin
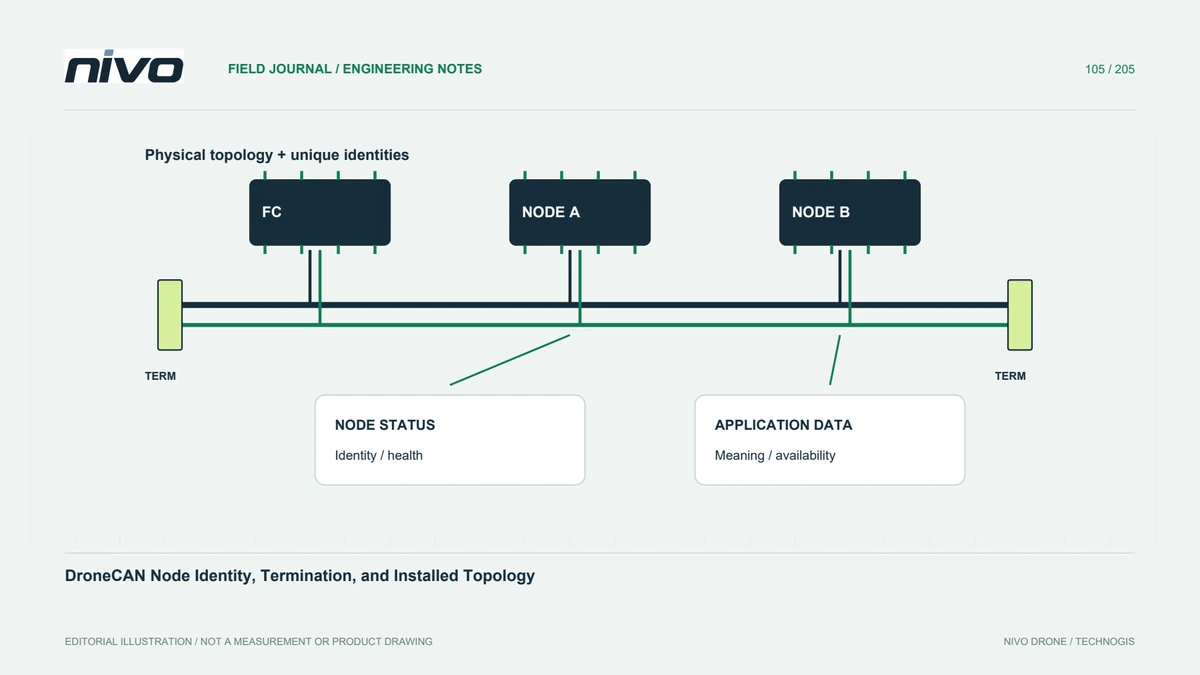
Khả năng tương thích về điện là một câu hỏi; ý nghĩa của thông tin được truyền đi là khác. Kết nối nối tiếp không tự động có nghĩa là cả hai thiết bị đều sử dụng MAVLink và kết nối CAN không thiết lập hỗ trợ cho mọi giao thức ứng dụng. Tương tự như vậy, hành vi của PWM phụ thuộc vào thiết bị và cấu hình có liên quan. Ghi lại từng lớp một cách rõ ràng. Điều này ngăn chặn việc khắc phục sự cố chuyển sang cài đặt phần mềm trong khi sự cố về điện hoặc định nghĩa chân cắm chưa được giải quyết vẫn còn trong hệ thống đã lắp đặt.
Ghi rõ chiều truyền và trách nhiệm của từng thành phần
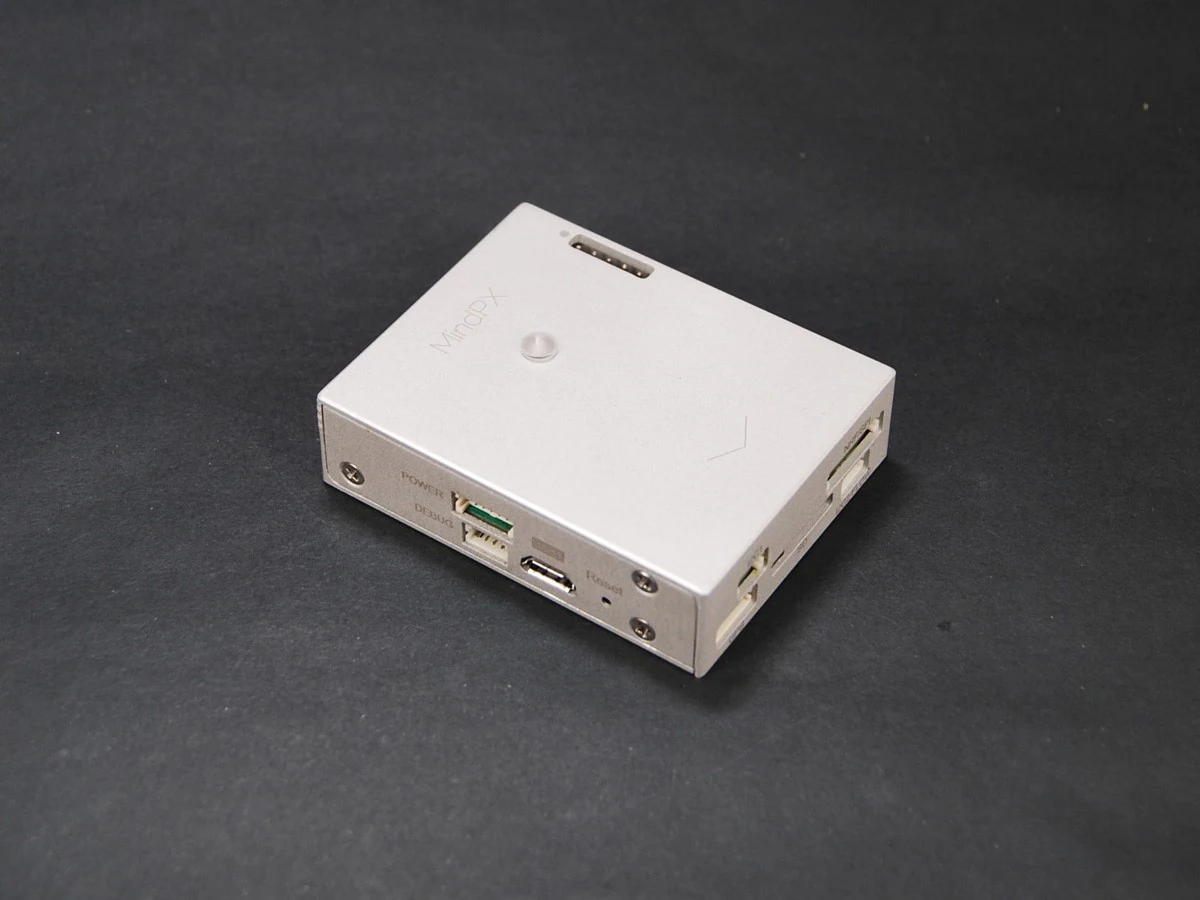
Xác định thành phần nào gửi, nhận, ra lệnh, báo cáo hoặc cung cấp năng lượng. Bao gồm định tuyến và bất kỳ bộ chuyển đổi trung gian nào. Giá trị trạng thái được quan sát khác với phản hồi lệnh được xác nhận. Trường hợp một số thiết bị chia sẻ tài nguyên, hãy giải thích danh tính và vai trò của chúng. Sơ đồ rõ ràng giúp tách biệt tình trạng đảo ngược dây, thông báo không được hỗ trợ, sự cố ánh xạ đầu ra hoặc hiểu nhầm ứng dụng mà không phải thay đổi cài đặt nhiều lần chỉ để xem liệu có thứ gì đó bắt đầu di chuyển hoặc xuất hiện trên màn hình hay không.
Kiểm tra chức năng triển khai được tài liệu xác nhận
Đọc thông tin về máy bay, bộ điều khiển và tải trọng hiện hành để biết các cổng, phiên bản phần mềm, cài đặt và giới hạn được hỗ trợ. Một tiêu chuẩn giao thức chung giải thích các khả năng, không nhất thiết là những gì một sản phẩm cụ thể triển khai. Ghi lại mọi điều chỉnh cần thiết dưới dạng công việc kỹ thuật chứ không phải là tính năng hiện có. Không suy ra khả năng tương thích NiVO chỉ từ tên danh mục. Giao diện được chấp nhận phải mô tả cấu hình thực sự được cung cấp và bằng chứng được sử dụng để thiết lập hoạt động dự định của nó.
Xác minh đường dẫn thông tin đầy đủ
Sử dụng kế hoạch kiểm tra đã được phê duyệt để kết nối đầu vào hoặc lệnh đã biết với hoạt động dự kiến của thiết bị và bằng chứng được ghi lại. Giữ động cơ đẩy và các chức năng nguy hiểm khác theo các biện pháp phòng ngừa bảo trì hiện hành. Xác nhận hành vi sau khi điều kiện khởi động lại hoặc kết nối lại được ghi lại nếu có liên quan. Chỉ một thông điệp hiển thị thôi cũng có thể chứng minh việc tiếp nhận mà không chứng minh được sự diễn giải đúng. Giữ lại những quan sát không thành công vì chúng có thể tiết lộ liệu một thay đổi sau đó có giải quyết được câu hỏi ban đầu hay chỉ đơn thuần là thay đổi triệu chứng.
Bàn giao định nghĩa giao diện
Cung cấp danh tính cổng, tham chiếu nối dây, yêu cầu về điện, vai trò giao thức, bối cảnh phần mềm và kết quả chấp nhận. Giữ các bộ điều hợp và bản sửa đổi cáp có thể nhận dạng được. Kỹ thuật viên tương lai nên kết nối các thành phần đã được phê duyệt mà không cần phải xây dựng lại thí nghiệm từ bộ nhớ. Điều này làm cho các cuộc thảo luận về tải trọng NiVO trở nên thiết thực và giảm các giả định về khả năng tương thích của phích cắm, đồng thời giúp phân biệt rõ ràng các kết hợp chưa được kiểm tra với các cấu hình có hoạt động từ đầu đến cuối được ghi lại và phê duyệt kỹ thuật phù hợp.