UART, PWM и CAN: проверка фактического интерфейса дрона
При интеграции датчиков и полезной нагрузки различайте форму разъёма, электрическую совместимость, смысл сигналов, поддержку протокола и работу приложения.
Начните с функции, а не с формы разъема
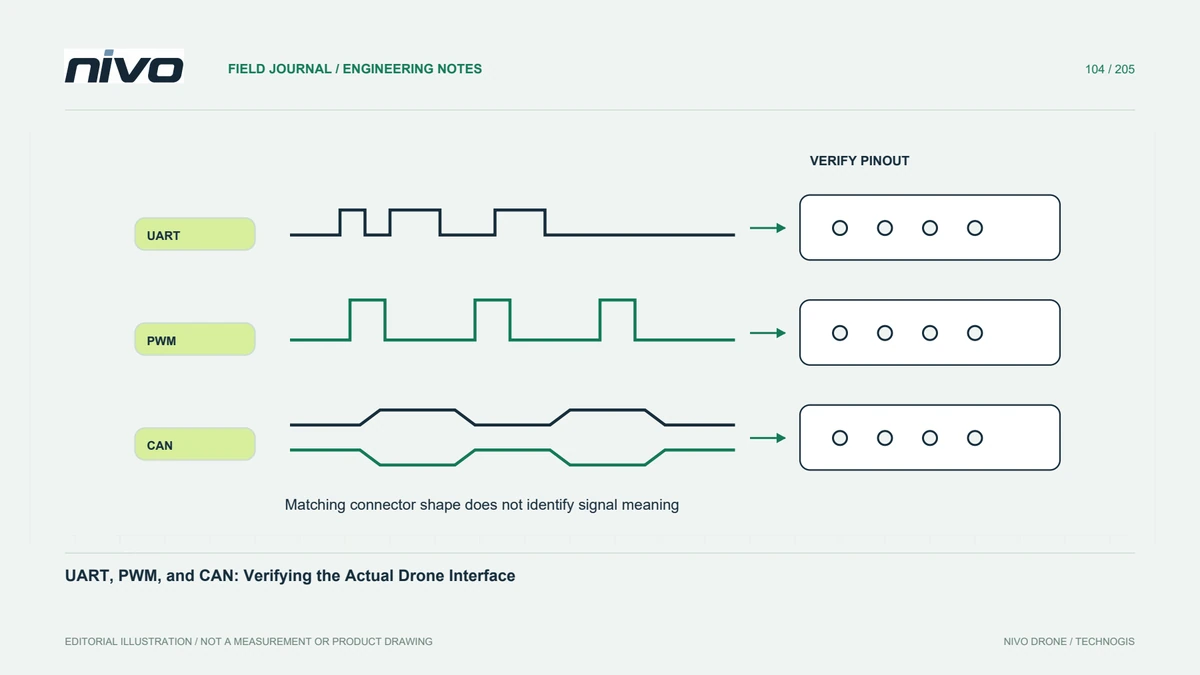
Два устройства могут использовать одинаковые разъемы, но при этом переносить разные сигналы или электрические требования. Определите фактический порт, функции контактов, требования к электропитанию и документацию производителя с обеих сторон. UART, PWM и CAN описывают различные схемы интерфейса; они не являются взаимозаменяемыми этикетками для кабеля. Успешное механическое соединение не может одобрить интеграцию. Прежде чем выбирать адаптеры или предполагать, что знакомые цвета проводов обеспечивают совместимость, создайте запись об интерфейсе.
Разделяйте электрический и информационный уровни
Электрическая совместимость – это один вопрос; смысл передаваемой информации другой. Последовательное соединение не означает автоматически, что оба устройства используют MAVLink, а соединение CAN не обеспечивает поддержку каждого протокола приложения. Поведение PWM также зависит от соответствующего устройства и конфигурации. Подробно документируйте каждый уровень. Это предотвращает переход к настройкам программного обеспечения при устранении неполадок, пока в процессе установки остается нерешенная электрическая проблема или проблема с определением контактов.
Запишите направление обмена и роли компонентов
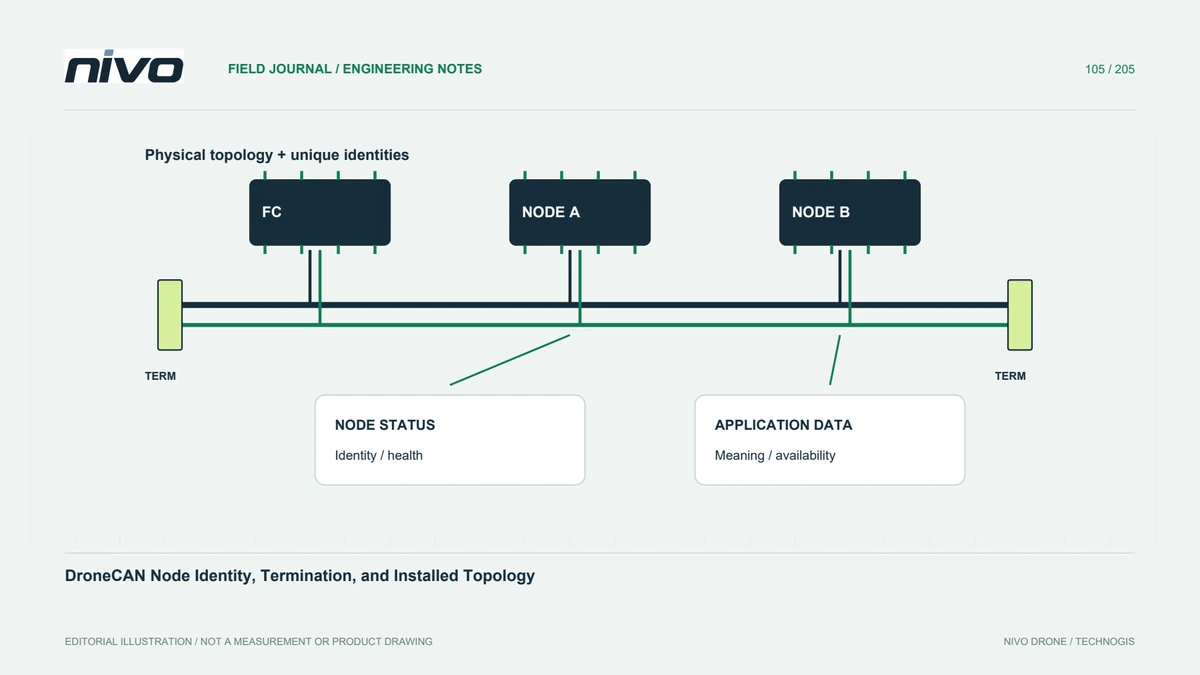
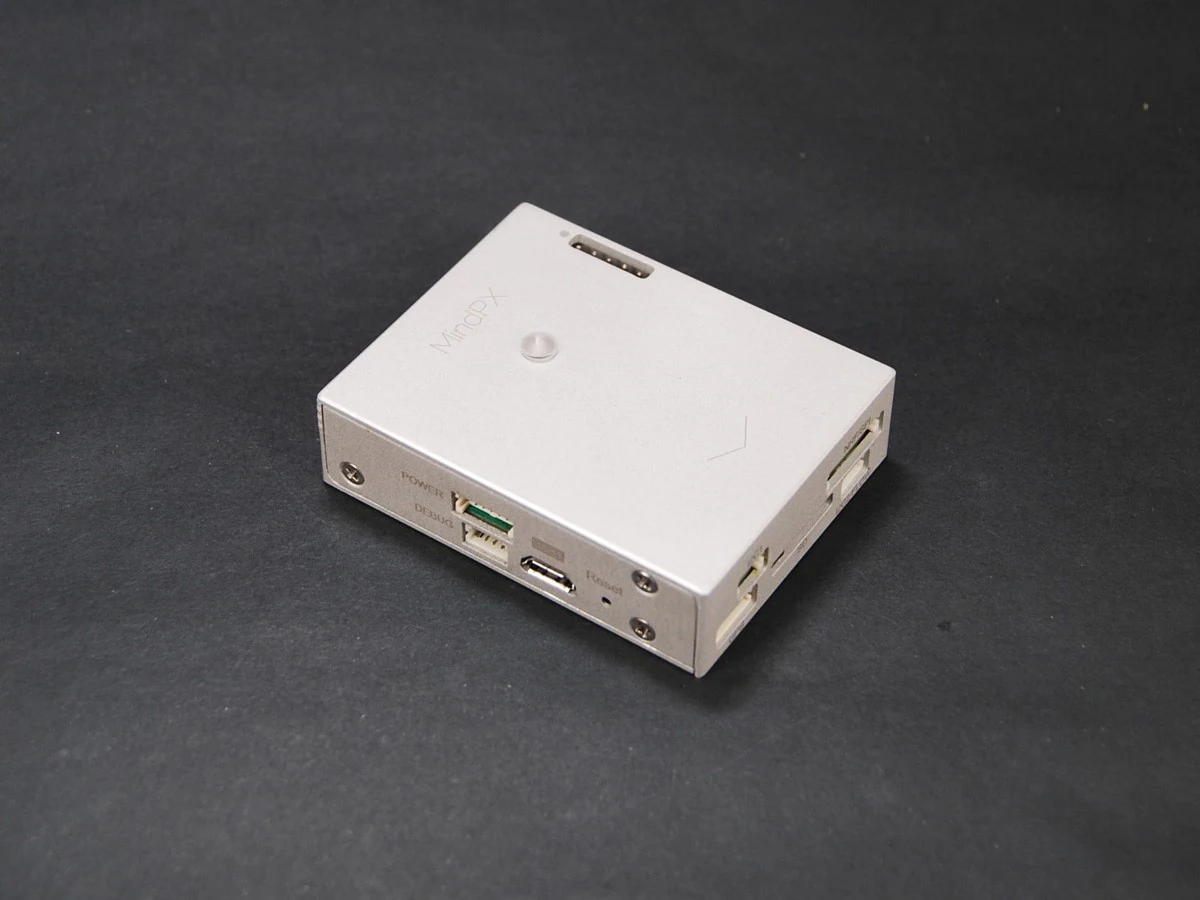
Определите, какой компонент отправляет, получает, управляет, сообщает или подает питание. Включите маршрутизацию и любой промежуточный преобразователь. Наблюдаемое значение состояния отличается от подтвержденного ответа на команду. Если несколько устройств совместно используют ресурсы, объясните их идентификаторы и роли. Четкая диаграмма помогает выявить перепутанное подключение, неподдерживаемое сообщение, проблему с назначением выходов или непонимание приложения без необходимости многократного изменения настроек просто для того, чтобы увидеть, начнет ли что-то двигаться или появляться на экране.
Проверьте документированную реализацию
Прочтите соответствующую информацию о воздушном судне, контроллере и полезной нагрузке для поддерживаемых портов, версий программного обеспечения, настроек и ограничений. Общий стандарт протокола объясняет возможности, а не обязательно то, что реализует конкретный продукт. Запишите любую необходимую адаптацию как инженерную работу, а не как существующую функцию. Не делайте вывод о совместимости NiVO только по названию категории. Принятый интерфейс должен описывать фактически предоставленную конфигурацию и доказательства, используемые для установления его предполагаемой работы.
Проверьте полный путь к информации
Используйте утвержденный план тестирования, связывающий известный ввод или команду с ожидаемым поведением устройства и записанными доказательствами. Следите за тем, чтобы двигательная установка и другие опасные функции соответствовали применимым мерам предосторожности при техническом обслуживании. Подтвердите поведение после задокументированных условий перезапуска или повторного подключения, если это необходимо. Видимое сообщение само по себе может подтвердить прием, но не доказывает правильность интерпретации. Сохраняйте неудачные наблюдения, поскольку они могут показать, касалось ли более позднее изменение исходного вопроса или просто изменился симптом.
Передайте определение интерфейса
Предоставьте идентификаторы портов, ссылки на проводку, электрические требования, роли протоколов, контекст программного обеспечения и результаты приемки. Следите за тем, чтобы адаптеры и версии кабелей были идентифицированы. Будущий техник должен соединить утвержденные компоненты, не реконструируя эксперимент по памяти. Это делает обсуждение полезной нагрузки NiVO практичным и уменьшает предположения о совместимости штекеров, в то же время оставляя непроверенные комбинации четко отличимыми от конфигураций с задокументированным сквозным поведением и соответствующим техническим допуском.