UART, PWM, dan CAN: Memverifikasi Antarmuka Drone Sebenarnya
Pisahkan bentuk konektor, kompatibilitas listrik, makna sinyal, dukungan protokol, dan perilaku aplikasi saat mengintegrasikan sensor serta payload drone.
Mulai dari fungsi, bukan bentuk konektor
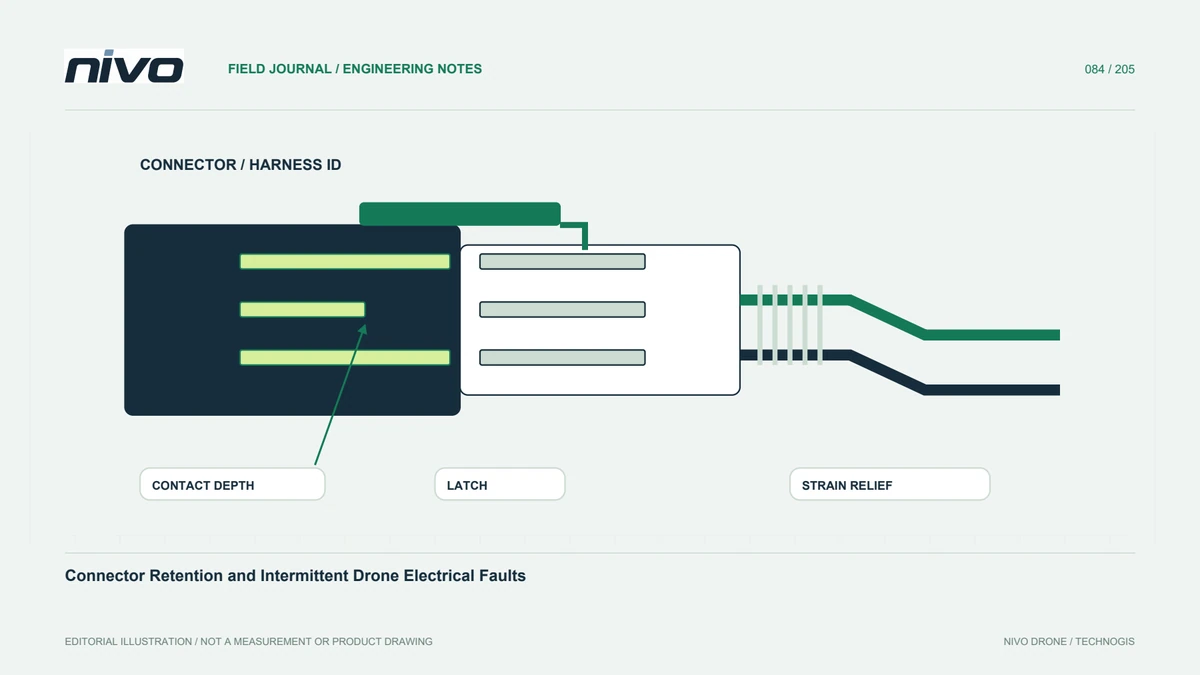
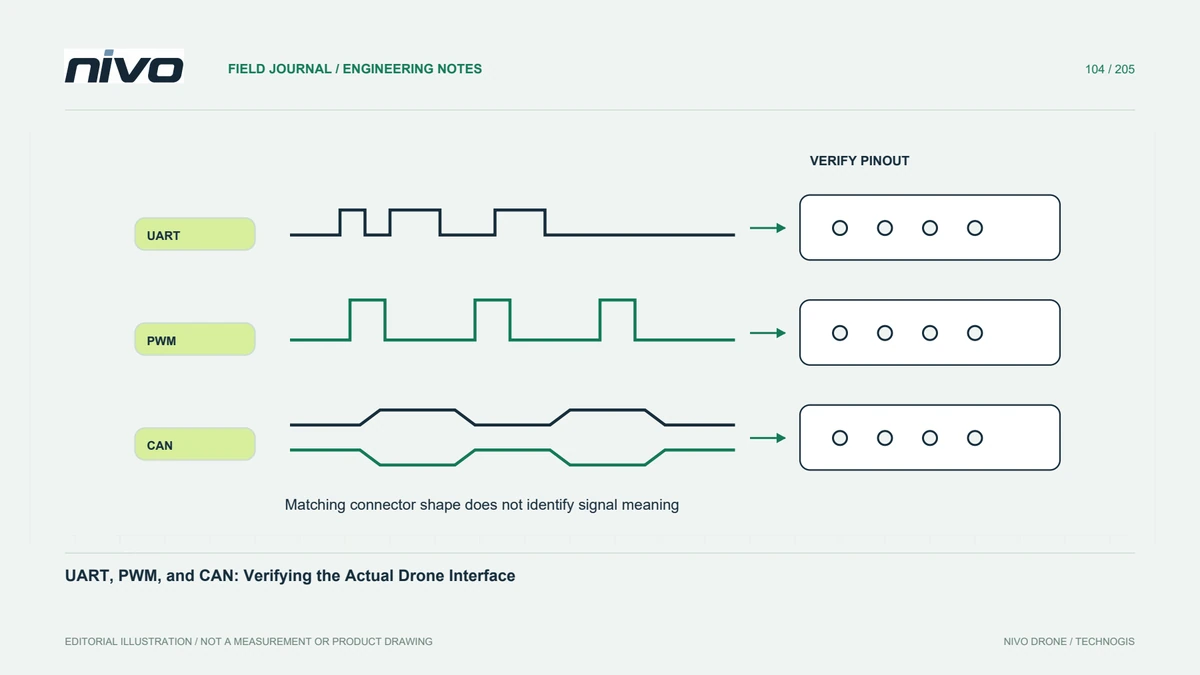
Dua perangkat dapat memakai konektor serupa dengan sinyal atau kebutuhan listrik berbeda. Identifikasi port sebenarnya, fungsi pin, kebutuhan pasokan, serta dokumentasi kedua pabrikan. UART, PWM, dan CAN menjelaskan susunan antarmuka berbeda, bukan label kabel yang dapat dipertukarkan. Sambungan mekanis berhasil tidak menyetujui integrasi. Buat catatan antarmuka sebelum memilih adaptor atau menganggap warna kabel familiar membuktikan kompatibilitas.
Pisahkan lapisan listrik dan informasi
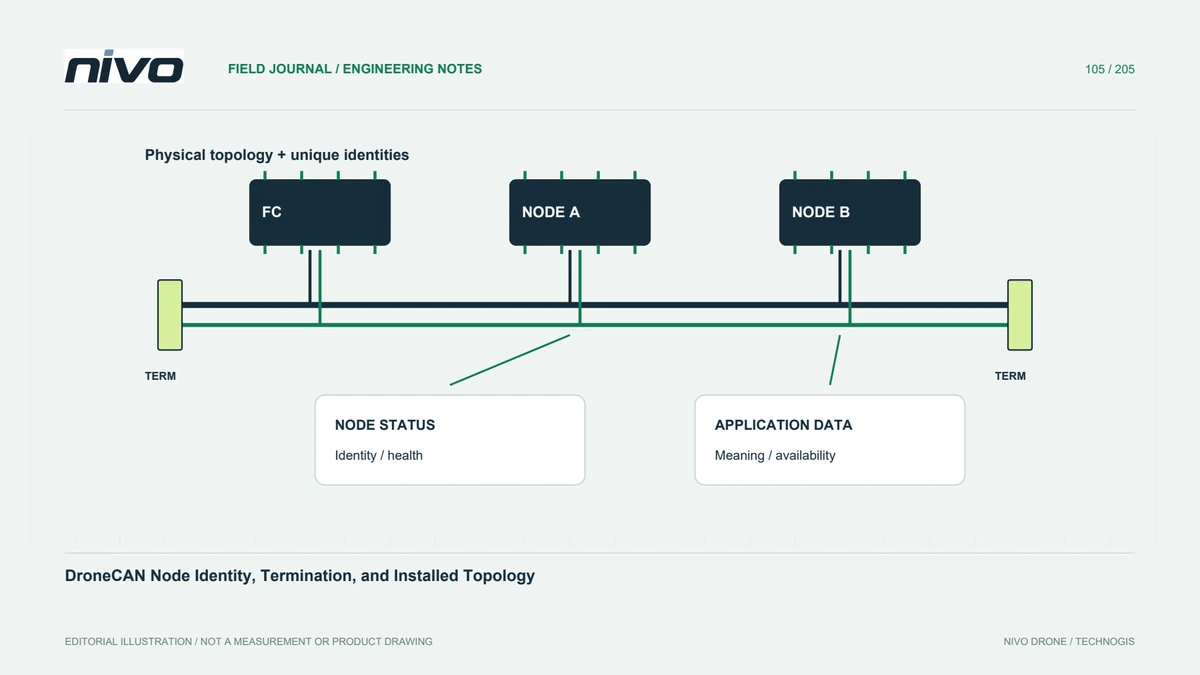
Kompatibilitas listrik adalah satu pertanyaan; makna informasi terkirim pertanyaan lain. Sambungan serial tidak otomatis berarti kedua perangkat memakai MAVLink, dan konektivitas CAN tidak menetapkan dukungan seluruh protokol aplikasi. Perilaku PWM juga bergantung pada perangkat serta konfigurasi relevan. Dokumentasikan tiap lapisan secara jelas. Ini mencegah penelusuran langsung melompat ke perangkat lunak sementara persoalan listrik atau definisi pin belum terselesaikan.
Catat arah dan pemilik fungsi
Identifikasi komponen pengirim, penerima, pemberi perintah, pelapor, atau pemasok daya. Sertakan routing dan konverter perantara. Status teramati berbeda dari respons perintah terkonfirmasi. Bila beberapa perangkat berbagi sumber daya, jelaskan identitas serta perannya. Diagram jelas membedakan kabel terbalik, pesan tidak didukung, pemetaan keluaran keliru, atau salah paham aplikasi tanpa berulang mengganti setelan hanya untuk melihat sesuatu bergerak atau muncul di layar.
Periksa implementasi terdokumentasi
Baca informasi pesawat, pengendali, dan payload yang berlaku mengenai port, versi perangkat lunak, setelan, serta batas didukung. Standar protokol menjelaskan kemampuan, bukan seluruh implementasi produk tertentu. Catat adaptasi yang diperlukan sebagai pekerjaan rekayasa, bukan fitur yang sudah ada. Jangan menyimpulkan kompatibilitas NiVO dari nama kategori saja. Antarmuka diterima menjelaskan konfigurasi sebenarnya serta bukti penetapan operasi yang dimaksud.
Verifikasi seluruh jalur informasi
Gunakan rencana uji resmi yang menghubungkan masukan atau perintah diketahui dengan perilaku perangkat harapan serta bukti tercatat. Propulsi dan fungsi berbahaya lainnya mengikuti pencegahan perawatan yang berlaku. Konfirmasikan perilaku setelah restart atau penyambungan ulang sesuai dokumentasi bila relevan. Pesan terlihat mungkin membuktikan penerimaan tanpa interpretasi benar. Simpan pengamatan gagal agar perubahan berikutnya dapat dinilai menjawab pertanyaan awal atau sekadar mengubah gejala.
Serahkan definisi antarmuka
Sediakan identitas port, referensi kabel, kebutuhan listrik, peran protokol, konteks perangkat lunak, serta hasil penerimaan. Pertahankan identitas adaptor dan revisi kabel. Teknisi berikutnya perlu menyambungkan komponen resmi tanpa menyusun ulang eksperimen dari ingatan. Ini membuat diskusi payload NiVO praktis dan mengurangi asumsi kompatibilitas colokan, sambil membedakan kombinasi belum diuji dari konfigurasi dengan perilaku menyeluruh terdokumentasi serta pelepasan teknis sesuai.