การยอมรับเวย์พอยท์กับความครอบคลุมของภาพใกล้ทางเลี้ยวสำรวจ
แยกความสมบูรณ์ของเวย์พอยท์ออกจากความครอบคลุมของภาพโดยตรวจสอบพฤติกรรมการนำทาง รูปทรงของกล้อง จังหวะทริกเกอร์ และการสังเกตที่ใช้งานได้ที่ปลายเส้นสำรวจ
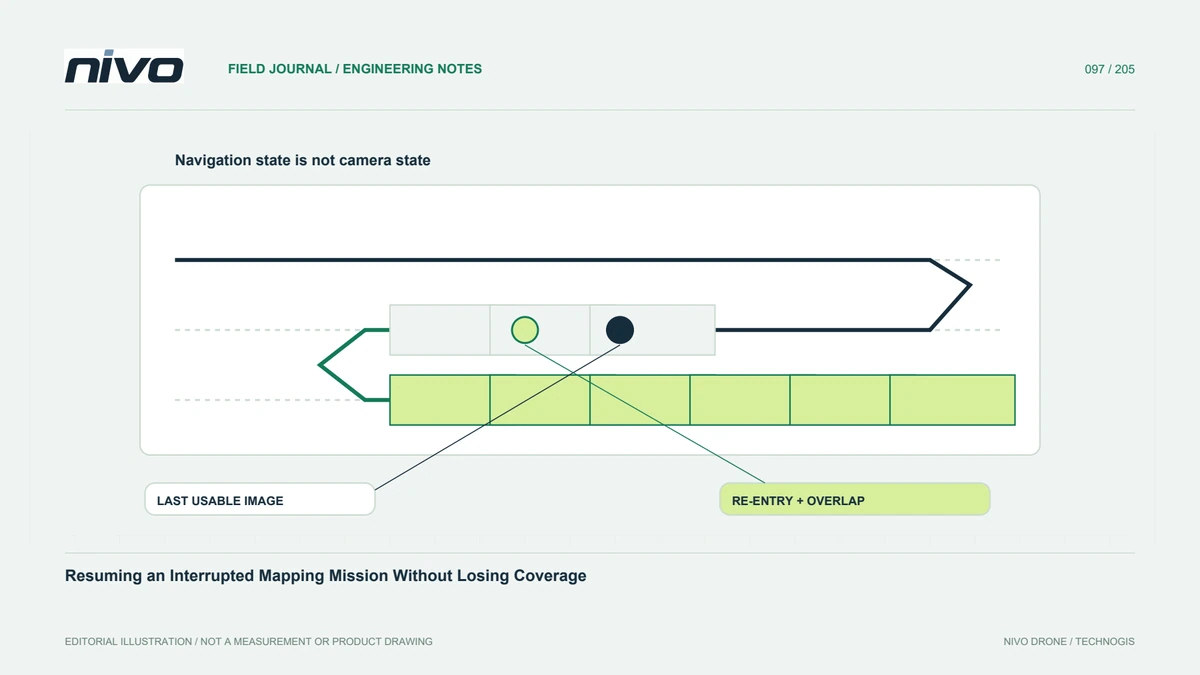
อย่าถือว่าจุดอ้างอิงที่เสร็จสิ้นเป็นเพียงรูปถ่าย
เหตุการณ์การนำทางบ่งชี้ว่าตรรกะยืนยันการผ่านจุดของระบบควบคุมการบินอัตโนมัติได้รับการตอบสนอง มันไม่ได้พิสูจน์ว่ามีภาพที่ใช้งานได้อยู่ในพิกัดที่แน่นอนนั้น ระบุพฤติกรรมของยานพาหนะที่ติดตั้งและคำสั่งภารกิจ แยกจุดอ้างอิงการนำทางออกจากเหตุการณ์กล้อง ความแตกต่างนี้มีความสำคัญที่ขอบการสำรวจ ซึ่งเส้นทางที่ดูเหมือนเสร็จสมบูรณ์ยังคงเหลือการสังเกตที่อ่อนแอหรือมีภาพทั่วไปที่ไม่เพียงพอสำหรับผลิตภัณฑ์การทำแผนที่ขั้นสุดท้าย
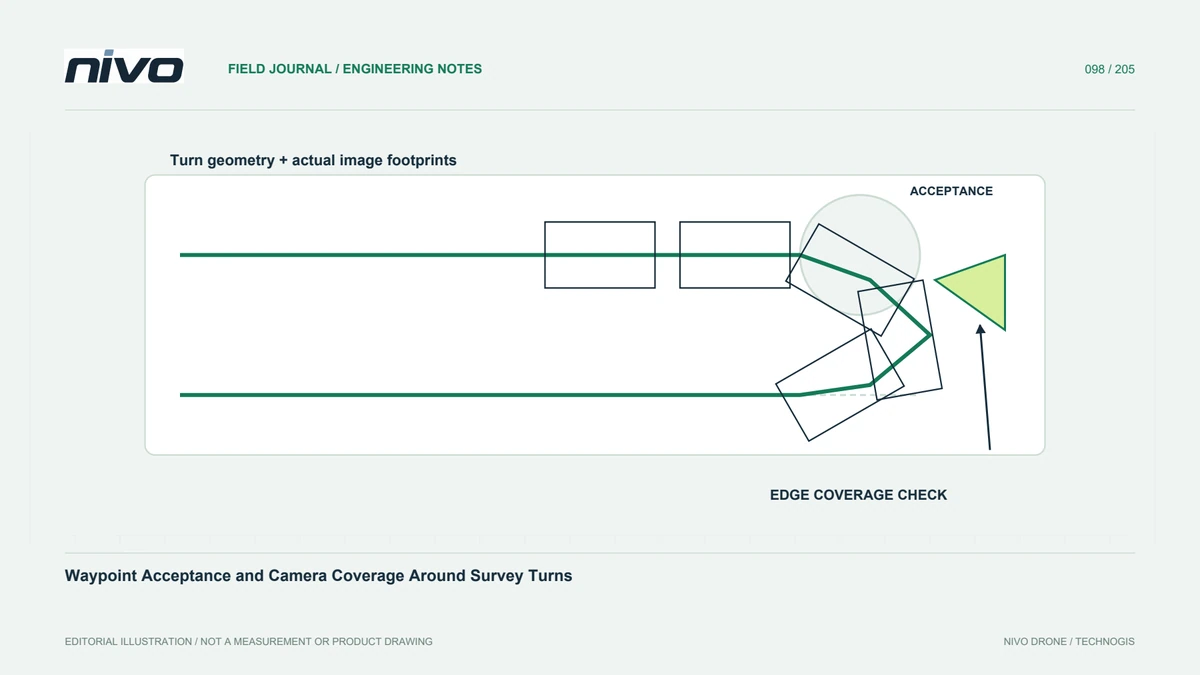
ตรวจสอบพฤติกรรมการเลี้ยวในบริบทที่แท้จริง
การเริ่มเลี้ยวและการยอมรับเวย์พอยท์ขึ้นอยู่กับการใช้งานการนำทางที่บันทึกไว้และการกำหนดค่าเครื่องบิน หลีกเลี่ยงการใช้รัศมีหนึ่งช่องเป็นเครื่องมือวาดภาพโดยตรงสำหรับทุกเส้นทางการบิน ตรวจสอบความเร็ว รูปทรง ขีดจำกัดการปฏิบัติงาน และความสัมพันธ์ระหว่างช่วงเส้นทางที่ต่อเนื่องกันผ่านกระบวนการวางแผนที่ได้รับอนุมัติ การแสดงตัวอย่างแผนที่มีประโยชน์ แต่ไม่ควรแทนที่หลักฐานที่แสดงว่าเครื่องบินจริงสามารถดำเนินการในเส้นทางที่ต้องการได้ภายใต้เงื่อนไขที่ได้รับการประเมิน
เชื่อมโยงขอบเขตภาพบนพื้นกับข้อกำหนดพื้นที่ขอบ
ตำแหน่งของรูปภาพเพียงอย่างเดียวไม่ได้อธิบายถึงความครอบคลุมของพื้นดินที่เป็นประโยชน์ การดูทิศทาง ท่าทางการบิน ภูมิประเทศ เลนส์ และคุณภาพมีอิทธิพลต่อขอบเขตภาพบนพื้นเมื่อใกล้ถึงทางเลี้ยว ระบุขอบเขตที่ผลิตภัณฑ์ขั้นสุดท้ายต้องสนับสนุนและการสังเกตที่จำเป็นนอกเหนือจากนั้น อย่าตัดความครอบคลุมที่รองรับเพียงเพื่อให้เส้นทางตรงกับรูปหลายเหลี่ยม การบินเพิ่มเติมใดๆ ยังคงต้องได้รับอนุญาตจากสถานที่ที่เหมาะสมและการประเมินการปฏิบัติงานมากกว่าการขยายรูปทรงเรขาคณิตโดยอัตโนมัติ
ตรวจสอบระยะเวลาผ่านการเปลี่ยนแปลงทิศทาง
คำสั่งทริกเกอร์ จังหวะเวลารับแสง และพฤติกรรมการจัดเก็บสามารถเปลี่ยนความสัมพันธ์ระหว่างการนำทางและภาพถ่ายที่บันทึกไว้ได้ เปรียบเทียบเหตุการณ์ที่เกี่ยวข้องกับภาพจริงและรูปทรงเรขาคณิต ช่วงเวลากระตุ้นปกติไม่ได้รับประกันว่าการสังเกตจะมีประโยชน์เท่าเทียมกันระหว่างการเปลี่ยนท่าทางการบิน ระบุว่ารูปถ่ายใดเป็นของการเก็บข้อมูลที่ยอมรับ และภาพใดเพียงบันทึกการเลี้ยวหรือการเคลื่อนตำแหน่ง รักษาความแตกต่างเหล่านั้นไว้เพื่อไม่ให้ผู้ประมวลผลข้อมูลอนุมานคุณภาพจากลำดับสัญลักษณ์กล้องที่วางแผนไว้อย่างเป็นระเบียบ
ทดสอบปลายแนวสำรวจที่เป็นตัวแทน
ใช้การทดลองที่ได้รับอนุมัติซึ่งครอบคลุมเรขาคณิตขอบเขตที่ยากลำบากและประมวลผลผลการสังเกต ตรวจสอบการรองรับขอบ การจัดตำแหน่ง ความเบลอ และช่องว่าง แทนที่จะตรวจสอบเฉพาะออร์โธโมซาอิกส่วนกลาง หากปลายด้านหนึ่งทำงานได้ไม่ดี ให้ตรวจสอบสาเหตุเฉพาะก่อนที่จะเปลี่ยนแปลงการตั้งค่าการนำทางทั้งหมด การเปลี่ยนแปลงอาจส่งผลต่อระยะอื่นๆ บันทึกการกำหนดค่าที่ได้รับการประเมินและเก็บตัวอย่างที่ไม่สำเร็จไว้ เพื่อให้ทีมอื่นเข้าใจข้อจำกัด แทนที่จะทำการทดสอบที่ไม่ชัดเจนซ้ำ
ยอมรับขอบเขตข้อมูลอย่างชัดเจน
การส่งมอบควรแสดงตำแหน่งที่ครอบคลุมที่ต้องการได้รับการสนับสนุน การสังเกตจากแหล่งที่มาใดที่สร้างไว้ และภาพการเคลื่อนที่ใดๆ ที่ยกเว้น เก็บเวอร์ชันภารกิจและการตีความการนำทางที่เกี่ยวข้องไว้พร้อมกับบันทึกคุณภาพ สิ่งนี้ทำให้ผู้ปฏิบัติงานและผู้ประมวลผลข้อมูล NiVO มีพื้นฐานร่วมกันในการหารือเกี่ยวกับคุณภาพที่ปลายแนวสำรวจ นอกจากนี้ยังป้องกันไม่ให้มีการนำเสนอรายการเวย์พอยท์ที่ประสบความสำเร็จอย่างเห็นได้ชัดเพื่อเป็นข้อพิสูจน์ว่าทุกขอบเขตโครงการมีภาพครอบคลุมที่ครบถ้วน คมชัด และใช้ประโยชน์ทางเรขาคณิตได้