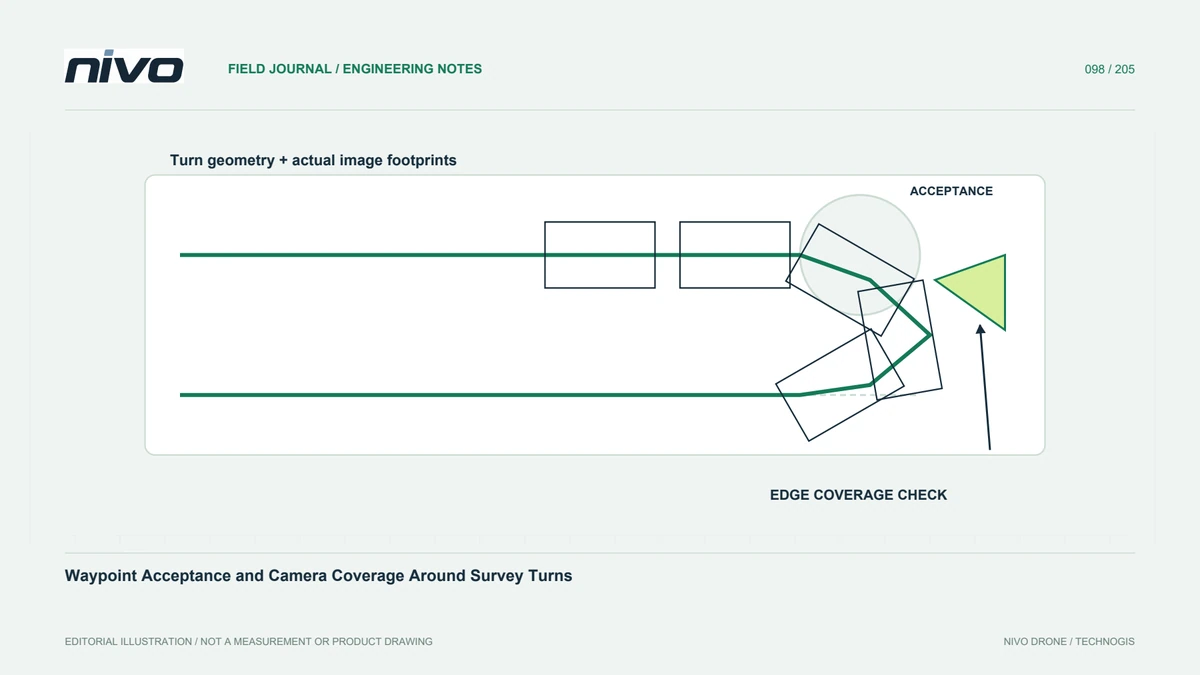
Penerimaan Waypoint dan Cakupan Kamera di Belokan Survei
Pisahkan waypoint selesai dari cakupan citra dengan memeriksa navigasi, geometri kamera, waktu pemicuan, dan pengamatan layak di ujung jalur survei.
Jangan samakan waypoint selesai dengan foto
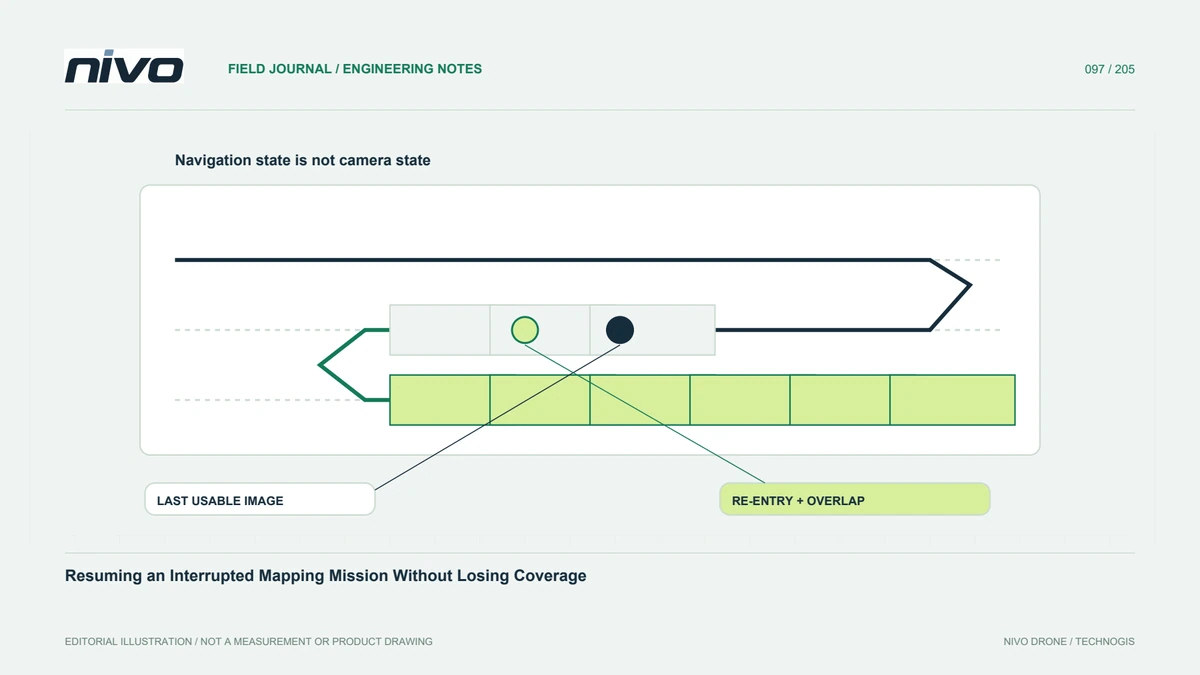
Peristiwa navigasi menandakan logika penyelesaian autopilot terpenuhi, bukan membuktikan citra layak ada pada koordinat tepat tersebut. Identifikasi perilaku kendaraan terpasang dan perintah misi. Pisahkan waypoint navigasi dari peristiwa kamera. Pembedaan ini penting di tepi survei, ketika jalur yang tampak selesai masih dapat menyisakan pengamatan lemah atau citra bersama kurang untuk produk pemetaan akhir.
Tinjau perilaku belok pada konteks sebenarnya
Awal belokan dan penerimaan waypoint bergantung pada implementasi navigasi terdokumentasi serta konfigurasi pesawat. Jangan memperlakukan satu kolom radius sebagai alat gambar langsung untuk semua jalur. Periksa kecepatan, geometri, batas operasi, dan hubungan antarsegmen melalui perencanaan resmi. Pratinjau peta berguna, tetapi tidak menggantikan bukti bahwa pesawat sebenarnya mampu melaksanakan jalur dalam kondisi evaluasi.
Hubungkan tapak kamera dengan kebutuhan tepi
Posisi citra saja tidak menjelaskan cakupan darat yang berguna. Arah pandang, sikap, medan, lensa, dan kualitas memengaruhi tapak dekat belokan. Nyatakan batas yang harus didukung produk serta pengamatan yang diperlukan di luarnya. Jangan memangkas cakupan pendukung hanya agar jalur cocok dengan poligon. Penerbangan tambahan tetap memerlukan izin lokasi dan penilaian operasi sesuai, bukan perpanjangan geometri otomatis.
Tinjau waktu saat perubahan arah
Perintah pemicuan, waktu eksposur, dan perilaku penyimpanan dapat menggeser hubungan navigasi dengan foto tercatat. Bandingkan peristiwa relevan terhadap citra serta geometrinya. Interval pemicuan teratur tidak menjamin pengamatan sama berguna saat sikap berubah. Identifikasi foto akuisisi diterima dan yang hanya mendokumentasikan manuver. Pertahankan pembedaan itu agar pemroses tidak menyimpulkan kualitas dari rangkaian simbol kamera rencana yang rapi.
Uji ujung jalur yang representatif
Gunakan uji resmi yang mencakup geometri batas sulit, lalu proses pengamatannya. Periksa dukungan tepi, alignment, kabur, dan celah, bukan hanya pusat ortomosaik. Bila satu ujung buruk, selidiki penyebab khusus sebelum mengubah seluruh navigasi. Perubahan dapat memengaruhi fase lain. Catat konfigurasi evaluasi serta simpan contoh gagal agar tim lain memahami keterbatasan, bukan mengulang percobaan ambigu.
Terima batas informasi secara jelas
Serah terima menunjukkan letak cakupan wajib yang didukung, pengamatan sumber pembuktiannya, dan citra manuver yang dikecualikan. Simpan versi misi serta interpretasi navigasi relevan bersama catatan kualitas. Ini memberi operator dan pemroses NiVO dasar bersama membahas kinerja ujung jalur. Daftar waypoint berhasil juga tidak keliru dipresentasikan sebagai bukti setiap batas proyek memiliki citra lengkap, tajam, dan berguna secara geometris.