Acceptation des waypoints et couverture photographique dans les virages du levé
Distinguez validation des waypoints et couverture par la navigation, la géométrie de prise de vue, les déclenchements et les observations en bout de ligne.
Ne considérez pas l'achèvement du waypoint comme une photographie
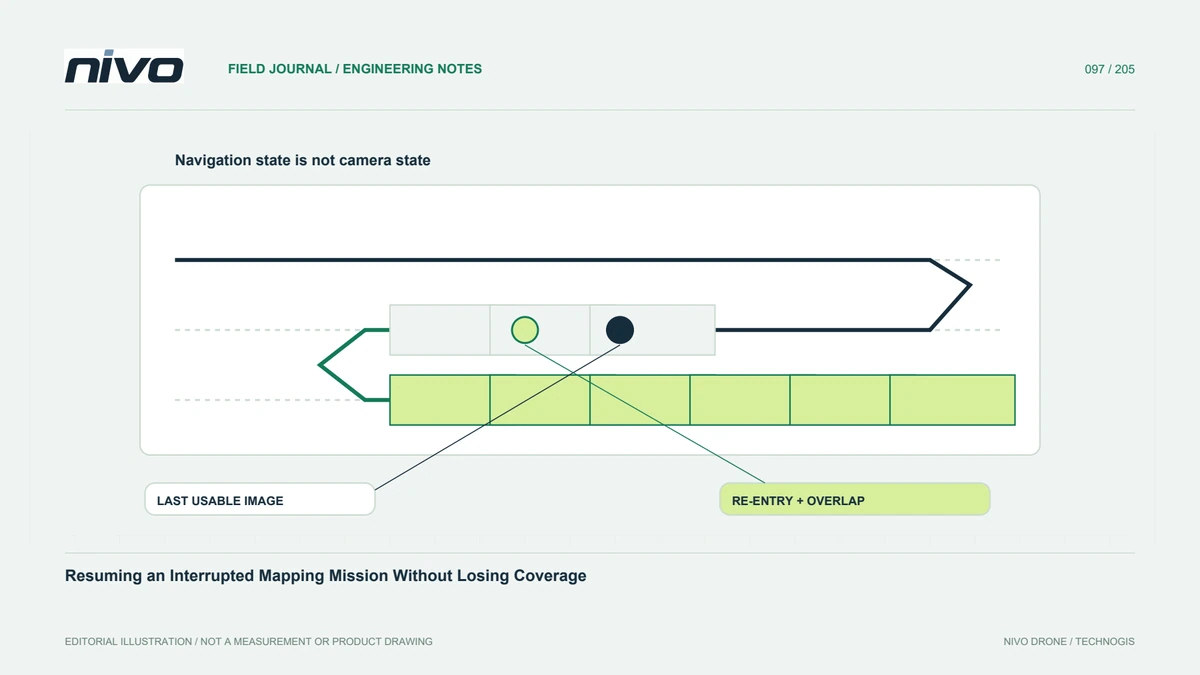
Un événement de navigation indique que la logique d'achèvement du pilote automatique a été satisfaite ; cela n'établit pas qu'une image utilisable existe à cette coordonnée exacte. Identifiez le comportement du véhicule installé et les commandes de mission. Séparez les waypoints de navigation des événements de caméra. Cette distinction est importante aux limites du levé, où un itinéraire apparemment terminé peut encore laisser des observations faibles ou des images communes insuffisantes pour le produit cartographique final.
Revoir le comportement du virage dans son contexte réel
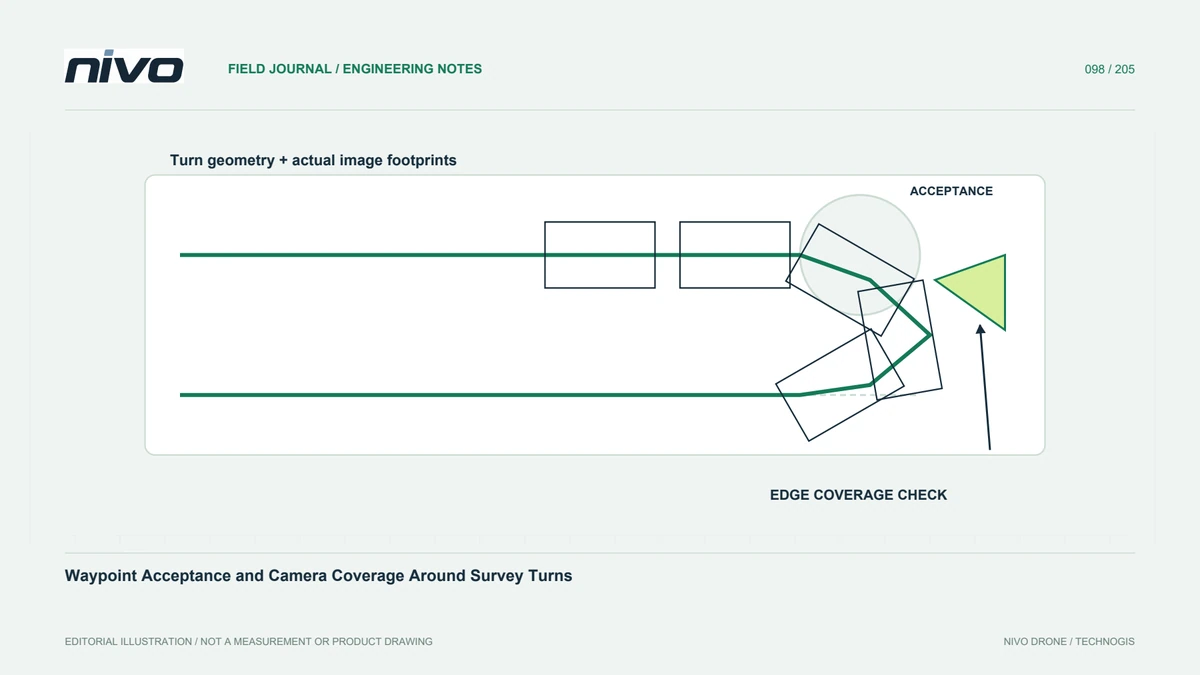
L’initiation du virage et l’acceptation du point de cheminement dépendent de la mise en œuvre documentée de la navigation et de la configuration de l’avion. Évitez de traiter un champ de rayon comme un outil de dessin direct pour chaque trajectoire de vol. Examinez la vitesse, la géométrie, les limites d’exploitation et la relation entre les étapes consécutives grâce au processus de planification approuvé. Un aperçu de la carte est utile, mais il ne doit pas remplacer la preuve que l'avion réel peut effectuer la trajectoire prévue dans les conditions évaluées.
Connectez l'empreinte de la caméra aux exigences de périphérie
La position d'une image à elle seule ne décrit pas sa couverture utile au sol. La direction de prise de vue, l'attitude, le terrain, l'objectif et la qualité influencent l'empreinte à proximité d'un virage. Indiquez la limite que le produit final doit supporter et les observations nécessaires au-delà de celle-ci. Ne coupez pas la couverture de support simplement pour que l'itinéraire corresponde à un polygone. Tout vol supplémentaire nécessite toujours une autorisation appropriée du site et une évaluation opérationnelle plutôt qu'une extension géométrique automatique.
Réviser le timing grâce aux changements de direction
Les commandes de déclenchement, l'instant d'exposition et le comportement de stockage peuvent modifier la relation entre la navigation et les photographies enregistrées. Comparez les événements pertinents avec des images réelles et leur géométrie. Un intervalle de déclenchement régulier ne garantit pas des observations tout aussi utiles lors d'un changement d'attitude. Identifiez quelles photographies appartiennent à une acquisition acceptée et lesquelles ne documentent que des manœuvres. Conservez ces distinctions afin que le responsable du traitement ne déduise pas la qualité d'une séquence ordonnée de symboles de caméra planifiés.
Testez les extrémités des lignes représentatives
Utilisez un essai approuvé couvrant une géométrie de limite difficile et traitez les observations résultantes. Inspectez le support des bords, l’alignement, le flou et les espaces plutôt que seulement l’orthomosaïque centrale. Si une extrémité fonctionne mal, recherchez la cause spécifique avant de modifier tous les paramètres de navigation. Les changements peuvent affecter d’autres phases. Enregistrez la configuration évaluée et conservez les exemples infructueux, permettant ainsi à une autre équipe de comprendre les limites au lieu de répéter une expérience ambiguë.
Accepter explicitement la limite de l'information
Le transfert doit indiquer où la couverture requise est prise en charge, quelles observations sources l'établissent et toutes les images de manœuvre exclues. Conservez la version de la mission et l'interprétation de navigation pertinente avec le dossier de qualité. Cela donne aux opérateurs et aux responsables du traitement NiVO une base commune pour discuter des performances de fin de ligne. Cela empêche également qu'une liste de points de cheminement apparemment réussie soit présentée comme preuve que chaque limite du projet a une couverture d'image complète, nette et géométriquement utile.