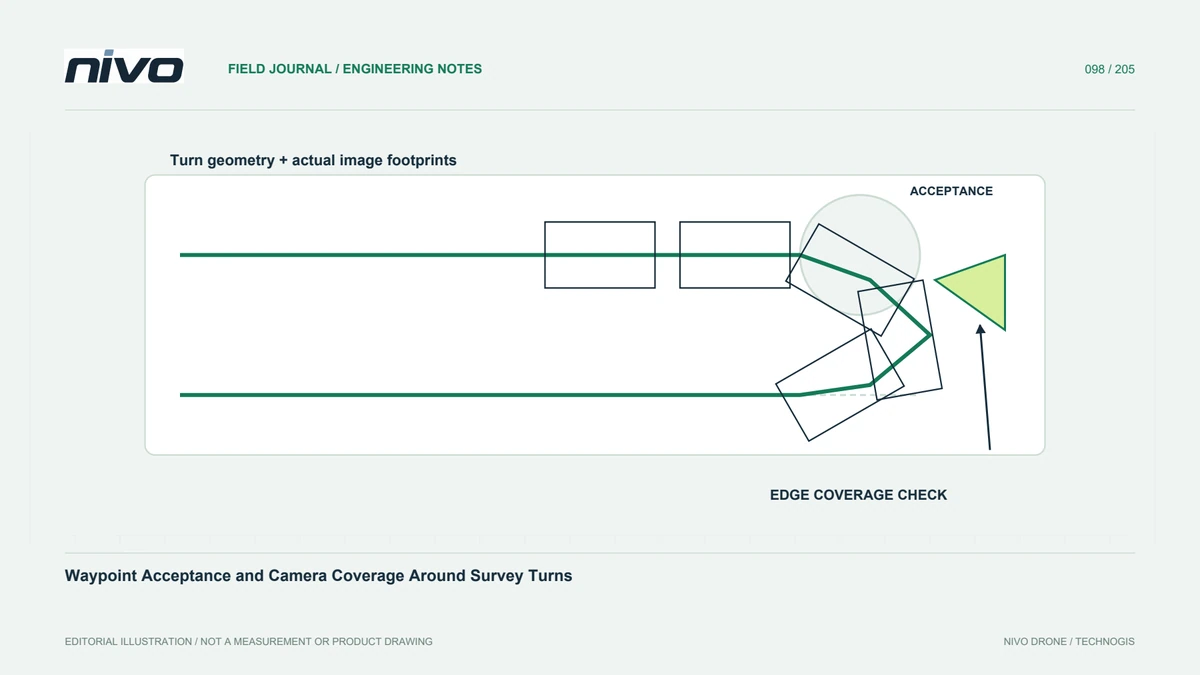
測線の旋回付近におけるウェイポイント完了判定と撮影範囲
ナビゲーション動作、カメラのジオメトリ、トリガーのタイミング、測量線の端での利用可能な観測結果を検査することで、ウェイポイントの完了を画像の範囲から分離します。
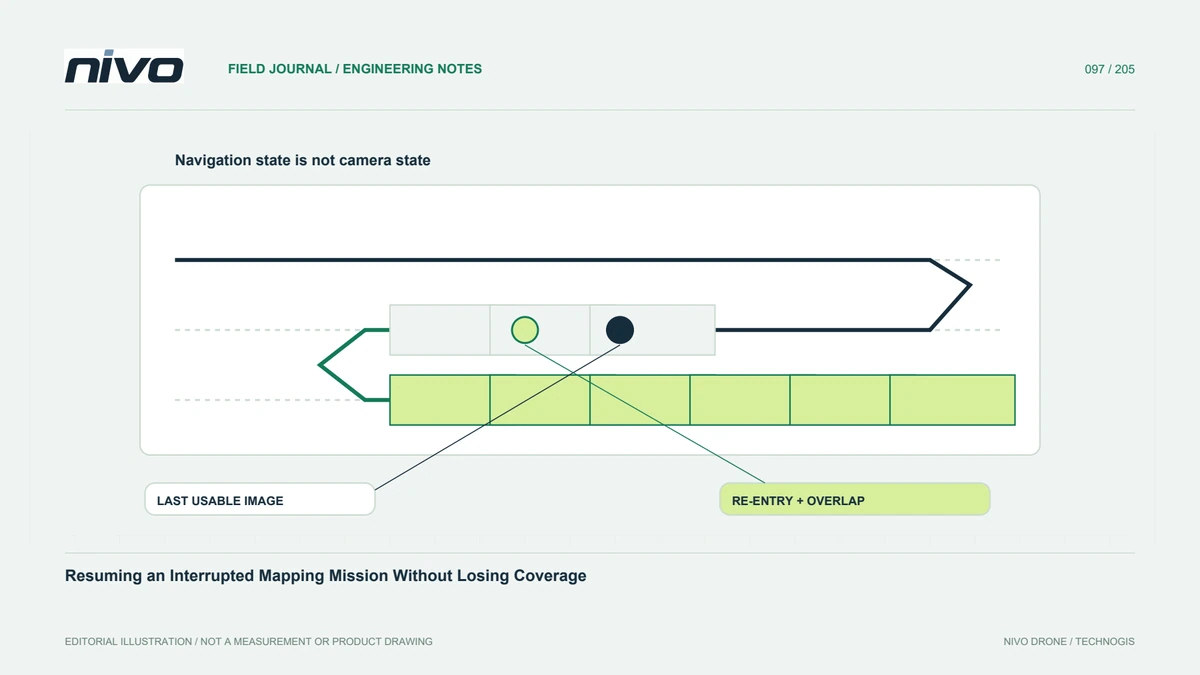
ウェイポイント完了を写真撮影と同一視しない
ナビゲーション イベントは、オートパイロットの完了ロジックが満たされたことを示します。使用可能な画像がその正確な座標に存在するかどうかは確立されません。実際の機体の動作とミッション コマンドを特定します。ナビゲーション ウェイポイントをカメラ イベントから分離します。この区別は、測区の端で重要です。測区の端では、一見完了したように見えるルートでも、最終的な地図作成に不十分な観測結果や不十分な共通画像が残る可能性があります。
実際の条件で旋回動作を確認する
旋回の開始とウェイポイントの完了判定は、文書化されたナビゲーションの実装と航空機の構成によって異なります。 1 つの半径フィールドをすべての飛行経路の直接描画ツールとして扱うことは避けてください。承認された計画プロセスを通じて、速度、形状、動作限界、および連続する飛行区間の関係を調査します。マップ プレビューは便利ですが、実際の航空機が評価された条件下で意図した経路を実行できるという証拠に代わるものではありません。
画像の地上範囲と境界要件を結び付ける
画像の位置だけでは、その有効な地上範囲を説明できません。視点方向、姿勢、地形、レンズ、品質は、旋回付近の地上撮影範囲に影響します。最終製品がサポートする必要がある境界と、それを超えて必要な観察を述べます。ルートをポリゴンに一致させるためだけにサポート カバレッジをトリミングしないでください。追加の飛行には、自動幾何学的な拡張ではなく、適切な現場の許可と運用上の評価が必要です。
方向変更中の撮影時刻を確認する
トリガーコマンド、露出タイミング、ストレージ動作によって、ナビゲーションと記録された写真の関係が変化する可能性があります。関連するイベントを実際の画像およびその形状と比較します。定期的なトリガー間隔では、姿勢変更中に同様に有用な観測が保証されるわけではありません。どの写真が承認された取得に属し、どの写真が機動のみを記録しているかを特定します。処理担当者が計画された一連のカメラ シンボルから品質を推測しないように、これらの区別を保持します。
代表的な測線端部を試験する
困難な境界ジオメトリをカバーする承認済みのトライアルを使用し、結果の観察結果を処理します。中央のオルソモザイクだけでなく、エッジのサポート、位置合わせ、ブラー、ギャップを検査します。一方の側のパフォーマンスが低下している場合は、すべてのナビゲーション設定を変更する前に、その特定の原因を調査してください。変更は他のフェーズに影響を与える可能性があります。評価した構成を記録し、失敗した例を保持すると、別のチームが曖昧な実験を繰り返す代わりに制限を理解できるようになります。
有効情報の範囲を明示して受け入れる
ハンドオーバーでは、必要なカバレッジがサポートされている場所、それを確立するソース観測、および除外した機動中の画像が示される必要があります。ミッションのバージョンと関連するナビゲーションの解釈を品質記録とともに保管します。これにより、NiVO オペレーターと処理担当者は、測線端部のパフォーマンスについて議論するための共有基盤を得ることができます。また、すべてのプロジェクトの境界が完全で鮮明で幾何学的に有用な画像範囲を持っているという証拠として、一見成功しているように見えるウェイポイントのリストが提示されることも防ぎます。