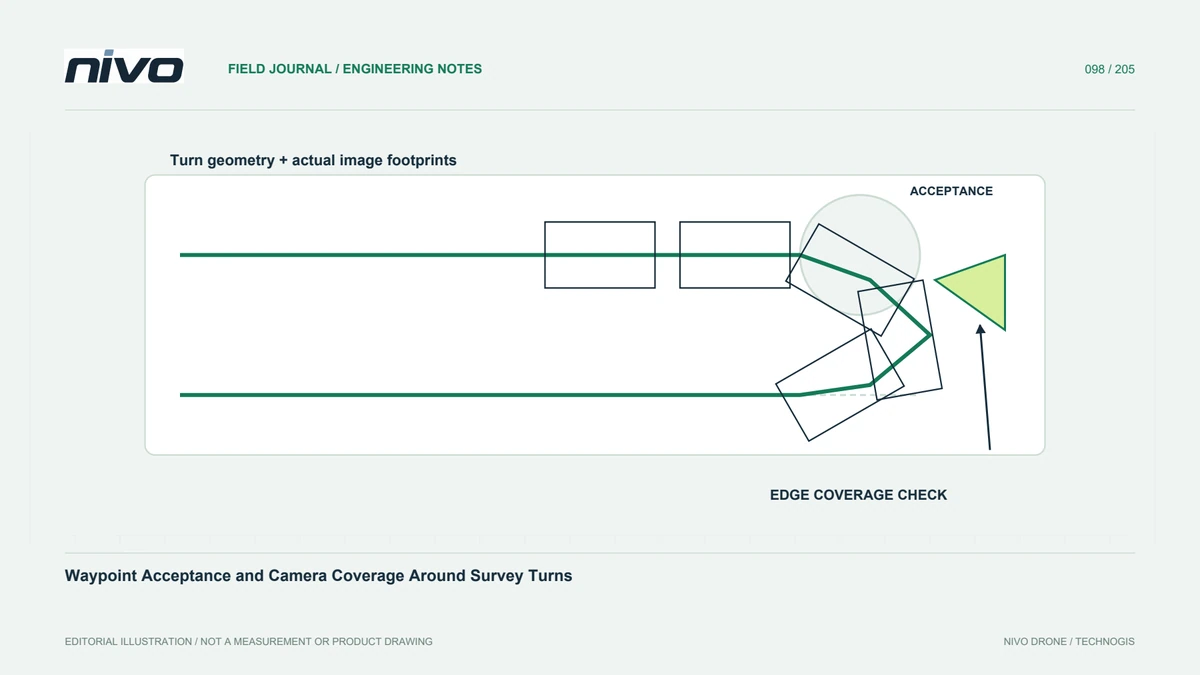
航点完成判定与测线转弯处的影像覆盖
通过导航行为、相机几何关系、触发时序和测线末端的有效观测,区分航点完成与影像覆盖。
航点完成不等于拍到有效照片
导航事件表明自动驾驶仪的完成逻辑得到满足;它并不能确定在该精确坐标处存在可用图像。识别已安装的航空器行为和任务命令。将导航航点与相机事件分开。这种区别在测区边缘很重要,看似完整的路线仍然可能为最终测绘产品留下薄弱的观测结果或不足的共同图像。
结合实际配置审查转弯行为
转弯启动和航点完成判定取决于记录的导航实施和飞机配置。避免将一个半径字段视为每条飞行路径的直接绘图工具。通过批准的规划流程检查速度、几何形状、运行限制以及连续航段之间的关系。地图预览很有用,但它不应取代实际飞机可以在评估条件下执行预期路径的证据。
将影像足迹关联到边界覆盖要求
图像的位置本身并不能描述其有用的地面覆盖范围。观看方向、姿态、地形、镜头和质量都会影响转弯附近的影像足迹。说明最终产品必须支持的边界以及超出该边界所需的观察结果。不要仅仅为了使路线与多边形匹配而修剪支撑覆盖范围。任何额外的飞行仍然需要适当的现场许可和操作评估,而不是自动的几何扩展。
在方向变化期间审查时序
触发指令、曝光时序及存储行为,可能改变导航状态与实际照片之间的关系。将相关事件与真实影像及其几何关系比较。触发间隔均匀,不保证姿态变化时取得的观测同样有用。明确哪些照片属于获接受的数据采集,哪些只是记录机动过程。保留这些区别,避免处理人员仅凭规划图上排列整齐的相机符号,就推断影像质量。
测试有代表性的测线末端
使用涵盖困难边界几何形状的经批准的试验并处理所得的观察结果。检查边缘支撑、对齐、模糊和覆盖缺口,而不仅仅是中心正射影像镶嵌图。如果一端性能不佳,请在更改所有导航设置之前调查其具体原因。更改可能会影响其他阶段。记录评估的配置并保留不成功的示例,让另一个团队了解限制,而不是重复不明确的实验。
明确验收有效信息的覆盖边界
交接时应展示所需覆盖在哪些位置得到支持、由哪些原始观测证明,以及排除了哪些机动期间的影像。将任务版本及相关导航逻辑解释与质量记录一起保存。这为 NiVO 操作人员和处理人员讨论测线末端表现提供共同依据,也防止把看似成功完成的航点列表,误当成每个项目边界都有完整、清晰且几何上有效的影像覆盖的证明。