Wegpuntaanvaarding en beelddekking by opnamedraaie
Skei wegpunt-voltooiing van beelddekking deur navigasiegedrag, kamerageometrie, snellertydsberekening en bruikbare waarnemings by opname-lynpunte te ondersoek.
Moenie wegpunt-voltooiing as 'n foto hanteer nie
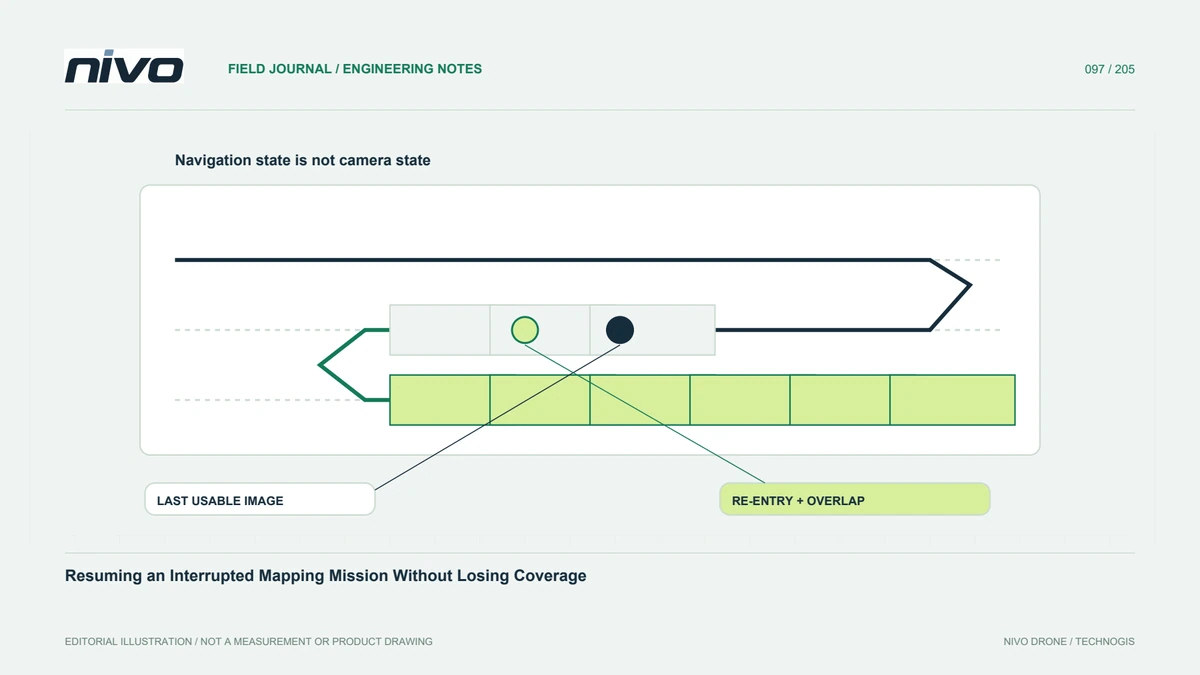
'n Navigasiegebeurtenis dui aan dat die outovlieënier se voltooiingslogika bevredig is; dit stel nie vas dat 'n bruikbare beeld op daardie presiese koördinaat bestaan nie. Identifiseer die geïnstalleerde voertuiggedrag en missiebevele. Skei navigasie-wegpunte van kameragebeure. Hierdie onderskeid maak saak by opname kante, waar 'n oënskynlik voltooide roete steeds swak waarnemings of onvoldoende algemene beelde vir die finale karteringproduk kan laat.
Hersien draaigedrag in sy werklike konteks
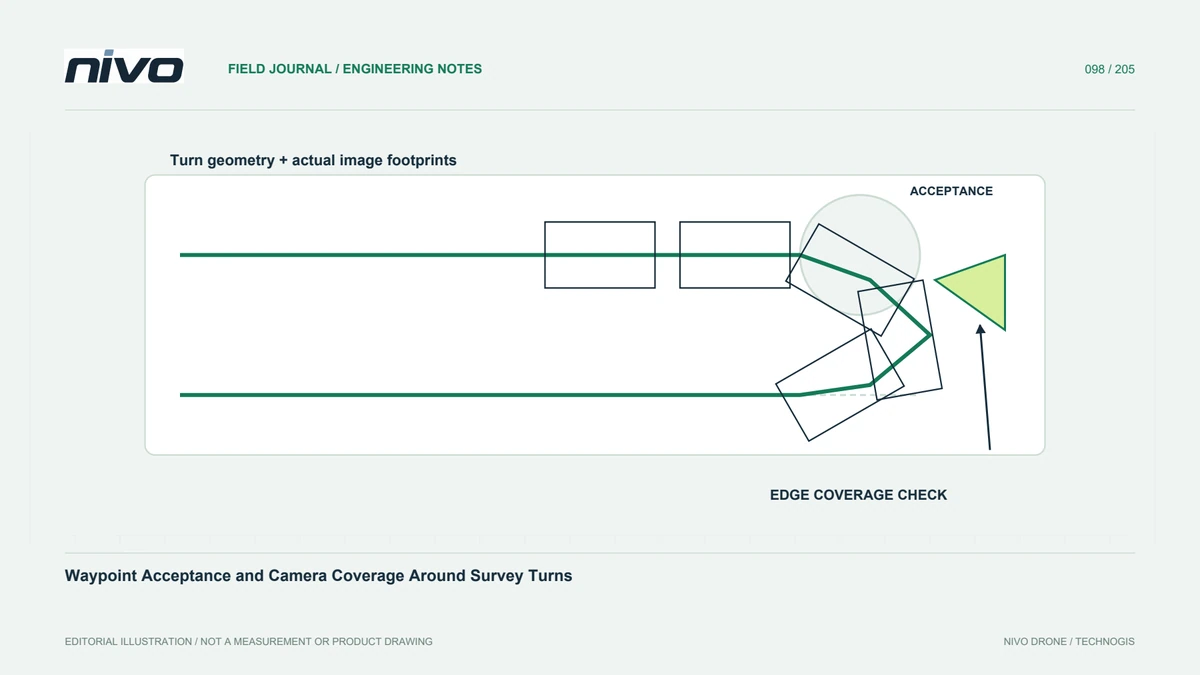
Draaiinisiasie en wegpunt-aanvaarding hang af van die gedokumenteerde navigasie-implementering en vliegtuigkonfigurasie. Vermy die behandeling van een radiusveld as 'n direkte tekeninstrument vir elke vlugroete. Ondersoek spoed, meetkunde, bedryfsgrense en die verhouding tussen opeenvolgende vlugsegmente deur die goedgekeurde beplanningsproses. 'n Kaartvoorskou is nuttig, maar dit behoort nie bewyse te vervang dat die werklike vliegtuig die beoogde pad onder die geëvalueerde toestande kan uitvoer nie.
Koppel die kameravoetspoor aan die randvereiste
'n Beeld se posisie alleen beskryf nie die nuttige grondbedekking daarvan nie. Kykrigting, houding, terrein, lens en kwaliteit beïnvloed die voetspoor naby 'n draai. Noem die grens wat die finale produk moet ondersteun en die waarnemings wat daarbuite nodig is. Moenie ondersteunende dekking afsny bloot om die roete by 'n veelhoek te laat pas nie. Enige bykomende vlieg vereis steeds toepaslike terreintoestemming en operasionele assessering eerder as 'n outomatiese meetkundige uitbreiding.
Hersien tydsberekening deur rigtingveranderinge
Snelleropdragte, blootstellingstydsberekening en bergingsgedrag kan die verhouding tussen navigasie en opgeneemde foto's verskuif. Vergelyk die relevante gebeurtenisse met werklike beelde en hul meetkunde. 'n Gereelde snellerinterval waarborg nie ewe nuttige waarnemings tydens verandering van houding nie. Identifiseer watter foto's tot aanvaarde verkryging behoort en watter slegs maneuvers dokumenteer. Behou daardie onderskeidings sodat die verwerker nie kwaliteit aflei uit 'n netjiese reeks beplande kamerasimbole nie.
Toets verteenwoordigende lyneindes
Gebruik 'n goedgekeurde proef wat moeilike grensmeetkunde dek en verwerk die gevolglike waarnemings. Inspekteer randsteun, belyning, vervaag en gapings eerder as net die sentrale ortomosaïek. As die een kant swak vaar, ondersoek die spesifieke oorsaak daarvan voordat alle navigasie-instellings verander word. Veranderinge kan ander fases beïnvloed. Teken die geëvalueerde konfigurasie op en behou onsuksesvolle voorbeelde, sodat 'n ander span die beperking kan verstaan in plaas daarvan om 'n dubbelsinnige eksperiment te herhaal.
Aanvaar die inligtingsgrens uitdruklik
Oorhandiging moet wys waar vereiste dekking ondersteun word, watter bronwaarnemings dit bevestig, en enige uitgeslote maneuvreerbeelde. Hou die missieweergawe en relevante navigasie-interpretasie saam met die kwaliteitrekord. Dit gee NiVO-operateurs en -verwerkers 'n gedeelde basis om lyn-eindprestasie te bespreek. Dit verhoed ook dat 'n oënskynlik suksesvolle wegpunt-lys aangebied word as bewys dat elke projekgrens volledige, skerp en geometries bruikbare beelddekking het.