Conclusão de waypoints e cobertura de imagem nas viragens do levantamento
Distinga a conclusão dos waypoints da cobertura de imagem, verificando navegação, geometria da câmara, instantes de disparo e observações utilizáveis nos extremos das linhas.
Não confundir a conclusão do waypoint com uma fotografia
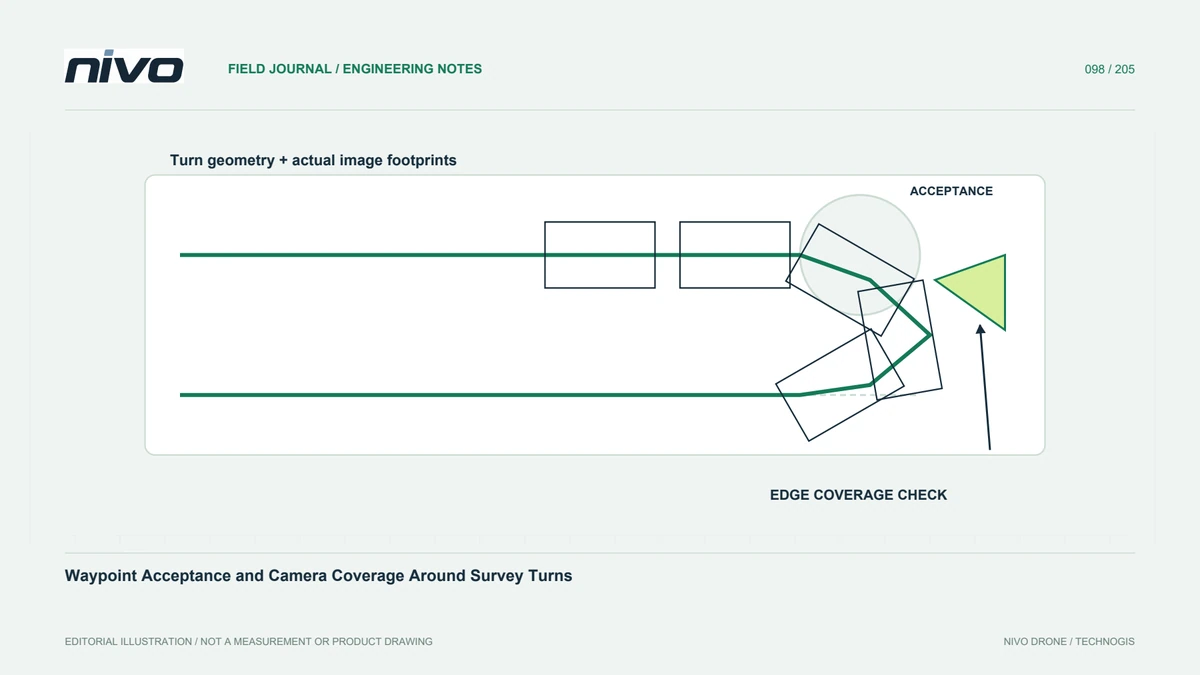
Um evento de navegação indica que a lógica de conclusão do piloto automático foi satisfeita; não estabelece que exista uma imagem utilizável naquela coordenada exata. Identifique o comportamento da aeronave instalada e os comandos de missão. Separe os waypoints de navegação dos eventos da câmara. Esta distinção é importante nos limites do levantamento, onde uma rota aparentemente concluída ainda pode deixar observações fracas ou imagens comuns insuficientes para o produto final do mapeamento.
Rever a viragem no contexto real
O início da curva e a aceitação do waypoint dependem da implementação de navegação documentada e da configuração da aeronave. Evite tratar um campo de raio como uma ferramenta de desenho direto para cada trajetória de voo. Examine a velocidade, a geometria, os limites operacionais e a relação entre trechos consecutivos por meio do processo de planeamento aprovado. Uma visualização do mapa é útil, mas não deve substituir a evidência de que a aeronave real pode realizar o trajeto pretendido nas condições avaliadas.
Relacionar a área fotografada com os requisitos do limite
A posição de uma imagem por si só não descreve a sua cobertura útil do solo. A direção, a atitude, o terreno, as lentes e a qualidade da visualização influenciam a área fotografada junto de uma viragem. Indique o limite que o produto final deve suportar e as observações necessárias além dele. Não corte a cobertura de suporte apenas para fazer com que a rota corresponda a um polígono. Qualquer voo adicional ainda requer permissão apropriada do local e avaliação operacional, em vez de uma extensão geométrica automática.
Rever os instantes durante as mudanças de direção
Comandos de disparo, instante de exposição e comportamento de armazenamento podem alterar a relação entre a navegação e as fotografias gravadas. Compare os eventos relevantes com imagens reais e sua geometria. Um intervalo de disparo regular não garante observações igualmente úteis durante a mudança de atitude. Identifique quais fotografias pertencem à aquisição aceite e quais documentam apenas manobras. Preserve essas distinções para que o responsável pelo processamento não infira qualidade a partir de uma sequência organizada de símbolos de câmara planeados.
Testar extremos de linha representativos
Use um teste aprovado cobrindo geometria de limite difícil e processe as observações resultantes. Inspecione o suporte da borda, o alinhamento, o desfoque e as lacunas, em vez de apenas o ortomosaico central. Se uma extremidade tiver um desempenho insatisfatório, investigue sua causa específica antes de alterar todas as configurações de navegação. As alterações podem afetar outras fases. Registe a configuração avaliada e retenha exemplos malsucedidos, permitindo que outra equipa entenda a limitação em vez de repetir um experimento ambíguo.
Aceitar explicitamente o limite da informação
A transferência deve mostrar onde a cobertura necessária é suportada, quais fontes de observação a estabelecem e quaisquer imagens de manobra excluídas. Mantenha a versão da missão e a interpretação de navegação relevante com o registo de qualidade. Isto dá aos operadores e responsáveis pelo processamento NiVO uma base partilhada para discutir o desempenho do final da linha. Também evita que uma lista de waypoints aparentemente bem-sucedida seja apresentada como prova de que cada limite do projeto possui uma cobertura de imagem completa, nítida e geometricamente útil.