Достижение путевых точек и покрытие снимками у разворотов съёмочного маршрута
Отделите завершение маршрутных точек от покрытия изображения, исследуя поведение навигации, геометрию камеры, время срабатывания и полезные наблюдения на концах линии съемки.
Не рассматривайте завершение маршрутной точки как фотографию.
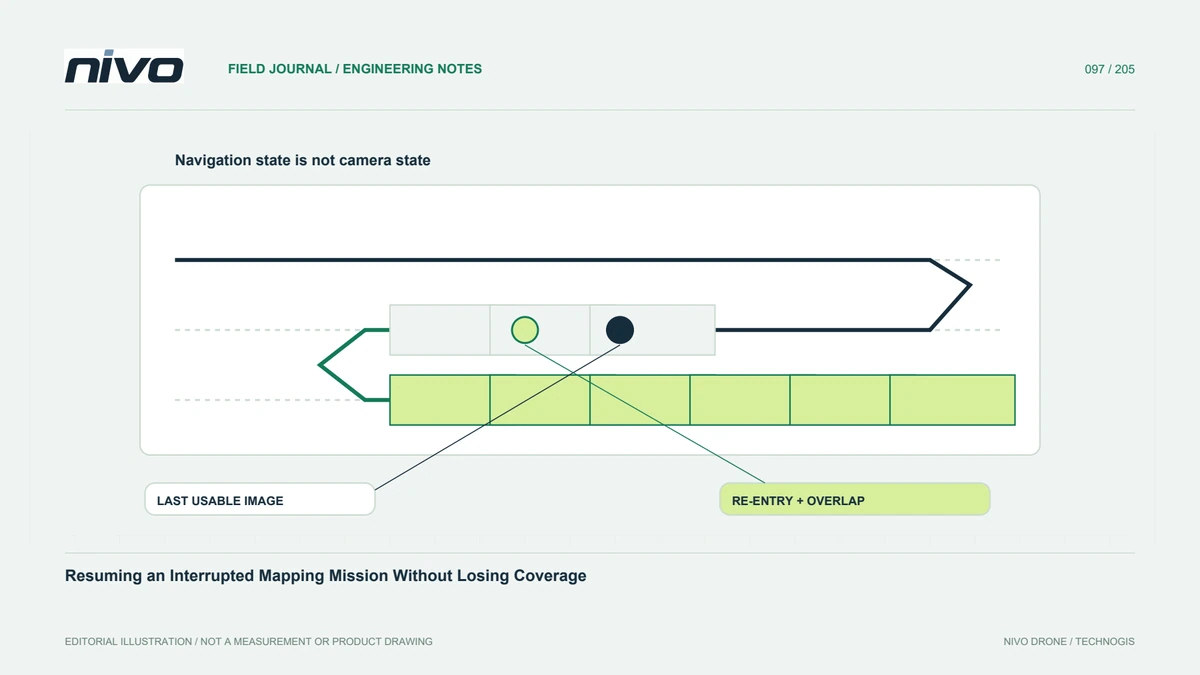
Событие навигации указывает, что логика завершения автопилота удовлетворена; он не устанавливает, что пригодное для использования изображение существует в этой точной координате. Определите поведение установленного транспортного средства и команды миссии. Отделите навигационные путевые точки от событий камеры. Это различие имеет значение на границах съемки, где, казалось бы, завершенный маршрут все же может оставить слабые наблюдения или недостаточные общие изображения для окончательного картографического продукта.
Просмотрите поведение при повороте в его реальном контексте.
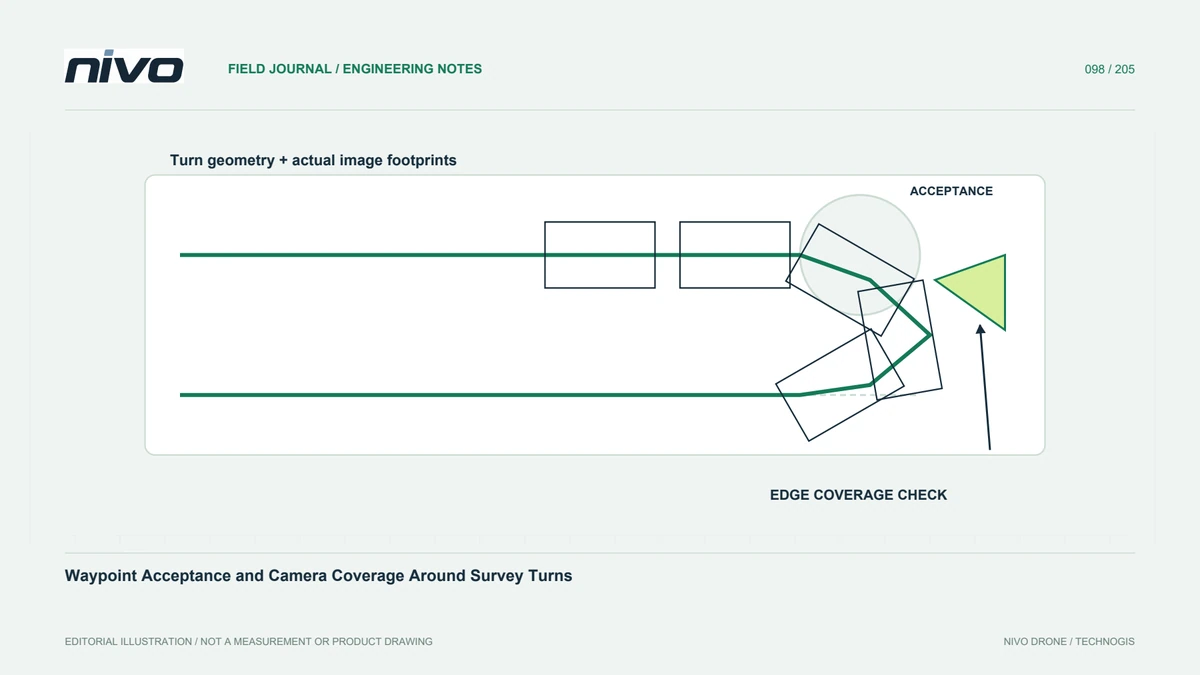
Начало разворота и принятие точки маршрута зависят от документированной навигационной реализации и конфигурации самолета. Не рассматривайте одно поле радиуса как инструмент прямого рисования для каждой траектории полета. Изучите скорость, геометрию, эксплуатационные ограничения и взаимосвязь между последовательными участками в рамках утвержденного процесса планирования. Предварительный просмотр карты полезен, но он не должен заменять доказательство того, что реальный самолет может выполнить заданный маршрут в оцененных условиях.
Свяжите проекцию кадра на местность с требованиями к границе
Положение изображения само по себе не описывает его полезное покрытие местности. Направление обзора, угловое положение аппарата, рельеф, объектив и качество влияют на след возле поворота. Укажите границу, которую должен поддерживать конечный продукт, и наблюдения, необходимые за ее пределами. Не обрезайте вспомогательное покрытие только для того, чтобы маршрут соответствовал многоугольнику. Любой дополнительный полет по-прежнему требует соответствующего разрешения на объект и оперативной оценки, а не автоматического геометрического расширения.
Проверяйте временные связи при изменении направления
Триггерные команды, время экспозиции и режим хранения могут изменить взаимосвязь между навигацией и записанными фотографиями. Сравните соответствующие события с реальными изображениями и их геометрией. Регулярный триггерный интервал не гарантирует одинаково полезных наблюдений при изменении углового положения аппарата. Определите, какие фотографии относятся к принятой съёмке, а какие документируют только маневрирование. Сохраните эти различия, чтобы специалист по обработке не делал вывод о качестве на основе четкой последовательности запланированных символов камеры.
Проверяйте характерные концы съёмочных линий
Используйте утвержденное испытание, охватывающее сложную геометрию границ, и обработайте полученные наблюдения. Проверяйте поддержку краев, выравнивание, размытие и зазоры, а не только центральный ортофотоплан. Если один конец работает плохо, выясните конкретную причину, прежде чем изменять все настройки навигации. Изменения могут затронуть и другие этапы. Запишите оцененную конфигурацию и сохраните неудачные примеры, что позволит другой команде понять ограничение вместо повторения неоднозначного эксперимента.
Явно зафиксируйте границу подтверждённых данных
Передача должна показывать, где поддерживается требуемое покрытие, наблюдения какого источника это подтверждают, а также любые исключенные изображения маневрирования. Сохраните версию миссии и соответствующую навигационную интерпретацию вместе с записью качества. Это дает операторам NiVO и специалистам по обработке общую основу для обсуждения качества покрытия на концах съёмочных линий. Это также предотвращает представление явно успешного списка путевых точек в качестве доказательства того, что каждая граница проекта имеет полное, четкое и геометрически полезное изображение.