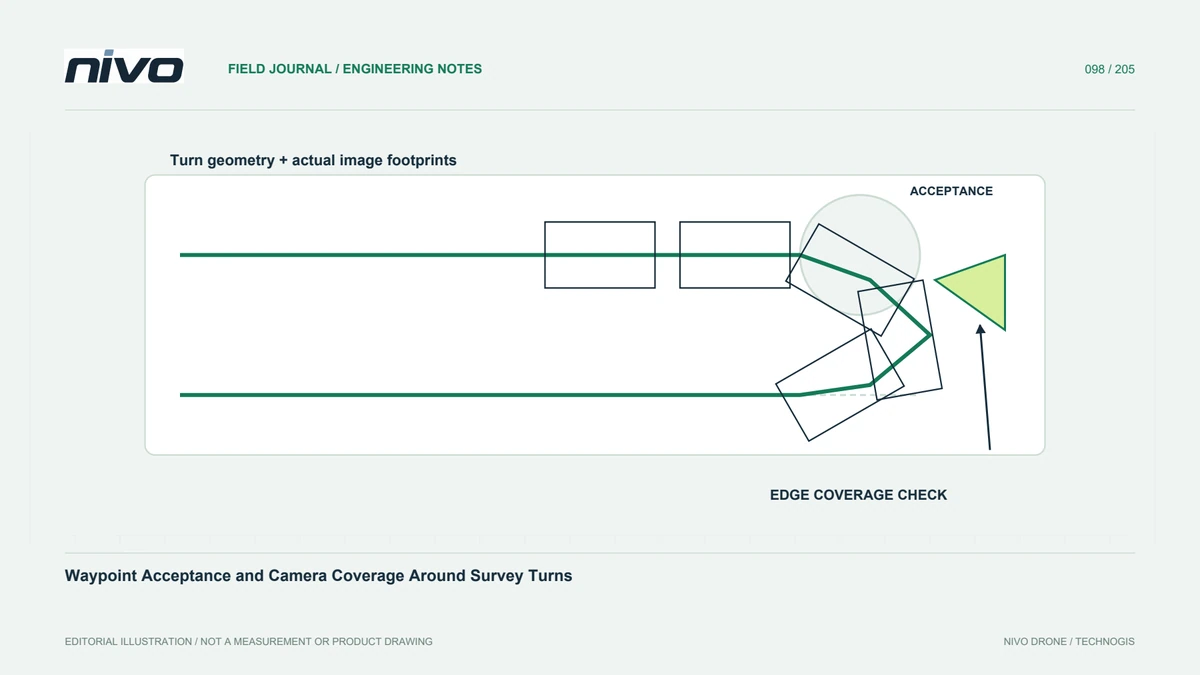
Waypointacceptatie en cameradekking bij bochten van een meetvlucht
Onderscheid waypointvoltooiing van beelddekking via navigatiegedrag, camerageometrie, triggertiming en bruikbare waarnemingen aan meetstrookeinden.
Beschouw het voltooien van waypoints niet als een foto
Een navigatiegebeurtenis geeft aan dat aan de voltooiingslogica van de stuurautomaat is voldaan; het bewijst niet dat er op die exacte coördinaat een bruikbaar beeld bestaat. Identificeer het gedrag van het geïnstalleerde voertuig en de missieopdrachten. Scheid navigatiewaypoints van cameragebeurtenissen. Dit onderscheid is van belang aan de randen van het onderzoek, waar een schijnbaar voltooide route nog steeds zwakke waarnemingen of onvoldoende gemeenschappelijke beelden kan achterlaten voor het uiteindelijke kaartproduct.
Beoordeel bochtgedrag in de werkelijke context
Het starten van een bocht en het accepteren van waypoints zijn afhankelijk van de gedocumenteerde navigatie-implementatie en vliegtuigconfiguratie. Vermijd het behandelen van één straalveld als een direct tekenhulpmiddel voor elke vliegbaan. Onderzoek snelheid, geometrie, operationele limieten en de relatie tussen opeenvolgende etappes via het goedgekeurde planningsproces. Een kaartvoorbeeld is nuttig, maar mag het bewijs niet vervangen dat het daadwerkelijke vliegtuig het beoogde pad onder de geëvalueerde omstandigheden kan afleggen.
Verbind de cameravoetafdruk met de randvereiste
De positie van een afbeelding alleen beschrijft niet de bruikbare bodemdekking. Kijkrichting, houding, terrein, lens en kwaliteit beïnvloeden de voetafdruk nabij een bocht. Geef de grens aan die het eindproduct moet ondersteunen en de observaties die daarbuiten nodig zijn. Knip de ondersteunende dekking niet alleen maar af om de route overeen te laten komen met een polygoon. Voor elk extra vliegen is nog steeds de juiste toestemming van de locatie en een operationele beoordeling vereist, in plaats van een automatische geometrische uitbreiding.
Controleer de timing door richtingsveranderingen
Triggeropdrachten, belichtingstijdstip en opslaggedrag kunnen de relatie tussen navigatie en opgenomen foto's veranderen. Vergelijk de relevante gebeurtenissen met werkelijke afbeeldingen en hun geometrie. Een regelmatig triggerinterval garandeert geen even nuttige observaties tijdens het veranderen van de houding. Identificeer welke foto's tot de geaccepteerde dataverzameling behoren en welke alleen het manoeuvreren documenteren. Behoud dit onderscheid, zodat de gegevensverwerker geen kwaliteit afleidt uit een nette reeks geplande camerasymbolen.
Test representatieve meetstrookeinden
Gebruik een goedgekeurde proef die moeilijke grensgeometrie bestrijkt en verwerk de resulterende waarnemingen. Inspecteer randondersteuning, uitlijning, vervaging en gaten in plaats van alleen de centrale orthomozaïek. Als een uiteinde slecht presteert, onderzoek dan de specifieke oorzaak ervan voordat u alle navigatie-instellingen wijzigt. Veranderingen kunnen gevolgen hebben voor andere fasen. Leg de geëvalueerde configuratie vast en bewaar niet-succesvolle voorbeelden, zodat een ander team de beperking kan begrijpen in plaats van een dubbelzinnig experiment te herhalen.
Accepteer de informatiegrens expliciet
Uit de overdracht moet blijken waar de vereiste dekking wordt ondersteund, welke bronwaarnemingen dit vaststellen en eventuele uitgesloten manoeuvreerbeelden. Bewaar de missieversie en relevante navigatie-interpretatie bij het kwaliteitsrecord. Dit geeft NiVO-operators en -verwerkers een gedeelde basis voor het bespreken van de prestaties aan meetstrookeinden. Het voorkomt ook dat een ogenschijnlijk succesvolle waypointlijst wordt gepresenteerd als bewijs dat elke projectgrens een volledige, scherpe en geometrisch bruikbare beelddekking heeft.