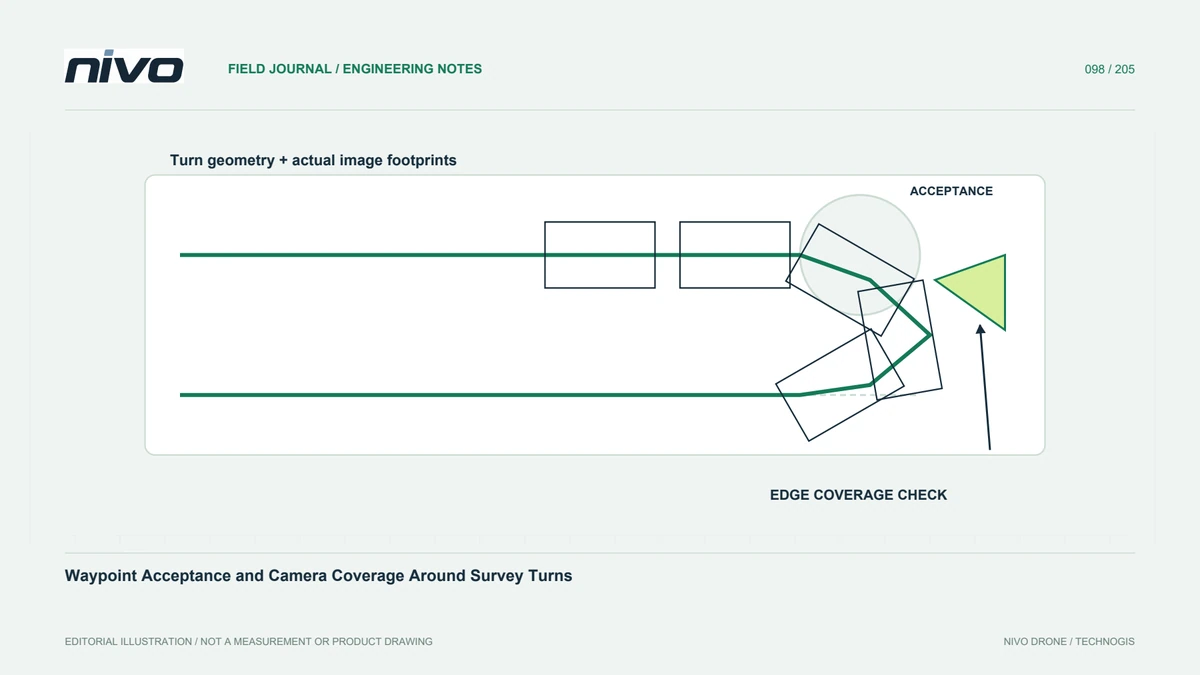
Aceptación de waypoints y cobertura de cámara en giros de levantamiento
Separe la finalización de waypoints de la cobertura mediante navegación, geometría de cámara, momento de disparo y observaciones en los extremos de las líneas.
No considere la finalización de un waypoint como una fotografía
Un evento de navegación indica que se cumplió la lógica de finalización del piloto automático; no establece que exista una imagen utilizable en esa coordenada exacta. Identifique el comportamiento del vehículo instalado y los comandos de misión. Separe los puntos de navegación de los eventos de la cámara. Esta distinción es importante en los bordes del levantamiento, donde una ruta aparentemente completa aún puede dejar observaciones débiles o imágenes comunes insuficientes para el producto cartográfico final.
Revisar el comportamiento de giro en su contexto real.
El inicio del giro y la aceptación del waypoint dependen de la implementación de navegación documentada y de la configuración de la aeronave. Evite tratar un campo de radio como una herramienta de dibujo directo para cada ruta de vuelo. Examine la velocidad, la geometría, los límites operativos y la relación entre tramos consecutivos a través del proceso de planificación aprobado. Una vista previa del mapa es útil, pero no debe reemplazar la evidencia de que la aeronave real puede seguir la ruta prevista en las condiciones evaluadas.
Conecte la huella de la cámara al requisito del borde
La posición de una imagen por sí sola no describe su cobertura útil del terreno. La dirección de visión, la actitud, el terreno, la lente y la calidad influyen en la huella cerca de una curva. Indique el límite que debe soportar el producto final y las observaciones necesarias más allá de él. No recorte la cobertura de soporte simplemente para que la ruta coincida con un polígono. Cualquier vuelo adicional aún requiere un permiso apropiado del sitio y una evaluación operativa en lugar de una extensión geométrica automática.
Revisar el tiempo a través de cambios de dirección.
Los comandos de activación, el instante de exposición y el comportamiento de almacenamiento pueden cambiar la relación entre la navegación y las fotografías grabadas. Compare los eventos relevantes con imágenes reales y su geometría. Un intervalo de activación regular no garantiza observaciones igualmente útiles durante el cambio de actitud. Identifique qué fotografías pertenecen a la adquisición aceptada y cuáles sólo documentan maniobras. Conserve esas distinciones para que el responsable del procesamiento no infiera la calidad a partir de una secuencia ordenada de símbolos de cámara planificados.
Pruebe extremos representativos de las líneas de vuelo
Utilice una prueba aprobada que cubra una geometría de límites difícil y procese las observaciones resultantes. Inspeccione el soporte de los bordes, la alineación, el desenfoque y los espacios en lugar de solo el ortomosaico central. Si un extremo funciona mal, investigue su causa específica antes de modificar todas las configuraciones de navegación. Los cambios pueden afectar otras fases. Registre la configuración evaluada y conserve los ejemplos fallidos, lo que permitirá que otro equipo comprenda la limitación en lugar de repetir un experimento ambiguo.
Aceptar el límite de información explícitamente
La transferencia debe mostrar dónde se admite la cobertura requerida, qué fuentes de observación la establecen y cualquier imagen de maniobra excluida. Conserve la versión de la misión y la interpretación de navegación relevante con el registro de calidad. Esto brinda a los operadores y procesadores de NiVO una base compartida para discutir el rendimiento en los extremos de las líneas. También evita que una lista de waypoints aparentemente exitosa se presente como prueba de que cada límite del proyecto tiene una cobertura de imagen completa, nítida y geométricamente útil.