सर्वेक्षण मोड़ के आसपास वेपॉइंट स्वीकृति और कैमरा कवरेज
नेविगेशन, कैमरा ज्यामिति, ट्रिगर के समय और सर्वेक्षण-रेखा के सिरों पर उपयोगी अवलोकनों की जांच से वेपॉइंट पूरा होने को चित्र कवरेज से अलग समझें।
वेपॉइंट पूर्णता को एक तस्वीर के रूप में न मानें
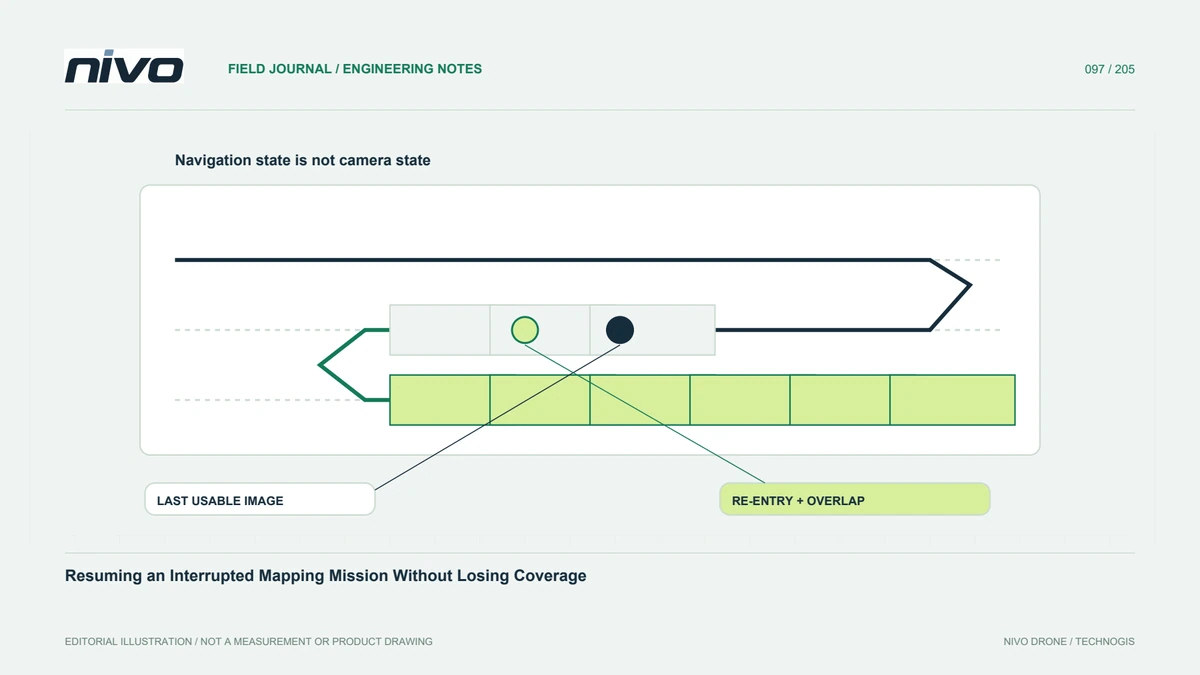
एक नेविगेशन घटना इंगित करती है कि ऑटोपायलट का पूर्णता तर्क संतुष्ट था; यह स्थापित नहीं करता है कि प्रयोग करने योग्य छवि उस सटीक निर्देशांक पर मौजूद है। स्थापित वाहन व्यवहार और मिशन कमांड को पहचानें। नेविगेशन वेप्वाइंट को कैमरा इवेंट से अलग करें। यह अंतर सर्वेक्षण किनारों पर मायने रखता है, जहां एक प्रतीत होता है कि पूरा किया गया मार्ग अभी भी अंतिम मैपिंग उत्पाद के लिए कमजोर अवलोकन या अपर्याप्त सामान्य इमेजरी छोड़ सकता है।
वास्तविक संदर्भ में टर्न व्यवहार की समीक्षा करें
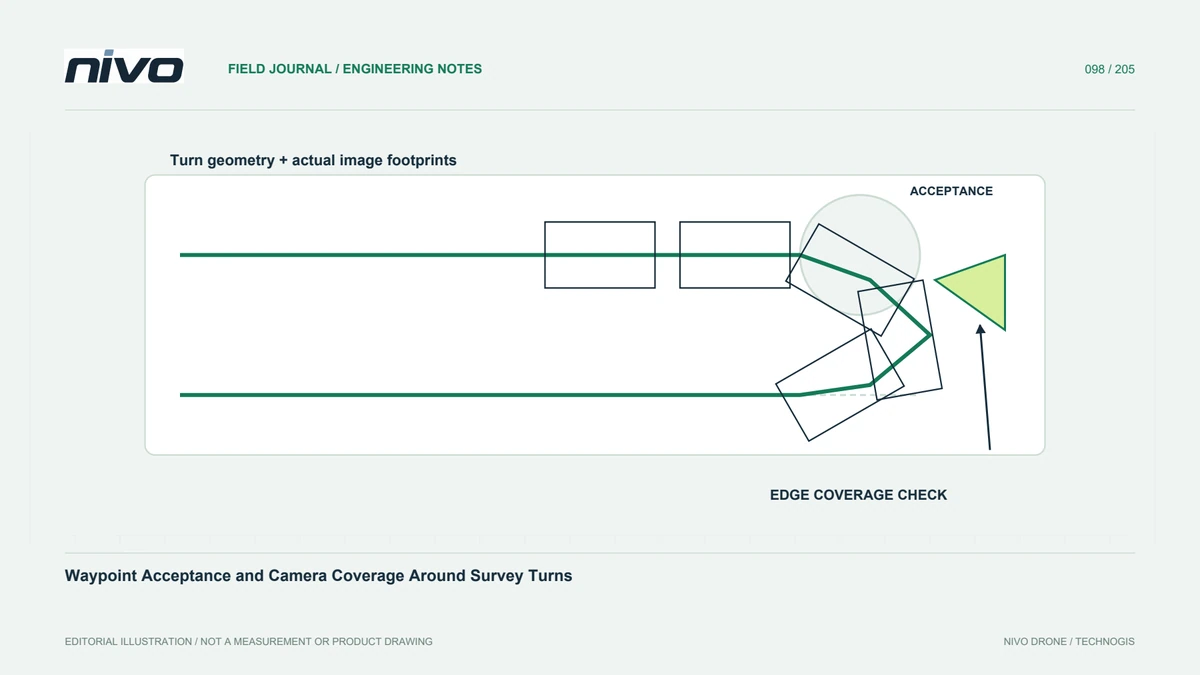
टर्न आरंभ और वेपॉइंट स्वीकृति दस्तावेजित नेविगेशन कार्यान्वयन और विमान कॉन्फ़िगरेशन पर निर्भर करती है। प्रत्येक उड़ान पथ के लिए एक त्रिज्या क्षेत्र को प्रत्यक्ष ड्राइंग टूल के रूप में मानने से बचें। अनुमोदित योजना प्रक्रिया के माध्यम से गति, ज्यामिति, परिचालन सीमा और लगातार उड़ान खंडों के बीच संबंध की जांच करें। एक मानचित्र पूर्वावलोकन उपयोगी है, लेकिन इसे इस साक्ष्य को प्रतिस्थापित नहीं करना चाहिए कि वास्तविक विमान मूल्यांकन की गई शर्तों के तहत इच्छित पथ का प्रदर्शन कर सकता है।
कैमरा फ़ुटप्रिंट को किनारे की आवश्यकता से कनेक्ट करें
किसी छवि की स्थिति अकेले उसके उपयोगी जमीनी कवरेज का वर्णन नहीं करती है। देखने की दिशा, विमान का उड़ान-अभिविन्यास, भू-भाग, लेंस और गुणवत्ता एक मोड़ के पास पदचिह्न को प्रभावित करते हैं। वह सीमा बताएं जिसका अंतिम उत्पाद को समर्थन करना चाहिए और उससे परे आवश्यक अवलोकन बताएं। केवल मार्ग को बहुभुज से मेल कराने के लिए सहायक कवरेज में कटौती न करें। किसी भी अतिरिक्त उड़ान के लिए अभी भी स्वचालित ज्यामितीय विस्तार के बजाय उचित साइट अनुमति और परिचालन मूल्यांकन की आवश्यकता होती है।
दिशा परिवर्तन के माध्यम से समय की समीक्षा करें
ट्रिगर कमांड, एक्सपोज़र टाइमिंग और स्टोरेज व्यवहार नेविगेशन और रिकॉर्ड की गई तस्वीरों के बीच संबंध को बदल सकते हैं। प्रासंगिक घटनाओं की वास्तविक छवियों और उनकी ज्यामिति से तुलना करें। एक नियमित ट्रिगर अंतराल बदलते उड़ान-अभिविन्यास के दौरान समान रूप से उपयोगी टिप्पणियों की गारंटी नहीं देता है। पहचानें कि कौन सी तस्वीरें स्वीकृत अधिग्रहण की हैं और कौन सी केवल विमान की पैंतरेबाज़ी दर्ज करती हैं। उन अंतरों को सुरक्षित रखें ताकि डेटा प्रसंस्करण करने वाला विश्लेषक नियोजित कैमरा प्रतीकों के सुव्यवस्थित अनुक्रम से गुणवत्ता का अनुमान न लगाए।
सर्वेक्षण-रेखाओं के प्रतिनिधि सिरों का परीक्षण करें
कठिन सीमा ज्यामिति को कवर करने वाले एक अनुमोदित परीक्षण का उपयोग करें और परिणामी टिप्पणियों को संसाधित करें। केवल केंद्रीय ऑर्थोमोज़ेक के बजाय किनारे के समर्थन, संरेखण, धुंधलापन और अंतराल का निरीक्षण करें। यदि एक छोर खराब प्रदर्शन करता है, तो सभी नेविगेशन सेटिंग्स को बदलने से पहले इसके विशिष्ट कारण की जांच करें। परिवर्तन अन्य चरणों को प्रभावित कर सकते हैं. मूल्यांकन किए गए कॉन्फ़िगरेशन को रिकॉर्ड करें और असफल उदाहरणों को बनाए रखें, जिससे किसी अन्य टीम को अस्पष्ट प्रयोग को दोहराने के बजाय सीमा को समझने की अनुमति मिल सके।
सूचना सीमा को स्पष्ट रूप से स्वीकार करें
हैंडओवर को यह दिखाना चाहिए कि आवश्यक कवरेज कहाँ समर्थित है, कौन से स्रोत अवलोकन इसे स्थापित करते हैं, और किसी भी बहिष्कृत पैंतरेबाज़ी छवियों को। मिशन संस्करण और प्रासंगिक नेविगेशन व्याख्या को गुणवत्ता रिकॉर्ड के साथ रखें। यह NiVO ऑपरेटरों और डेटा विश्लेषकों को लाइन-एंड प्रदर्शन पर चर्चा करने के लिए एक साझा आधार देता है। यह स्पष्ट रूप से सफल वेपॉइंट सूची को सबूत के रूप में प्रस्तुत करने से रोकता है कि प्रत्येक परियोजना सीमा में पूर्ण, स्पष्ट और ज्यामितीय रूप से उपयोगी छवि कवरेज है।