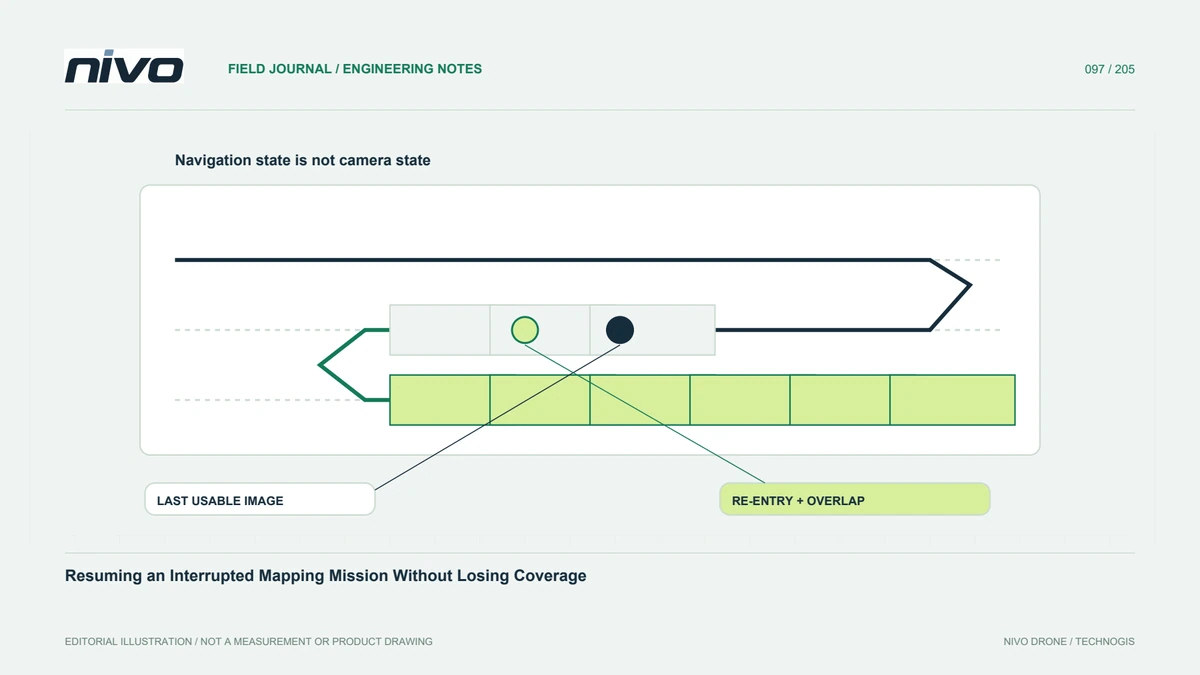
चित्र कवरेज खोए बिना बाधित मानचित्रण मिशन फिर से शुरू करना
रुकावट के बाद निरंतरता स्वीकार करने से पहले मिशन की स्थिति, समर्थित पुनःआरंभ व्यवहार, कैमरा घटनाएँ, उड़ान ज्यामिति और मूल चित्रों की जांच को जोड़ें।
रिकॉर्ड करें कि उपयोगी अधिग्रहण कहाँ रुका
एक बाधित मिशन में कई प्रासंगिक स्थान होती हैं: सक्रिय मार्ग बिंदु, विमान का स्थान और अंतिम प्रयोग योग्य अवलोकन। वे भिन्न हो सकते हैं. रुकावट का समय, कारण, मिशन संस्करण और कैमरा स्थिति रिकॉर्ड करें। किसी क्षेत्र से गुजरने वाला उड़ान ट्रैक यह साबित नहीं करता है कि मैपिंग छवियां वहां दर्ज की गई थीं। डेटा समीक्षक को यह तय करने से पहले वास्तविक अवलोकन सीमा का पता लगाने की आवश्यकता है कि अगले मिशन को कितनी निरंतरता बहाल करनी होगी।
स्थापित पुनःआरंभ व्यवहार को समझें
समर्थित ऑटोपायलट व्यवहार किसी सक्रिय आइटम की ओर फिर से शुरू हो सकता है, पुनरारंभ हो सकता है, या कॉन्फ़िगर की गई रिवाइंड व्यवस्था का उपयोग कर सकता है। यह मानने के बजाय कि मानचित्र विज़ुअल ब्रेक से जारी है, सटीक वाहन और सॉफ़्टवेयर दस्तावेज़ पढ़ें। प्रासंगिक मिशन सेटिंग्स और कमांड इतिहास की पहचान करें। ऑपरेटर की अनुमोदित प्रक्रिया निष्पादन निर्धारित करती है। यह लेख कवरेज साक्ष्य से संबंधित है, न कि आवश्यक परिचालन मूल्यांकन के बिना मोड स्विच करने या लाइव मिशन को बदलने के निर्देश से।
प्रयोग करने योग्य छवियों के लिए आवश्यक ज्यामिति शामिल करें
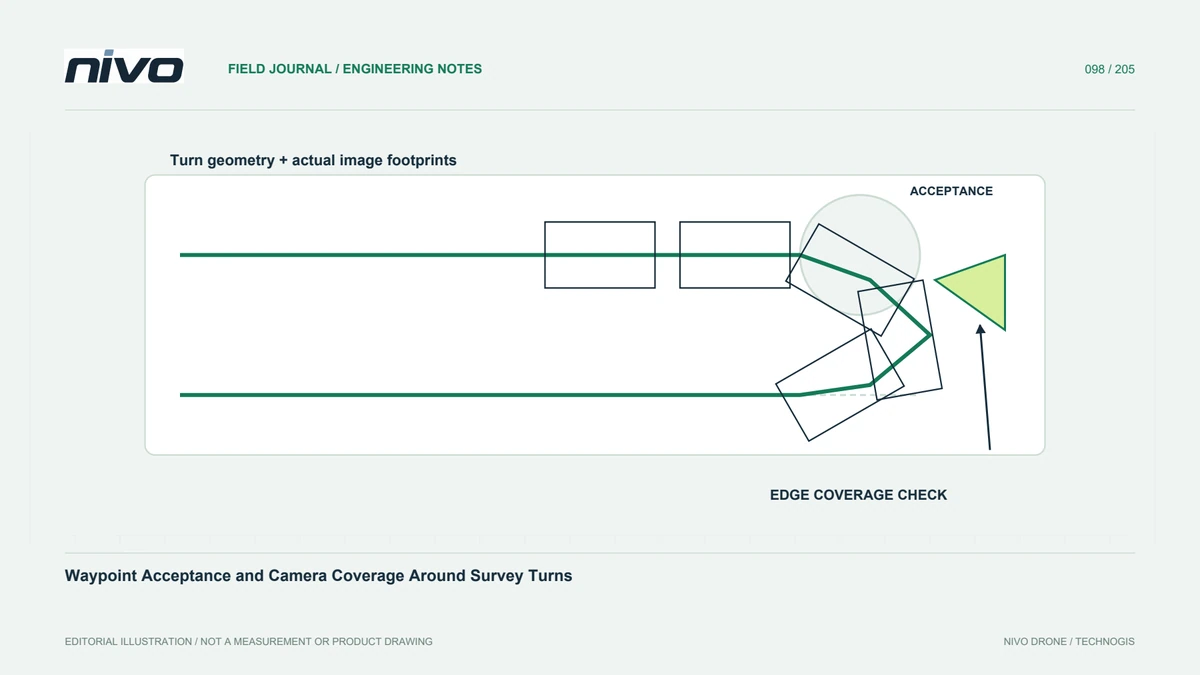
किसी निर्देशांक पर लौटना इच्छित जमीनी पथ, नासिका-दिशा, उड़ान-अभिविन्यास और अवलोकन अनुक्रम को पुनर्स्थापित करने के बराबर नहीं है। विमान की परिचालन सीमाओं के साथ-साथ पुनः प्रवेश ज्यामिति की समीक्षा करें। समर्थित रिवाइंड फ़ंक्शन को अभी भी उपयुक्त कॉन्फ़िगरेशन और साइट मूल्यांकन की आवश्यकता है। डुप्लिकेट की गई तस्वीरों को कम करने के लिए केवल दोहराव दूरी का चयन न करें। वास्तविक स्रोत डेटा के माध्यम से प्रदर्शित इच्छित प्रसंस्करण के लिए महत्वपूर्ण आवश्यकता पर्याप्त वैध सामान्य अवलोकन है।
रुकावट के दौरान ट्रिगरिंग की जाँच करें
ब्रेक से पहले और बाद में कैमरा कमांड, एक्सपोज़र इवेंट जहां रिकॉर्ड किए गए, छवि टाइमस्टैम्प और संग्रहीत फ़ाइलों की तुलना करें। निर्धारित करें कि पुनर्स्थापन के दौरान अधिग्रहण सक्रिय रहा या बाद में पुनः आरंभ हुआ। अतिरिक्त छवियां स्वचालित रूप से उपयोगी नहीं होती हैं, और गुम फ़ाइलें बड़ी कुल संख्या के कारण अस्पष्ट हो सकती हैं। मूल अनुक्रम को सुरक्षित रखें और स्वीकृत अंतरालों को चिह्नित करें। समीक्षा से पहले मनमाने ढंग से नाम बदलने या हटाने से एक साधारण निरंतरता प्रश्न का पुनर्निर्माण करना अधिक कठिन हो सकता है।
केवल मार्ग के बजाय जुड़ाव का मूल्यांकन करें
प्रयोग करने योग्य छवि स्थितियों को प्लॉट करें और फिर से शुरू किए गए अनुभाग के आसपास तीक्ष्णता, ओवरलैप और प्रसंस्करण कनेक्शन की समीक्षा करें। जानबूझकर गैर-मानचित्रण यात्रा से वास्तविक अंतर को अलग करें। यदि साक्ष्य अपर्याप्त है, तो लक्षित अनुवर्ती क्षेत्र और कारण का पता लगाएं। अधिग्रहण समस्या को ठीक किए बिना दोहराने से वही विफलता पुन: उत्पन्न हो सकती है। मिशन खंडों को लिंक रखें ताकि डेटा प्रसंस्करण करने वाला विश्लेषक समझ सके कि कौन से अवलोकन एक साथ हैं और दोबारा दोहराने का अनुरोध क्यों किया गया था।
संपूर्ण निरंतरता रिकॉर्ड सुरक्षित रखें
अंतिम पैकेज में रुकावट का कारण, कॉन्फ़िगर किया गया पुनःआरंभ व्यवहार, स्वीकृत चित्र, दोनों खंडों के जुड़ाव का मूल्यांकन और शेष सीमाएँ एक साथ दर्ज होनी चाहिए। बाद में समीक्षा करने वाले व्यक्ति को पायलट की स्मृति पर निर्भर हुए बिना साक्ष्य मिल सकें। निष्कर्षों का उपयोग तैयारी और टीम की रिपोर्टिंग सुधारने में करें। इससे व्यावहारिक NiVO मानचित्रण कार्यप्रवाह को समर्थन मिलता है और मिशन पूरा होने को इस अधिक कठोर प्रश्न से अलग रखा जाता है कि आवश्यक जानकारी अब भी पूरी और प्रसंस्करण योग्य है या नहीं।