撮影範囲を欠落させずに中断したマッピングミッションを再開する
中断後の継続性を受け入れる前に、ミッション状態、サポートされている再開動作、カメラ イベント、フライト ジオメトリ、およびソース画像チェックを接続します。
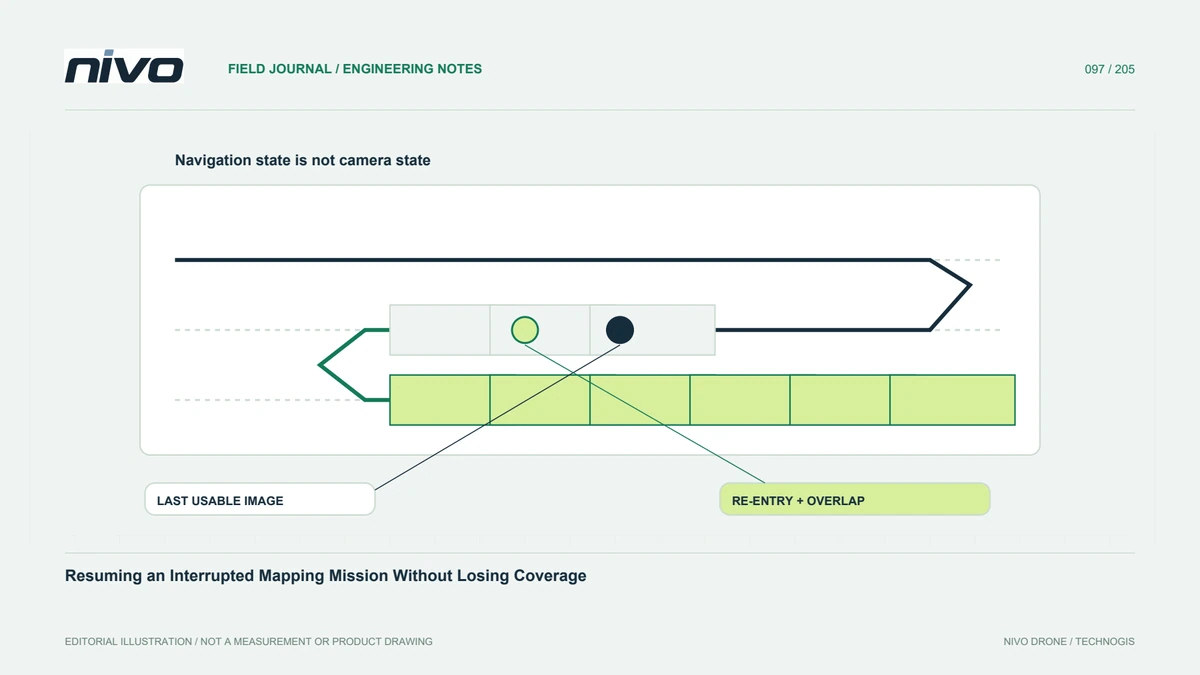
有効なデータ取得が止まった位置を記録する
中断されたミッションには、アクティブなウェイポイント、航空機の位置、最後に使用可能な観測点など、いくつかの関連する位置があります。異なる場合もあります。中断時間、理由、ミッションのバージョン、カメラの状態を記録します。ある地域を通過する飛行軌跡は、そこにマッピング画像が記録されたことを証明するものではありません。データレビュー担当者は、次のミッションでどの程度の連続性を回復する必要があるかを決定する前に、実際の観測境界を特定する必要があります。
実装されている再開動作を理解する
サポートされている自動操縦動作は、アクティブなアイテムに向かって再開したり、再起動したり、構成された巻き戻し配置を使用したりできます。地図が視覚的な中断から続いていると仮定するのではなく、機体とソフトウェアのドキュメントを正確に読んでください。関連するミッション設定とコマンド履歴を特定します。オペレーターが承認したプロセスによって実行が決定されます。この記事は撮影範囲の証拠に関するものであり、必要な運用評価を行わずにモードを切り替えたり、実際のミッションを変更したりするための指示ではありません。
有効画像に必要な飛行形状を考慮する
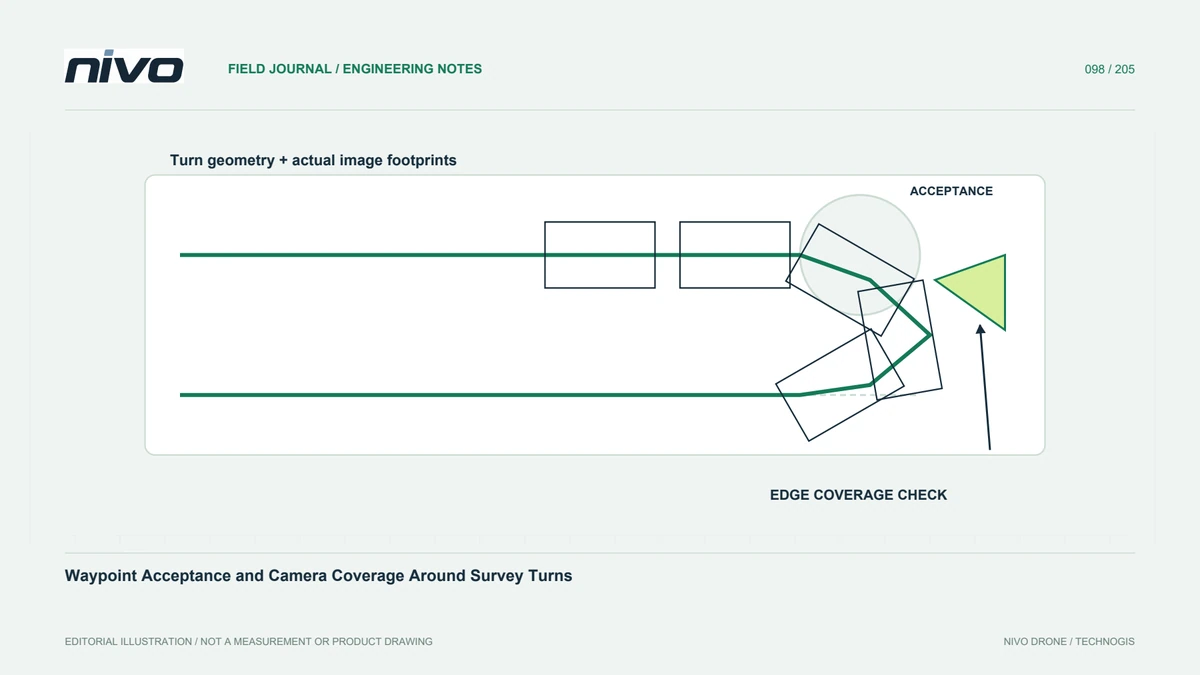
座標に戻ることは、意図した航跡、機首方位、姿勢、観測順序を復元することと同じではありません。航空機の運用制限と合わせて測線へ再進入する際の飛行形状を確認します。サポートされている巻き戻し機能を使用するには、適切な構成とサイトの評価が必要です。写真の重複を最小限に抑えるためだけに繰り返し距離を選択しないでください。重要な要件は、実際のソース データを通じて実証される、意図した処理に対する十分に有効な共通の観察です。
中断前後のカメラトリガーを確認する
カメラコマンド、記録された露出イベント、画像のタイムスタンプ、および中断前後の保存されたファイルを比較します。再配置中に取得がアクティブのままであったのか、後で再開されたのかを判断します。余分な画像は自動的には役に立たないため、合計数が多くなると欠落したファイルが見えにくくなる可能性があります。元のシーケンスを保持し、受け入れた記録区間をマークします。レビュー前に恣意的に名前を変更したり削除したりすると、単純な連続性に関する質問の再構築が非常に困難になる可能性があります。
経路だけでなく接続部分を評価する
使用可能な画像位置をプロットし、再開されたセクションの周囲のシャープネス、オーバーラップ、および処理接続を確認します。本物のギャップを、意図的なマッピング以外の移動から分離します。証拠が不十分な場合は、対象となるフォローアップ領域と対処すべき原因を特定します。取得の問題を修正せずに繰り返すと、同じ失敗が再現される可能性があります。処理担当者がどの観測が一緒に属しているのか、なぜ繰り返しが要求されたのかを理解できるように、ミッション セグメントをリンクしたままにします。
完全な連続性の記録を保存する
最終的なパッケージでは、中断の理由、設定された再開動作、受け入れられた画像、接続部分の評価、および残りの制限を接続する必要があります。後のレビュー担当者は、パイロットにシーケンスを思い出させることなく証拠を見つけるべきです。調査結果を活用して、準備とチームの報告を改善します。これにより、実用的な NiVO マッピング ワークフローがサポートされ、同時にミッションの完了と、必要な情報が完全で処理可能な状態にあるかどうかというより厳しい問題を区別することができます。