恢复中断的测绘任务,如何确保覆盖连续
确认中断后的覆盖连续性前,关联任务状态、受支持的恢复方式、相机事件、飞行布局及原始影像检查。
记录有效数据采集停止的位置
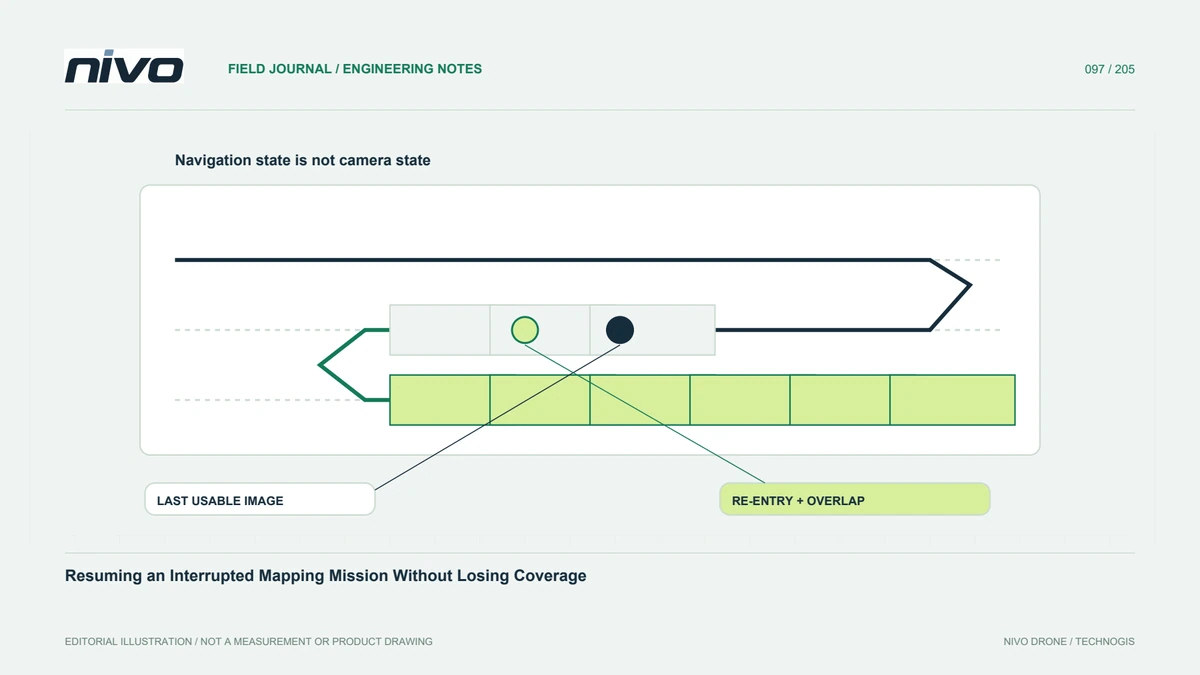
中断的任务有几个相关位置:活动航路点、飞机的位置和最后可用的观测。它们可能有所不同。记录中断时间、原因、任务版本、相机状态。穿过某个区域的飞行轨迹并不能证明该区域记录了测绘影像。数据审查者需要先找到实际的观测边界,然后再决定后续任务必须恢复多少连续性。例如,在假设的拍摄中断后,航迹仍可能向前延伸,但最后可用影像已经停在更早位置。应以实际存储影像和相机事件界定数据边界,再判断接续区域,而不能直接把导航停止点视为影像停止点。
了解实际系统的任务恢复方式
自动驾驶系统受支持的行为可以恢复到活动项目、重新启动或使用配置的任务回退安排。阅读准确的航空器与软件文档,而不是假设地图从视觉中断处继续。确定相关的任务设置和命令历史记录。运营商认可的流程决定执行。本文涉及覆盖范围证据,而不是在没有所需操作评估的情况下切换模式或改变实时任务的指示。
考虑取得有效影像所需的飞行几何关系
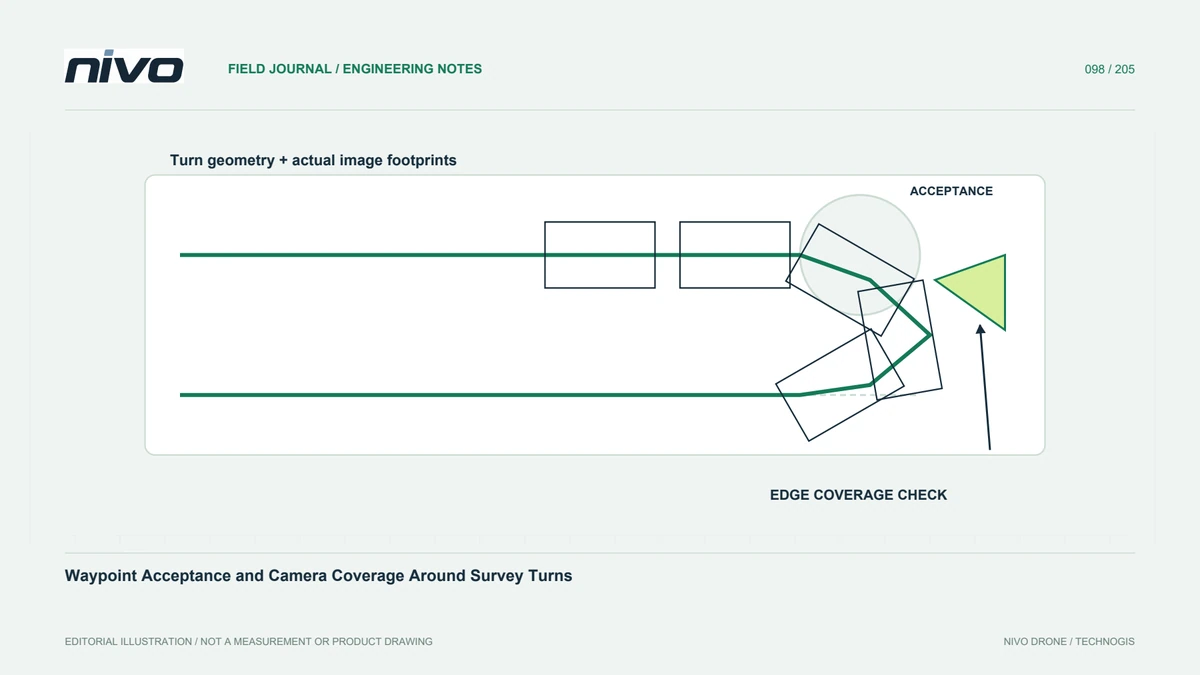
返回坐标并不等于恢复预期的航迹、航向、姿态和观察序列。检查重新进入测线的几何关系以及飞机的操作限制。支持的任务回退功能仍然需要适当的配置和现场评估。不要仅仅为了减少重复照片而选择重复距离。重要的要求是通过实际源数据证明对预期处理有足够有效的共同观测。
核查中断前后的相机触发
比较中断前后的相机命令、记录的曝光事件、图像时间戳和存储的文件。确定采集在重新定位期间是否保持活动状态或稍后重新启动。额外的图像不会自动有用,并且丢失的文件可能会被大量的总数所掩盖。保留原始序列并标记可接受的间隔。在审查之前任意重命名或删除可能会使简单的连续性问题更难以重建。
评估接续区域,而不只是航线
绘出可用影像的位置,检查接续区的清晰度、重叠和处理连接关系。区分真实缺口与计划内的非测绘飞行。证据不足时,明确有针对性的补测区域及需要解决的原因。不纠正采集问题就重复任务,可能重现相同失败。保持各任务片段的关联,让处理人员了解哪些观测应结合使用,以及为何要求补测。
保留完整的连续性记录
最终资料包应关联中断原因、已配置的任务恢复方式、获接受影像、接续区评估及剩余限制。后续审查人员无需要求飞手回忆顺序,就应能找到证据。利用结果改进准备和团队报告。这支持实际的 NiVO 测绘流程,同时区分“任务已完成”与更严格的问题:所需信息是否仍然完整并能够处理。