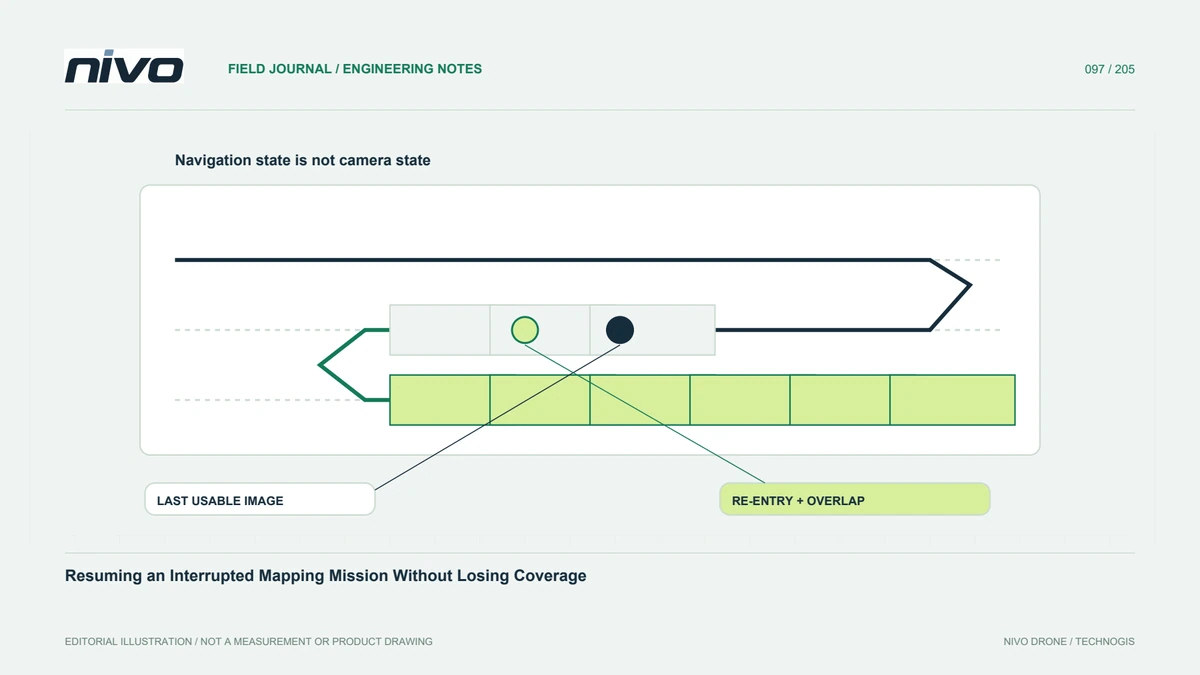
Menyambung semula Misi Pemetaan Terganggu Tanpa Kehilangan Liputan
Hubungkan keadaan misi, penyambungan semula, peristiwa kamera, geometri penerbangan dan pemeriksaan imej sumber sebelum menerima kesinambungan selepas gangguan.
Panduan praktikal VTOL, teknologi dron, aliran kerja geospatial, muatan dan pemeriksaan.

Hubungkan keadaan misi, penyambungan semula, peristiwa kamera, geometri penerbangan dan pemeriksaan imej sumber sebelum menerima kesinambungan selepas gangguan.

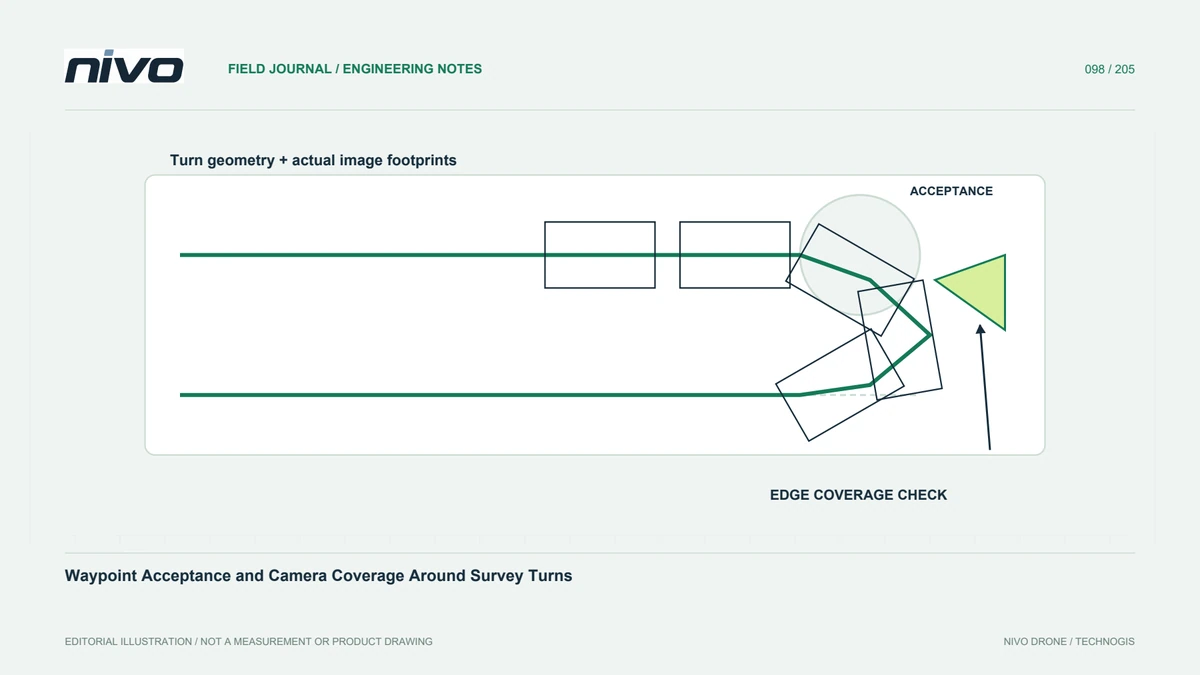
Asingkan penyelesaian titik laluan daripada liputan imej dengan memeriksa gelagat navigasi, geometri kamera, pemasaan pencetus dan pemerhatian yang boleh digunakan pada penghujung garis tinjauan.

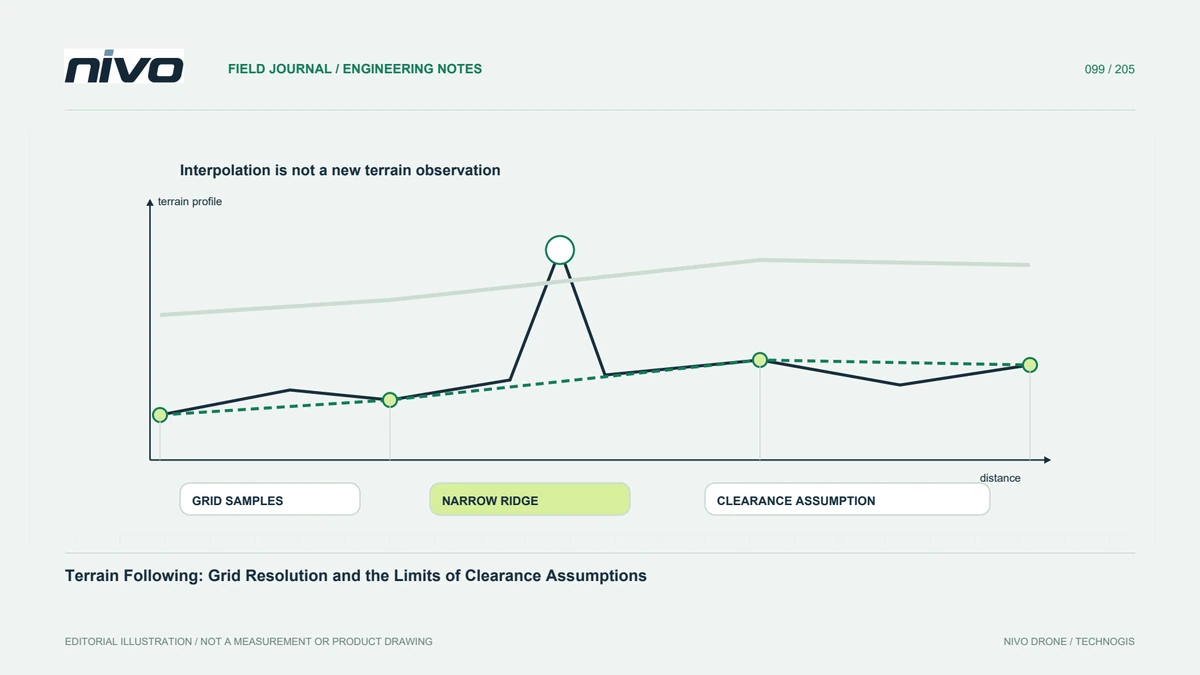
Nilaikan perancangan bergantung kepada rupa bumi melalui makna ketinggian, perincian grid, bentuk muka bumi yang sempit, ketidakpastian data dan gelagat sebenar pesawat yang disokong.

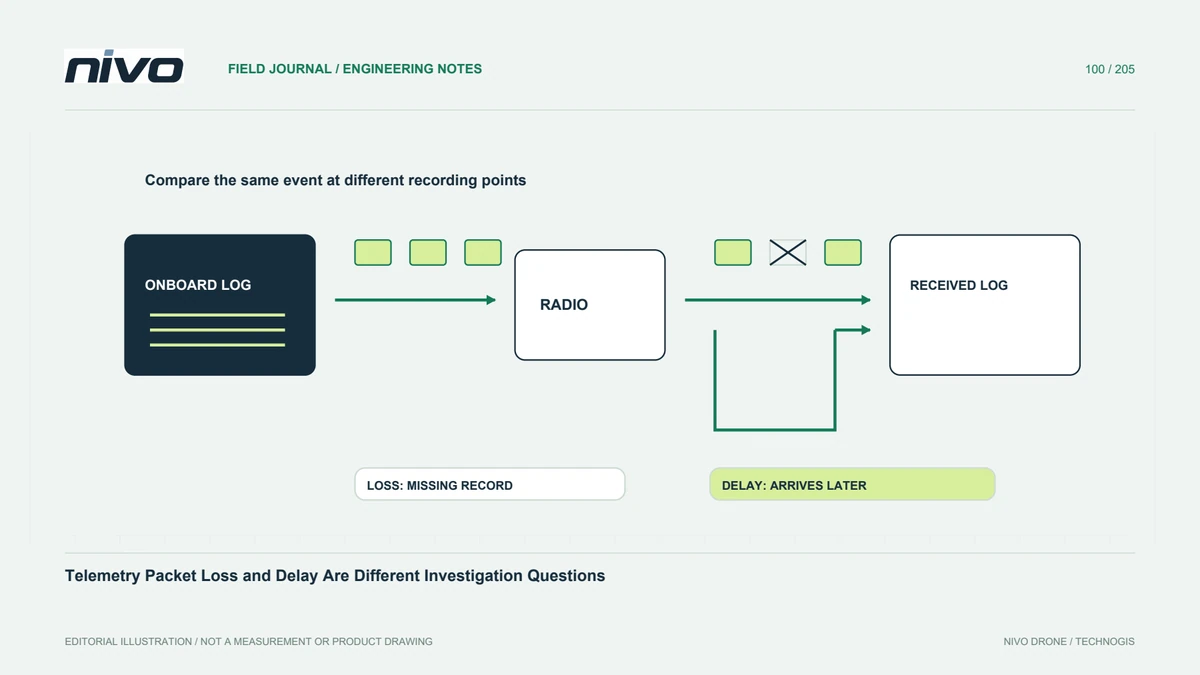
Bezakan mesej yang hilang, paparan tertunda, jurang rakaman dan pembilang protokol sebelum mengaitkan simptom telemetri kepada julat radio atau kegagalan perkakasan.

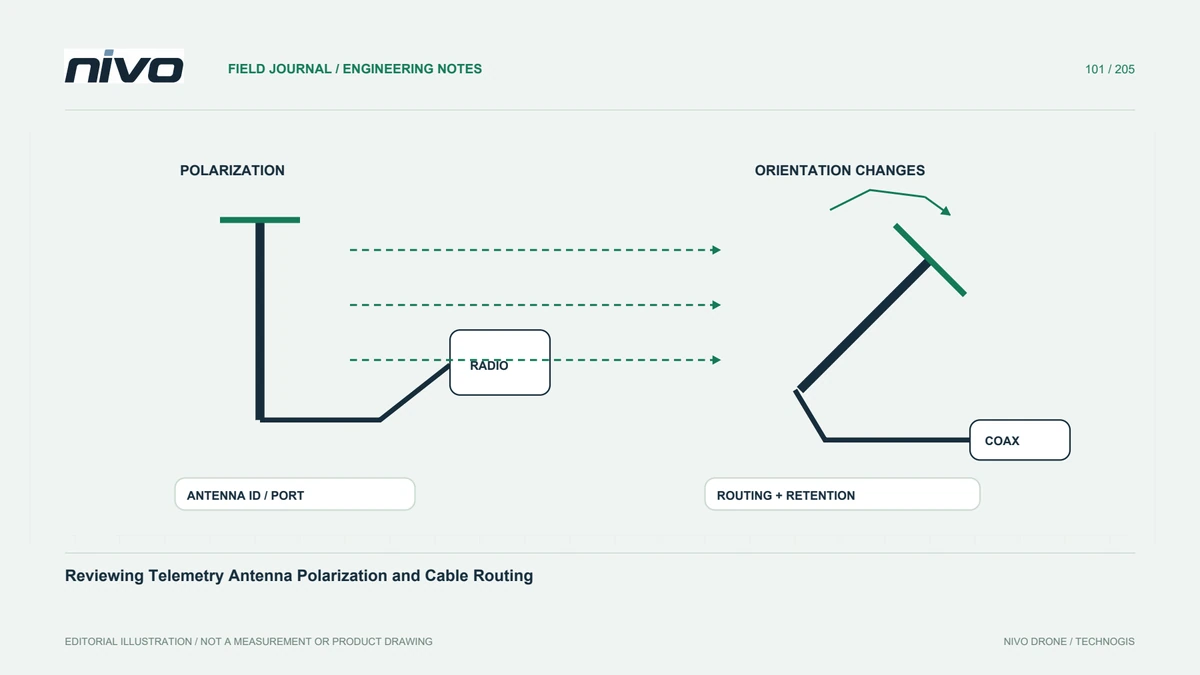
Menyiasat perubahan telemetri berkaitan orientasi melalui jenis antena, geometri yang dipasang, konfigurasi kepelbagaian, keadaan kabel dan pemerhatian setanding.

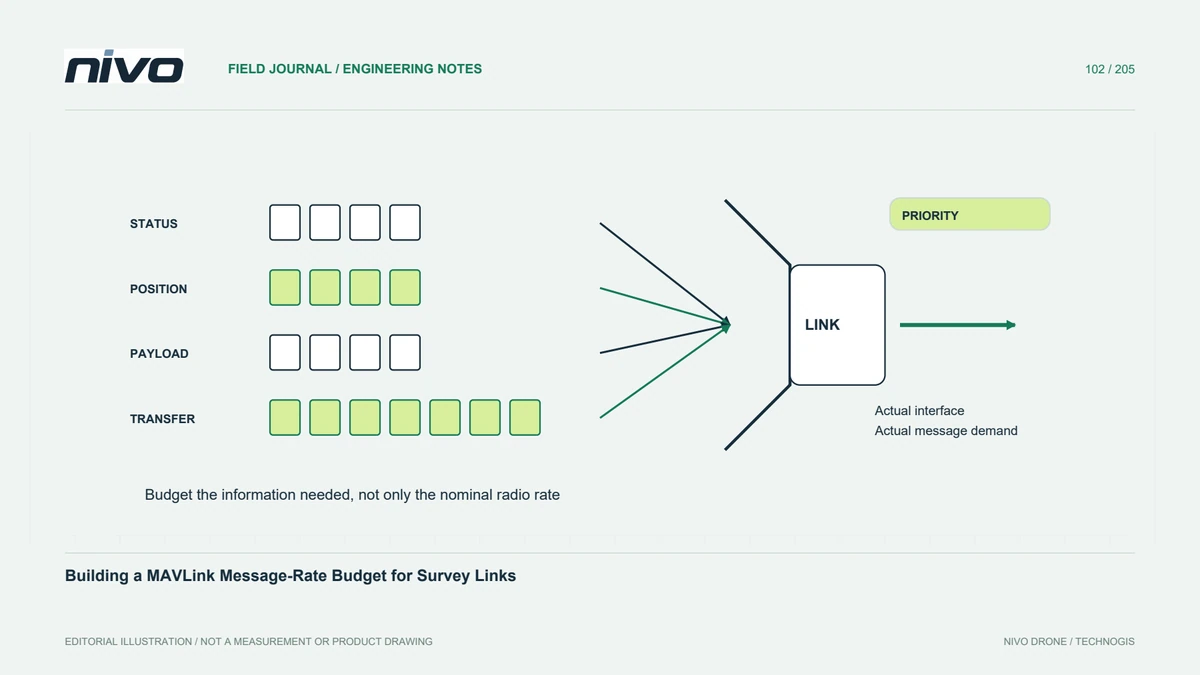
Utamakan keperluan telemetri mengikut tujuan mesej, kadar, overhed trafik, pemindahan bersaing dan tingkah laku yang disahkan pada laluan komunikasi tinjauan sebenar.

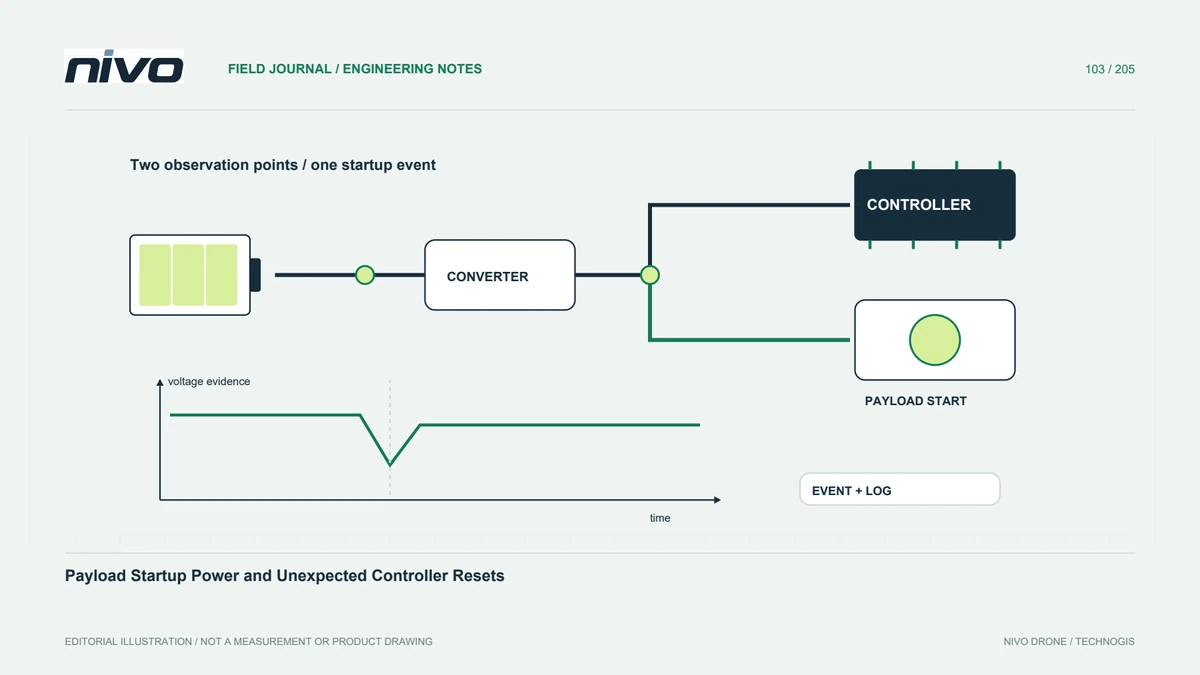
Siasat tetapan semula berkaitan permulaan melalui topologi bekalan, pemasaan, lokasi pantau, keperluan peranti dan pengesahan terkawal sistem kuasa yang dipasang.

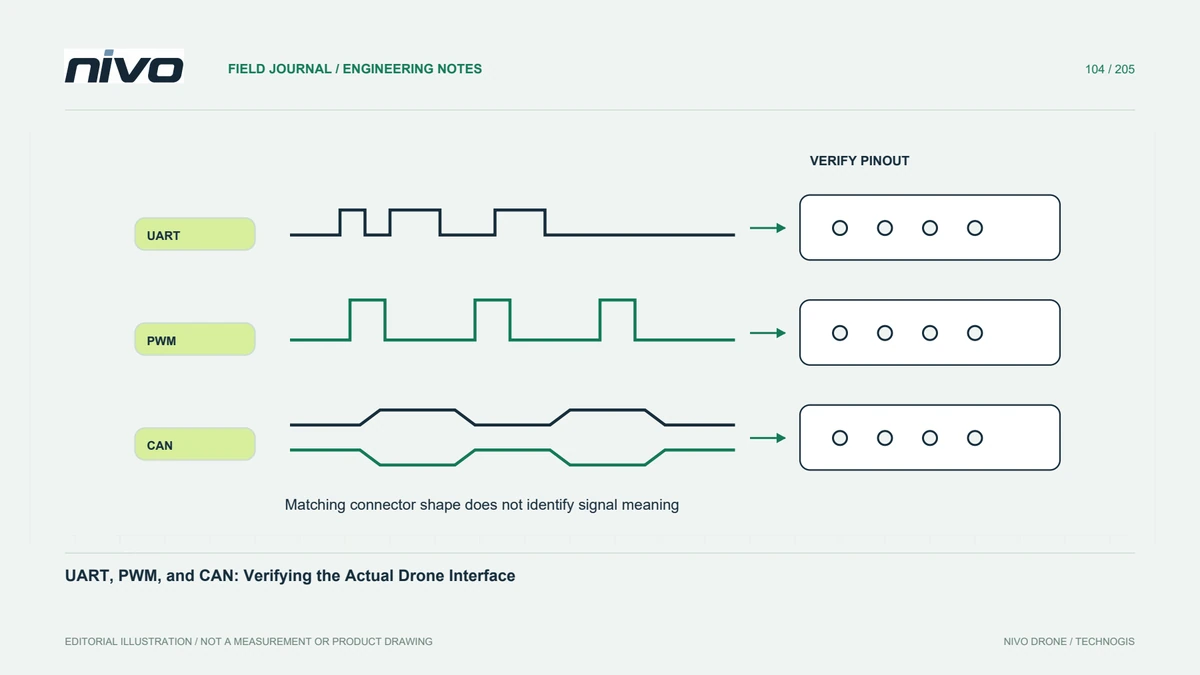
Bezakan bentuk penyambung, keserasian elektrik, makna isyarat, sokongan protokol dan tingkah laku aplikasi apabila menyepadukan penderia dron dan muatan.

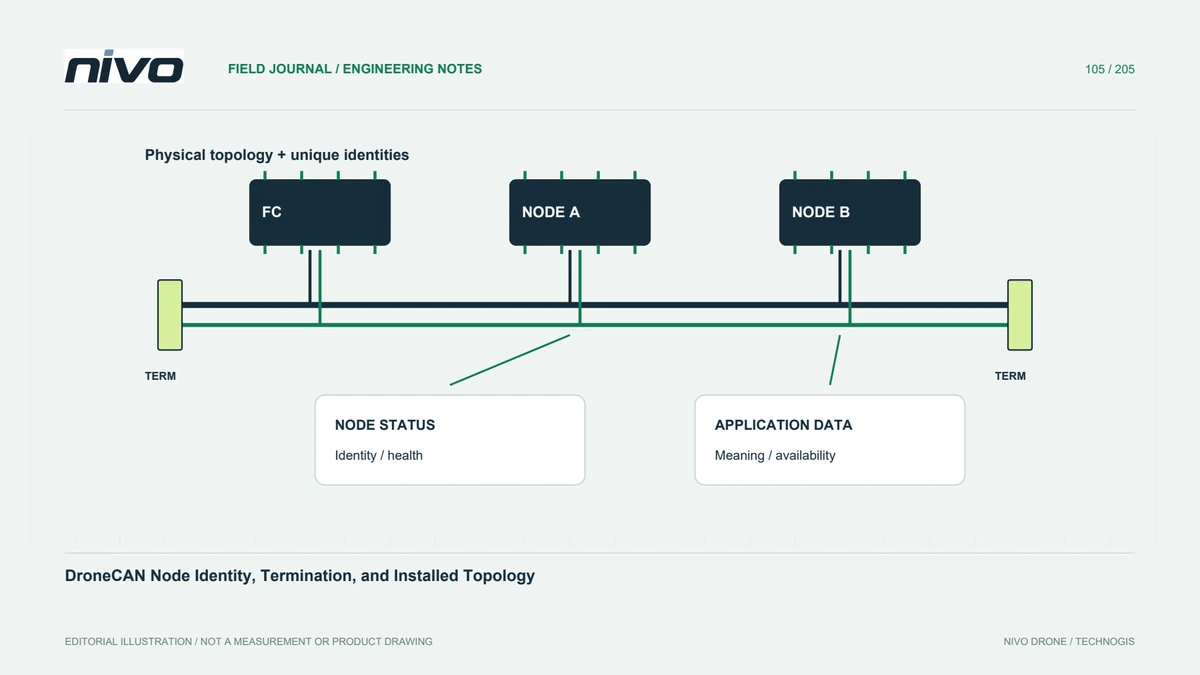
Siasat pemasangan DroneCAN melalui identiti nod, bukti status, topologi fizikal, rujukan penamatan dan sokongan khusus peranti yang didokumenkan.

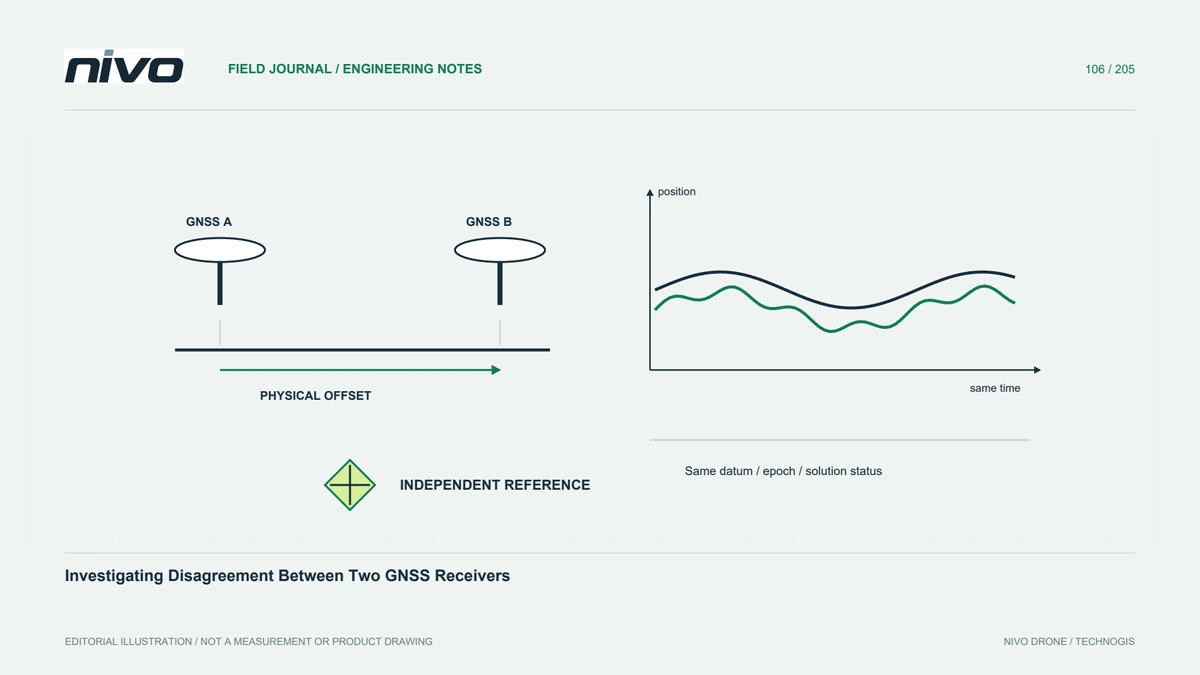
Bandingkan dua sumber GNSS melalui identiti fizikal, cap masa, lokasi antena, definisi rujukan, keadaan penyelesaian dan logik pemilihan yang dipasang.

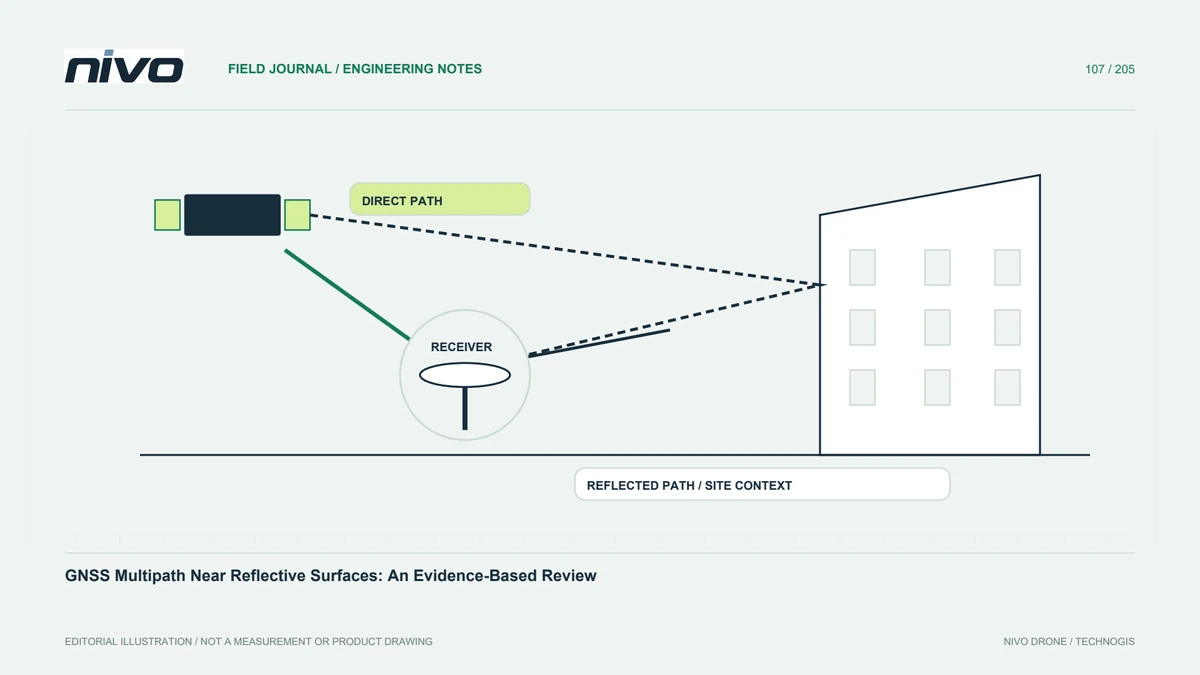
Menilai kemungkinan kesan isyarat pantulan menggunakan persekitaran antena, pemerhatian berulang, bukti penerima dan semakan kedudukan bebas.

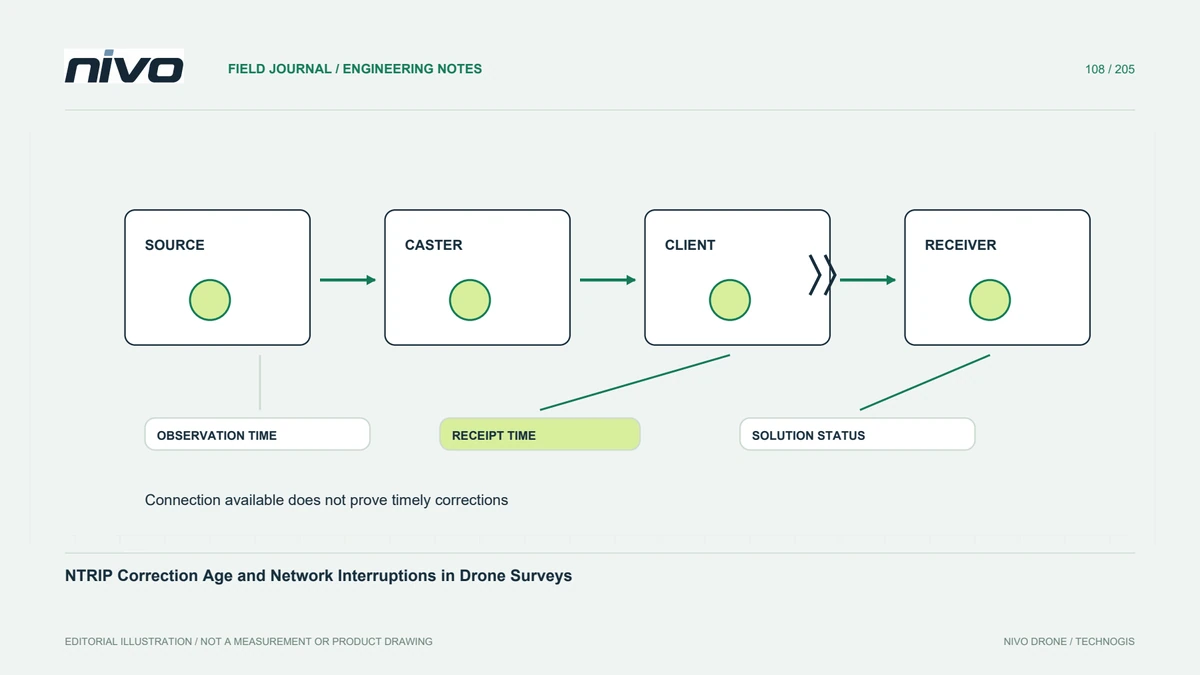
Jejaki ketersediaan pembetulan melalui identiti sumber, kandungan strim, cap masa, peringkat rangkaian, gelagat penerima dan bukti yang diperlukan untuk pemprosesan kemudian.