VTOL
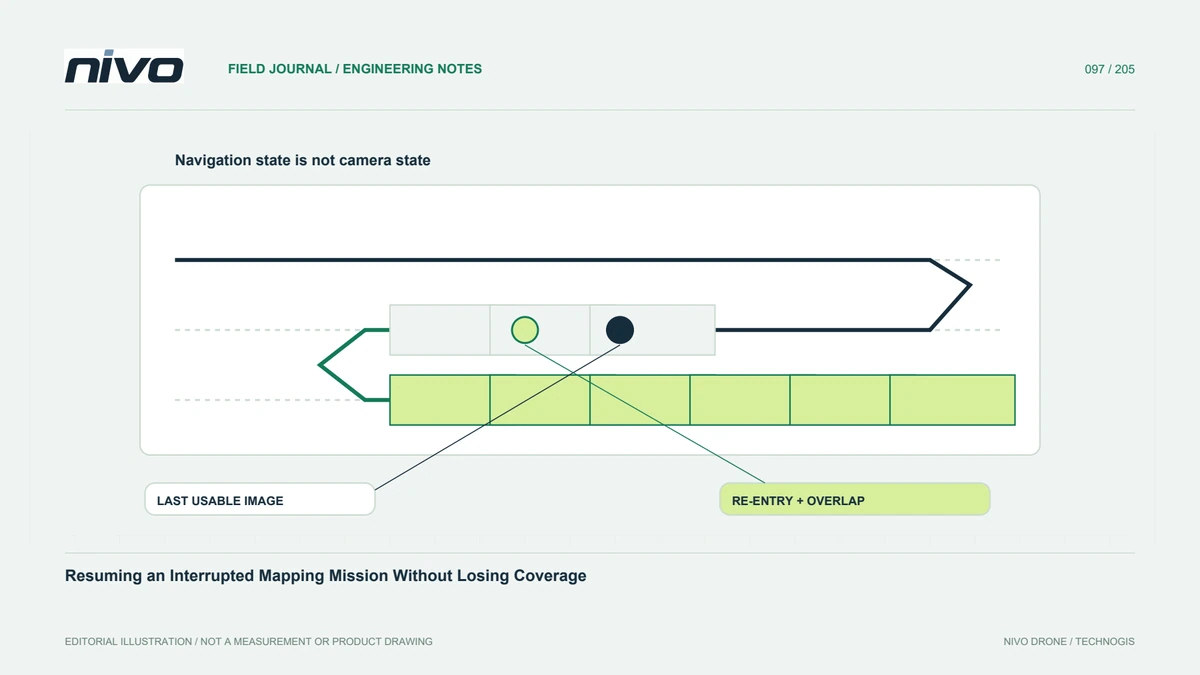
촬영 범위를 유지하며 중단된 매핑 임무 재개하기
중단 후 연속성을 허용하기 전에 임무 상태, 지원되는 재개 동작, 카메라 이벤트, 비행 형상 및 소스 이미지 확인을 연결합니다.
3 분 읽기기사 읽기

VTOL, 드론 기술, 지리공간 데이터, 페이로드 및 점검 실무 가이드.
중단 후 연속성을 허용하기 전에 임무 상태, 지원되는 재개 동작, 카메라 이벤트, 비행 형상 및 소스 이미지 확인을 연결합니다.
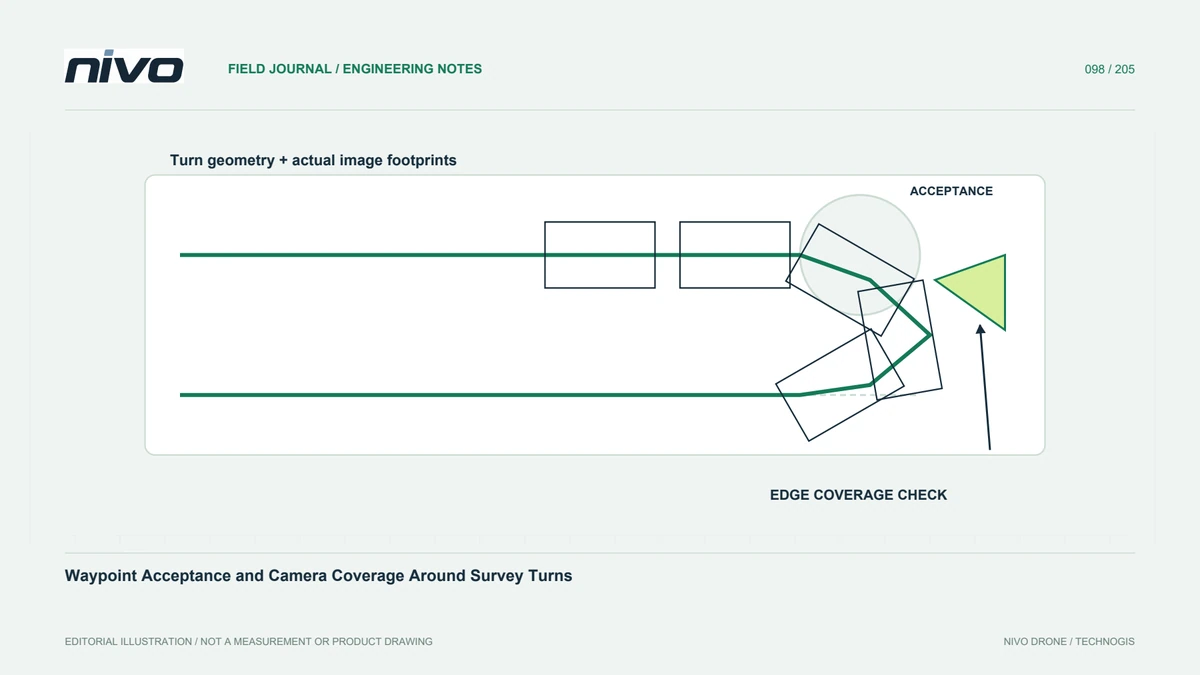
내비게이션 동작, 카메라 형상, 트리거 타이밍 및 측선 끝에서 사용 가능한 관찰을 검사하여 웨이포인트 완료와 이미지 적용 범위를 분리합니다.
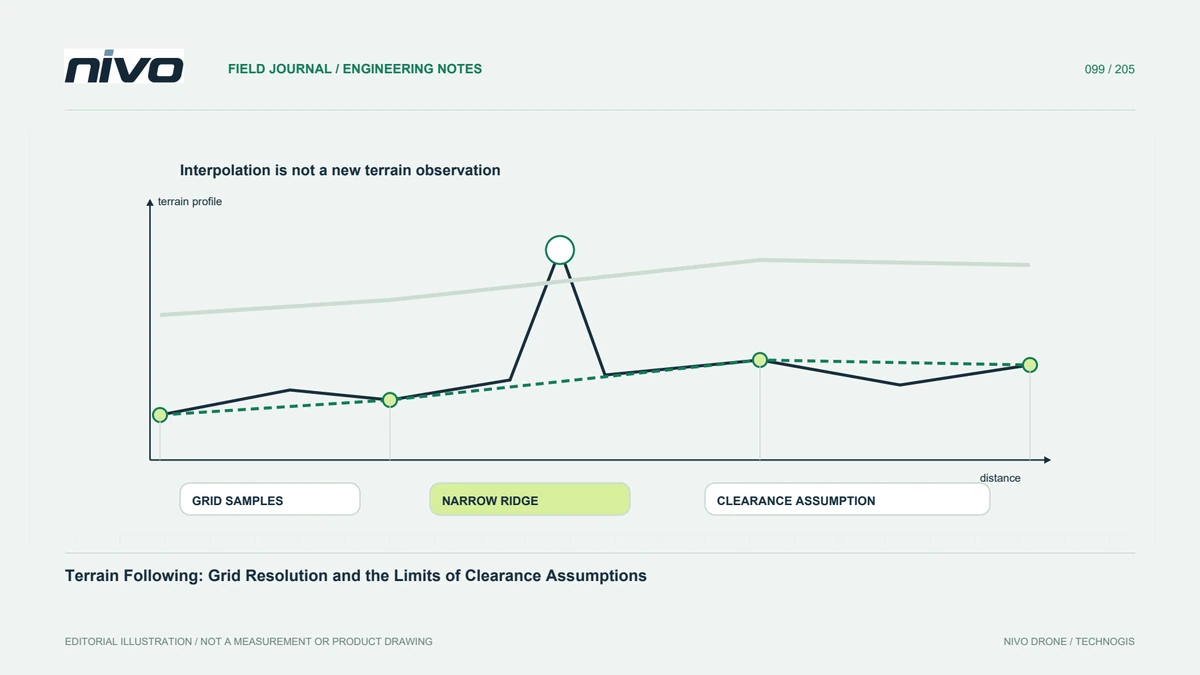
고도 의미, 격자 세부 사항, 좁은 지형, 데이터 불확실성 및 실제 항공기의 지원 동작을 통해 지형에 따른 계획을 평가합니다.
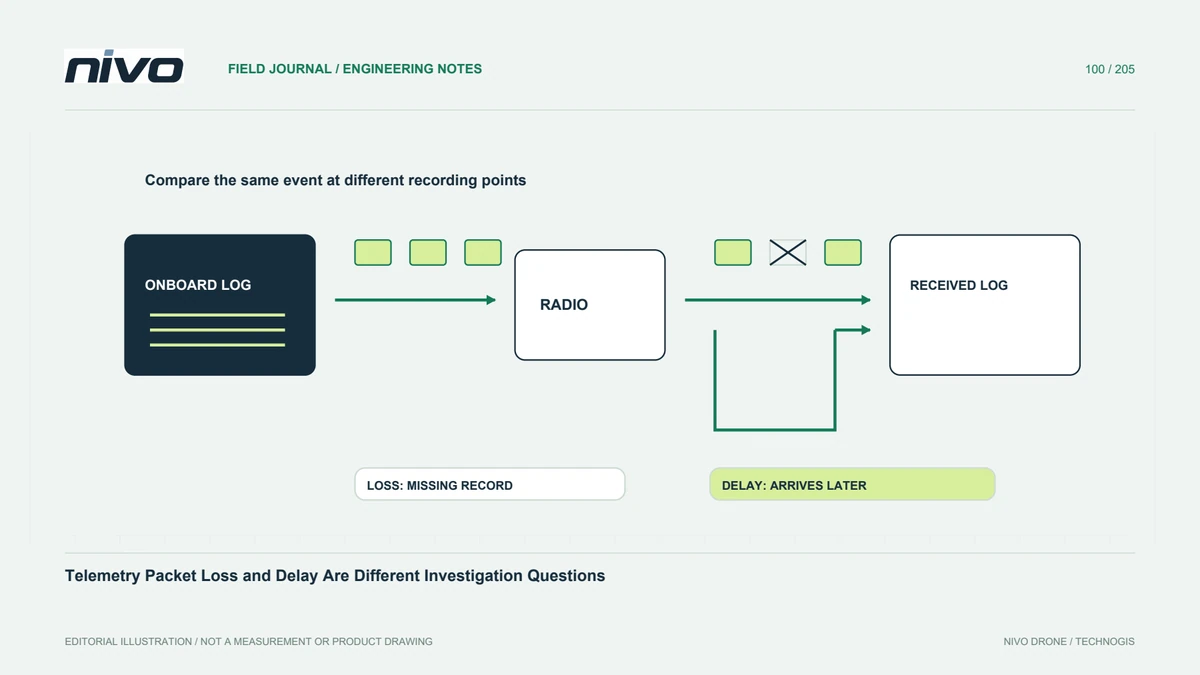
원격 측정 증상을 무선 범위 또는 하드웨어 오류로 간주하기 전에 누락된 메시지, 지연된 표시, 기록 누락 구간 및 프로토콜 카운터를 구별하십시오.
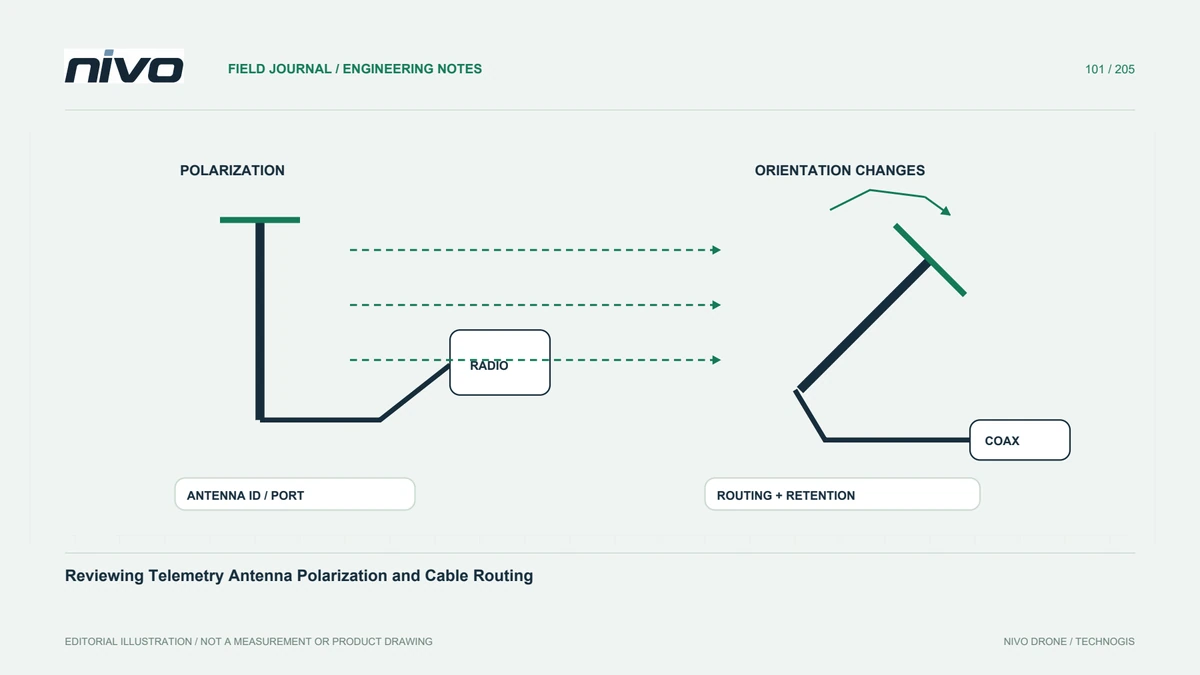
안테나 유형, 설치된 형상, 다이버시티 구성, 케이블 상태 및 비교 가능한 관찰을 통해 방향 관련 원격 측정 변경 사항을 조사합니다.
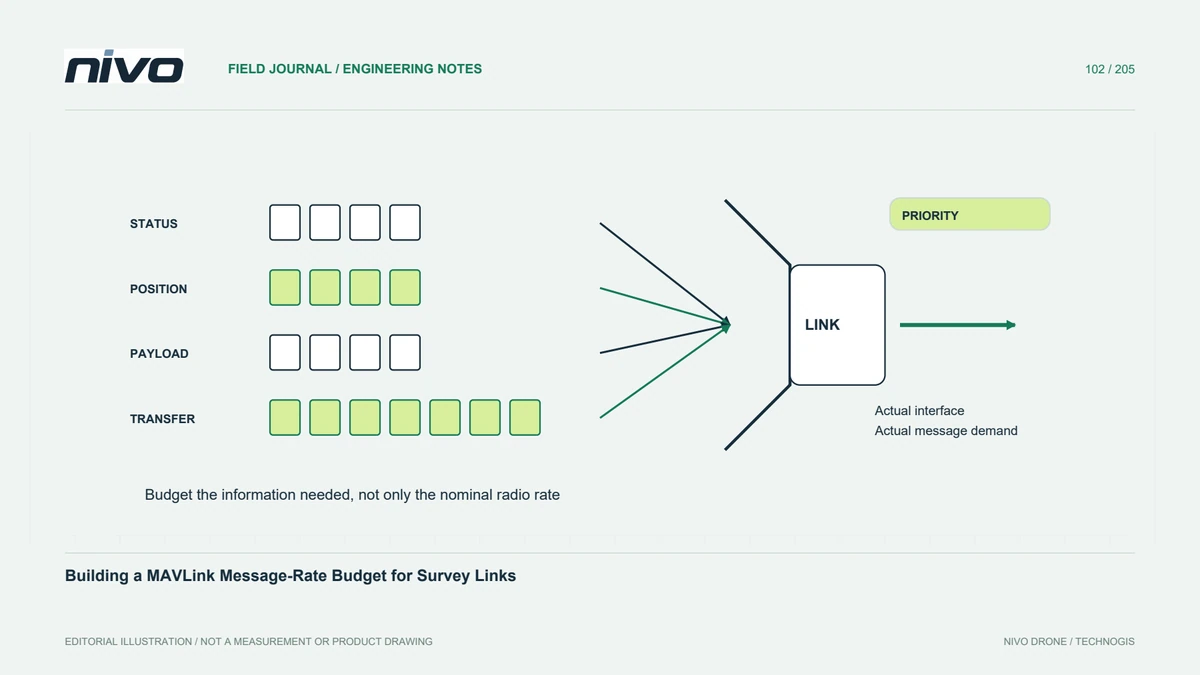
메시지 목적, 전송 주기, 프로토콜 부하, 경쟁 전송과 실제 측량 통신 경로의 측정 결과로 원격측정 요구 사항의 우선순위를 정합니다.
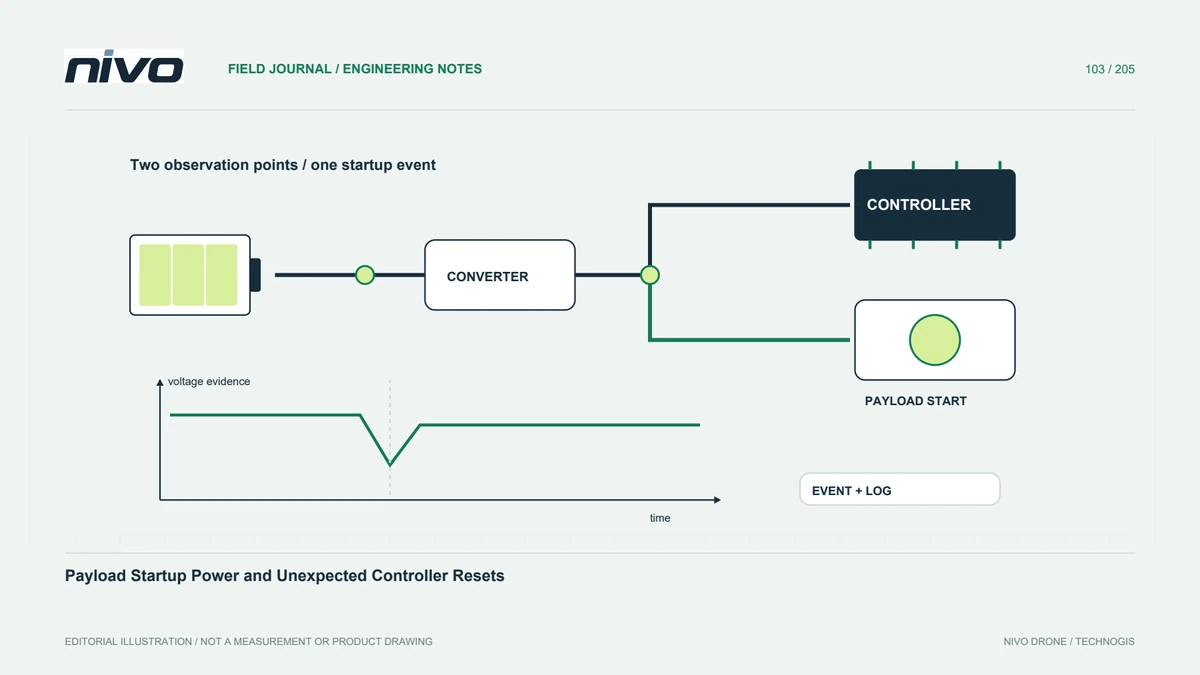
공급 토폴로지, 타이밍, 모니터 위치, 장치 요구 사항 및 설치된 전원 시스템의 제어된 검증을 통해 시동 관련 재설정을 조사합니다.
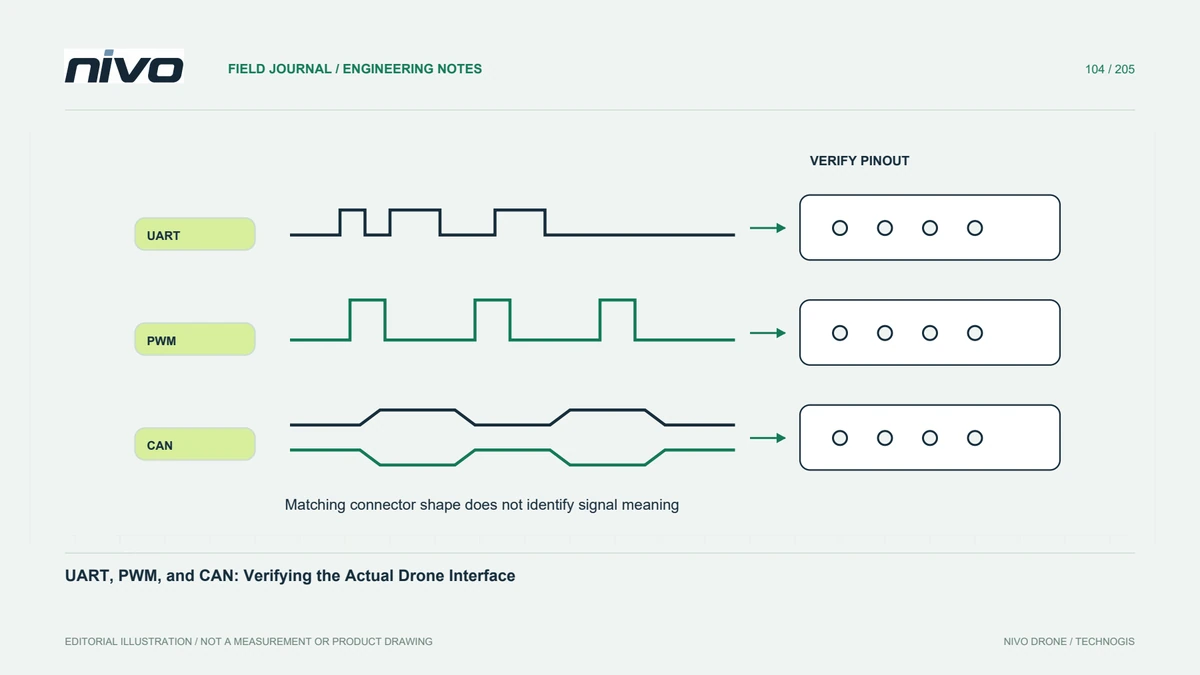
드론 센서와 페이로드를 통합할 때 커넥터 모양, 전기 호환성, 신호 의미, 프로토콜 지원 및 애플리케이션 동작을 분리합니다.
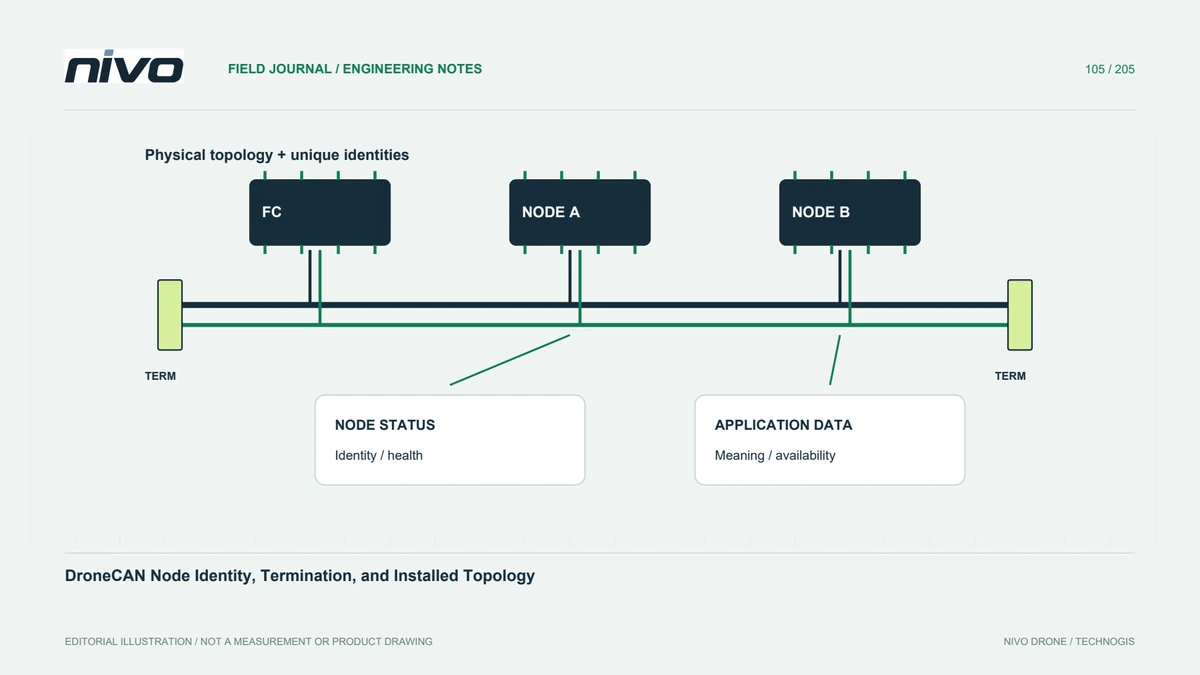
노드 식별 정보, 상태 증거, 물리적 토폴로지, 종단 기준과 문서화된 장치별 지원을 바탕으로 DroneCAN 설치를 조사합니다.
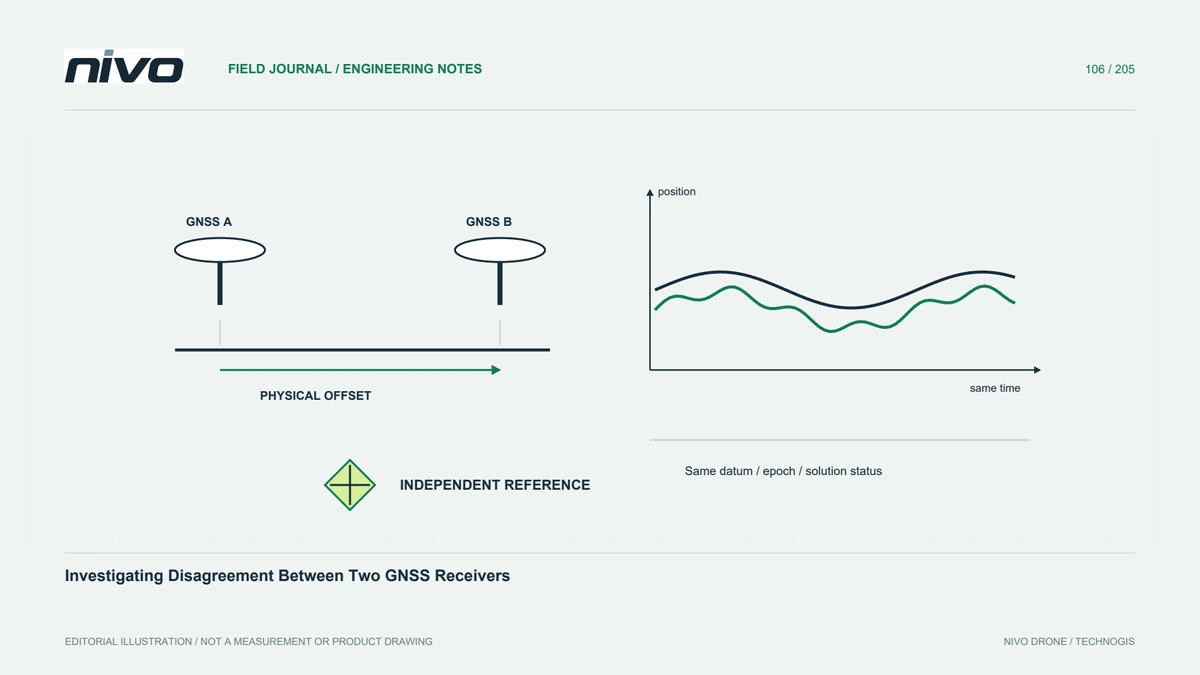
물리적 ID, 타임스탬프, 안테나 위치, 참조 정의, 측위해 상태 및 설치된 선택 로직을 통해 두 개의 GNSS 소스를 비교합니다.
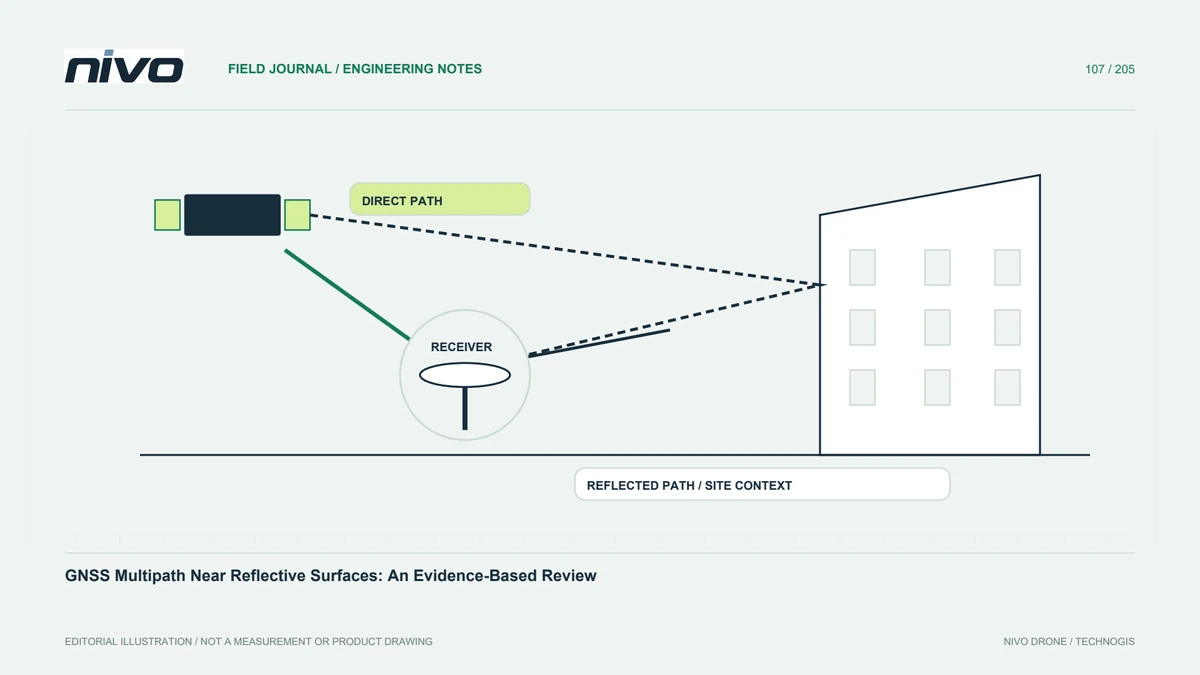
안테나 주변, 반복 가능한 관찰, 수신기 증거 및 독립적인 위치 확인을 사용하여 가능한 반사 신호 효과를 평가합니다.
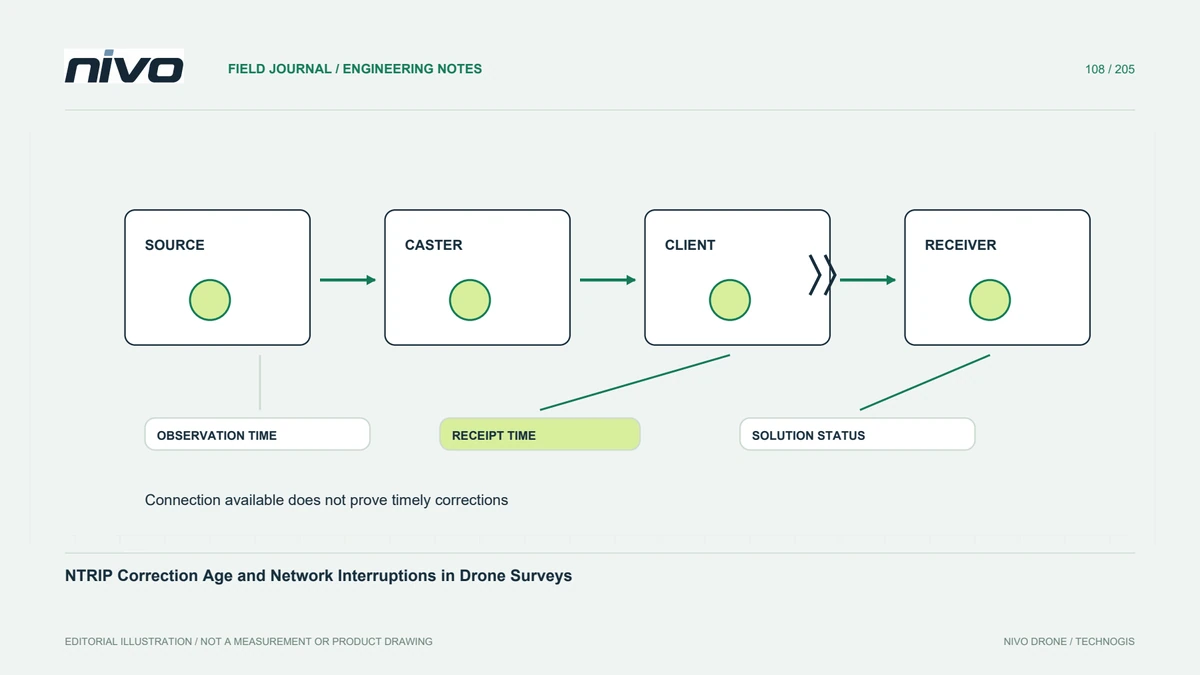
데이터 출처, 스트림 내용, 타임스탬프, 네트워크 경로, 수신기 동작과 후처리 증거로 보정정보 가용성을 추적합니다.