두 GNSS 수신기의 결과 불일치 조사
물리적 ID, 타임스탬프, 안테나 위치, 참조 정의, 측위해 상태 및 설치된 선택 로직을 통해 두 개의 GNSS 소스를 비교합니다.
숫자를 비교하기 전에 물리량 확인하기
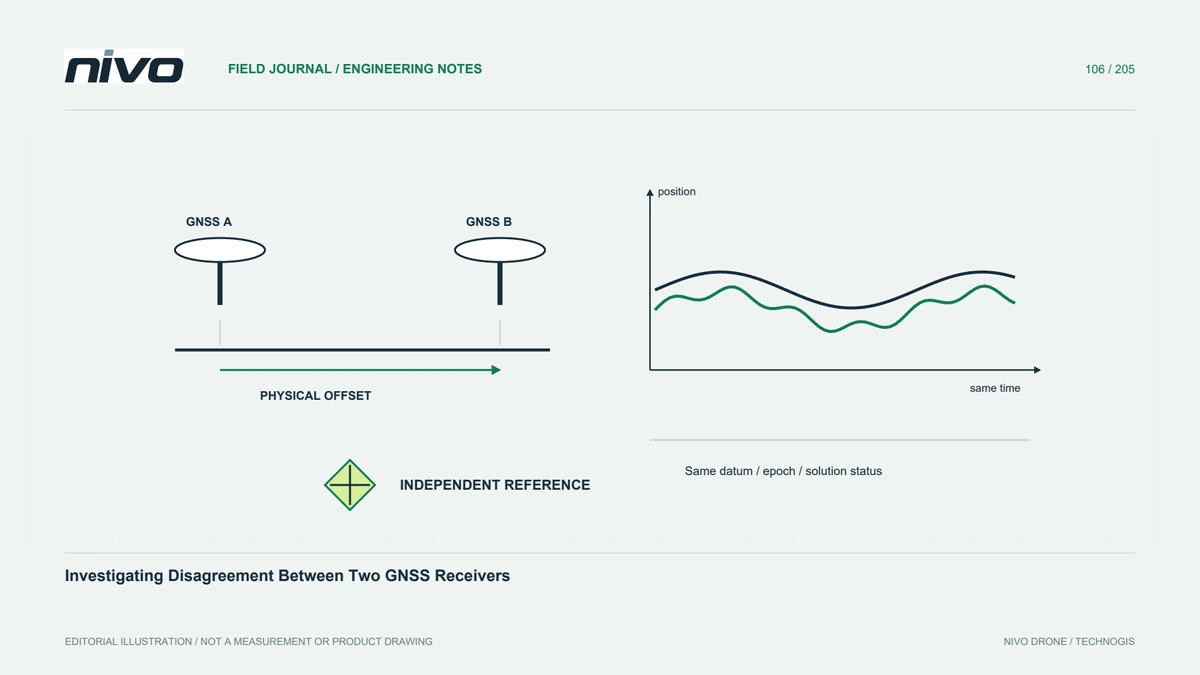
두 개의 GNSS 수신기는 위치, 품질 추정치 또는 지상국이 함께 제공하는 기타 정보를 보고할 수 있습니다. 비교되는 메시지와 물리량을 설정합니다. 위치 불일치는 지원되는 다중 안테나 배열의 기수방향 산출 동작과 동일한 문제가 아닙니다. 장치 ID, 펌웨어, 안테나 설치 및 타임스탬프를 기록합니다. 공유된 지도 표시는 두 관측치가 동일한 물리적 지점이나 순간을 나타낸다는 것을 증명하지 않습니다.
안테나의 기하학적 배치 고려하기
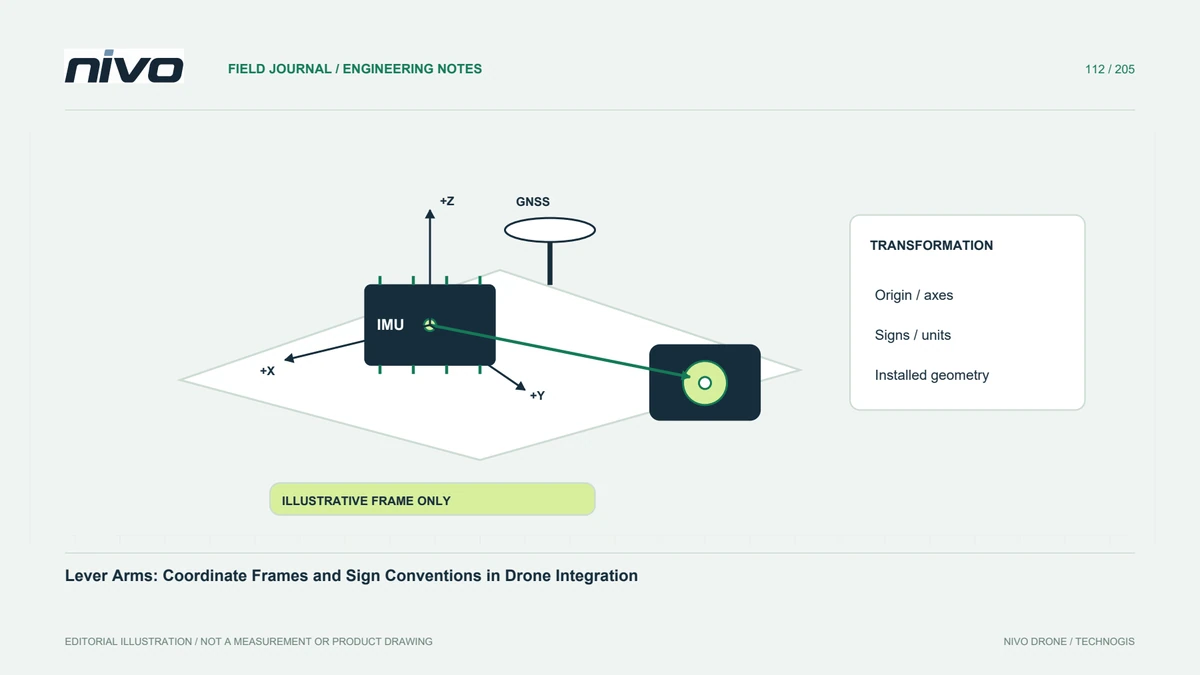
별도의 안테나는 항공기의 다양한 위치를 차지합니다. 예상되는 관계는 장착 형상, 좌표계, 처리 또는 추정기 구성에 따라 달라집니다. 차이점을 항법 오차로 해석하기 전에 측정된 설치 참조를 보존하십시오. 문서화되지 않은 오프셋을 적용하여 값을 강제로 일치시키지 마십시오. 유효한 비교는 각 관찰이 어떤 기준점을 설명하는지와 공통점으로의 변환이 어떻게 확립되었는지 명시해야 합니다.
각 수신기의 측위 조건 검토하기
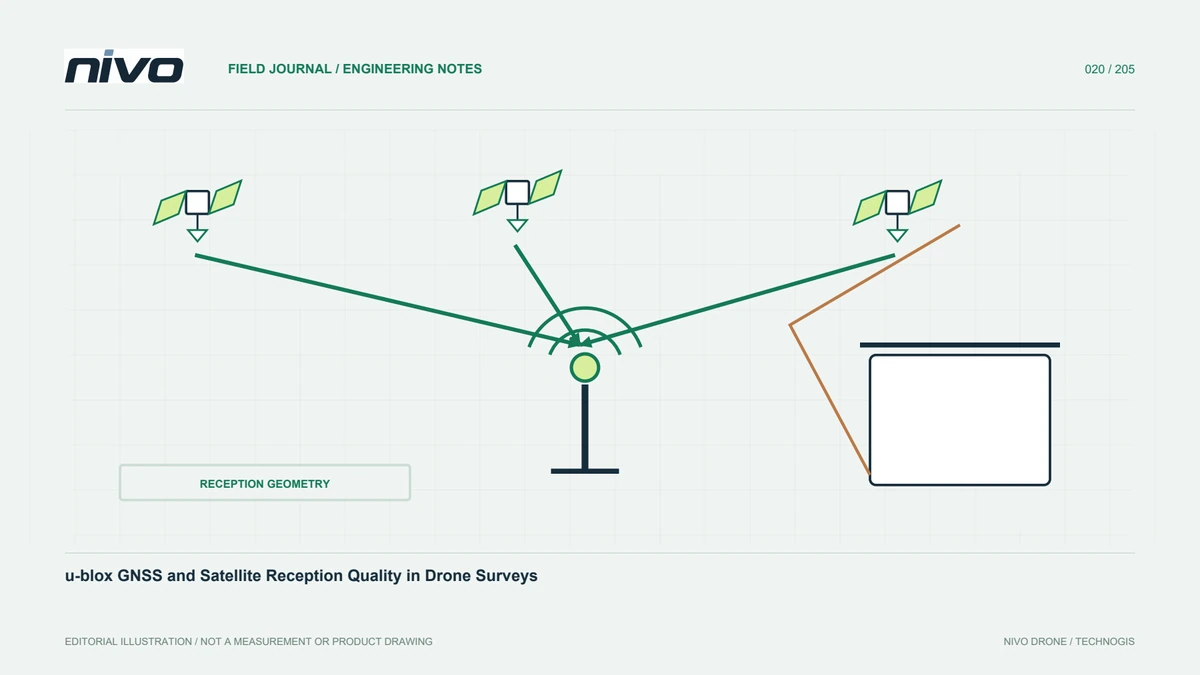
각 장치에 대해 위성 가시성, 보고된 측위해 상태, 관련 보정정보 가용성 및 사용 가능한 품질 정보를 비교합니다. 유사한 위성 수는 동일한 관찰이나 오차 특성을 증명하지 않습니다. 안테나, 주변 구조물, 수신기 설정에 따라 조건이 달라질 수 있습니다. 각 제조업체에서 사용하는 원본 메시지와 정의를 보존합니다. 수신기의 자체 보고된 품질 추정치는 유용한 컨텍스트이지만 절대 위치 정확도에 대한 독립적인 증거는 아닙니다.
실제 선택 또는 융합 구성 확인하기
시스템은 소스를 선택하거나, 지원되는 정보를 결합하거나, 문서화된 다른 배열을 사용할 수 있습니다. 두 개의 연결된 수신기가 항상 특정 중복 이점을 제공한다고 가정하는 대신 설치된 구현 및 구성을 확인하십시오. 항공기에서 사용하는 출력을 식별하고 이를 각 원시 수신기 스트림과 구별합니다. 이는 검토자가 표시된 변경 사항이 원본 동작, 선택 논리 또는 레코드 해석 방식의 불일치를 반영하는지 이해하는 데 도움이 됩니다.
해당 문제에 맞는 독립 증거 활용하기
위치 품질이 중요한 경우 알려진 기준, 타이밍 및 불확실성을 고려하여 적절한 비교 방법을 정의하십시오. 수신기 결과의 일치는 공유된 오류를 배제하지 않으며, 불일치만으로는 더 나은 소스를 식별할 수 없습니다. 정적 평가와 동적 평가를 구분하여 유지하십시오. 모든 운영 평가는 항공기의 승인된 프로세스를 따릅니다. 기술 보고서는 단순히 지도에서 흔적이 더 부드러워 보이는 수신기를 추천하는 것이 아니라 결론을 증거와 연결해야 합니다.
데이터 출처별 조사 기록 보존하기
안테나 구조, 장치 ID, 참조 정의, 시간이 동기화된 구간, 구성 및 결정을 뒷받침하는 검사를 저장합니다. 해결되지 않은 차이점과 다음 관련 조치를 설명하십시오. 이는 NiVO 지원에 하드웨어 수를 내비게이션 성능 약속으로 변환하지 않고 듀얼 GNSS 설치를 논의하기 위한 정확한 기반을 제공합니다. 그러면 모든 수신기 조합이 동일하게 작동한다고 가정하는 대신 알려진 배열을 기준으로 향후 교체를 검토할 수 있습니다.