二つのGNSS受信機の結果が一致しない原因を調べる
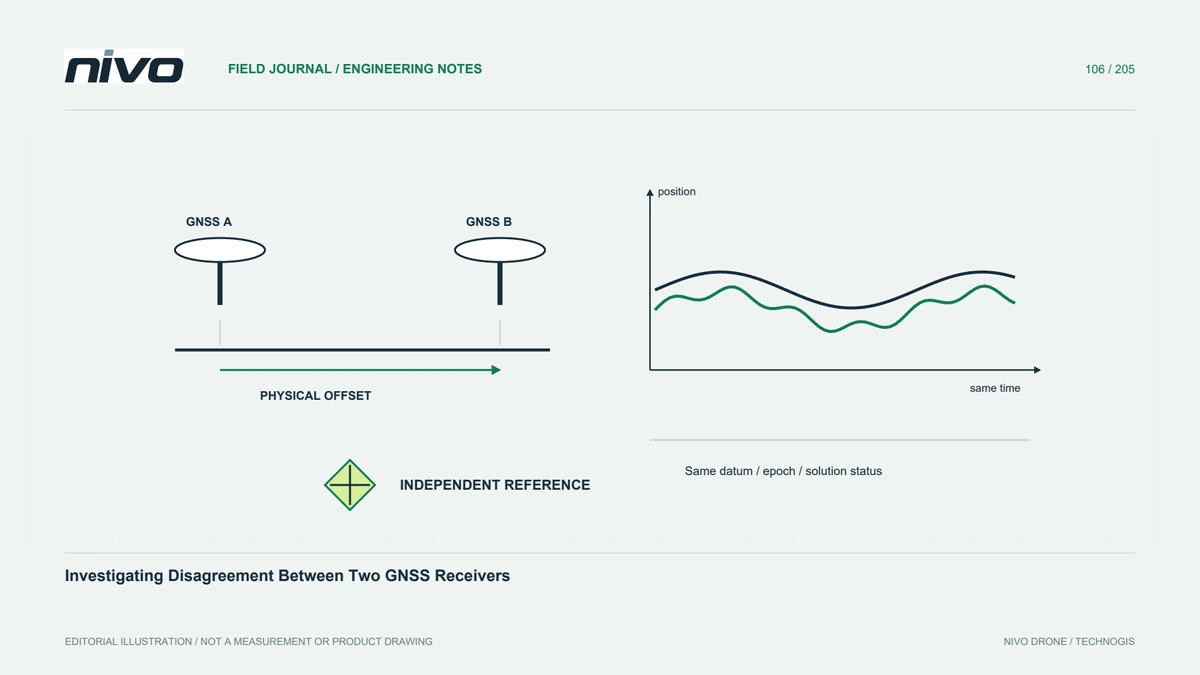
物理的識別情報、タイムスタンプ、アンテナの位置、参照定義、測位解の状態、およびインストールされている選択ロジックを通じて 2 つの GNSS ソースを比較します。
数値を比べる前に物理量を特定する
2 つの GNSS 受信機は、位置、品質推定、または地上局が提示するその他の情報を一緒に報告できます。どのメッセージと物理量が比較されるかを確立します。位置の不一致は、サポートされているマルチアンテナ配置による機首方位の動作と同じ問題ではありません。デバイスの ID、ファームウェア、アンテナの設置、タイムスタンプを記録します。共有された地図表示は、両方の観測が同じ物理的な点または瞬間を表していることを証明するものではありません。
アンテナの取り付け形状を考慮する
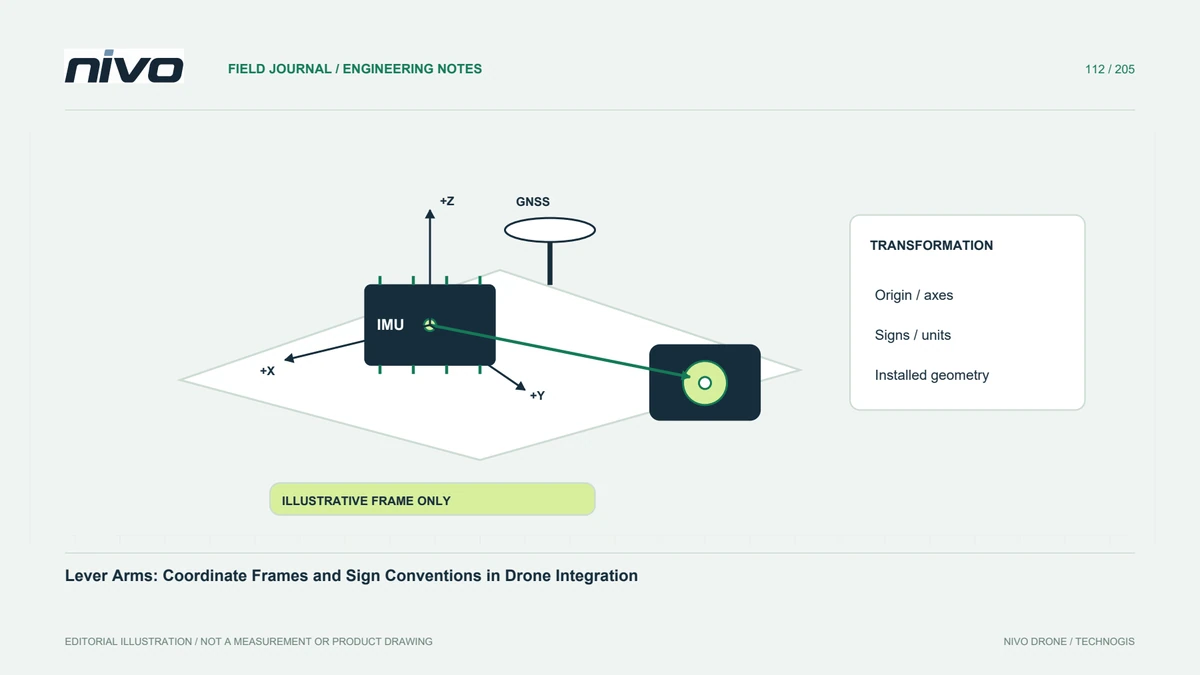
別々のアンテナが航空機上の異なる場所を占めます。それらの予想される関係は、取り付けジオメトリ、座標フレーム、および処理または推定器の構成によって異なります。違いをナビゲーションエラーとして解釈する前に、測定された設置基準を保存してください。文書化されていないオフセットを適用して、値を強制的に一致させないでください。有効な比較では、各観測値がどの基準点を表しているのか、また共通点への変換がどのように確立されたのかが記載されている必要があります。
測位解の条件を個別に確認する
衛星の可視性、報告された測位解の状態、関連する場合の補正情報の可用性、および各デバイスの利用可能な品質情報を比較します。同様の衛星数は、同等の観測や誤差特性を証明するものではありません。アンテナ、近くの構造物、受信機の設定が異なると、状況も異なる場合があります。元のメッセージと各メーカーが使用する定義を保持します。受信機の自己報告による品質推定値は有用なコンテキストですが、絶対的な位置精度の独立した証明ではありません。
実際の選択・統合構成を確認する
システムは、ソースを選択したり、サポートされている情報を組み合わせたり、文書化された別の取り決めを使用したりする場合があります。接続された 2 つの受信機が常に特定の冗長性の利点を生み出すと仮定するのではなく、インストールされている実装と構成を確認してください。航空機によって使用される出力を特定し、それを各生の受信機ストリームから区別します。これは、表示された変更がソースの動作、選択ロジック、またはレコードの解釈方法の不一致を反映しているかどうかをレビュー担当者が理解するのに役立ちます。
対象の問題に合う独立した証拠を使う
位置の品質が重要な場合は、既知の基準、タイミング、不確実性を使用して適切な比較方法を定義します。受信機間の結果の一致は共有エラーを排除するものではなく、不一致だけではより良い情報源を特定することはできません。静止した評価と移動している評価を区別してください。運用評価はすべて、航空機の承認されたプロセスに従います。技術レポートは、単に地図上の軌跡がより滑らかに見える受信機を推奨するのではなく、その結論を証拠に結び付ける必要があります。
情報源別の調査記録を残す
アンテナの形状、デバイス ID、参照定義、時刻をそろえた区間、構成、および決定をサポートするチェックを保存します。未解決の相違点と次の関連アクションについて説明します。これにより、NiVO サポートは、ハードウェア数をナビゲーション パフォーマンスの約束に変換することなく、デュアル GNSS インストールについて議論するための正確な基盤を提供します。すべての受信機の組み合わせが同じように動作すると仮定するのではなく、将来の置き換えを既知の構成に照らして検討することができます。