Menyelidiki Ketidaksesuaian Dua Receiver GNSS
Bandingkan sumber GNSS melalui identitas fisik, cap waktu, lokasi antena, definisi referensi, status solusi, dan logika pemilihan yang terpasang.
Identifikasi besaran sebelum membandingkan angka
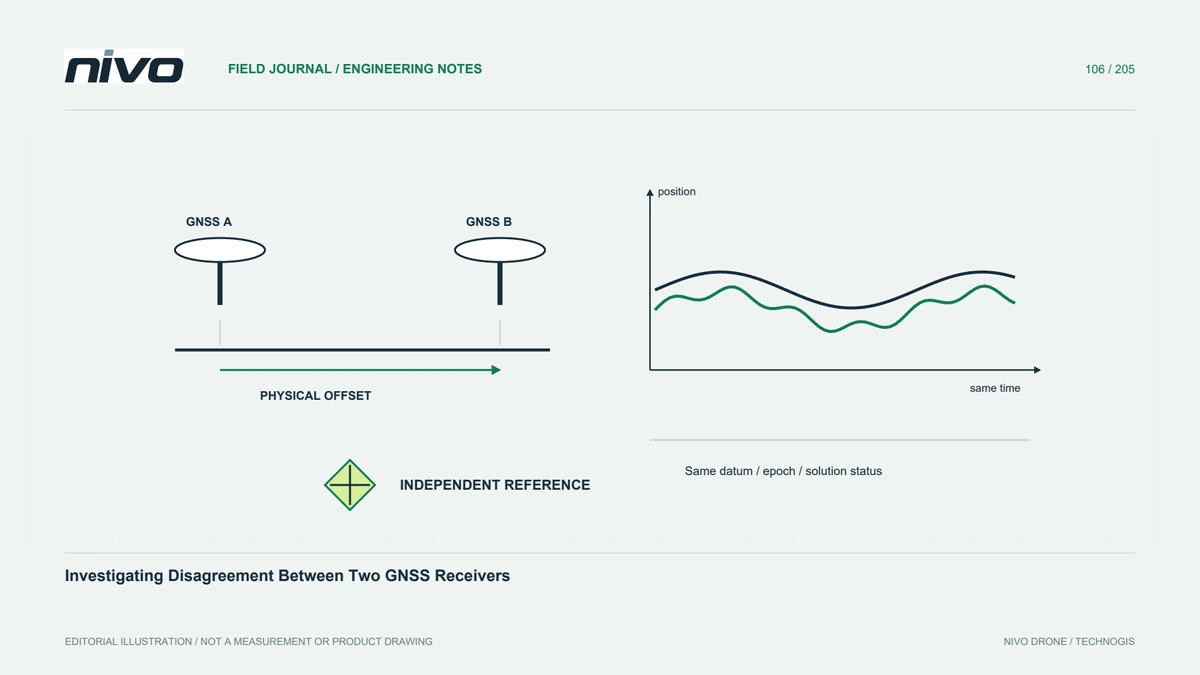
Dua receiver GNSS dapat melaporkan posisi, perkiraan kualitas, atau informasi lain yang ditampilkan bersama oleh stasiun darat. Tetapkan pesan dan besaran yang dibandingkan. Selisih posisi bukan pertanyaan sama dengan heading dari susunan multiantena yang didukung. Catat identitas perangkat, firmware, pemasangan antena, dan cap waktu. Tampilan peta bersama tidak membuktikan kedua pengamatan mewakili titik fisik atau saat yang sama.
Perhitungkan geometri antena
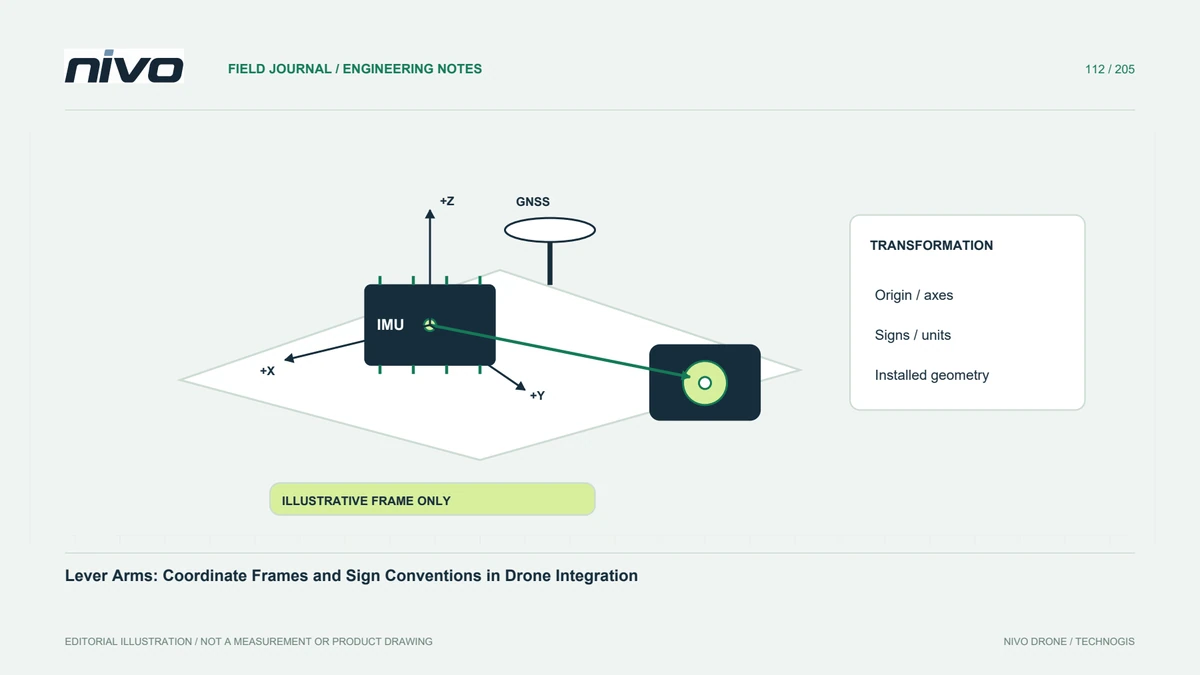
Antena terpisah menempati lokasi berbeda pada pesawat. Hubungan yang diharapkan bergantung pada geometri dudukan, kerangka koordinat, serta konfigurasi pemrosesan atau estimator. Simpan referensi pemasangan terukur sebelum menafsirkan selisih sebagai kesalahan navigasi. Jangan memaksa nilai berimpit melalui offset tak terdokumentasi. Perbandingan valid menyebut titik referensi tiap pengamatan dan dasar konversi ke titik bersama bila diterapkan.
Tinjau kondisi solusi masing-masing
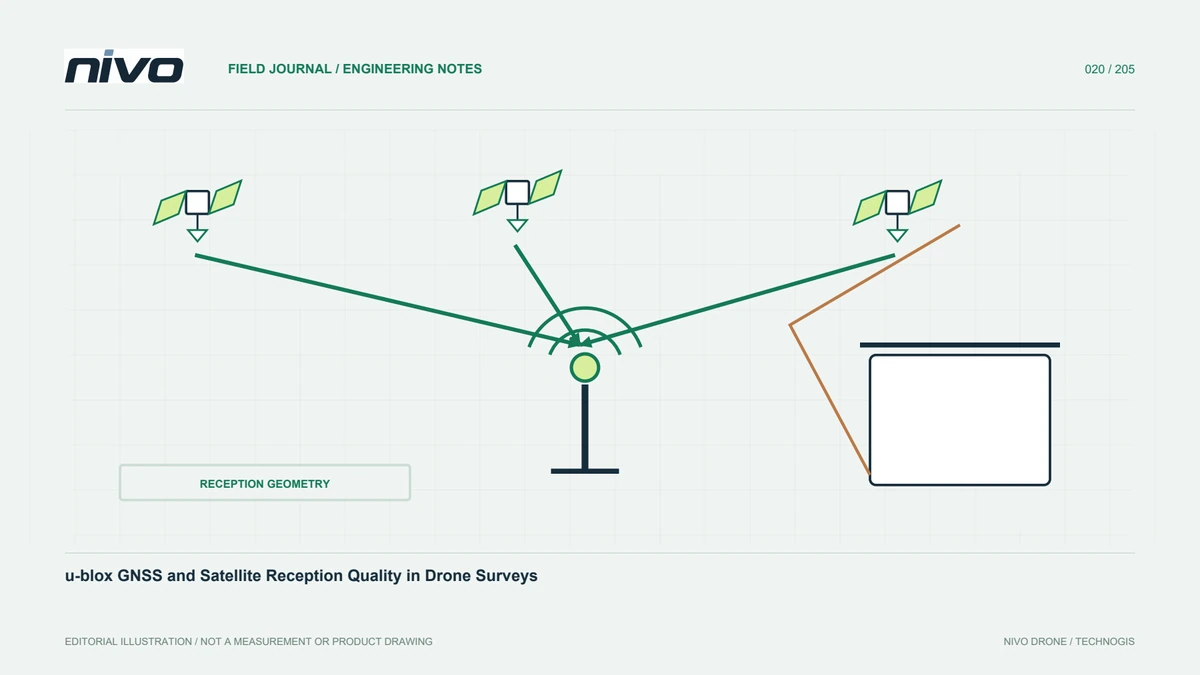
Bandingkan keterlihatan satelit, status solusi, ketersediaan koreksi bila relevan, serta informasi kualitas tiap perangkat. Jumlah satelit serupa tidak membuktikan pengamatan atau kesalahan setara. Antena, struktur sekitar, atau setelan receiver berbeda dapat menghasilkan kondisi berbeda. Simpan pesan asli beserta definisi tiap pabrikan. Perkiraan kualitas dari receiver berguna sebagai konteks, tetapi bukan bukti independen ketelitian posisi absolut.
Baca susunan pemilihan atau penggabungan sebenarnya
Sistem mungkin memilih sumber, menggabungkan informasi didukung, atau memakai susunan terdokumentasi lain. Konfirmasikan implementasi dan konfigurasi, jangan menganggap dua receiver tersambung selalu memberi manfaat redundansi tertentu. Identifikasi keluaran yang digunakan pesawat dan bedakan dari aliran mentah tiap receiver. Ini membantu penelaah mengenali apakah perubahan tampilan mencerminkan perilaku sumber, logika pemilihan, atau salah interpretasi rekaman.
Gunakan bukti independen sesuai pertanyaan
Bila kualitas posisi penting, tentukan metode perbandingan dengan referensi, waktu, serta ketidakpastian diketahui. Kesepakatan receiver tidak meniadakan kesalahan bersama, dan selisih tidak menunjukkan sumber lebih baik secara mandiri. Pisahkan penilaian diam serta bergerak. Evaluasi operasi mengikuti proses resmi pesawat. Laporan teknis menghubungkan kesimpulan dengan bukti, bukan merekomendasikan receiver yang jejaknya terlihat lebih halus di peta.
Simpan penyelidikan menurut sumber
Simpan geometri antena, identitas perangkat, definisi referensi, interval tersinkron, konfigurasi, dan pemeriksaan pendukung keputusan. Jelaskan perbedaan tersisa serta langkah berikutnya. Ini memberi dukungan NiVO dasar tepat membahas pemasangan dual-GNSS tanpa mengubah jumlah perangkat menjadi janji kinerja navigasi. Penggantian berikutnya dapat ditinjau terhadap susunan diketahui, bukan menganggap setiap kombinasi receiver berperilaku identik.