Исследование расхождений между двумя приёмниками GNSS
Сравните два источника GNSS по физической идентичности, меткам времени, расположению антенн, эталонным определениям, состояниям решения и установленной логике выбора.
Определите физические величины, прежде чем сравнивать числа
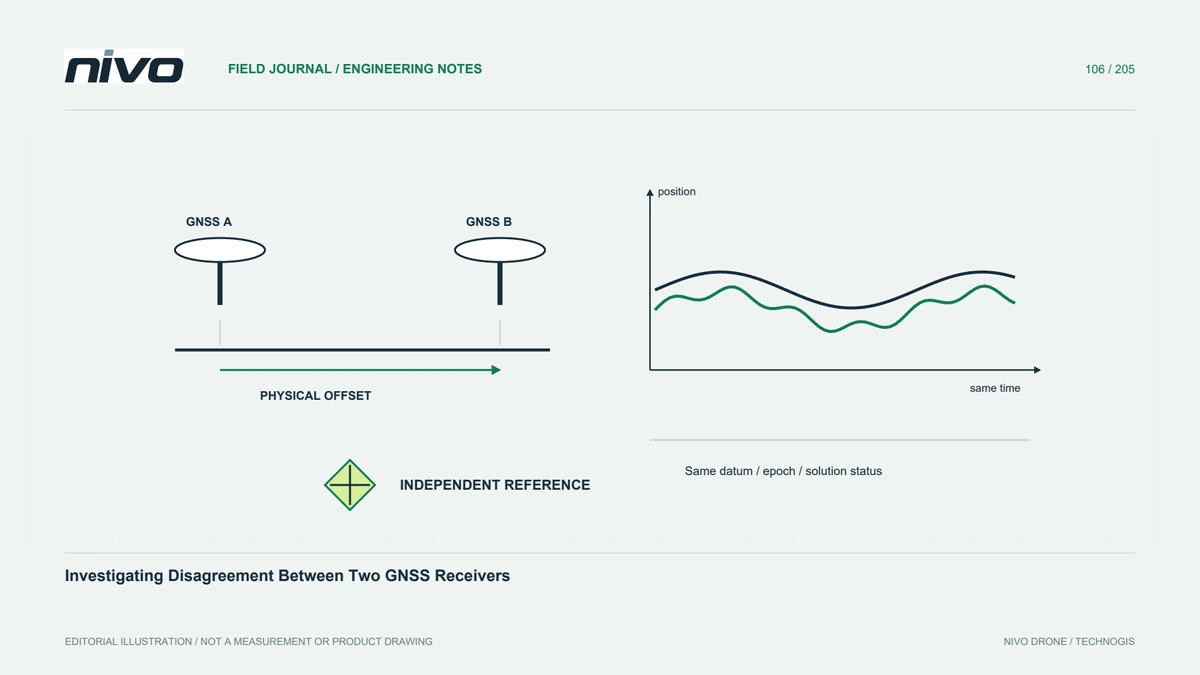
Два приемника GNSS могут сообщать о местоположении, оценках качества или другой информации, которую наземная станция предоставляет вместе. Установите, какие сообщения и физические величины сравниваются. Разногласия в позиции — это не тот же вопрос, что и поведение курса при поддерживаемой схеме с несколькими антеннами. Запишите идентификаторы устройств, прошивку, установку антенны и временные метки. Совместное отображение карты не доказывает, что оба наблюдения представляют одну и ту же физическую точку или момент.
Учитывайте геометрию антенны
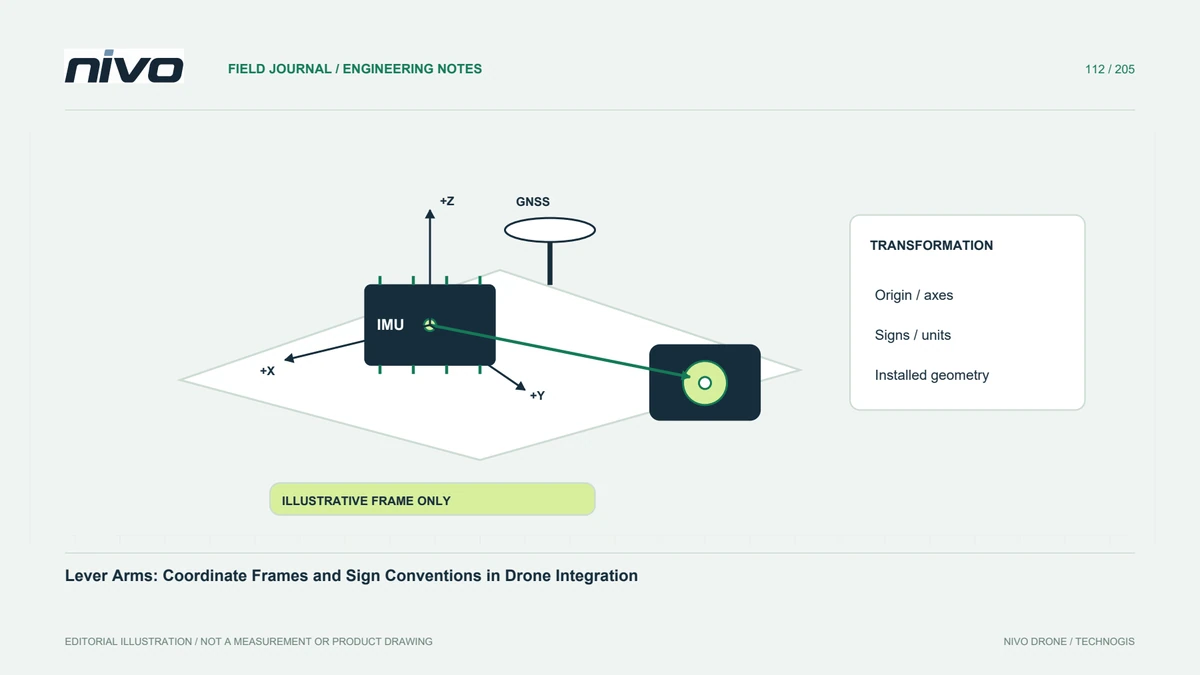
Отдельные антенны занимают разные места на самолете. Их ожидаемое соотношение зависит от монтажной геометрии, систем координат и конфигурации обработки или средства оценки. Сохраните измеренное значение установки, прежде чем интерпретировать разницу как ошибку навигации. Не заставляйте значения совпадать, применяя недокументированное смещение. Действительное сравнение должно указывать, какую контрольную точку описывает каждое наблюдение и как было установлено любое преобразование в общую точку.
Рассмотрите условия решения индивидуально
Сравните видимость спутников, сообщаемое состояние решения, наличие корректировок, где это необходимо, и доступную информацию о качестве для каждого устройства. Аналогичные подсчеты спутников не доказывают эквивалентных наблюдений или ошибок. Различные антенны, близлежащие конструкции или настройки приемника могут создавать разные условия. Сохраните оригинальные сообщения и определения, используемые каждым производителем. Оценка качества, полученная самим приемником, является полезным контекстом, но не является независимым доказательством абсолютной точности местоположения.
Прочтите фактическую схему выбора или смешивания.
Система может выбрать источник, объединить поддерживаемую информацию или использовать другую документированную схему. Подтвердите установленную реализацию и конфигурацию вместо того, чтобы предполагать, что два подключенных приемника всегда обеспечивают определенное преимущество резервирования. Определите выходной сигнал, используемый самолетом, и отличите его от каждого необработанного потока приемника. Это помогает проверяющим понять, отражает ли отображаемое изменение поведение источника, логику выбора или несоответствие в интерпретации записей.
Используйте независимые доказательства для ответа на соответствующий вопрос.
Если качество позиции имеет значение, определите подходящий метод сравнения с известными эталонами, временем и неопределенностью. Согласованность показаний приёмников не исключает общей ошибки, а разногласия сами по себе не позволяют определить лучший источник. Разделяйте стационарные и движущиеся оценки. Любая эксплуатационная оценка проводится в соответствии с утвержденным процессом для самолета. Технический отчет должен связывать свои выводы с доказательствами, а не просто рекомендовать приёмник, чей след на карте выглядит более плавным.
Сохраняйте записи расследования по конкретному источнику
Сохраняйте геометрию антенны, идентификаторы устройств, эталонные определения, синхронизированные интервалы, конфигурацию и проверки, подтверждающие принятие решения. Объясните неустранённые расхождения и следующие соответствующие действия. Это дает поддержке NiVO точную основу для обсуждения установки двойной GNSS без конвертации количества аппаратного обеспечения в обещанные навигационные характеристики. Будущие замены затем можно будет проверить на основе известной схемы вместо того, чтобы предполагать, что каждая комбинация приемников ведет себя одинаково.