如何调查两个 GNSS 接收机的结果不一致
通过实体设备标识、时间戳、天线位置、基准定义、解算状态及实际选择逻辑,比较两路 GNSS 数据。
比较数字前先明确物理量
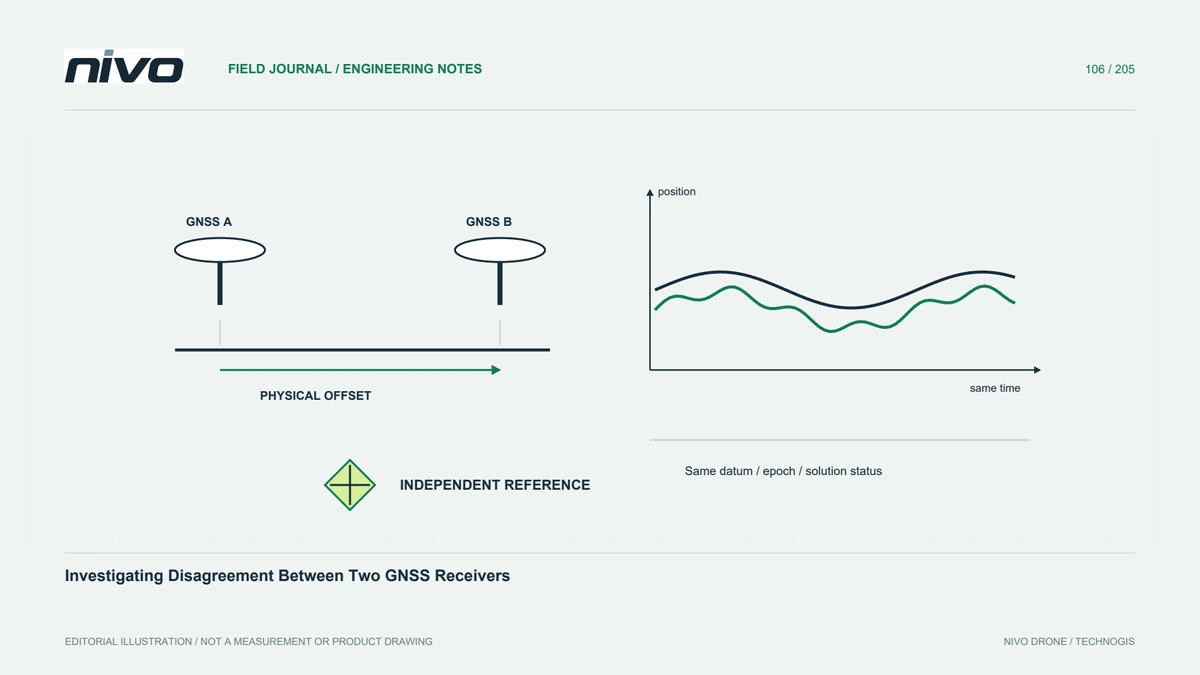
两个 GNSS 接收器可以报告位置、质量估计或地面站一起提供的其他信息。确定正在比较哪些消息及物理量。位置不一致与受支持的多天线布置的航向行为不是同一个问题。记录设备标识、固件、天线安装和时间戳。共享地图显示并不能证明两个观测值代表相同的物理点或时刻。
考虑天线的几何布局
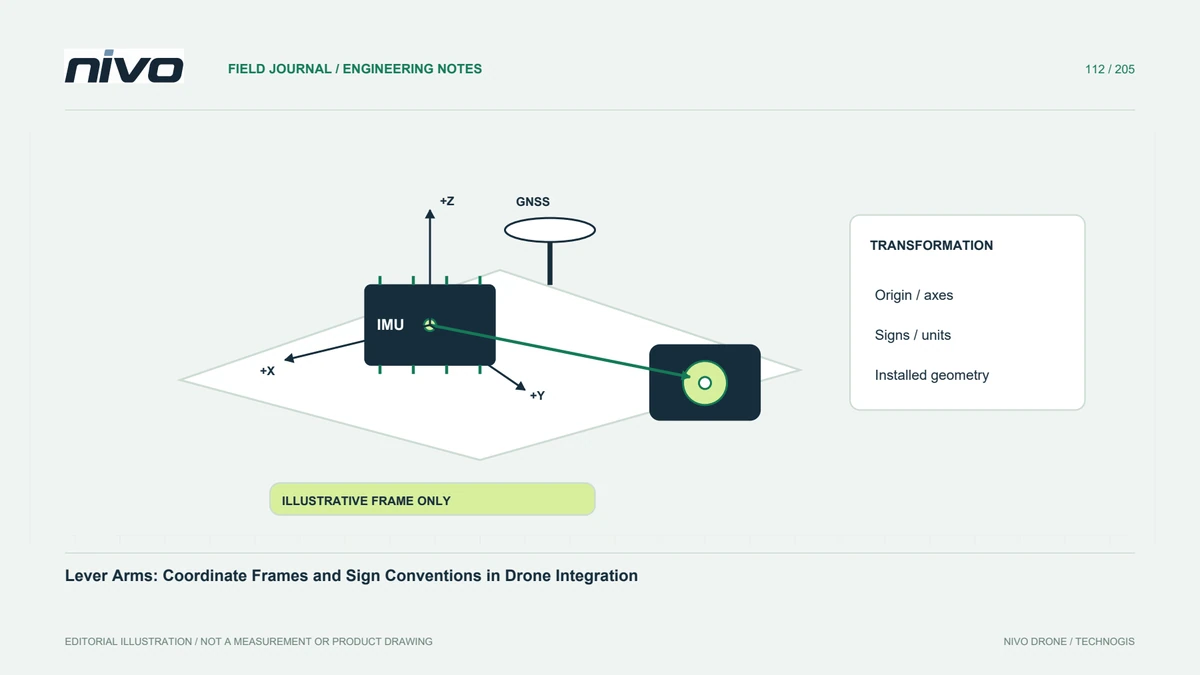
单独的天线占据飞机上的不同位置。它们的预期关系取决于安装几何形状、坐标系以及处理或状态估计器配置。在将差异解释为导航误差之前,保留测量的安装参考。不要通过应用未记录的偏移来强制值一致。有效的比较应说明每个观测描述的参考点以及如何建立到公共点的转换。
分别审查各接收机的解算条件
比较卫星可见性、报告的解算状态、相关改正数据可用性以及每个设备的可用质量信息。类似的卫星计数并不能证明等效的观测结果或误差表现。不同的天线、附近的结构或接收器设置可能会产生不同的条件。保留每个制造商使用的原始消息和定义。接收器自我报告的质量估计是有用的上下文,但它并不是绝对位置精度的独立证明。
查阅实际选择或融合方式
系统可以选择来源、组合支持的信息或使用其他记录的安排。确认实际系统的实现方式和配置,而不是假设两个连接的接收器总是产生特定的冗余优势。识别飞机使用的输出并将其与每个原始接收器流区分开来。这有助于审阅者了解显示的更改是否反映了源行为、选择逻辑或记录解释方式的不匹配。
针对具体问题采用独立证据
当位置质量很重要时,应确定具有已知参考、时间对应关系和不确定性的合适对比方法。两台接收机结果一致,不排除它们存在共同误差;结果不一致,也不能单独说明哪个来源更好。区分静态和动态评估。所有运行验证都应遵循航空器获批准的流程。技术报告应以证据支撑结论,而非简单推荐地图上曲线更平滑的接收机。
保留按数据来源区分的调查记录
存储天线几何形状、设备标识、参考定义、同步时段、配置以及支持决策的检查。解释未解决的差异以及下一步的相关行动。这为 NiVO 支持人员讨论双 GNSS 安装提供了精确的基础,而无需将硬件数量转换为导航性能的承诺。然后可以根据已知的布置来审查未来的替代品,而不是假设每个接收器组合的行为都相同。