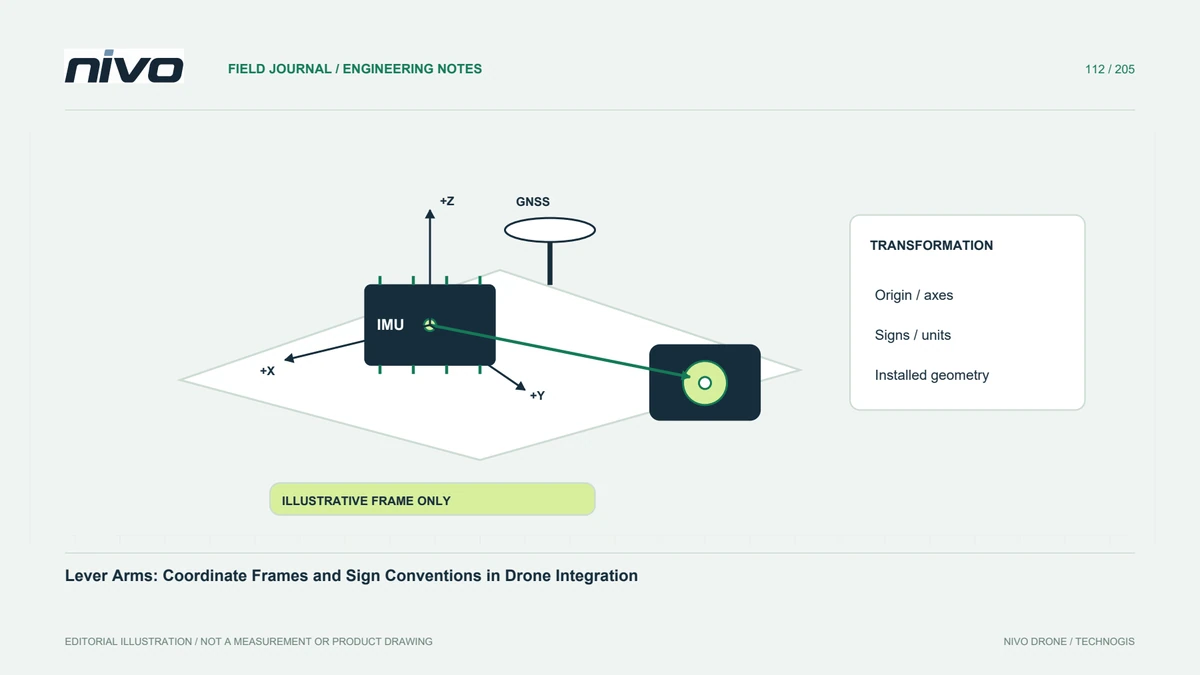
杆臂:无人机集成中的坐标系与符号约定
通过明确原点、坐标轴、符号、测量端点、配置职责及实际安装几何关系的验证,记录传感器偏移。
定义两个实体参考点
杆臂描述了指定参考点之间的空间关系,而不仅仅是两个可见外壳之间的距离。识别与工作流程相关的天线、惯性传感器、相机或飞机原点。使用实际文档来定义端点。如果仔细测量所指的点与软件预期的不同,则仍然可能输入错误。从带有标签的安装草图开始,而不是未解释的只写了三个数值的注记。
说明坐标系和符号约定
偏移需要轴方向、原点、单位和符号约定。不同的工具或集成阶段可能不会使用相同的定义。在没有明确坐标变换的情况下,请勿在它们之间传输坐标三元组。在草图上添加箭头并解释正负的含义。这使得小的符号错误在后续处理过程中成为明显的导航、对齐或相机位置问题之前更容易检测到。在假设的相机重装后检查中,同一实体偏移可能因不同软件坐标轴定义而具有不同的分量和符号。应把所用原点、正方向及转换依据与测量记录一起交接,避免把三个数值原样搬入另一个工具,而遗漏两者定义不同。
测量实际安装布局
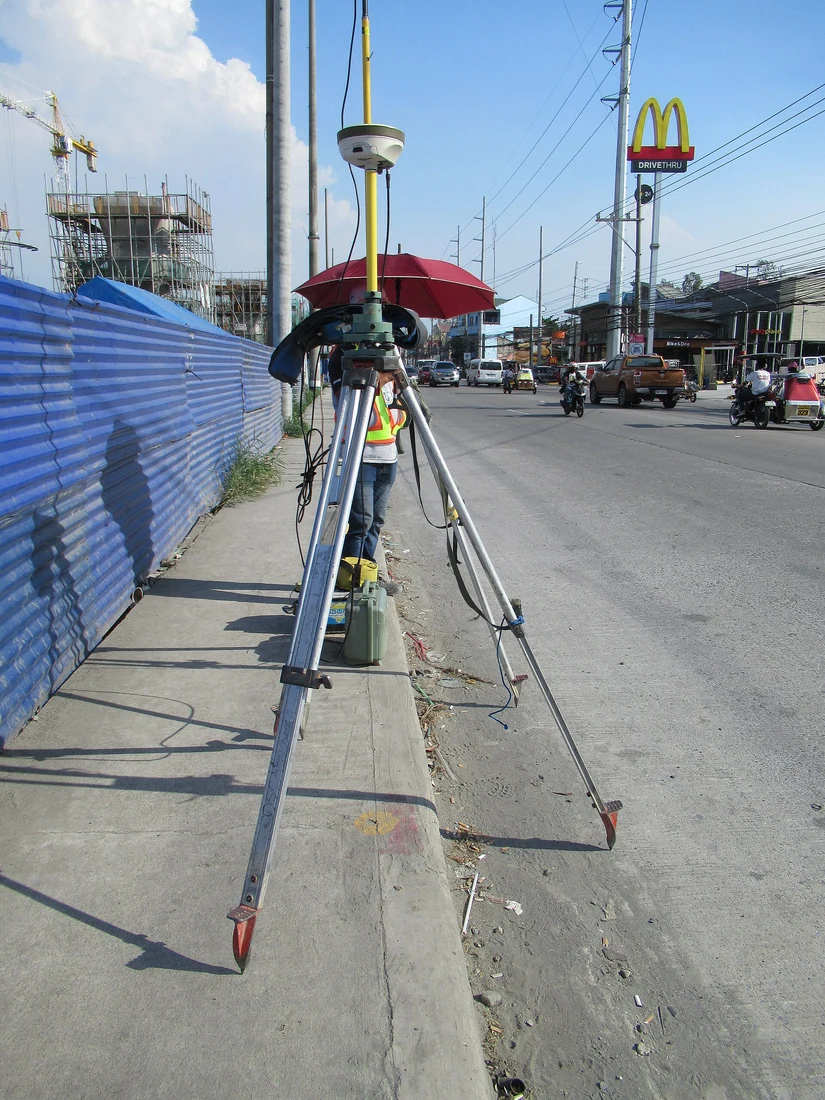
记录适合任务的方法、可接近的测量参考点、组件标识和不确定性。飞机的操作配置很重要:可拆卸的安装座或改变的载荷可以改变这种关系。保存照片和机械布置的版本。不要假设其他设备的图纸代表所提供的安装。测量证据应该让技术审查人员了解什么是物理上建立的,什么是需要进一步工作的估计。
明确在哪个环节进行补偿
飞控、载荷集成、GNSS 流程和处理软件,可能分别负责不同的空间偏移补偿。明确哪个环节应用哪种关系、以什么点为基准,避免遗漏和意外重复处理。字段里有数值,不代表整条链正确。将相关配置与处理记录保存在一起,使分析人员能沿实际坐标变换追溯最终位置。
通过相关输出验证
使用经批准的技术流程和适当的独立证据,选择适合偏移支持功能的验证方法。仅内部一致性可能无法揭示每个共同的基准错误。检查模式,而不是通过实验改变符号来强制某个结果适合。保留失败的检查以及每次修订的原因。目标是一种可解释的安装关系,而不是一组仅仅减少一个选定残差的值。
控制安装几何关系的变化
天线移动、控制器更换、相机重新安装或结构工作应触发对受影响的参考关系的审查。将接受的测量、约定、配置和证据与飞机标识一起保存。这使得 NiVO 集成讨论更加精确,并防止备用组件继承不再描述现实的偏移量。记录应显示获接受的几何关系以及需要新测量或验证的条件。