レバーアーム:ドローン統合の座標系と符号規則
原点、軸、符号、測定端点、構成管理の責任と実装形状の検証に基づき、センサーの位置オフセットを記録します。
二つの物理的な基準点を定義する
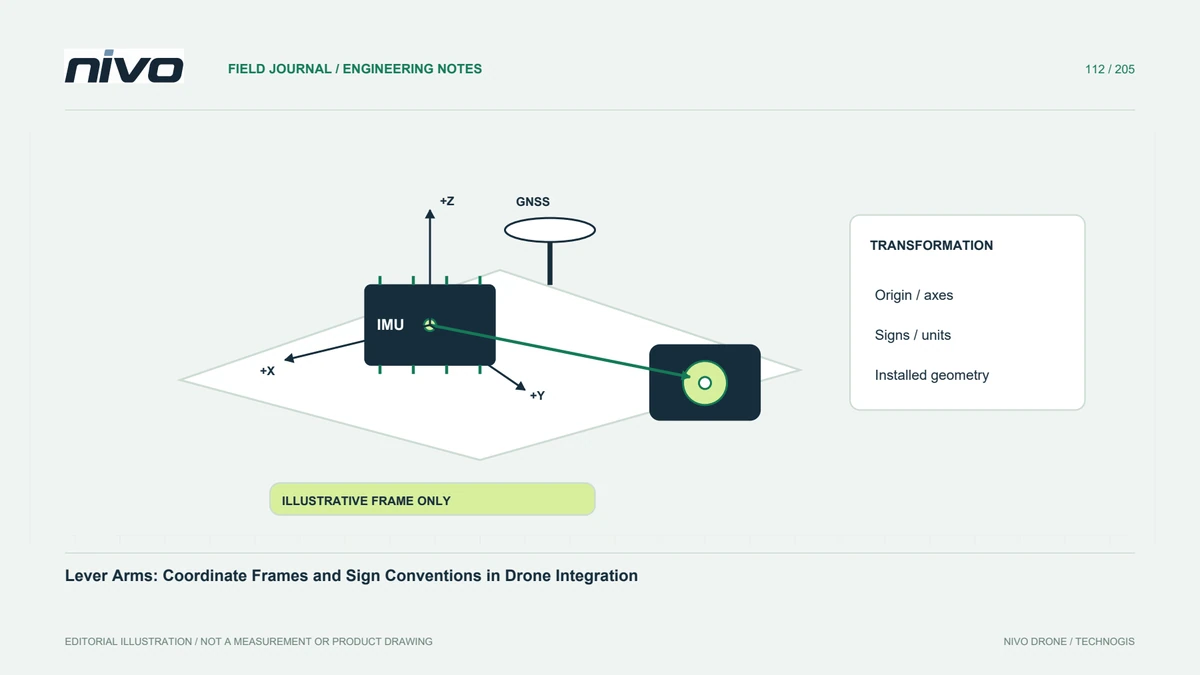
レバーアームは、単に 2 つの目に見えるハウジング間の距離ではなく、指定された基準点間の空間関係を表します。ワークフローに関連するアンテナ、慣性センサー、カメラ、または航空機の原点を特定します。実際のドキュメントを使用してエンドポイントを定義します。注意深い測定値であっても、ソフトウェアが予期しているものとは異なる点を参照している場合、誤って入力される可能性があります。説明のない 3 つの数字のメモではなく、ラベル付きの設置スケッチから始めます。
座標系と符号規則を示す
オフセットには、軸の方向、原点、単位、および符号規則が必要です。異なるツールまたは統合ステージでは同じ定義が使用されない場合があります。変換を確立せずに、それらの間で座標トリプレットを転送しないでください。スケッチに矢印を含めて、正と負の意味を説明します。これにより、後の処理中に明らかなナビゲーション、位置合わせ、またはカメラ位置の問題が発生する前に、小さな符号の誤りを検出しやすくなります。
実際の取り付け状態を測る
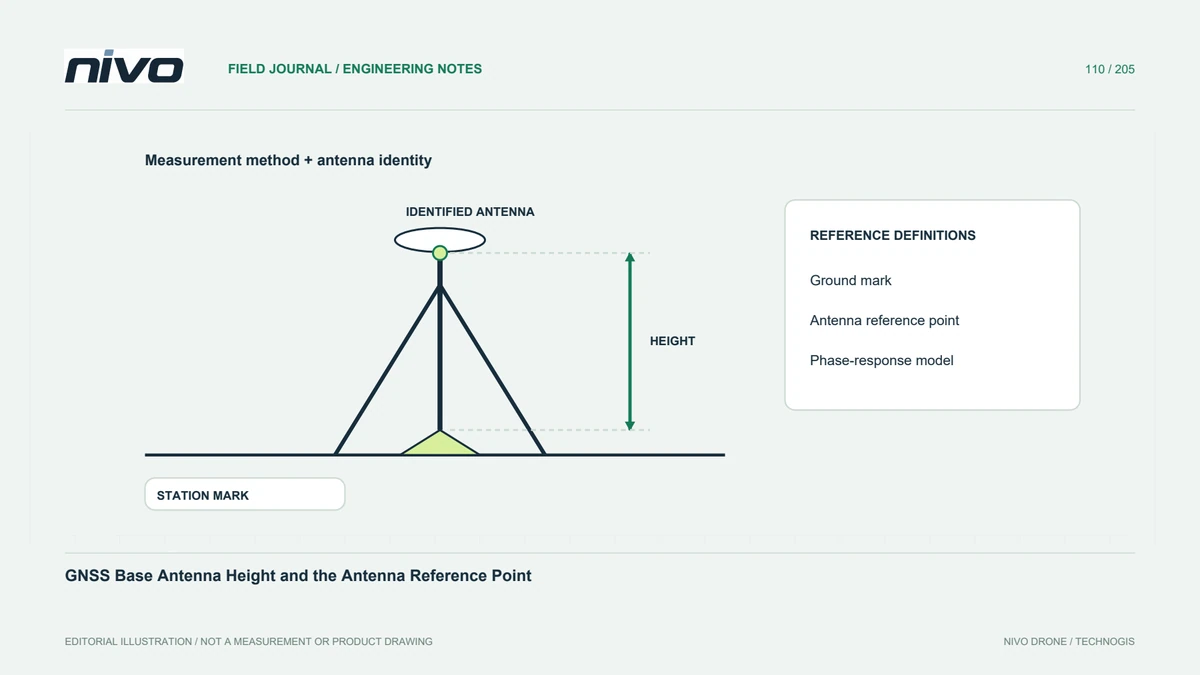
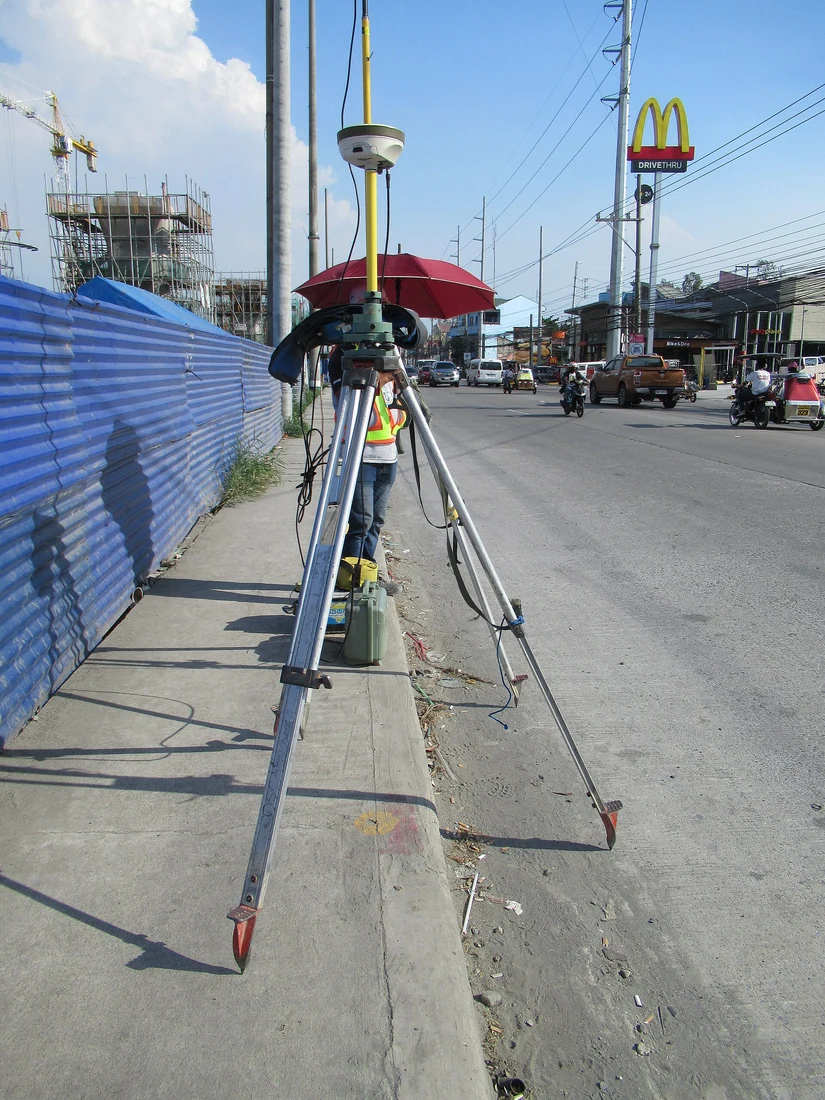
タスクに適した方法、測定で接近できる基準箇所、コンポーネントの識別情報、および不確実性を記録します。航空機の運用構成は重要です。取り外し可能なマウントやペイロードの変更により、関係が変化する可能性があります。写真と機械配置のバージョンを保存します。別のユニットの図面が、提供された設置を表していると想定しないでください。測定証拠は、技術レビュー担当者が物理的に確立されたものとさらなる作業が必要な推定値が残っているものを理解できるようにする必要があります。
どの段階で補正するか特定する
フライト コントローラー、ペイロード統合、GNSS ワークフロー、および処理ソフトウェアは、空間オフセットに対してさまざまな役割を担う可能性があります。どのステージがどの関係をどの参照に適用するかを確立します。省略や意図しない重複した処理は避けてください。入力されたフィールドは、完全なチェーンが正しいことを証明するものではありません。関連する構成と処理の記録をまとめて保管し、アナリストが実際の変換を通じて最終的な位置を追跡できるようにします。
関係する出力で検証する
承認された技術プロセスと適切な独立した証拠を使用して、オフセットがサポートする機能に適した検証方法を選択します。内部整合性だけでは、すべての共有参照エラーを明らかにできない可能性があります。実験的に符号を変更して、1 つの結果を強制的に適合させるのではなく、パターンを調べます。失敗したチェックと各リビジョンの理由を保存します。目的は、説明可能なインストールされた関係であり、選択された 1 つの残差を単に減らすだけの値のセットではありません。
取り付け形状の変更を管理する
アンテナの移動、コントローラーの交換、カメラの再取り付け、または構造作業により、影響を受ける参照関係の見直しが行われる必要があります。受け入れられた測定値、慣例、構成、および航空機の識別情報に関する証拠を保管します。これにより、NiVO 統合の議論がより正確になり、予備のコンポーネントが現実を説明しなくなったオフセットを継承するのを防ぎます。記録には、受け入れられた形状と、新しい測定または検証が必要な条件の両方が表示される必要があります。