Hebelarme: Koordinatensysteme und Vorzeichenkonventionen bei der Drohnenintegration
Dokumentieren Sie Sensorversätze mit Ursprung, Achsen, Vorzeichen, Messendpunkten, Konfigurationsverantwortung und Nachweisen der tatsächlichen Einbaugeometrie.
Definieren Sie die beiden physischen Punkte
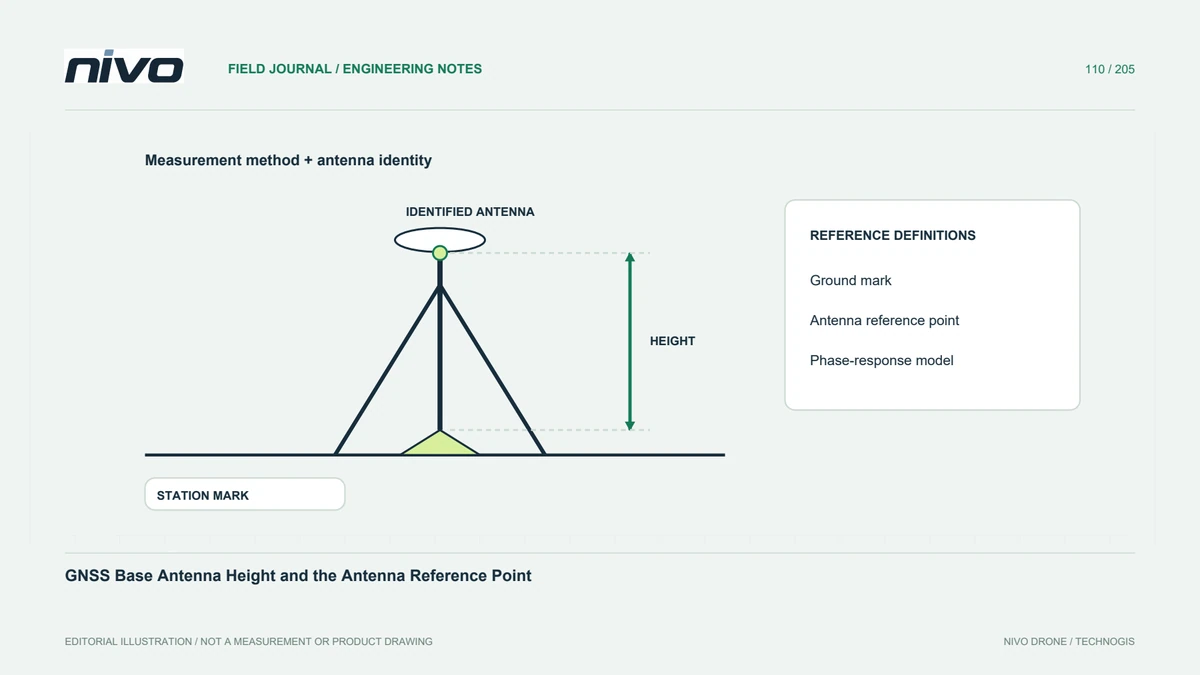
Ein Hebelarm beschreibt eine räumliche Beziehung zwischen festgelegten Referenzpunkten, nicht einfach den Abstand zwischen zwei sichtbaren Gehäusen. Identifizieren Sie die Antenne, den Trägheitssensor, die Kamera oder den Referenzursprung des Fluggeräts, die für den Arbeitsablauf relevant sind. Verwenden Sie die aktuelle Dokumentation, um Endpunkte zu definieren. Eine sorgfältige Messung kann dennoch falsch eingegeben werden, wenn sie sich auf einen anderen Punkt bezieht, als die Software erwartet. Beginnen Sie mit einer beschrifteten Installationsskizze und nicht mit einer ungeklärten Notiz mit drei Zahlen.
Geben Sie Koordinatensystem und Vorzeichen an
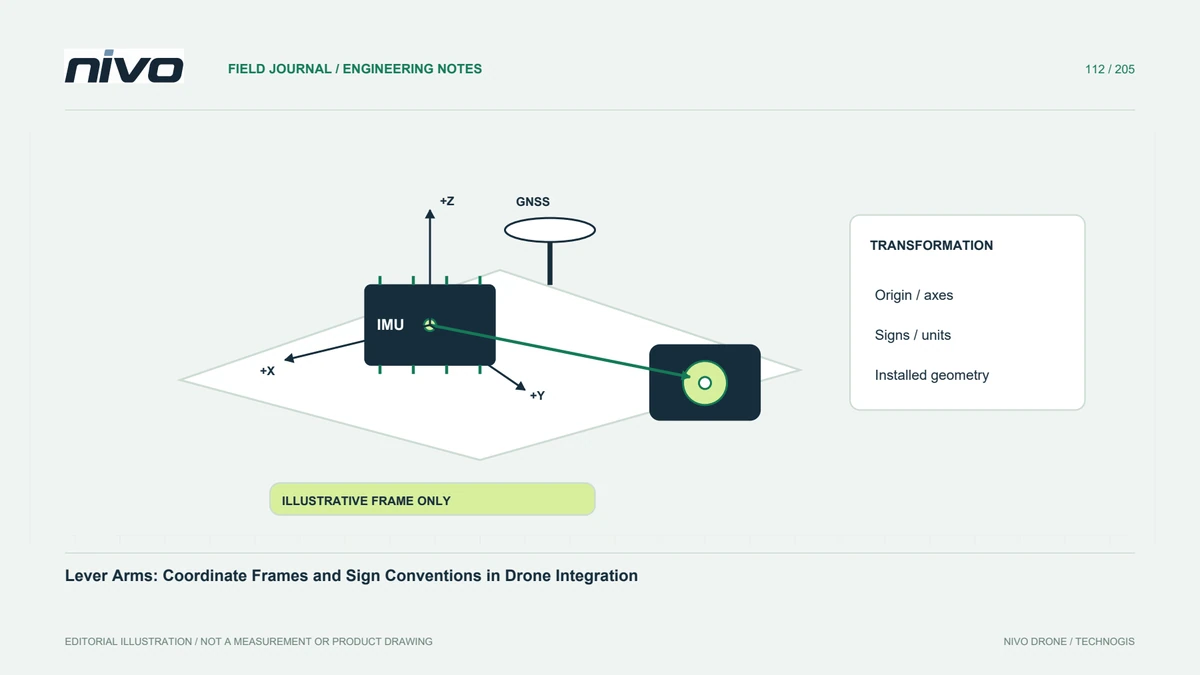
Für Offsets sind Achsenrichtungen, ein Ursprung, Einheiten und eine Vorzeichenkonvention erforderlich. Verschiedene Tools oder Integrationsstufen verwenden möglicherweise nicht dieselbe Definition. Übertragen Sie kein Koordinatentripel zwischen ihnen, ohne die Transformation festzulegen. Fügen Sie Pfeile in die Skizze ein und erklären Sie, was positiv und negativ bedeutet. Dadurch lässt sich ein kleiner Vorzeichenfehler leichter erkennen, bevor er bei der späteren Verarbeitung zu einem offensichtlichen Navigations-, Ausrichtungs- oder Kamerapositionsproblem wird.
Messen Sie die installierte Anordnung
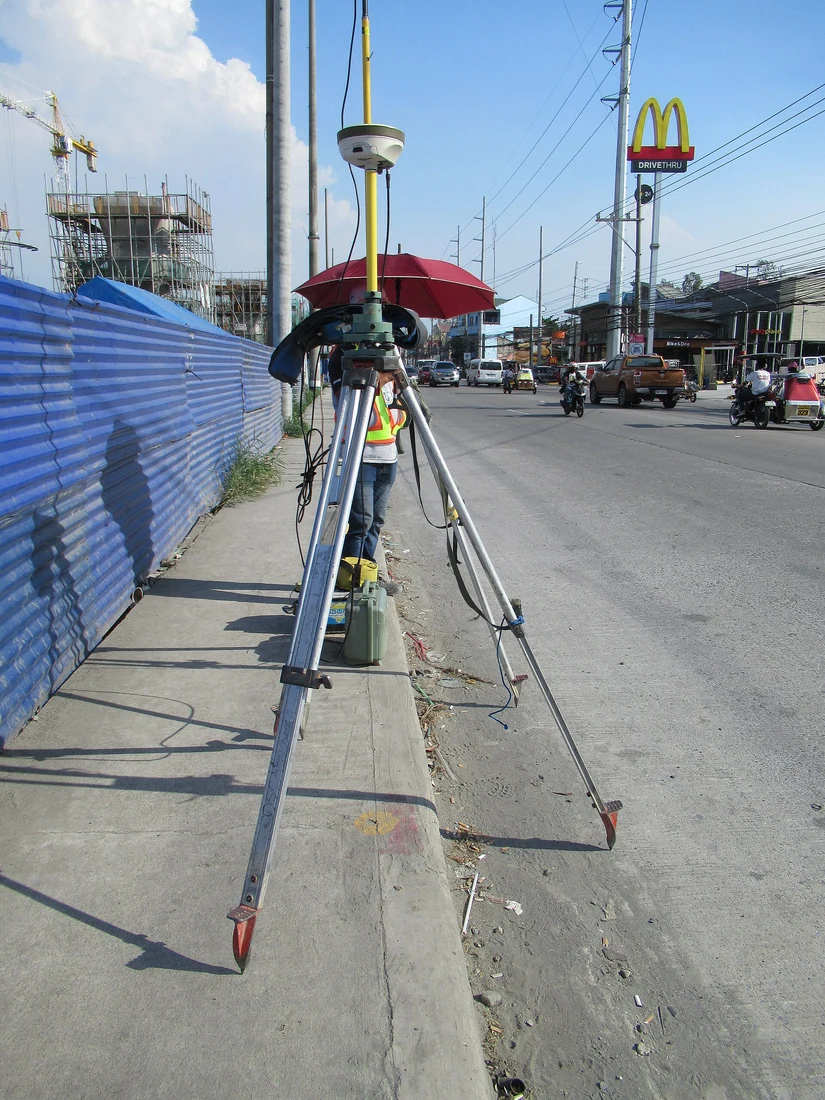
Notieren Sie die für die Aufgabe geeignete Methode, zugängliche Referenzen, Komponentenidentitäten und Unsicherheiten. Die Betriebskonfiguration des Flugzeugs ist wichtig: Eine abnehmbare Halterung oder eine geänderte Nutzlast kann die Beziehung verändern. Bewahren Sie Fotos und die Version der mechanischen Anordnung auf. Gehen Sie nicht davon aus, dass eine Zeichnung einer anderen Einheit die gelieferte Installation darstellt. Messnachweise sollten es einem technischen Gutachter ermöglichen, zu verstehen, was physikalisch festgestellt wurde und was eine Schätzung bleibt, die weiterer Arbeit bedarf.
Identifizieren Sie, wo die Korrektur angewendet wird
Der Flugcontroller, die Nutzlastintegration, der GNSS-Workflow und die Verarbeitungssoftware können unterschiedliche Verantwortlichkeiten für räumliche Offsets haben. Stellen Sie fest, welche Phase welche Beziehung und für welche Referenz gilt. Vermeiden Sie sowohl Auslassungen als auch unbeabsichtigte Doppelbehandlungen. Ein ausgefülltes Feld beweist nicht, dass die gesamte Kette korrekt ist. Halten Sie die relevanten Konfigurations- und Verarbeitungsdatensätze zusammen, damit ein Analyst die endgültige Position anhand der tatsächlichen Transformationen zurückverfolgen kann.
Überprüfen Sie dies anhand der entsprechenden Ausgabe
Wählen Sie eine Validierungsmethode, die für die vom Offset unterstützte Funktion geeignet ist, und nutzen Sie dabei den genehmigten technischen Prozess und geeignete unabhängige Nachweise. Interne Konsistenz allein deckt möglicherweise nicht jeden gemeinsamen Referenzfehler auf. Untersuchen Sie Muster, anstatt die Anpassung eines Ergebnisses durch experimentelles Ändern der Vorzeichen zu erzwingen. Behalten Sie fehlgeschlagene Prüfungen und den Grund für jede Revision bei. Das Ziel ist eine erklärbare etablierte Beziehung, nicht eine Reihe von Werten, die lediglich ein ausgewähltes Residuum reduzieren.
Steuern Sie Änderungen an der Geometrie
Eine Antennenbewegung, ein Controller-Austausch, eine Neumontage der Kamera oder bauliche Arbeiten sollten eine Überprüfung der betroffenen Referenzbeziehung auslösen. Bewahren Sie akzeptierte Maße, Konventionen, Konfigurationen und Nachweise bei der Flugzeugidentität auf. Dadurch werden Diskussionen zur NiVO-Integration präziser und verhindert, dass eine Ersatzkomponente Offsets erbt, die nicht mehr die Realität beschreiben. Die Aufzeichnung sollte sowohl die akzeptierte Geometrie als auch die Bedingungen enthalten, die eine neue Messung oder Validierung erfordern.