Braços de alavanca: sistemas de coordenadas e convenções de sinal na integração de drones
Documente os deslocamentos dos sensores com origens, eixos, sinais, pontos de medição, responsabilidades de configuração e verificação da geometria instalada.
Definir os dois pontos físicos
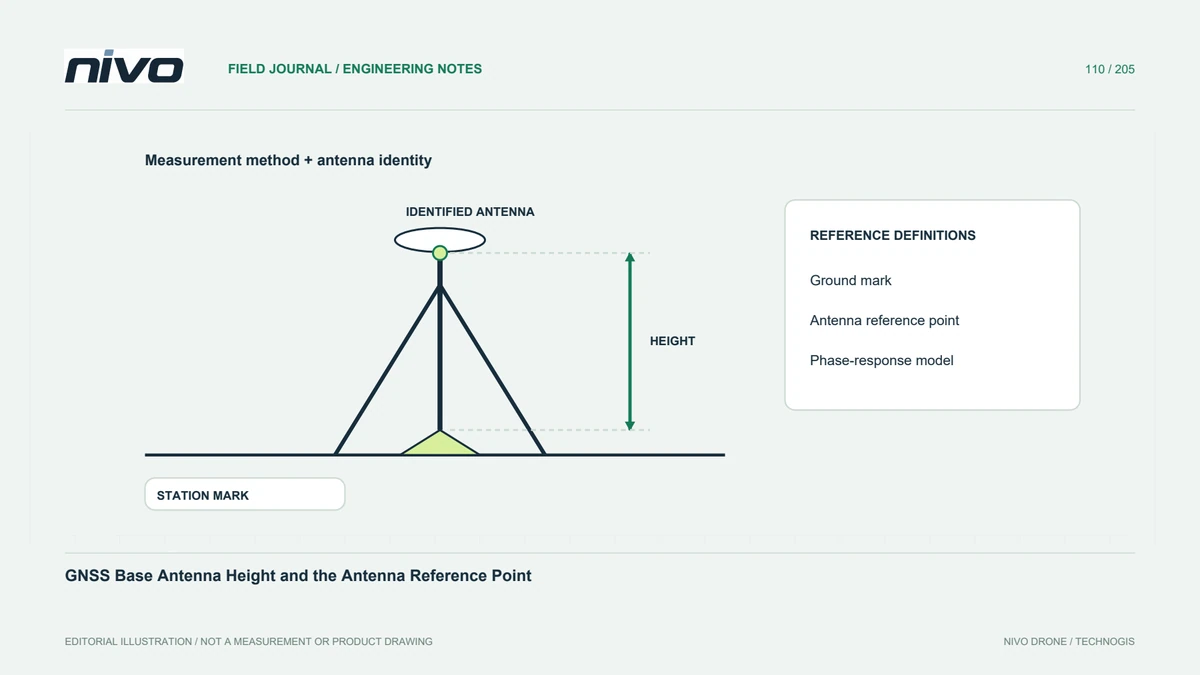
Um braço de alavanca descreve uma relação espacial entre pontos de referência especificados, e não simplesmente a distância entre dois alojamentos visíveis. Identifique a antena, o sensor inercial, a câmara ou a origem da aeronave relevante para o fluxo de trabalho. Use a documentação real para definir endpoints. Uma medição cuidadosa ainda pode ser inserida incorretamente se se referir a um ponto diferente do esperado pelo software. Comece com um esboço de instalação rotulado, em vez de uma nota inexplicável de três números.
Indicar o sistema de coordenadas e os sinais
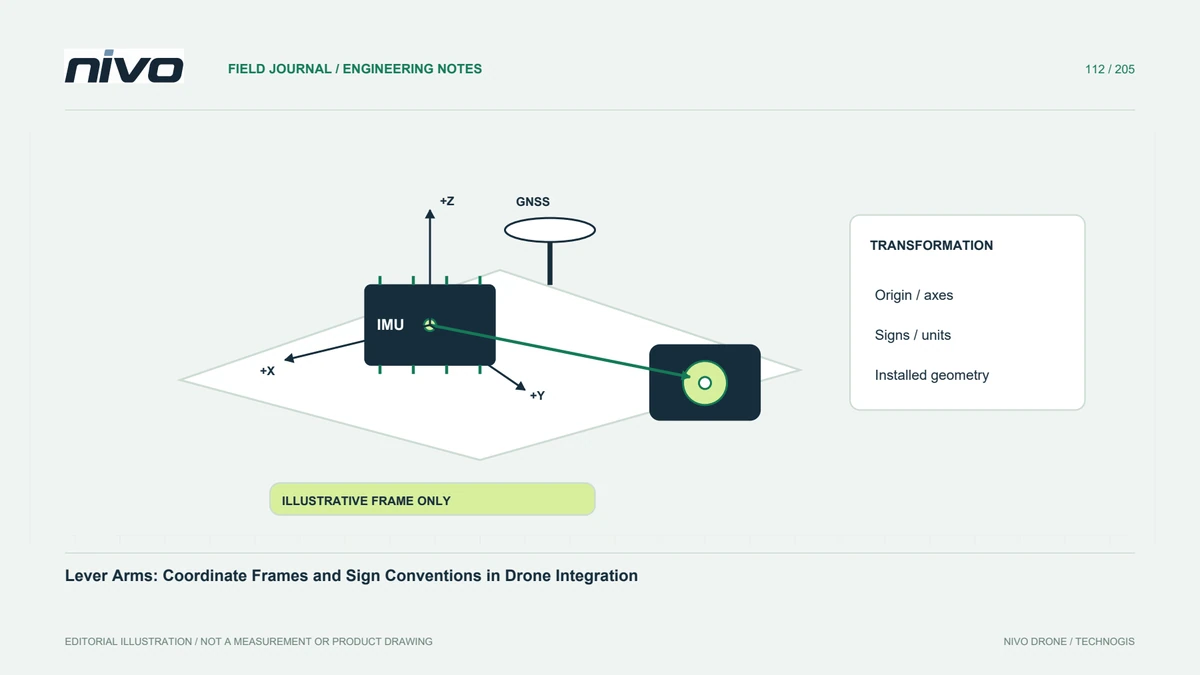
Os deslocamentos requerem direções de eixo, uma origem, unidades e uma convenção de sinal. Diferentes ferramentas ou estágios de integração podem não usar a mesma definição. Não transfira um trio de coordenadas entre eles sem estabelecer a transformação. Inclua setas no esboço e explique o que significam positivo e negativo. Isso torna mais fácil detectar um pequeno erro de sinal antes que se torne um aparente problema de navegação, alinhamento ou posição da câmara durante o processamento posterior.
Medir a instalação real
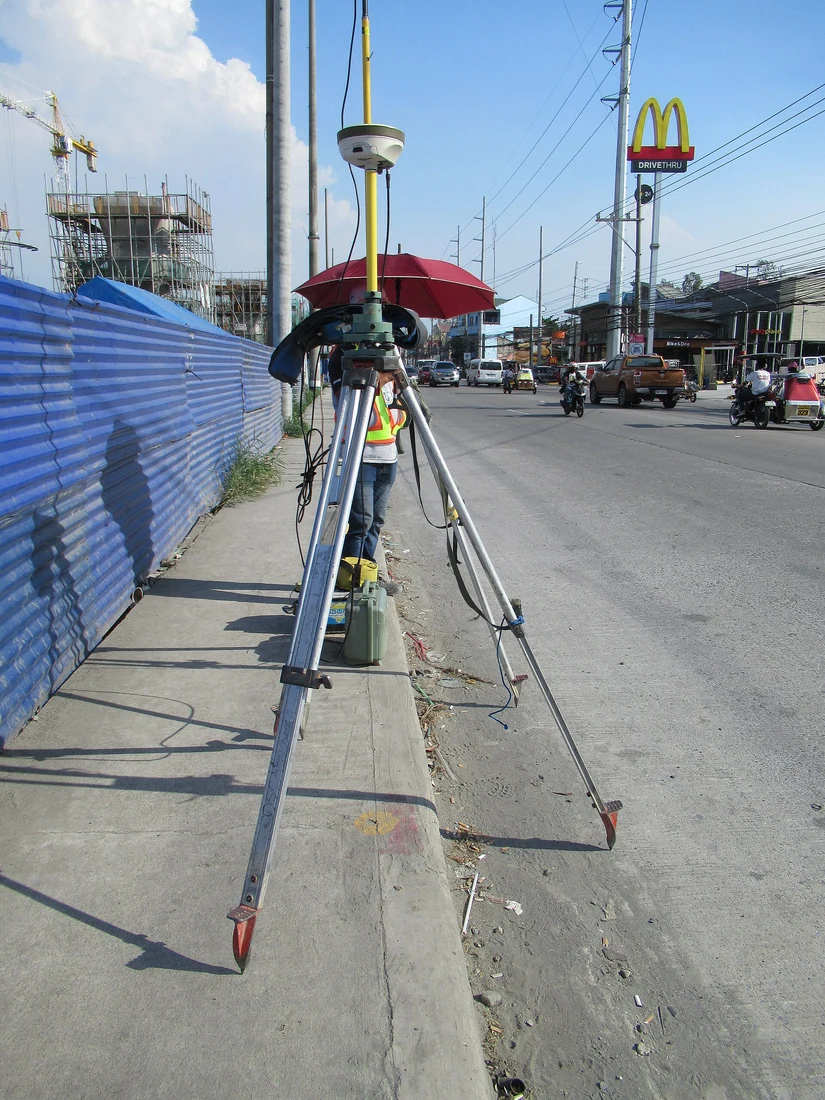
Registe o método, as referências acessíveis, as identidades dos componentes e a incerteza apropriada à tarefa. A configuração operacional da aeronave é importante: uma montagem removível ou uma carga útil alterada podem alterar o relacionamento. Preserve fotografias e a versão do arranjo mecânico. Não presuma que um desenho de outra unidade representa a instalação fornecida. As evidências de medição devem permitir que um revisor técnico entenda o que foi fisicamente estabelecido e o que permanece como uma estimativa que requer trabalho adicional.
Identificar onde é aplicada a compensação
O controlador de voo, a integração da carga útil, o fluxo de trabalho GNSS e o software de processamento podem ter responsabilidades diferentes para deslocamentos espaciais. Estabeleça qual estágio aplica qual relacionamento e a qual referência. Evite a omissão e o tratamento duplicado não intencional. Um campo preenchido não prova que a cadeia completa está correta. Mantenha os registos relevantes de configuração e processamento juntos para que um analista possa rastrear a posição final através das transformações reais.
Verificar através do resultado relevante
Escolha um método de validação adequado à função que o offset suporta, utilizando o processo técnico aprovado e evidências independentes adequadas. A consistência interna por si só pode não revelar todos os erros de referência partilhados. Examine os padrões em vez de forçar o ajuste de um resultado, alterando os sinais experimentalmente. Preserve as verificações que falharam e o motivo de cada revisão. O objetivo é uma relação instalada explicável, não um conjunto de valores que apenas reduza um resíduo selecionado.
Controlar as alterações da geometria
O movimento da antena, a substituição do controlador, a remontagem da câmara ou o trabalho estrutural devem desencadear a revisão da relação de referência afetada. Mantenha as medidas, convenções, configurações e evidências aceites junto com a identidade da aeronave. Isso torna as discussões de integração do NiVO mais precisas e evita que um componente sobressalente herde deslocamentos que não descrevem mais a realidade. O registo deverá mostrar tanto a geometria aceite quanto as condições que exigem uma nova medição ou validação.