Lever Arm: Kerangka Koordinat dan Konvensi Tanda Integrasi Drone
Dokumentasikan offset sensor melalui titik asal, sumbu, tanda, ujung ukur, penanggung jawab konfigurasi, dan verifikasi geometri terpasang.
Tentukan kedua titik fisik
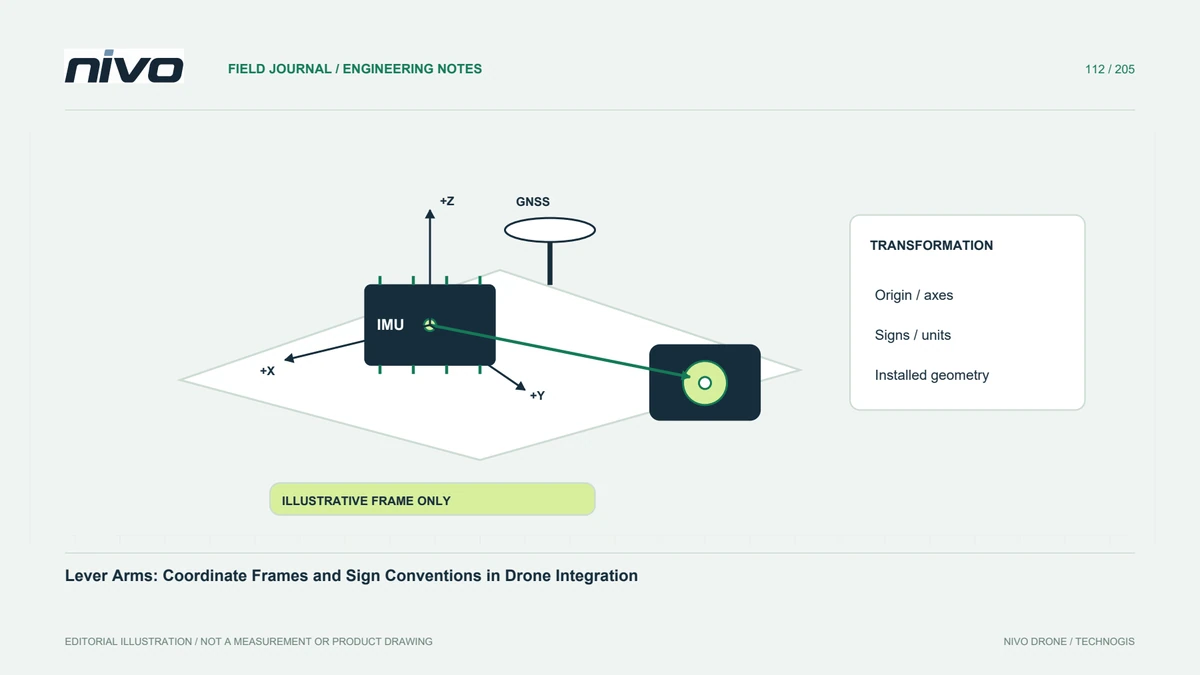
Lever arm menjelaskan hubungan spasial antara titik referensi tertentu, bukan sekadar jarak dua rumah perangkat terlihat. Identifikasi antena, sensor inersial, kamera, atau asal pesawat yang relevan. Gunakan dokumentasi sebenarnya untuk menetapkan ujung-ujungnya. Ukuran teliti tetap dapat dimasukkan salah bila merujuk titik berbeda dari harapan perangkat lunak. Mulailah dengan sketsa pemasangan berlabel, bukan catatan tiga angka tanpa penjelasan.
Nyatakan kerangka koordinat dan tanda
Offset membutuhkan arah sumbu, asal, satuan, dan konvensi tanda. Alat atau tahap integrasi berbeda belum tentu memakai definisi sama. Jangan memindahkan tiga koordinat antaralat tanpa menetapkan transformasinya. Sertakan panah pada sketsa dan makna positif serta negatif. Ini memudahkan mendeteksi kesalahan tanda kecil sebelum terlihat sebagai masalah navigasi, alignment, atau posisi kamera saat pemrosesan berikutnya.
Ukur susunan yang terpasang
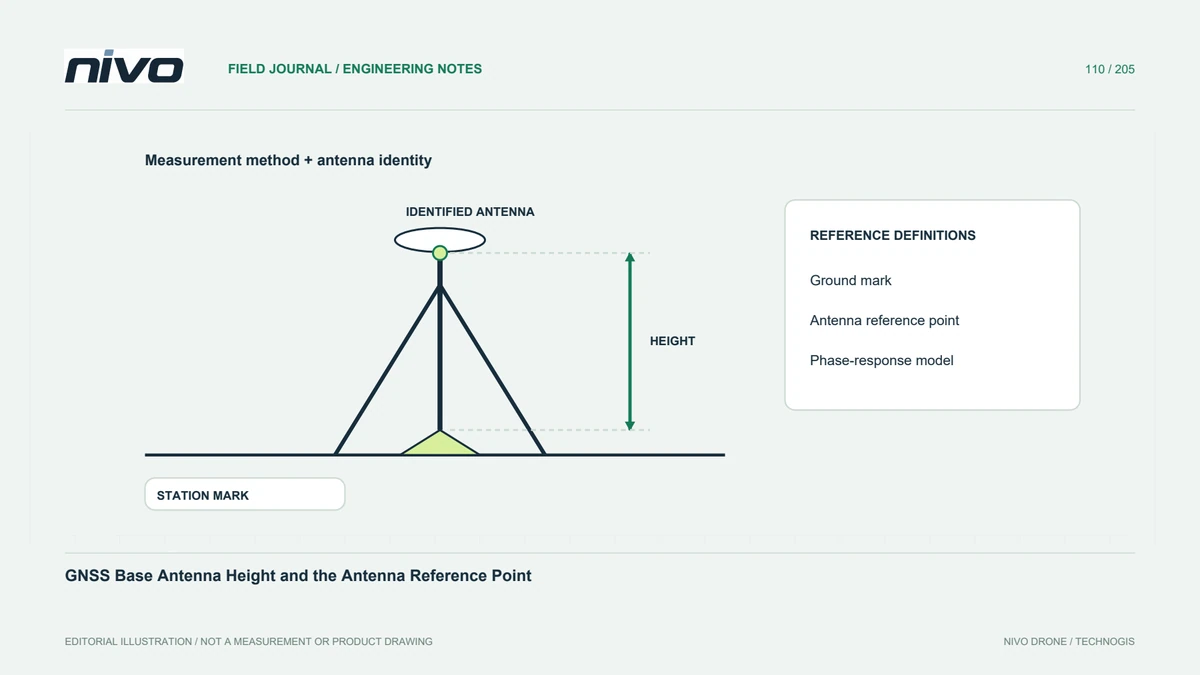
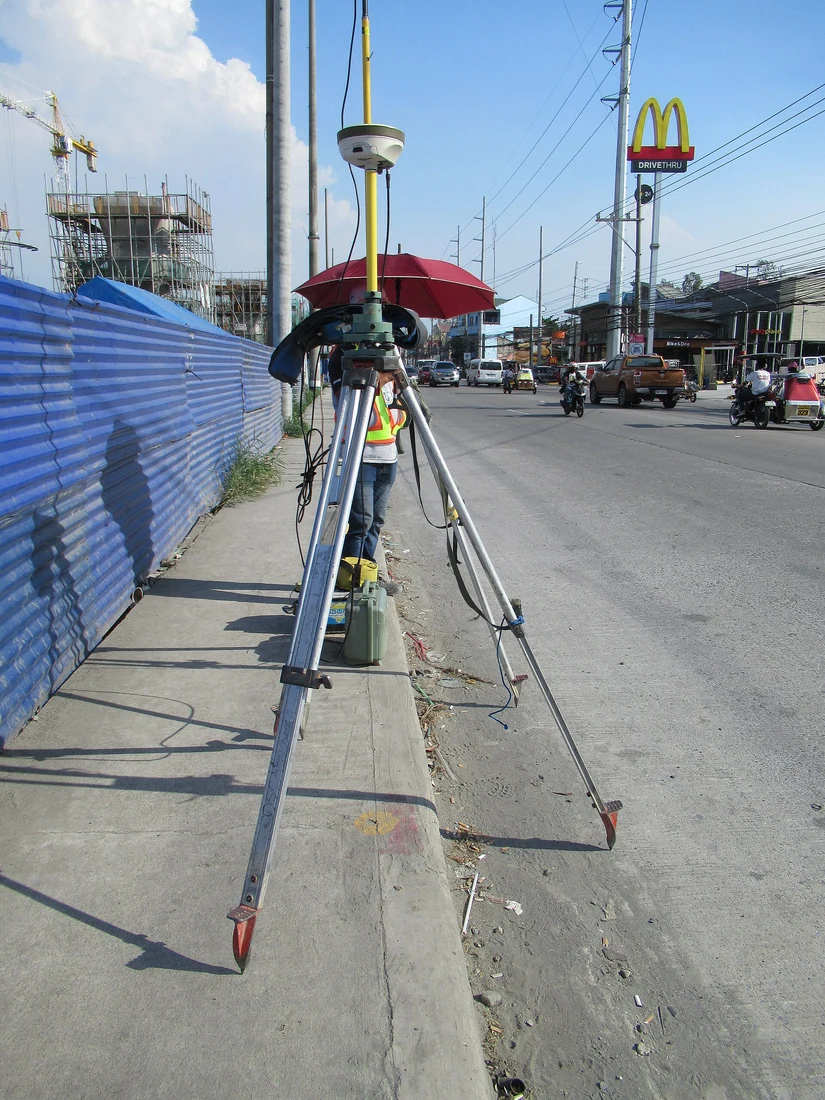
Catat metode, acuan yang dapat diakses, identitas komponen, serta ketidakpastian sesuai tugas. Konfigurasi operasi penting: dudukan lepas-pasang atau payload berubah dapat mengubah hubungan. Simpan foto dan versi susunan mekanis. Jangan menganggap gambar unit lain mewakili pemasangan yang disediakan. Bukti ukur memungkinkan penelaah memahami hal yang benar-benar ditetapkan secara fisik dan yang masih estimasi untuk pekerjaan lanjutan.
Identifikasi tempat kompensasi diterapkan
Flight controller, integrasi payload, alur GNSS, serta perangkat pemrosesan dapat memiliki tanggung jawab offset berbeda. Tetapkan tahap penerap tiap hubungan dan referensinya. Hindari pengabaian maupun penerapan ganda tak disengaja. Kolom terisi tidak membuktikan rantai lengkap benar. Satukan konfigurasi relevan serta catatan pemrosesan agar analis menelusuri posisi akhir melalui transformasi yang benar-benar digunakan.
Verifikasi melalui keluaran yang relevan
Pilih validasi sesuai fungsi yang didukung offset, memakai proses teknis resmi serta bukti independen sesuai. Konsistensi internal saja mungkin tidak menyingkap kesalahan referensi bersama. Periksa pola, jangan memaksa hasil cocok dengan coba-coba tanda. Simpan pemeriksaan gagal dan alasan revisi. Tujuannya hubungan pemasangan yang dapat dijelaskan, bukan sekumpulan nilai yang hanya mengecilkan satu residual pilihan.
Kendalikan perubahan geometri
Antena berpindah, pengendali diganti, kamera dipasang ulang, atau pekerjaan struktur perlu memicu penelaahan hubungan referensi terdampak. Simpan ukuran diterima, konvensi, konfigurasi, dan bukti bersama identitas pesawat. Ini membuat diskusi integrasi NiVO lebih tepat serta mencegah komponen cadangan mewarisi offset yang tidak lagi nyata. Catatan memperlihatkan geometri diterima sekaligus keadaan yang membutuhkan pengukuran atau validasi baru.