Investigar discrepancias entre dos receptores GNSS
Compare dos fuentes GNSS a través de identidad física, marcas de tiempo, ubicaciones de antenas, definiciones de referencia, estados de solución y la lógica de selección instalada.
Identifique las magnitudes antes de comparar números
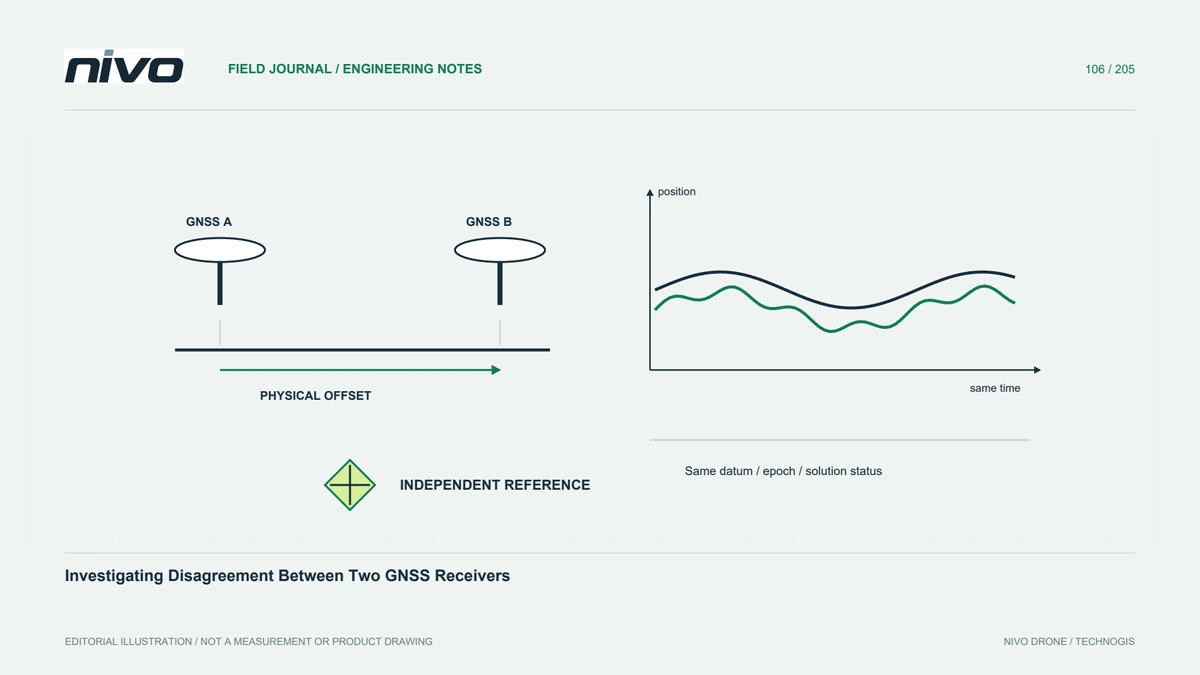
Dos receptores GNSS pueden informar posiciones, estimaciones de calidad u otra información que una estación terrestre presenta conjuntamente. Establezca qué mensajes y magnitudes se están comparando. El desacuerdo de posición no es la misma cuestión que el comportamiento de rumbo desde una disposición de múltiples antenas compatible. Registre las identidades de los dispositivos, el firmware, la instalación de la antena y las marcas de tiempo. Una visualización de mapa compartida no prueba que ambas observaciones representen el mismo punto o momento físico.
Tenga en cuenta la geometría de la antena.
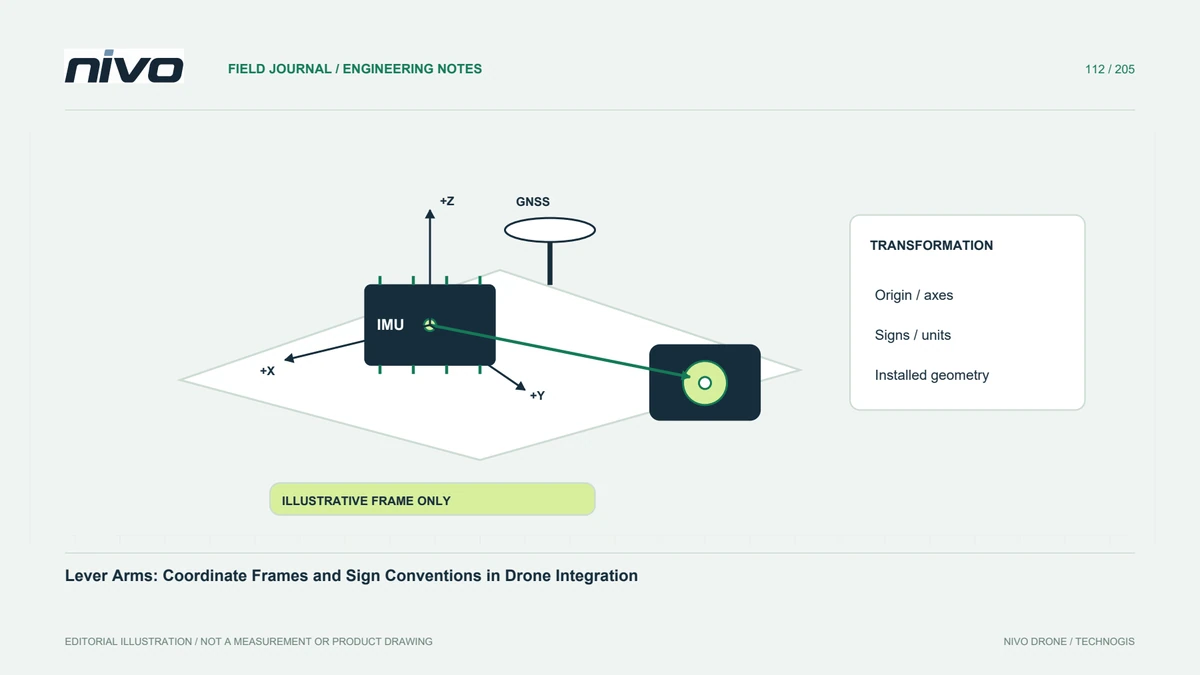
Antenas separadas ocupan diferentes ubicaciones en el avión. Su relación esperada depende de la geometría de montaje, los marcos de coordenadas y la configuración del estimador o del procesamiento. Conserve la referencia de instalación medida antes de interpretar una diferencia como error de navegación. No fuerce la coincidencia de los valores aplicando un desplazamiento no documentado. Una comparación válida debe indicar qué punto de referencia describe cada observación y cómo se estableció cualquier conversión a un punto común.
Revisar las condiciones de la solución individualmente
Compare la visibilidad del satélite, el estado de la solución informado, la disponibilidad de correcciones cuando sea relevante y la información de calidad disponible para cada dispositivo. Conteos de satélites similares no prueban observaciones equivalentes ni comportamientos de error. Diferentes antenas, estructuras cercanas o configuraciones del receptor pueden producir diferentes condiciones. Conserve los mensajes originales y las definiciones utilizadas por cada fabricante. La estimación de calidad autoinformada por un receptor es un contexto útil, pero no es una prueba independiente de la precisión absoluta de la posición.
Revise la configuración real de selección o combinación
Un sistema puede seleccionar una fuente, combinar información respaldada o utilizar otro arreglo documentado. Confirme la implementación y configuración instaladas en lugar de asumir que dos receptores conectados siempre producen un beneficio de redundancia particular. Identifique la salida utilizada por la aeronave y distíngala de cada flujo de receptor sin procesar. Esto ayuda a los revisores a comprender si un cambio mostrado refleja el comportamiento de la fuente, la lógica de selección o una discrepancia en la forma en que se interpretaron los registros.
Utilice evidencia independiente para la pregunta relevante.
Cuando la calidad de la posición sea importante, defina un método de comparación adecuado con referencias, tiempos e incertidumbre conocidos. El acuerdo entre los receptores no excluye un error compartido, y el desacuerdo por sí solo no identifica la mejor fuente. Mantenga separadas las evaluaciones estacionarias y en movimiento. Cualquier evaluación operativa sigue el proceso aprobado de la aeronave. El informe técnico debería conectar su conclusión con la evidencia en lugar de simplemente recomendar al receptor cuyo rastro parece más fluido en un mapa.
Conservar un registro de investigación específico de la fuente
Almacene la geometría de la antena, las identidades de los dispositivos, las definiciones de referencia, los intervalos sincronizados, la configuración y las comprobaciones que respaldan la decisión. Explique las diferencias no resueltas y la próxima acción relevante. Esto le da al soporte de NiVO una base precisa para discutir una instalación de GNSS dual sin convertir un recuento de hardware en una promesa de rendimiento de navegación. Los reemplazos futuros se pueden comparar con una disposición conocida en lugar de asumir que cada combinación de receptores se comporta de manera idéntica.