지리공간
중요한 지형지물을 보존하는 포인트 클라우드 점 수 축소 방법 선택
복셀 선택, 간격 기반 샘플링, 형상 크기에 대한 단순 점 추리기, 유지된 속성 및 축소된 LiDAR 데이터세트의 목적을 비교합니다.
3 분 읽기기사 읽기

VTOL, 드론 기술, 지리공간 데이터, 페이로드 및 점검 실무 가이드.
복셀 선택, 간격 기반 샘플링, 형상 크기에 대한 단순 점 추리기, 유지된 속성 및 축소된 LiDAR 데이터세트의 목적을 비교합니다.

단면 위치, 두께, 투영 방향 및 포락선 설정을 제어하여 포인트 클라우드 단면이 날카로운 표면을 만들지 않고도 관찰된 형상을 설명할 수 있습니다.
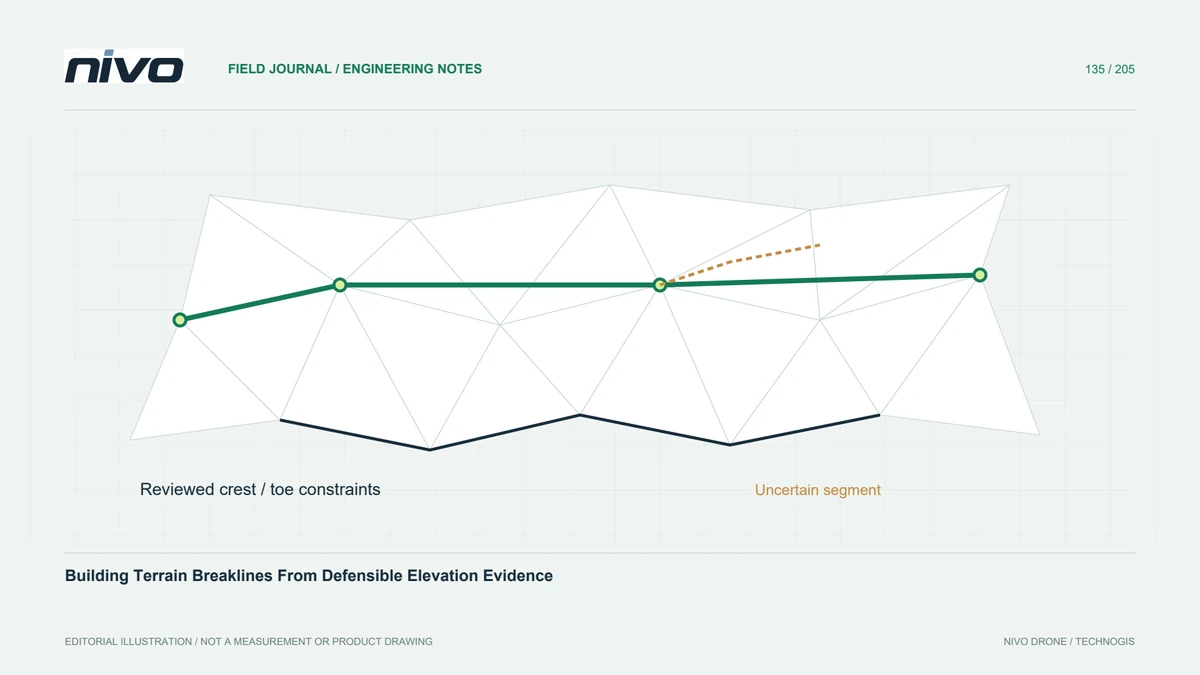
브레이크라인을 사용하여 지형 불연속성과 수역 경계를 표현하는 동시에 꼭지점 고도, 연결성, 근처 관측치 및 의도된 표면 처리를 확인합니다.
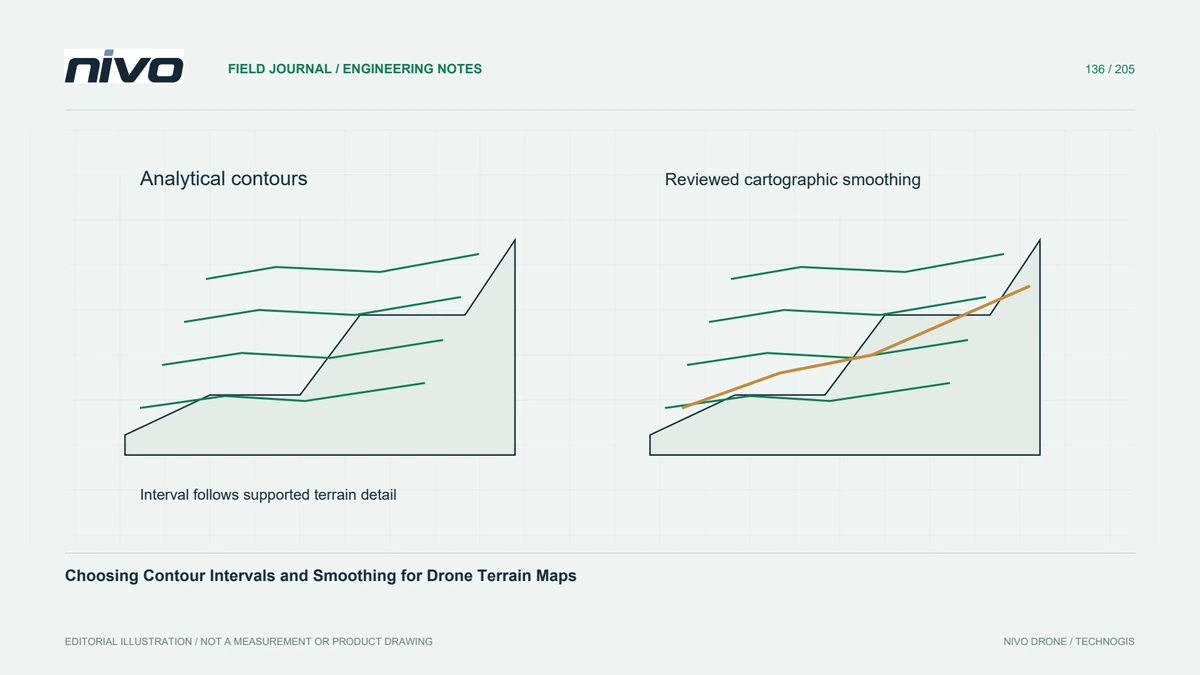
등고선 프리젠테이션을 지형 증거와 일치시키고, 지도 제작 평활화와 표면 수정을 분리하고, 엔지니어링 인계 전에 고도 속성과 간격을 확인합니다.
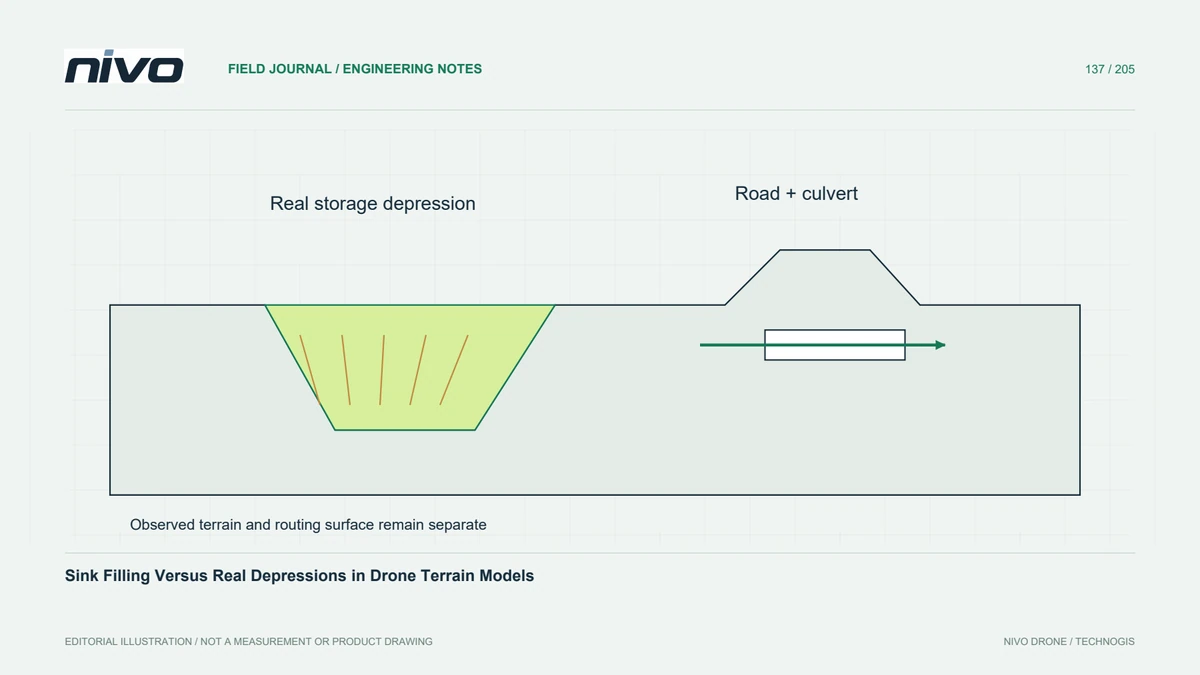
수문학적 조건화 전에 함몰부를 검토하고, 측정된 지형을 별도로 보존하고, 충전 또는 기타 처리가 배수 해석을 어떻게 변경하는지 문서화합니다.
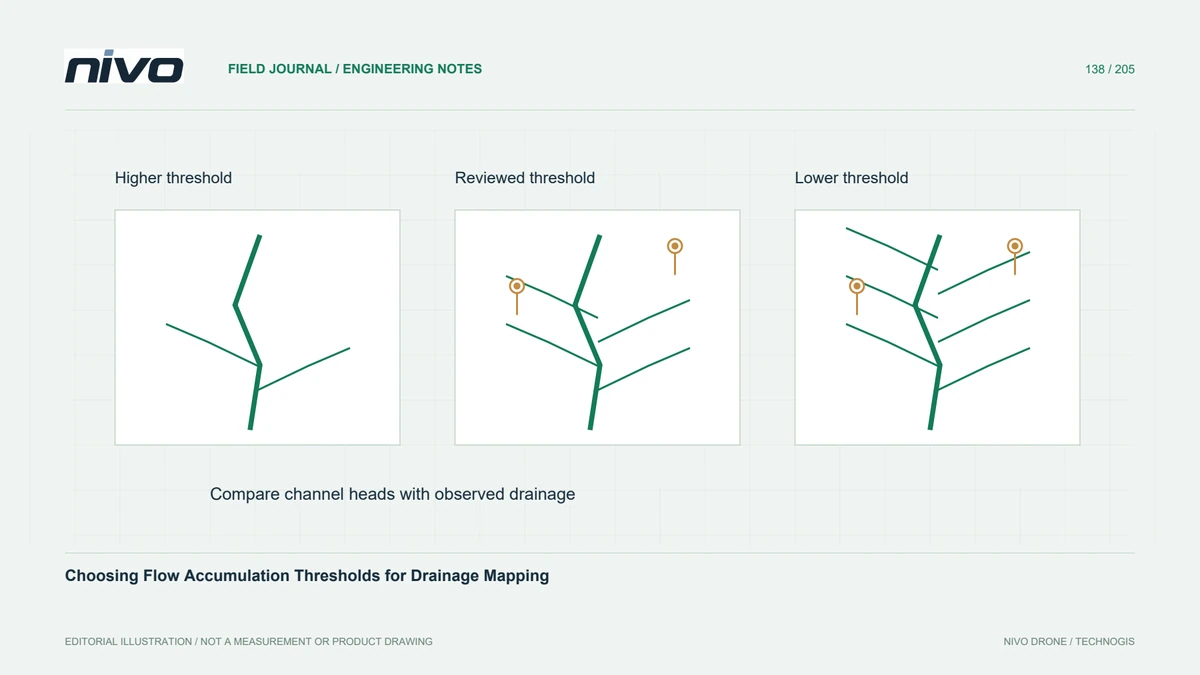
누적 임계값을 기여 영역, 라우팅 가정, 그리드 해상도 및 관찰된 배수와 연관시켜 추출된 채널을 계속 해석할 수 있도록 합니다.
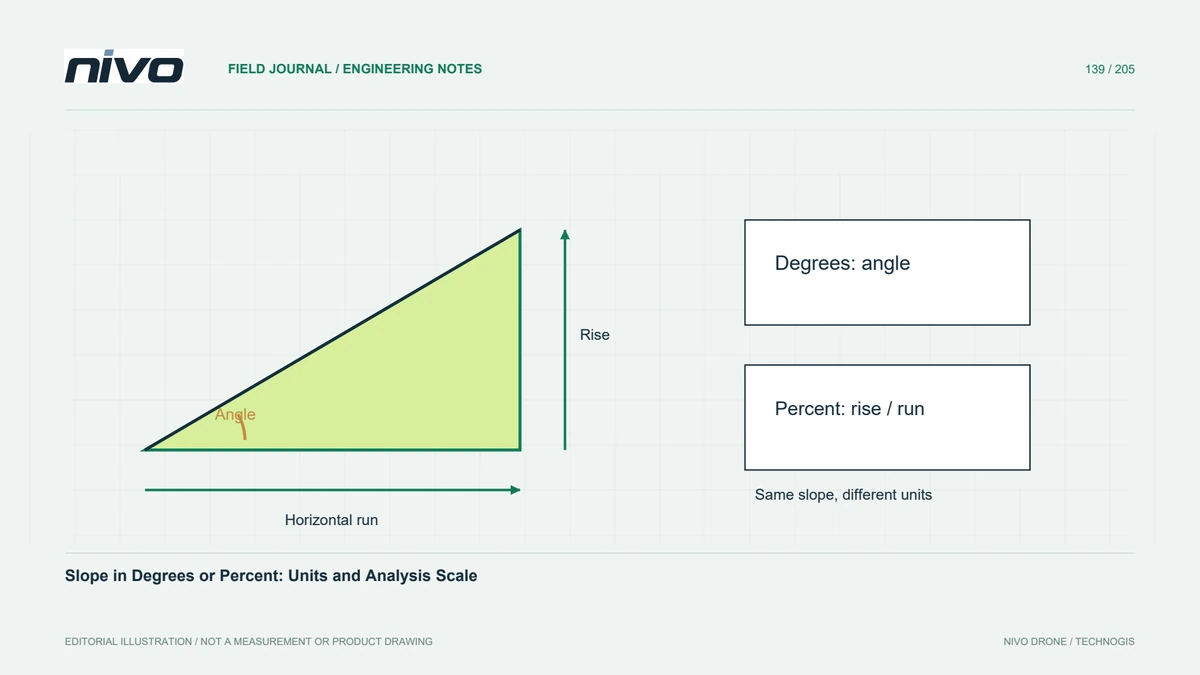
지형 클래스를 비교하거나 엔지니어링 심사 임계값을 적용하기 전에 경사 단위, 수평 및 수직 스케일링, 표면 선택 및 인근 크기를 정의하십시오.
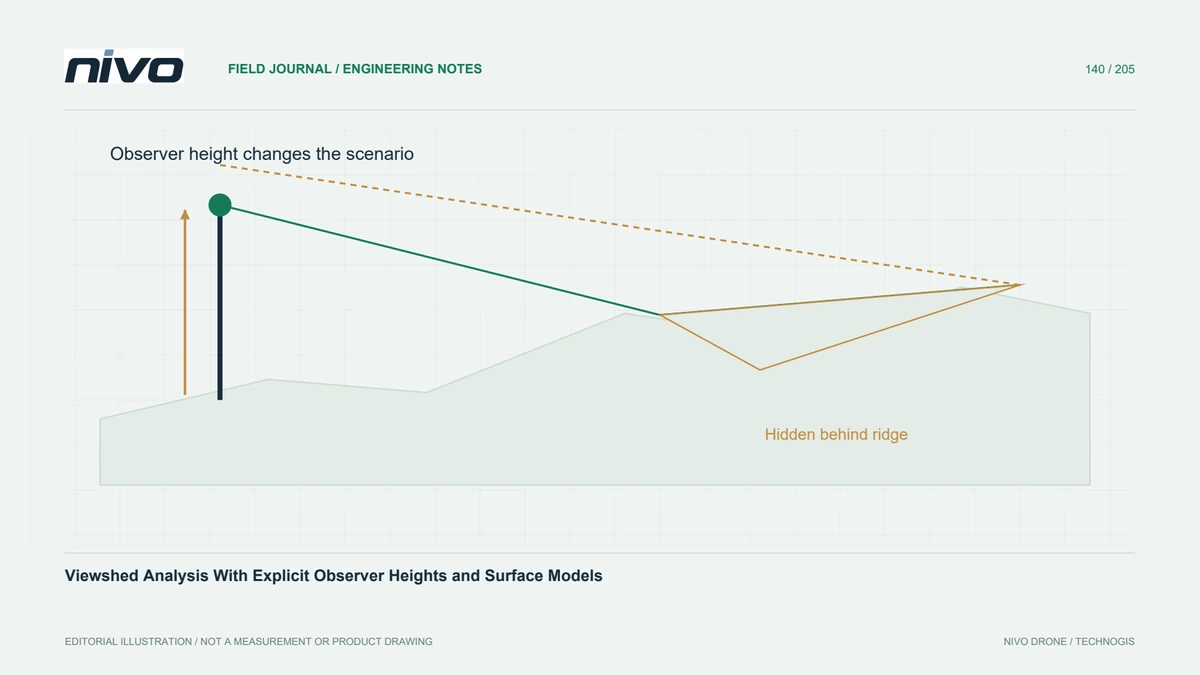
드론에서 파생된 가시성 지도를 해석하기 전에 관찰자와 대상 높이, 지형 장애물, 적용 범위 제한, 감도 검사를 정의하세요.
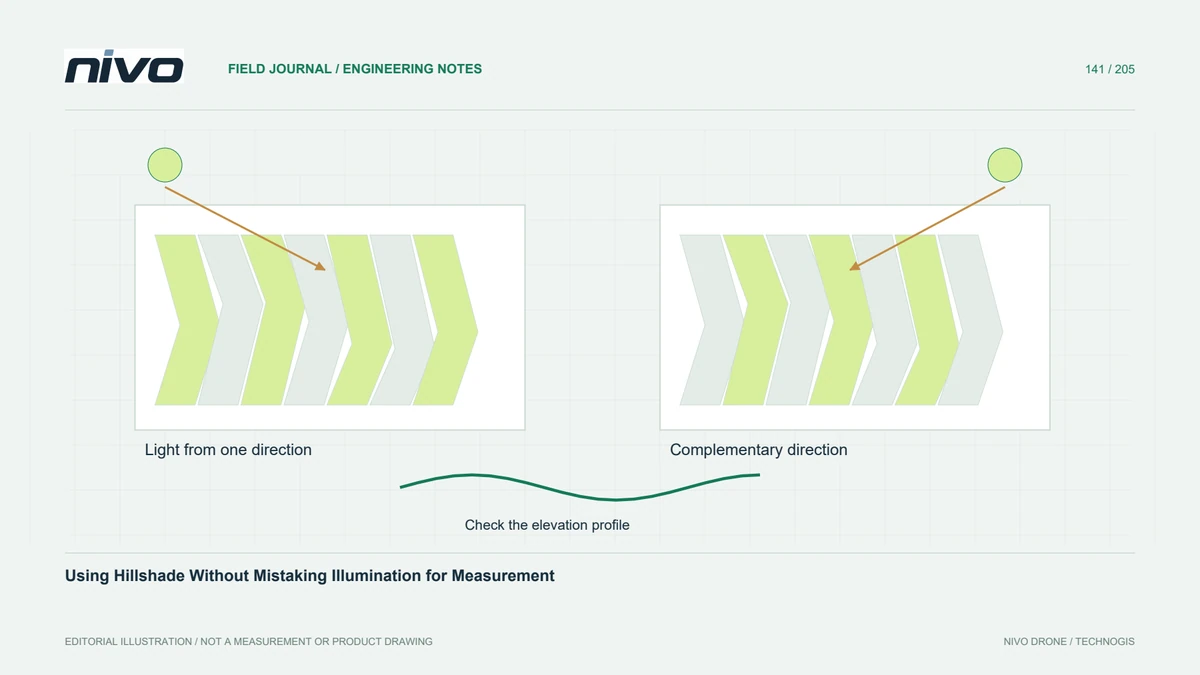
보완적인 조명 방향을 사용하여 지형 구조를 검사하는 동시에 고도 모델을 유지하고 과장된 부분을 문서화하며 의심되는 특징을 확인합니다.
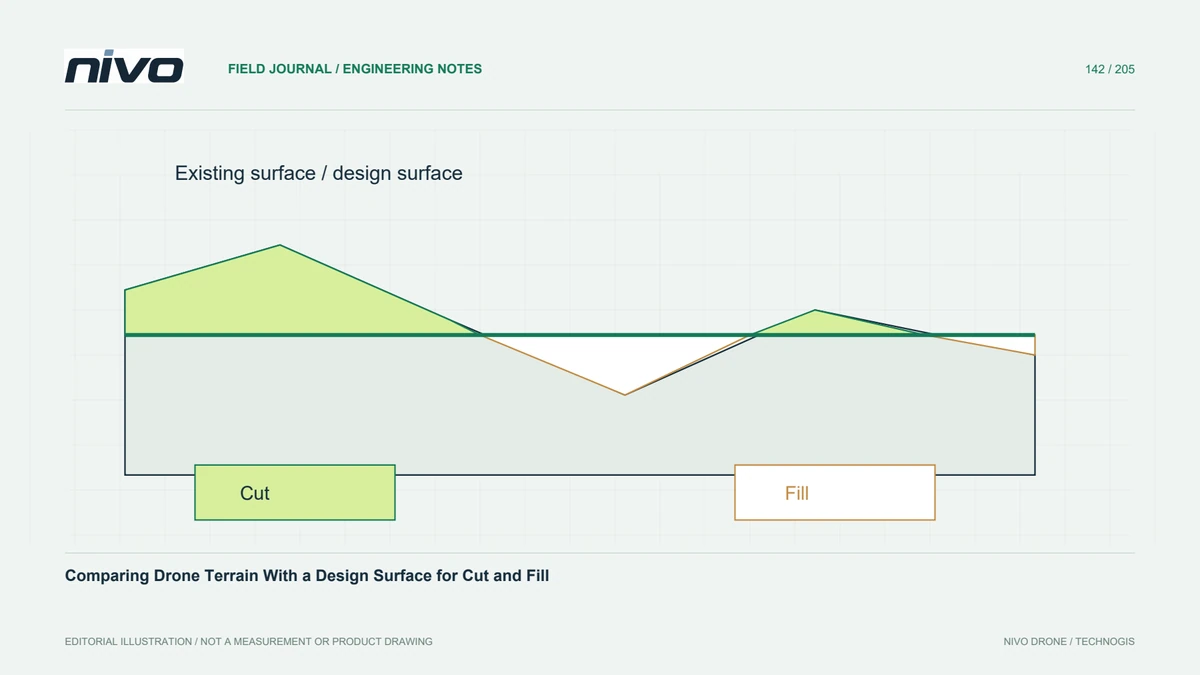
호환 가능한 기존 표면과 제안된 표면을 준비하고, 절토와 성토를 분리하고, 적용 범위와 설계 수정 사항을 검사하고, 명확한 모델링 가정을 통해 볼륨을 보고합니다.
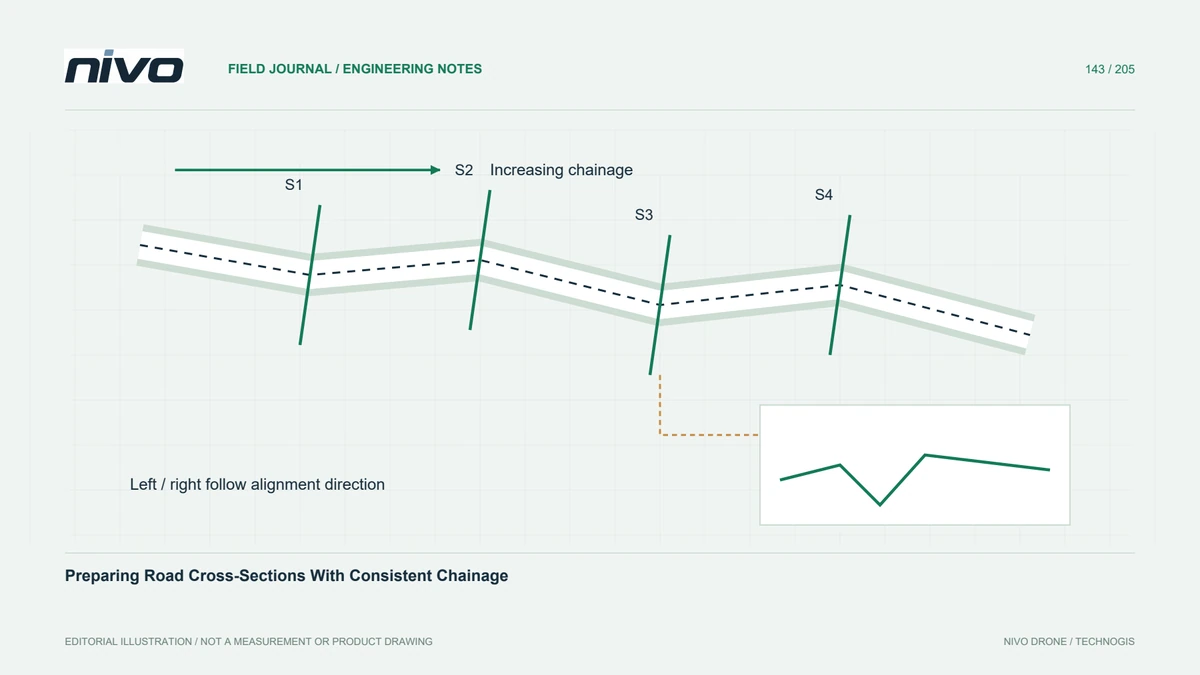
드론 지형에서 도로 단면을 생성하기 전에 정렬 방향, 위치, 왼쪽 및 오른쪽 오프셋, 단면 지지, 고도 참조를 정의하세요.
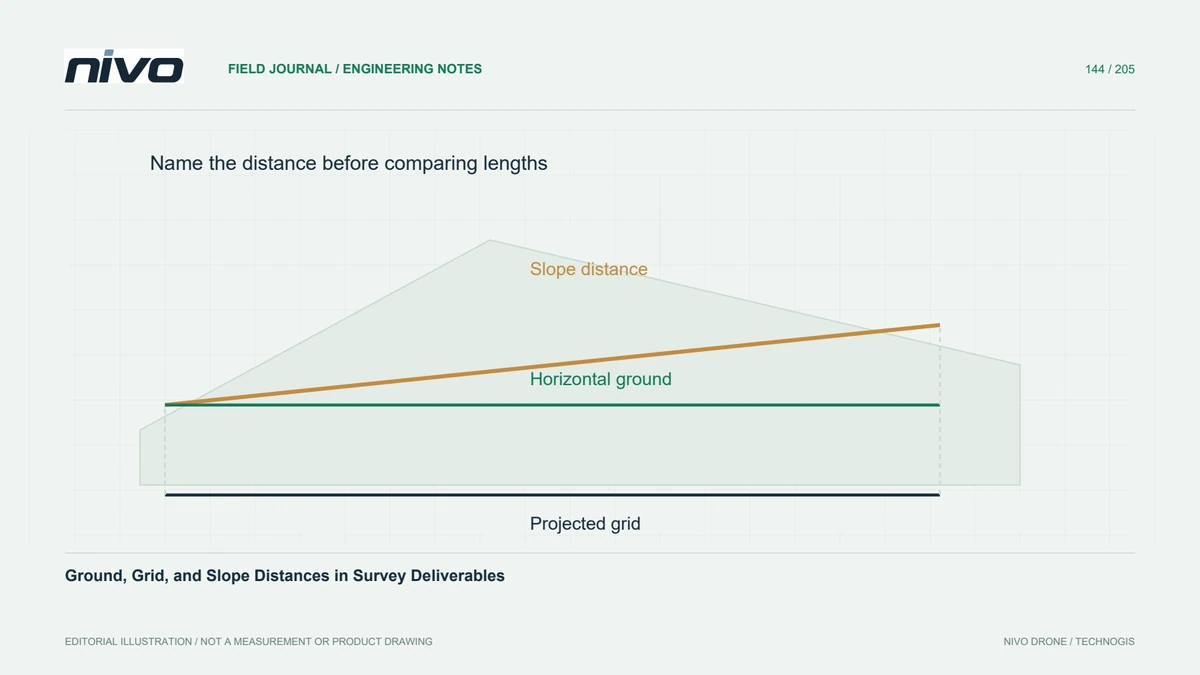
드론 지도를 설계 도면이나 현장 측정과 비교하기 전에 측정된 경사 거리, 수평 지상 거리, 투영된 그리드 거리를 구별하세요.