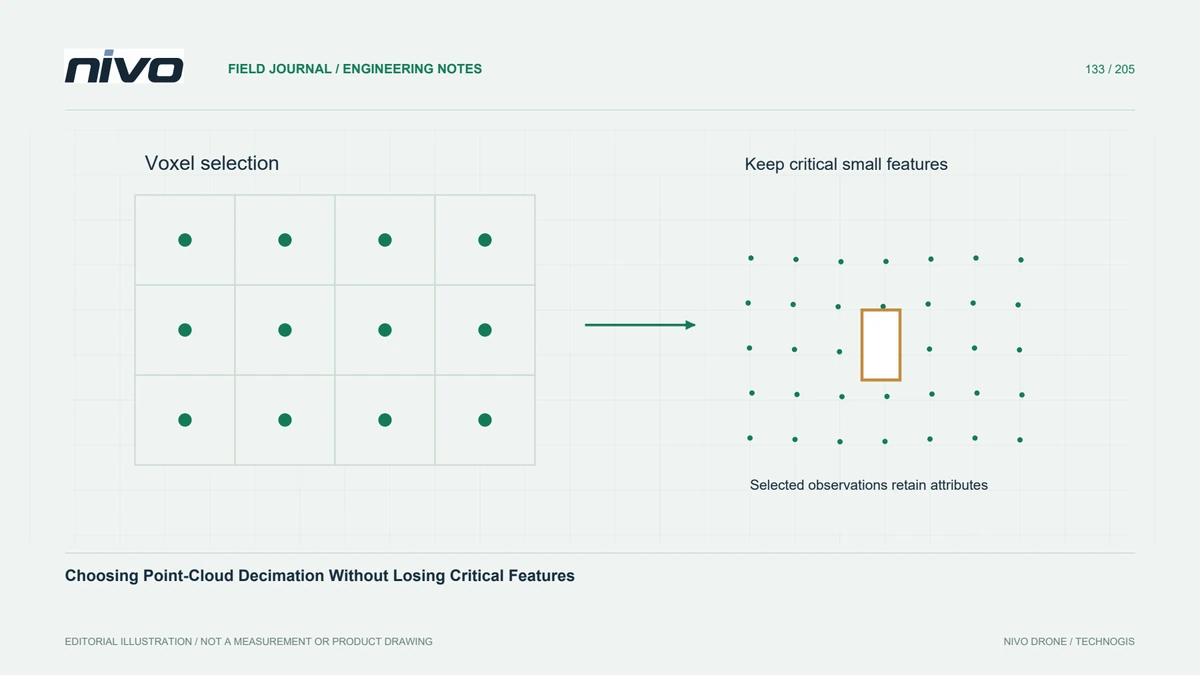
Scegliere la decimazione della nuvola di punti senza perdere le caratteristiche critiche
Confrontare voxel, spaziatura e diradamento sequenziale in base agli elementi e agli attributi da preservare nella nuvola LiDAR ridotta.
Guide pratiche su VTOL, droni, dati geospaziali, sensori e ispezione.

Confrontare voxel, spaziatura e diradamento sequenziale in base agli elementi e agli attributi da preservare nella nuvola LiDAR ridotta.

Definire posizione, spessore, proiezione e inviluppo delle sezioni per spiegare la geometria osservata senza inventare superfici nette.

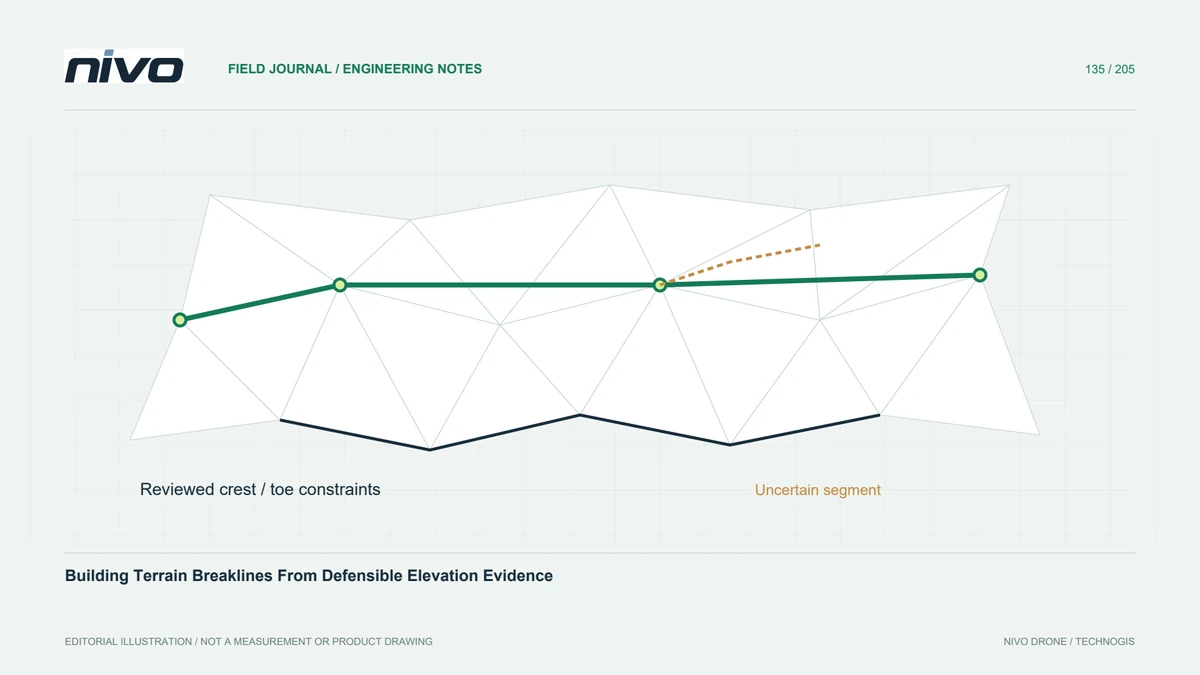
Costruire linee di discontinuità con quote difendibili, verificando vertici, collegamenti, osservazioni vicine ed effetti sul terreno.

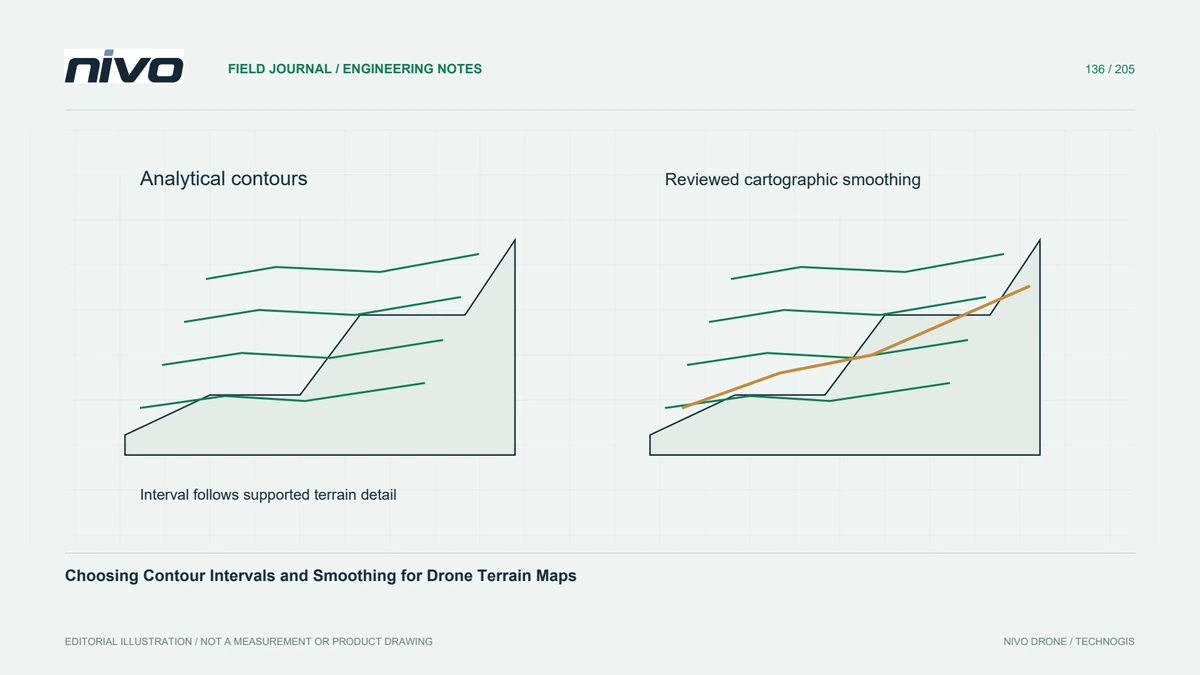
Scegliere equidistanza e smussamento delle curve di livello in base alle osservazioni, controllando quote, spostamenti e lacune.

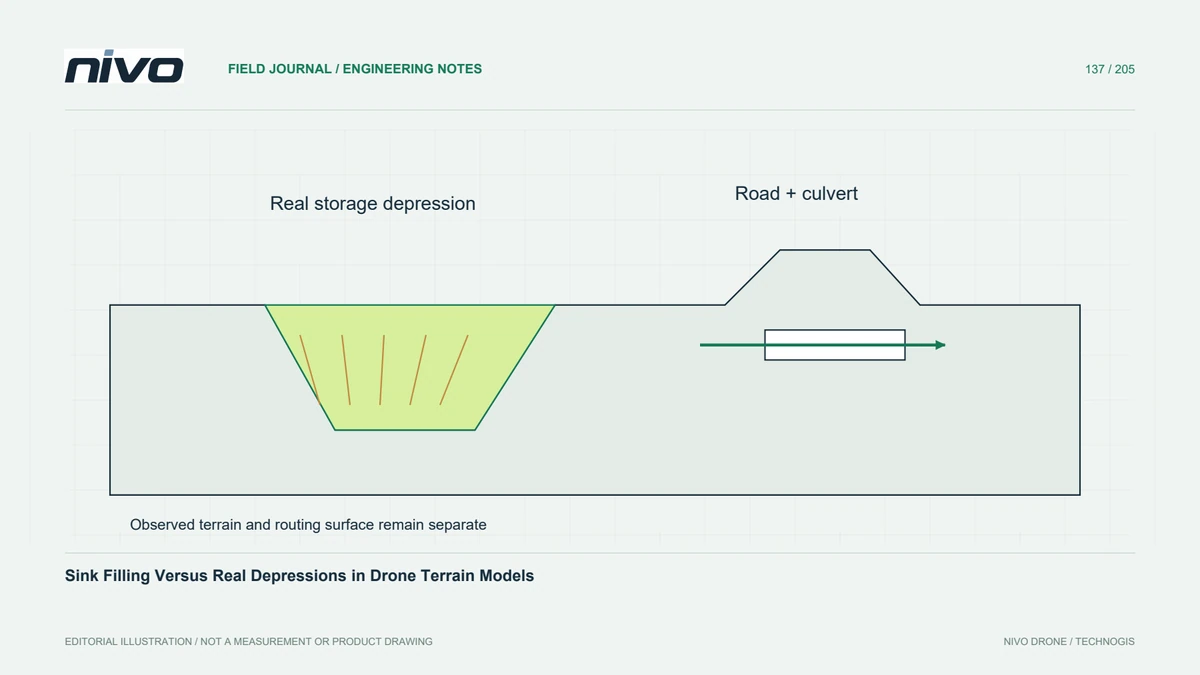
Esaminare le depressioni prima del condizionamento idrologico e documentare come riempimenti e modifiche cambiano l'interpretazione del drenaggio.

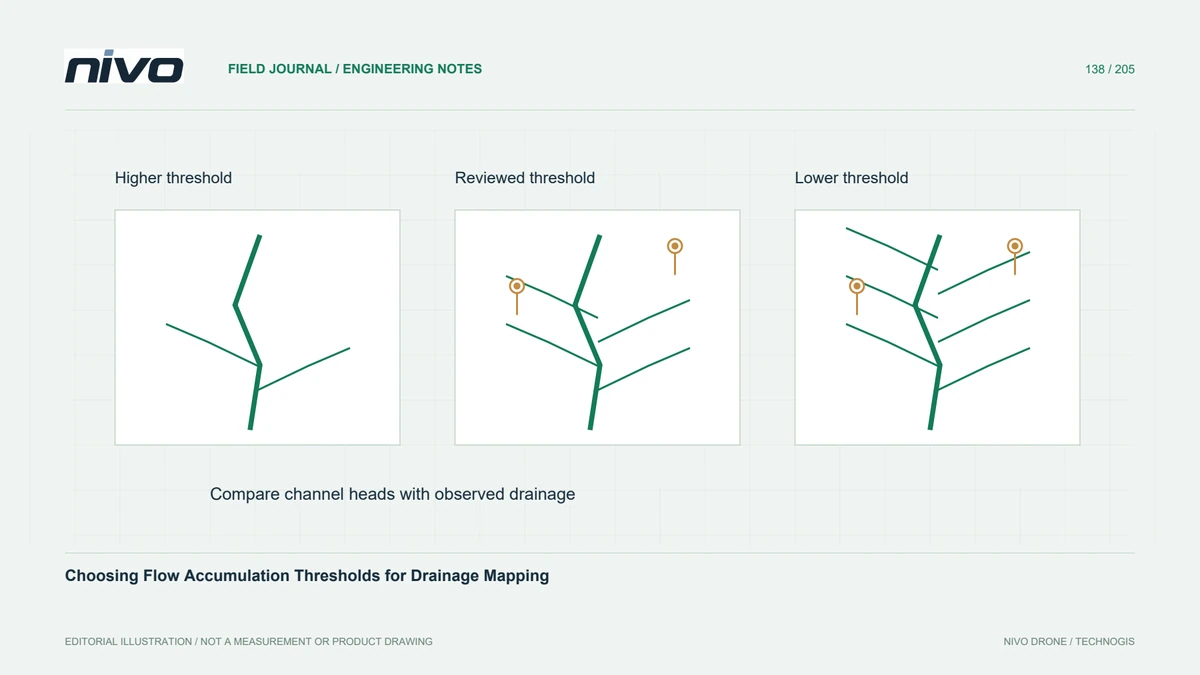
Collegare le soglie di accumulo ad area contribuente, flusso, risoluzione e drenaggio osservato per ottenere reti interpretabili.

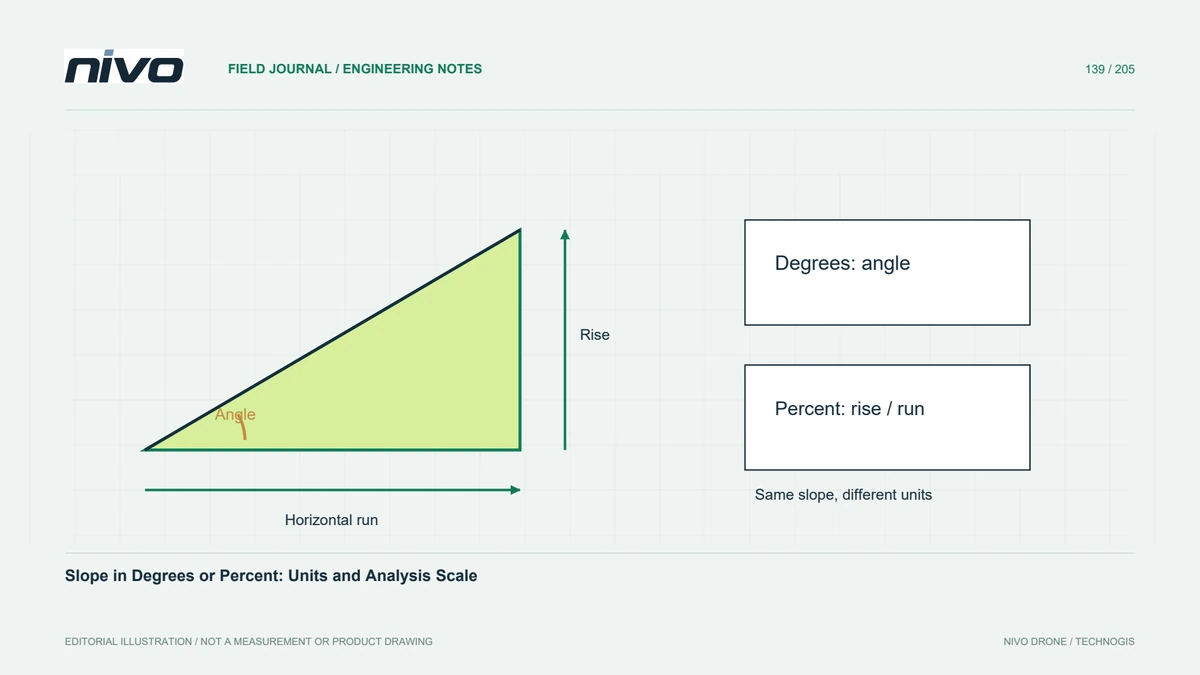
Definire gradi o percentuale, unità, superficie e scala di analisi prima di confrontare pendenze o applicare soglie ingegneristiche.

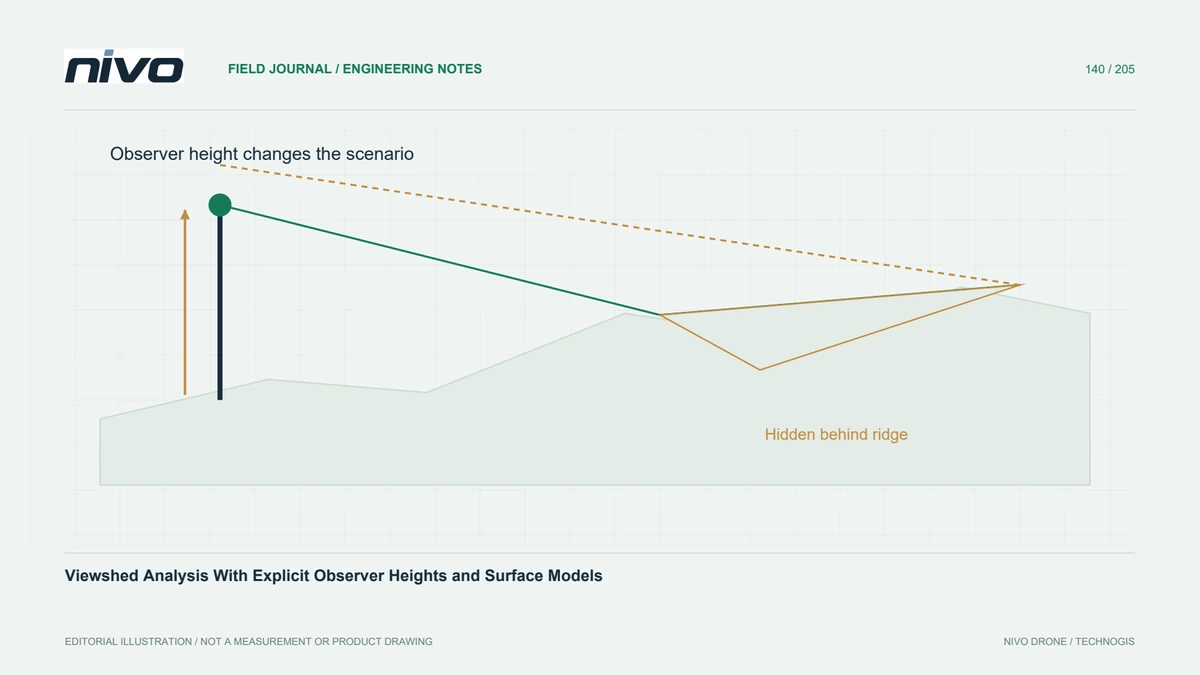
Definisci le altezze dell'osservatore e del bersaglio, gli ostacoli del terreno, i limiti di copertura e i controlli di sensibilità prima di interpretare una mappa di visibilità derivata dai droni.

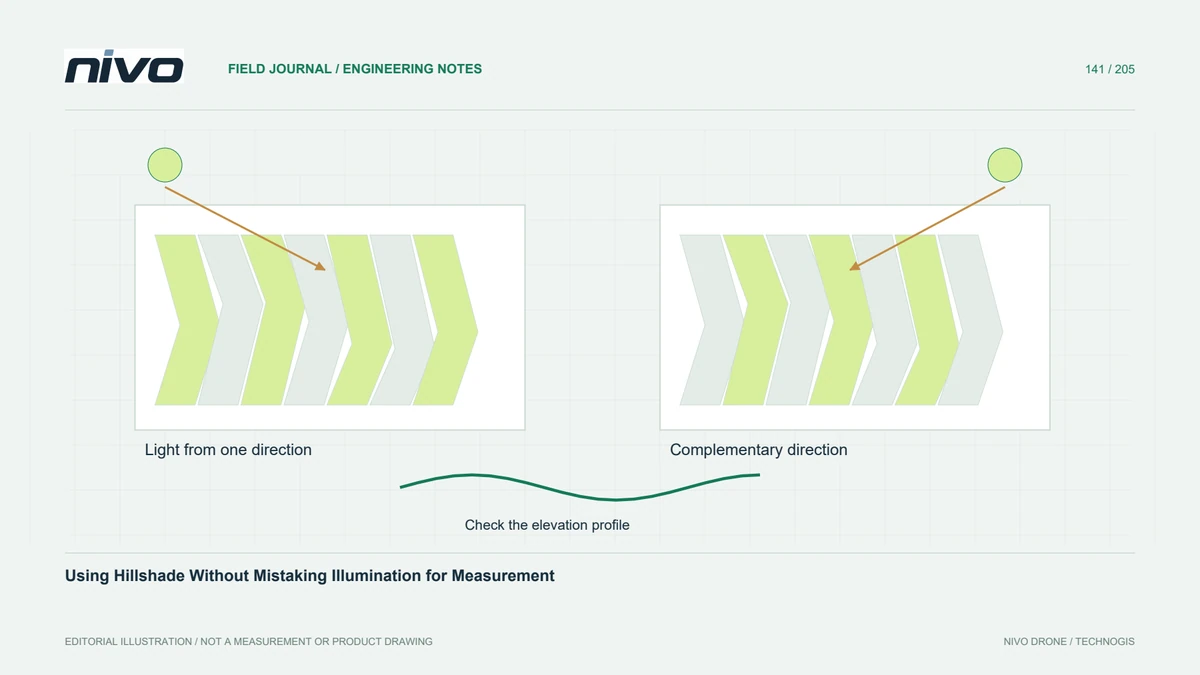
Esaminare il terreno con illuminazione complementare, esagerazione documentata e profili, senza scambiare luminosità e misurazione.

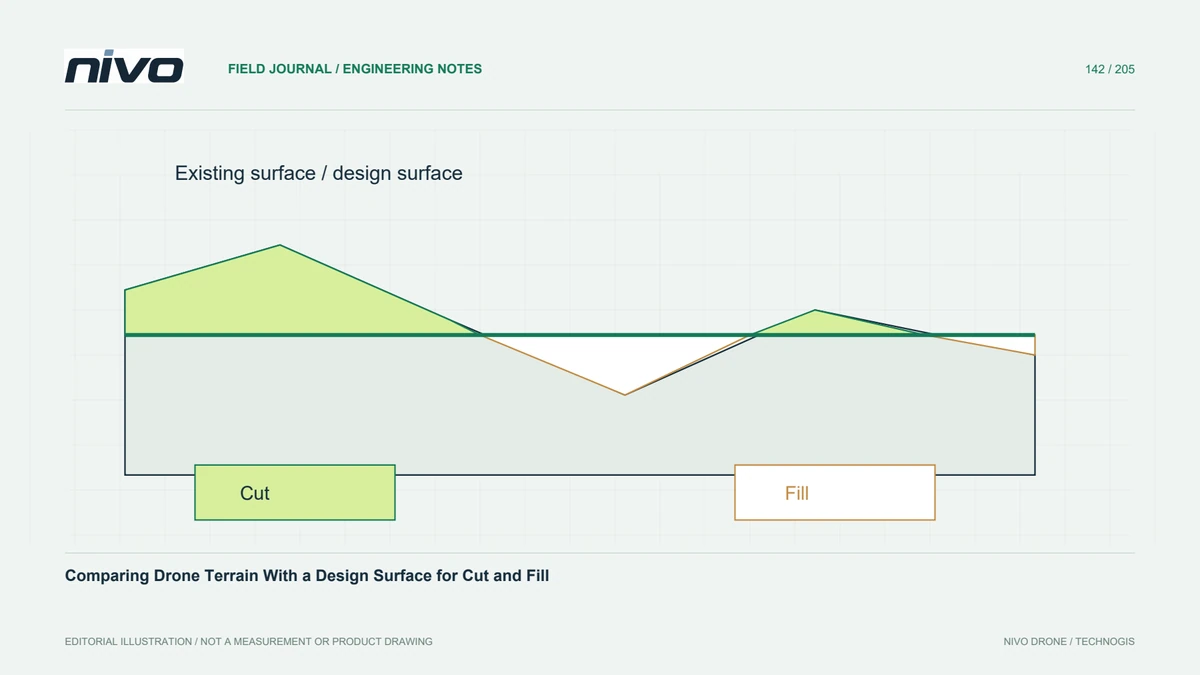
Confrontare terreno e progetto con riferimenti compatibili, separando sterro e riporto e dichiarando revisioni, copertura e ipotesi.

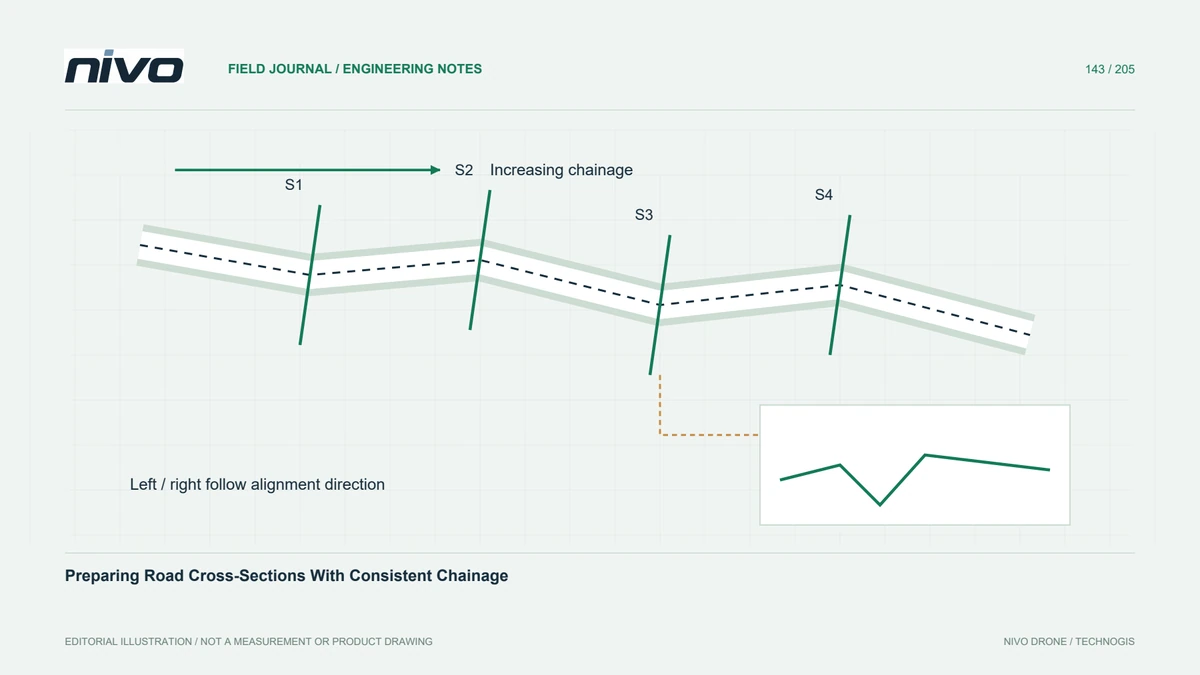
Definire tracciato, progressiva, offset laterali e riferimento altimetrico per ottenere sezioni stradali riproducibili dal rilievo drone.

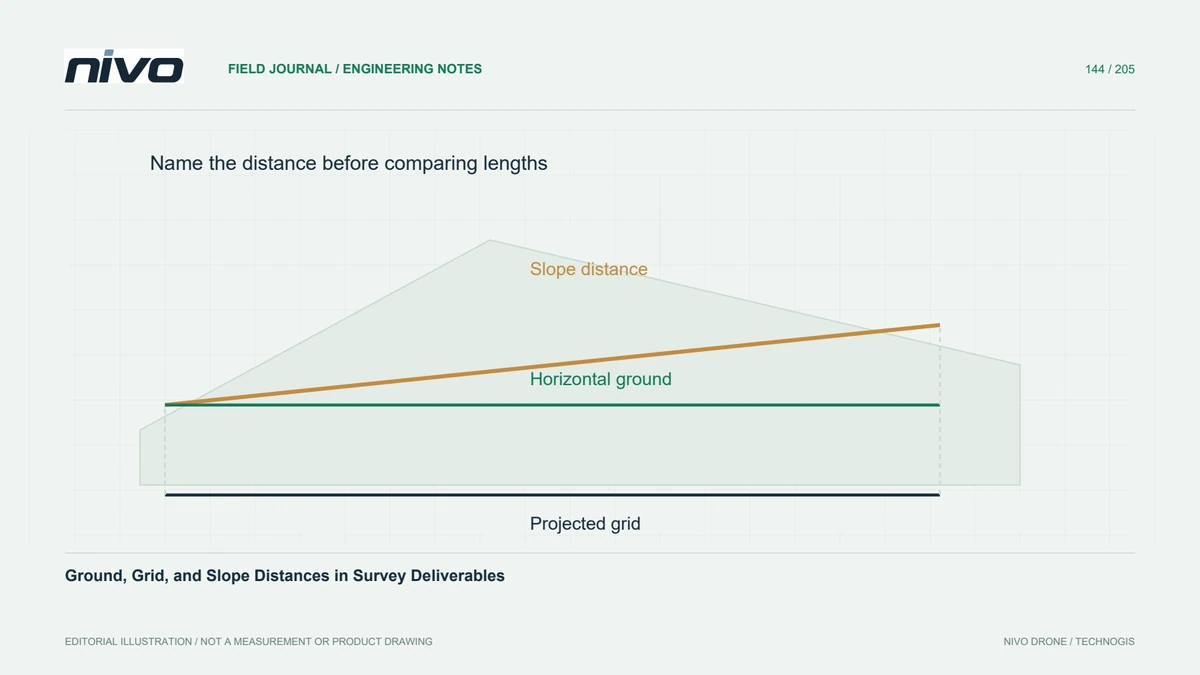
Distinguere distanze inclinate, orizzontali sul terreno e di griglia prima di confrontare mappe da drone, disegni e misure in campo.