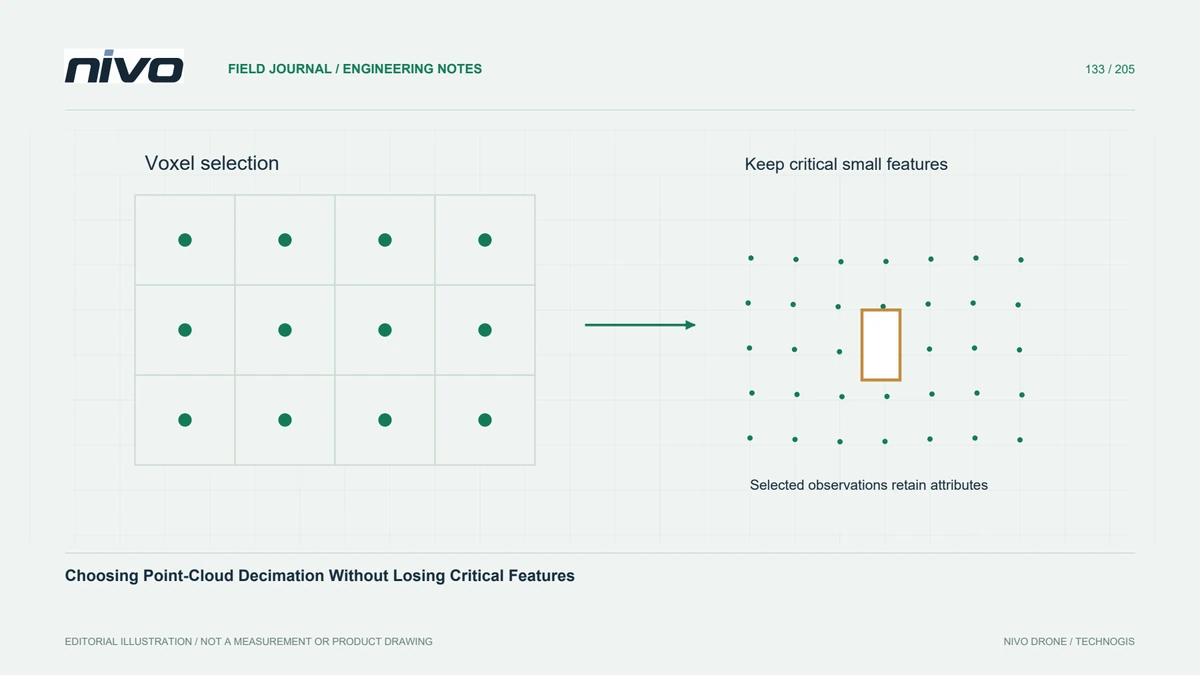
Elegir la decimación de nubes de puntos sin perder elementos críticos
Compare selección por vóxeles, espaciamiento y reducción secuencial según los elementos que deban conservarse y los atributos de la nube LiDAR.
Guías prácticas sobre VTOL, tecnología de drones, datos geoespaciales, sensores e inspección.

Compare selección por vóxeles, espaciamiento y reducción secuencial según los elementos que deban conservarse y los atributos de la nube LiDAR.

Defina posición, espesor, proyección y envolvente de los perfiles para interpretar la geometría observada sin inventar superficies nítidas.

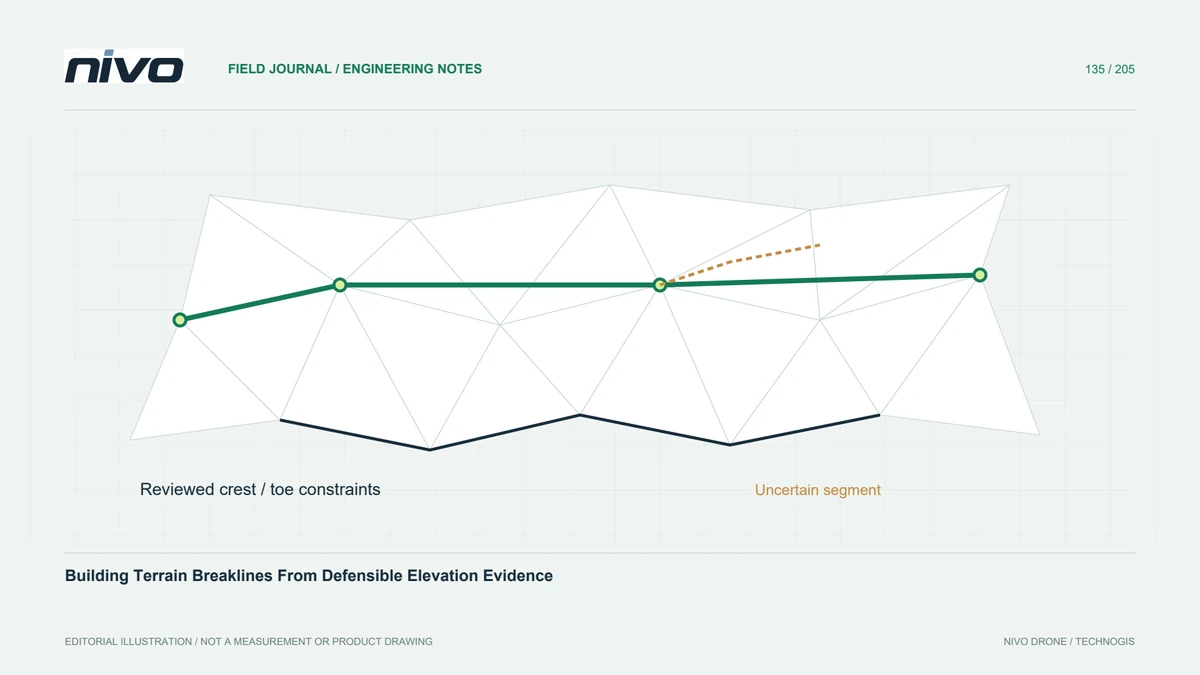
Construya líneas de ruptura con cotas defendibles y compruebe vértices, conectividad, observaciones vecinas y efectos sobre la superficie.

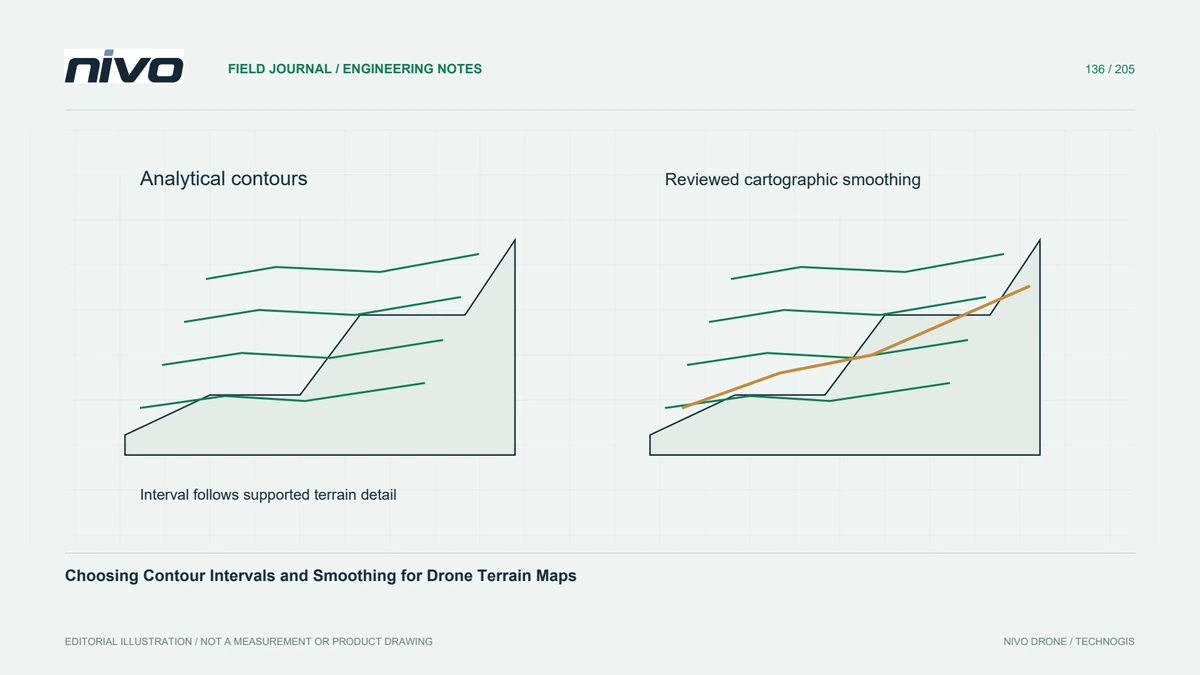
Elija equidistancia y suavizado de curvas de nivel según las evidencias del terreno y compruebe cotas, desplazamientos y vacíos antes de entregar.

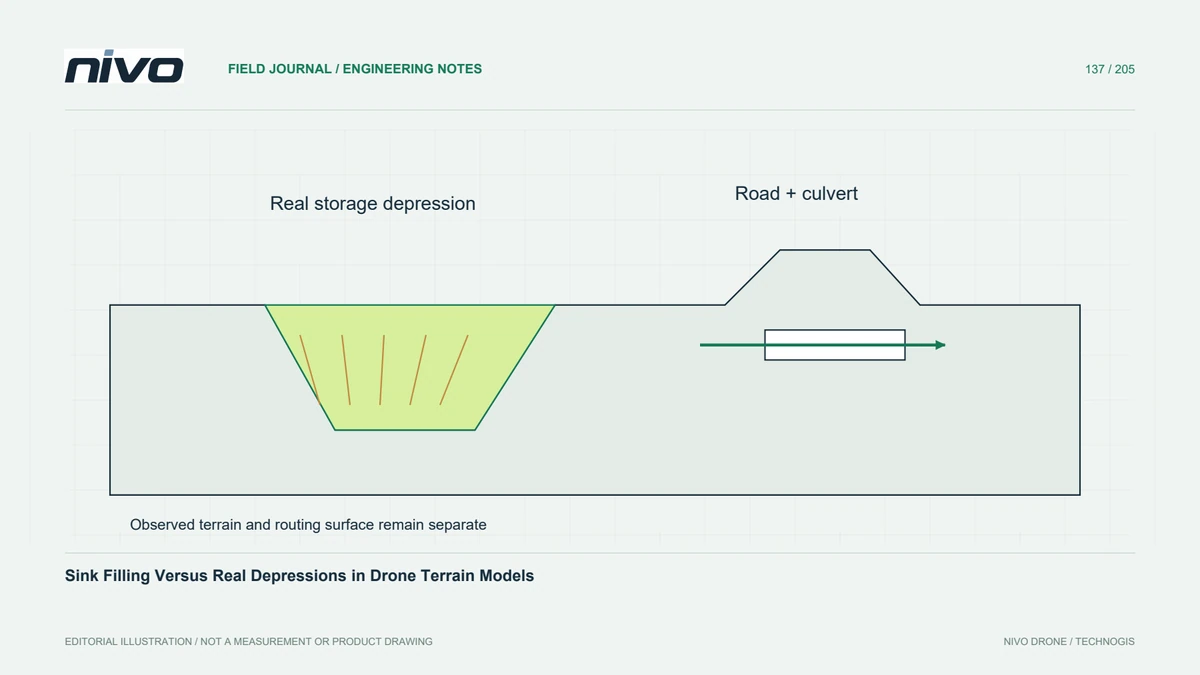
Revise las depresiones antes del acondicionamiento hidrológico, preserve el terreno medido por separado y documente cómo el relleno u otros tratamientos cambian la interpretación del drenaje.

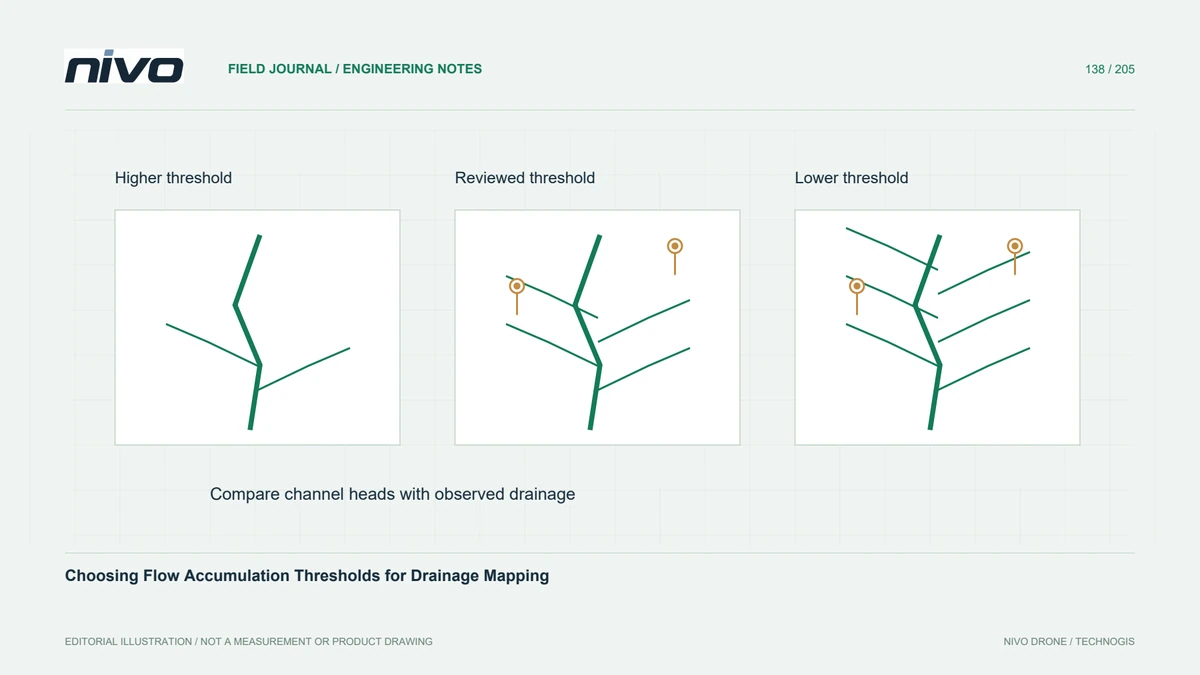
Relacione los umbrales de acumulación con área contribuyente, flujo, resolución y drenaje observado para obtener redes interpretables.

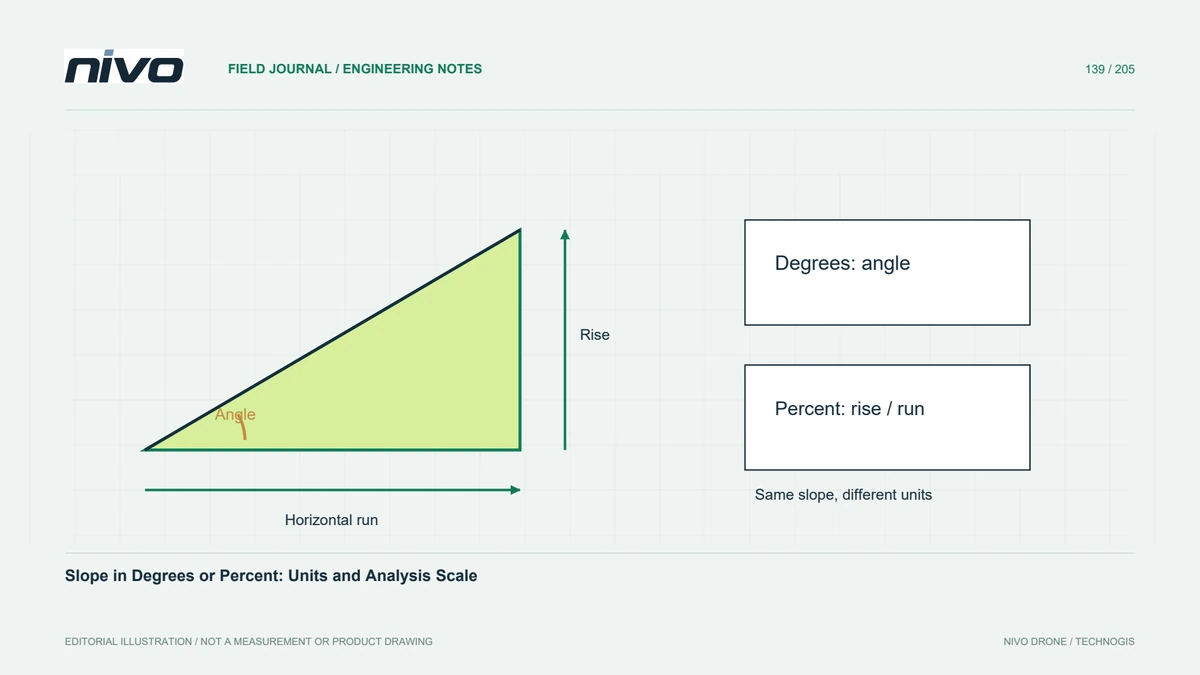
Defina unidades de pendiente, escalamiento horizontal y vertical, elección de superficie y tamaño del vecindario antes de comparar clases de terreno o aplicar un umbral de detección de ingeniería.

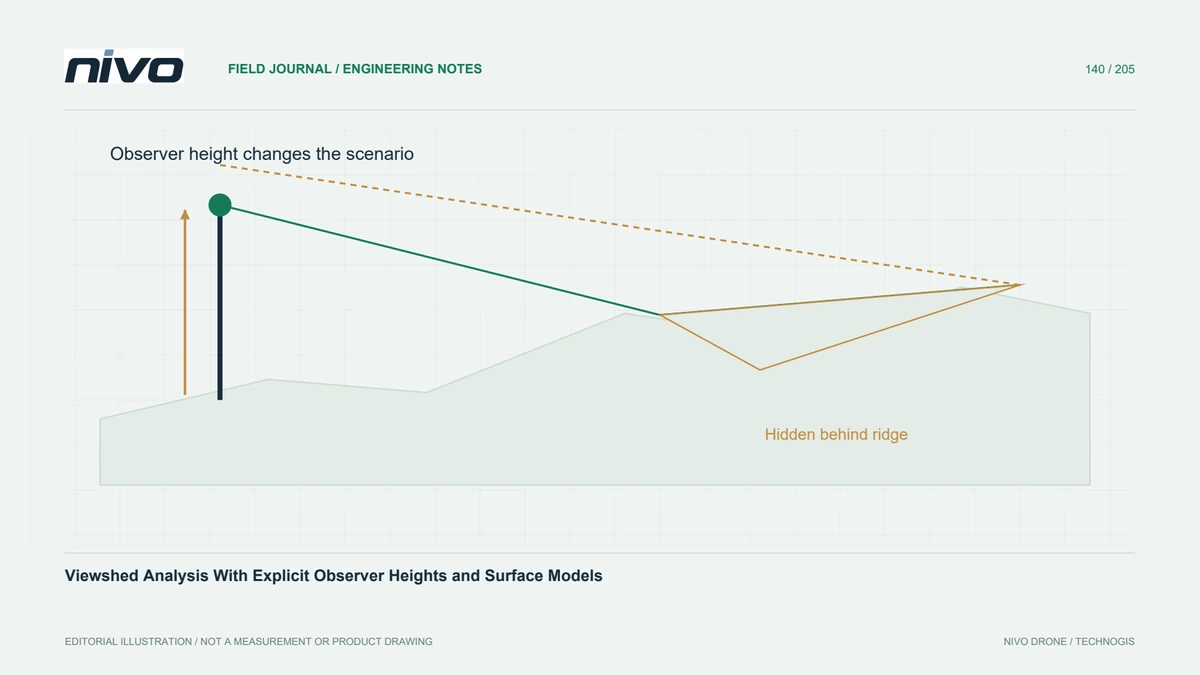
Defina alturas de observador y objetivo, obstáculos, cobertura y sensibilidad antes de interpretar una cuenca visual derivada de drones.

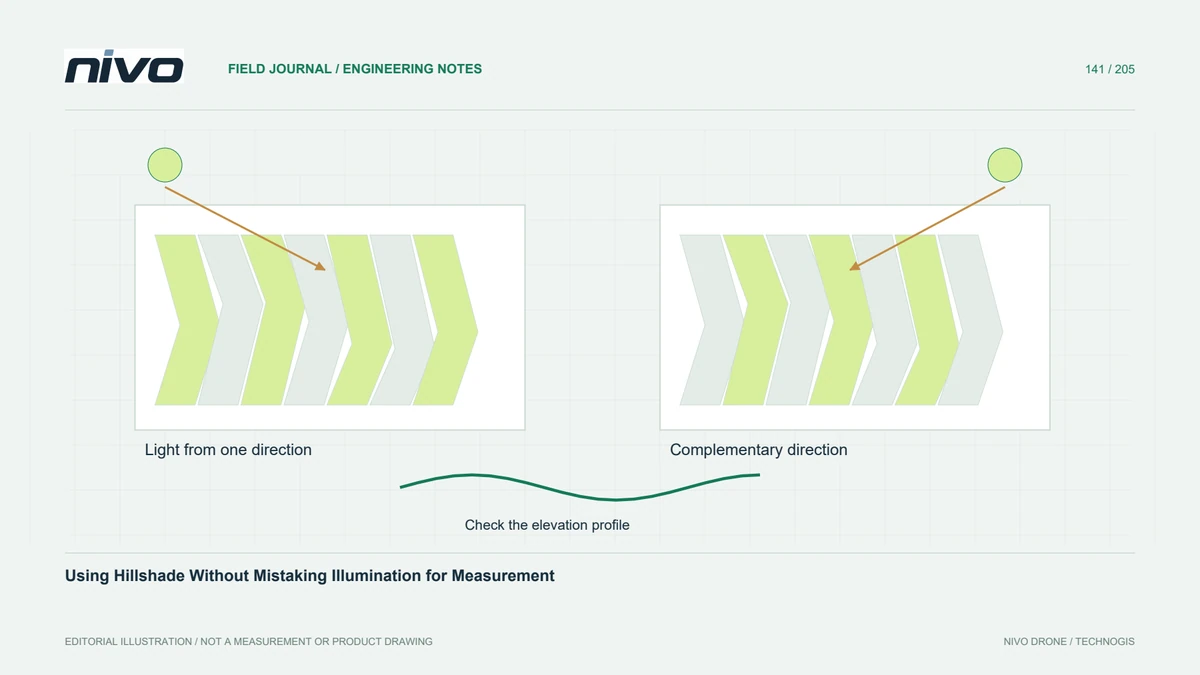
Examine el terreno con iluminación complementaria, registre la exageración vertical y contraste rasgos sospechosos con alturas y perfiles.

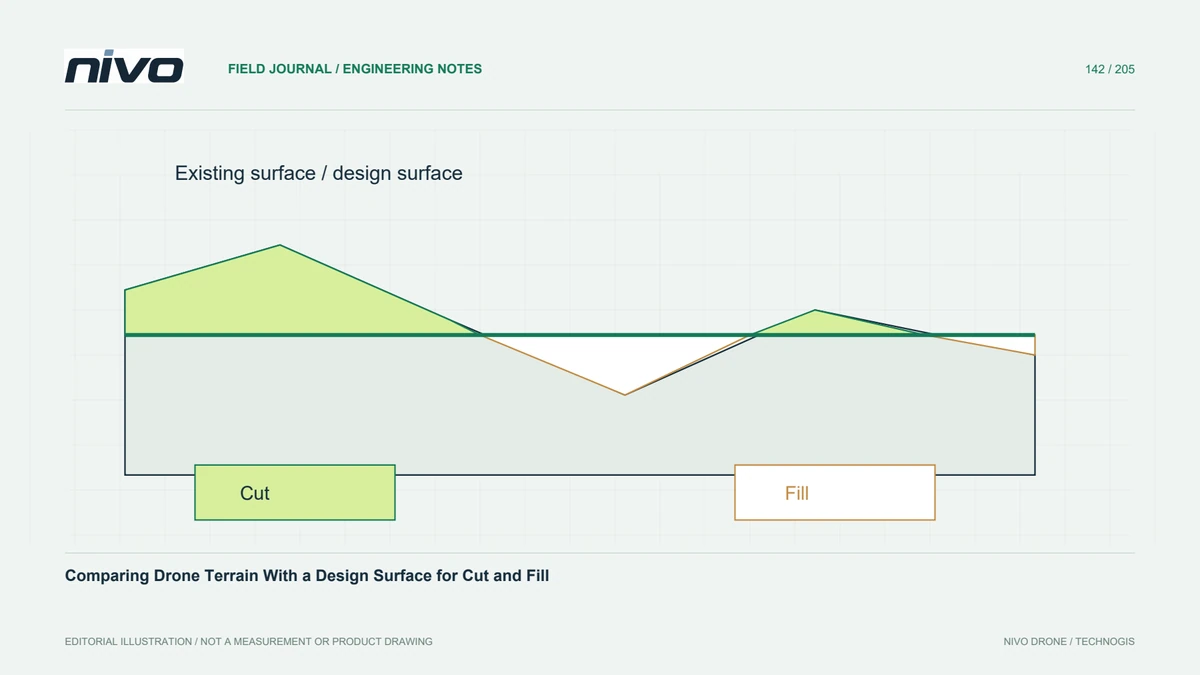
Prepare superficies compatibles existentes y propuestas, separe cortes y rellenos, inspeccione la cobertura y las revisiones de diseño, e informe volúmenes con supuestos de modelado claros.

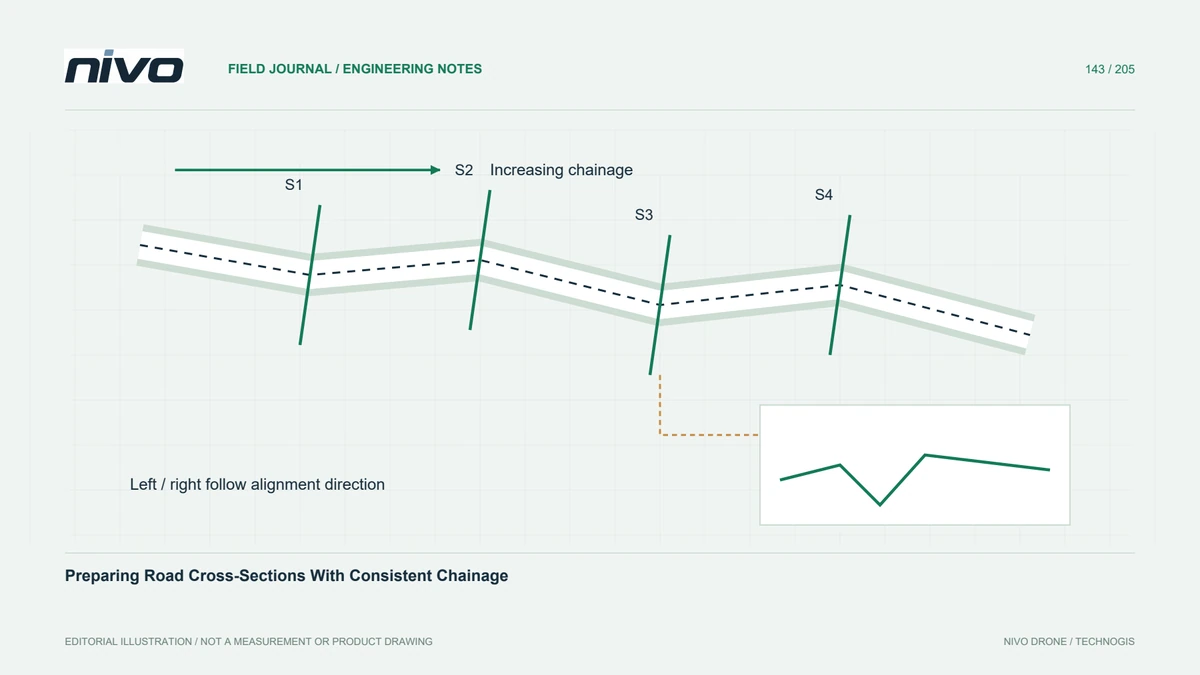
Defina alineación, progresivado, desplazamientos laterales y referencia de alturas para generar secciones de carretera reproducibles.

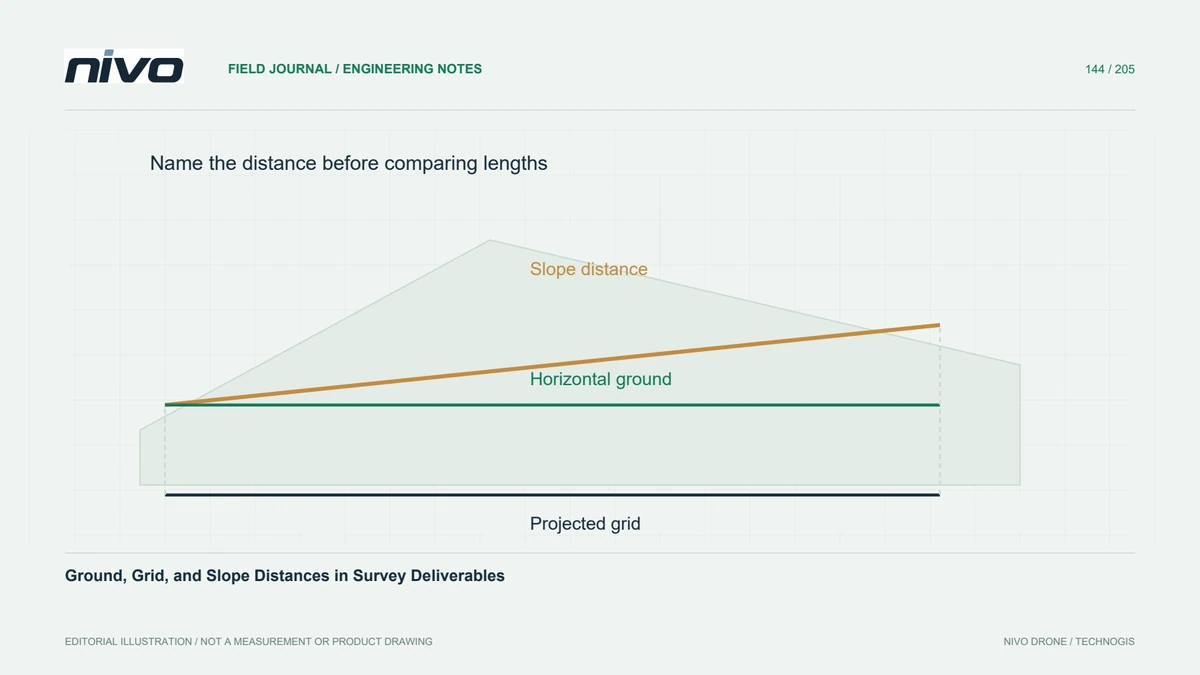
Distinga la distancia de pendiente medida, la distancia horizontal del terreno y la distancia de cuadrícula proyectada antes de comparar mapas de drones con dibujos de diseño o mediciones de campo.